AI智能体何时修复、重规划或放弃?阈值理论给出最优策略
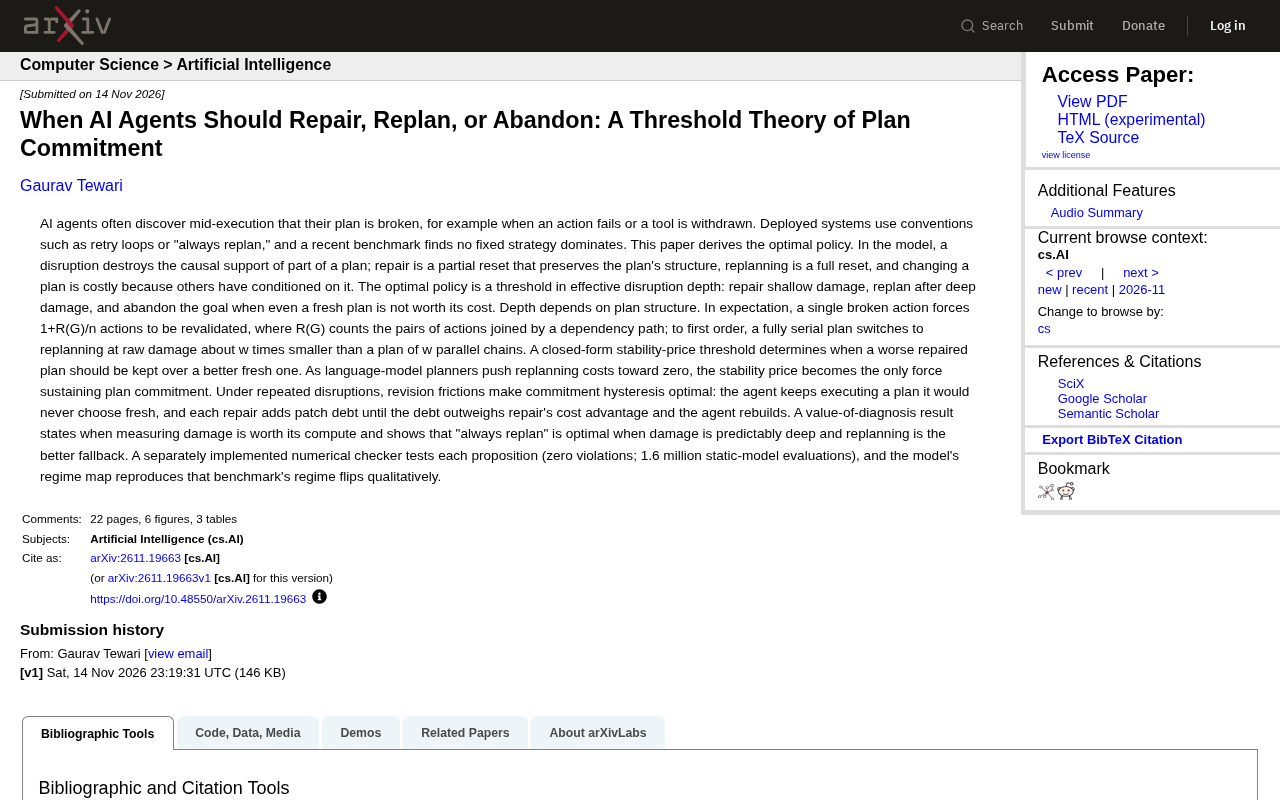
论文推导AI智能体在计划失效时的最优修复/重规划阈值理论,揭示计划结构与稳定性价格的决定作用。
该论文针对AI智能体执行中计划失效后的策略选择问题,建立了一个理论框架。作者将中断建模为对计划因果支撑的破坏,证明最优策略是有效破坏深度的阈值函数:浅层损坏修复、深层损坏重规划、成本过高则放弃。破坏深度取决于计划依赖图的结构,并行度越高的计划越倾向于修复。论文进一步提出稳定性价格概念,解释当重规划成本趋近于零时如何维持计划承诺,并分析重复中断下的承诺滞后与补丁债务现象。数值检查在160万次评估中零违规,区域图复现了基准测试中的策略切换。
引言:AI智能体的规划困境
当AI智能体在执行任务中途发现计划失效——动作失败或工具被撤回——部署系统通常依赖重试循环或“总是重规划”等惯例。然而,近期一项基准测试发现,没有哪种固定策略能占据绝对优势。这篇论文从理论上推导出了最优策略,为智能体的计划承诺问题提供了阈值理论框架。
核心模型:修复、重规划与放弃的权衡
论文将中断建模为破坏计划中部分动作的因果支撑。在此模型下:
- 修复是一种部分重置,保留计划结构,只重新验证受损动作。
- 重规划是一种完全重置,从头生成新计划。
- 改变计划是有成本的,因为其他人已经基于原计划进行了条件化。
最优策略表现为有效破坏深度上的阈值:浅层损坏选择修复,深层损坏选择重规划,当即使全新计划也不值得其成本时则放弃目标。
破坏深度取决于计划结构
论文推导出,在期望意义上,单个失效动作会迫使 1+R(G)/n 个动作被重新验证,其中 R(G) 计算由依赖路径连接的动作对数量。一阶近似下,完全串行计划切换到重规划的原始损坏阈值约为 w 条并行链计划的 w 分之一。这意味着计划结构越并行,智能体越倾向于修复而非重规划。
因果支撑(causal support) 是理解该模型的关键概念。在规划系统中,一个动作之所以被执行,是因为它被期望达成某个子目标,而该子目标又服务于更高层的目标。这种“动作—子目标—目标”的依赖链构成了动作的因果支撑。当某个动作失败时,它破坏的不只是自身,还会使其下游所有依赖它的动作失去存在理由。破坏深度因此不是失效动作的数量,而是沿依赖路径被波及的动作集合规模。论文用图结构刻画计划:节点是动作,边表示因果依赖,失效动作的“下游闭包”大小即有效破坏深度。这一形式化使得“修复”与“重规划”的取舍可以被精确计算,而非依赖启发式规则。
稳定性价格:何时保留更差的修复计划
论文提出了一个闭式稳定性价格阈值,用于判断何时应保留一个更差的修复计划而非更好的全新计划。随着语言模型规划器将重规划成本推向零,稳定性价格成为维持计划承诺的唯一力量。
这一发现对实际系统设计有直接启示:当重规划几乎免费时,智能体可能过于频繁地抛弃已有计划,导致行为不稳定。稳定性价格提供了一种理论上的“粘性”机制,防止智能体在微小干扰下就彻底重构计划。
稳定性价格(price of stability) 借用了算法博弈论中的同名概念,但在本文语境中含义有所不同:它衡量的是为了维持计划承诺而愿意接受的计划质量损失。具体而言,假设修复后的计划在预期收益上比全新重规划低 Δ,但重规划本身有成本 c 且会破坏其他智能体已建立的协调预期。稳定性价格定义为使修复仍然优于重规划的 Δ 上限。当大语言模型将重规划成本 c 压得很低时,这个上限趋近于零,意味着任何质量劣势都会触发重规划。因此,稳定性价格本质上是一个“承诺溢价”——系统需要显式引入额外机制(如切换惩罚、协调锁定)来替代已经消失的自然摩擦。
承诺滞后与补丁债务
在重复中断下,修订摩擦使承诺滞后成为最优:智能体会继续执行一个它在全新状态下永远不会选择的计划。每次修复都会增加“补丁债务”,直到债务超过修复的成本优势,智能体才会重建计划。
这解释了现实系统中观察到的行为:智能体可能长期维持一个逐渐退化的计划,因为局部修复的短期成本低于全局重规划。但债务积累到一定程度后,重建变得不可避免。
承诺滞后(commitment lag) 描述的是智能体当前执行的计划与其在无历史约束下会选择的计划之间的系统性偏差。在重复中断场景中,每次修复都基于上一版计划进行局部调整,而上一版计划本身已是历史修复的产物。由于修复成本低于重规划,智能体会沿着一条“路径依赖”的轨迹演进,逐渐偏离全新状态下的最优选择。补丁债务是这一偏差的累积度量:每次修复所引入的局部次优性被记为债务,债务的利息是未来修复需要处理更多不一致性的风险。当债务的边际成本超过重规划的固定成本时,重建才成为理性选择。这一机制与软件工程中的技术债务高度同构。
诊断的价值与“总是重规划”的条件
论文还给出了一个诊断价值结果,说明何时测量损坏程度值得其计算成本。同时证明:当损坏可预测地深且重规划是更好的后备方案时,“总是重规划”是最优的。
这一结论调和了基准测试中观察到的策略多样性——不同策略在不同损坏分布下各自最优。
数值验证与基准复现
论文通过一个独立实现的数值检查器测试了每个命题,在160万次静态模型评估中零违规。模型的区域图定性地复现了基准测试中的策略切换现象。
实践启示
对于构建AI智能体系统的工程师,该理论提供了几个可操作的原则:
- 根据计划结构设定修复/重规划阈值:并行度高的计划应更倾向于修复。
- 显式考虑稳定性价格:当重规划成本降低时,需要额外机制维持计划承诺。
- 监控补丁债务:跟踪修复累积的成本,在适当时机触发重建。
- 评估诊断成本:不是所有情况下测量损坏程度都划算,需根据损坏分布的预期深度决定。
该理论为智能体规划策略的设计提供了严谨的基础,超越了“重试”或“总是重规划”等经验惯例。
相关推荐

OpenAI 11月30日关停Agent Builder等三项服务,开发者需紧急迁移
OpenAI 将于 11 月 30 日关停 Agent Builder、evals 仪表盘和可复用提示三项开发者功能,evals 已转为只读。本文梳理受影响范围、OpenAI 官方给出的迁移路径(Agent SDK、PromptFu、自有代码)以及开发者本周应完成的导出与重建动作。

RankSpot:按次付费的SEO与AI搜索执行层,让Agent替你写文、发布、换外链
RankSpot 是面向 AI Agent 的 SEO 与 AI 搜索执行层,通过 MCP 接入 Claude 或 ChatGPT,让 Agent 完成写文、发布和外链获取。按次付费,每篇文章 3 美元,读数据免费,支持 100 多种语言。

Appxiom:给AI编程助手装上生产环境上下文
Appxiom为AI编程Agent提供生产环境上下文,覆盖崩溃、卡顿、内存泄漏与失败的网络调用,支持Android、iOS、Flutter、KMP和Web,并通过Goal Friction Impact按业务目标排序Bug。