百元级开源人形手实现实时遥操作

开源项目Amazing Hand实现低成本人形机械手实时遥操作,最低约100美元。
文章介绍了基于开源项目 Enhanced Amazing Hand 的实时遥操作演示。该项目由 LeRobot、Hugging Face 与 Pollen Robotics 共同推动,硬件设计完全开源,用户可按预算选择伺服电机:昂贵型号总成本约200-300美元,廉价型号约100美元,显著低于传统人形机械手。演示中机械手可流畅完成抓握与手指弯曲等动作,开发者还提供了建造教程以便复现。下一步计划是将 Amazing Hand 与 SO101 机械臂集成,实现从手部到手臂的全身遥操作。文章同时指出廉价电机在精度与耐用性上的局限,以及全身集成在稳定性与延迟方面仍待验证。
开源硬件的新突破:Amazing Hand
最近,一位开发者分享了基于开源项目 Enhanced Amazing Hand 的实时遥操作演示,让低成本人形机器人手部控制成为现实。该项目由 Lerobot、Hugging Face 和 Pollen Robotics 共同推动,其硬件设计完全开源,用户可以根据预算选择不同档次的伺服电机——使用昂贵型号总成本约 200-300 美元,而选用廉价型号则可控制在 100 美元左右。
这一成本水平对于机器人研究者和爱好者来说极具吸引力。传统的人形机械手往往价格高昂,而 Amazing Hand 通过开源设计和模块化选型,大幅降低了准入门槛。开发者还专门制作了建造教程视频,详细展示了组装过程,方便其他人复现。
遥操作演示:从手部到全身的进阶
在发布的演示视频中,开发者展示了如何通过遥操作设备实时控制机械手完成抓握、手指弯曲等动作。整个系统响应流畅,动作自然,体现了开源硬件在实时控制方面的潜力。
更值得关注的是,开发者已经规划了下一步计划:将 Amazing Hand 与 SO101 机械臂集成,实现“全身”遥操作。这意味着未来我们可能看到一套完整的低成本人形机器人远程操作系统,从手部精细动作到手臂运动都能被统一控制。对于远程操作、危险环境作业或教育演示等场景,这种方案提供了极具性价比的选择。
遥操作(Teleoperation)是指操作者通过输入设备远程控制机器人执行动作的技术,核心挑战在于将人的意图低延迟、高保真地映射到机械末端。常见方案包括主从臂映射、数据手套、动捕系统或VR手柄等。评价指标通常包括端到端延迟、动作复现精度和力反馈有无。对低成本方案而言,由于缺少高精度编码器与力传感器,通常采用位置开环控制或基于视觉的姿态估计,因而更依赖伺服电机的响应一致性。
开源生态的协同效应
Amazing Hand 项目本身是开源的,代码和设计文件托管在 GitHub 上,由 Pollen Robotics 维护。此次演示中,开发者结合了 LeRobot(Hugging Face 的机器人学习框架)和开源硬件,形成了一条从硬件到软件的完整链路。这种协同模式正在加速机器人技术的民主化——研究者不再需要昂贵的专有设备,就能开展手部灵巧操作的研究。
从社区反馈来看,低成本、易复现的特点让该项目备受关注。随着更多开发者加入,Amazing Hand 有望成为人形机器人入门和教学的标准平台之一。
LeRobot 是 Hugging Face 发起的开源机器人学习框架,提供数据采集、模仿学习、强化学习训练与策略部署的统一接口,并预置了多种常见机器人硬件(如 SO100/SO101 系列)的驱动与数据集格式。其设计目标是让研究者以极低门槛完成“采集演示数据—训练策略—真机部署”的闭环,因此与低成本开源硬件天然契合,也常被用作教学和复现实验的基线平台。
挑战与前景
尽管成本优势明显,但廉价伺服电机在精度和耐用性上可能存在局限,这需要在实际应用中进行权衡。此外,全身遥操作的集成尚在规划中,其稳定性和延迟表现有待验证。不过,开源社区的持续迭代往往能快速解决这些问题。
总体而言,Amazing Hand 的实时遥操作演示展示了低成本人形机器人硬件的可行性。对于想要探索机器人灵巧操作的研究者、学生或创客来说,这无疑是一个值得关注的开源项目。
相关推荐

Pi Agent极简内核解析:MCP、Skills与扩展设计哲学
Pi Agent为何在Codex、Claude Code之外受到关注?本文解析其极简内核设计、开发者自主控制理念,以及从模型配置到MCP、Skills、项目记忆的按需扩展路径。
苹果一代还没造,Woz是怎么写出BASIC的?
沃兹尼亚克在Apple I尚未造出时如何写出BASIC解释器?Retrocomputing社区与Hacker News的讨论揭示:先有硬件设计规格,再有软件代码,纸笔与分段验证取代了不存在的真机。
DKIM2:让每封邮件经手的系统都签名负责
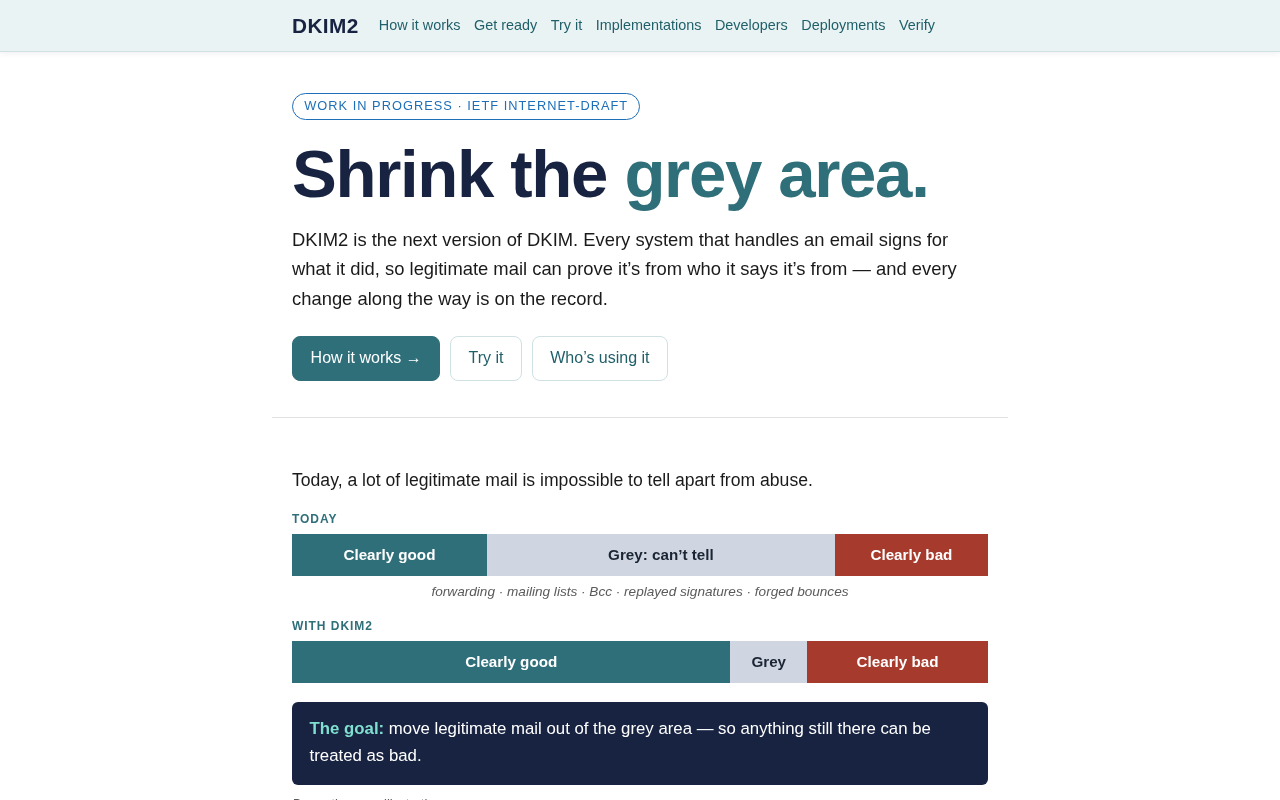
DKIM2 提出让每一个处理过邮件的系统都为自己的操作签名,把邮件认证从发件方扩展到整条传输链路。本文解析其核心主张、与现有 DKIM 的关系,以及部署中必须面对的现实问题。