Claude新技能Anatomy:把抽象概念变成可玩机械
Anatomy 技能用可交互机械装置把抽象工程概念变成可操作的实体模型。
Anatomy 是一个免费开源的 Claude 技能,安装只需一条 npx 命令且无需 API key,输入 `/anatomy` 加想法即可使用。它的核心思路不是画示意图,而是发明一台机器,让运动部件本身承载概念逻辑:限流器被构造成真实机械装置,缓存键被转译为弹子锁,只有全部弹子匹配锁才能转动。最终产出是可旋转、可按压、可阅读的实时等距图形,用户能亲手验证条件是否成立。使用建议是命名想法而非描述画面,并提供真实数字作为参数依据;生成过程故意放慢,需要留足运行时间。作者同时提醒应先扫描代码再使用。
抽象概念很难教,也很难讲清楚——比如缓存键、限流器这类工程概念,文字描述再多,听的人还是似懂非懂。一个名为 Anatomy 的 Claude 技能给出了另一种解法:把想法直接变成一台可转动、可按压、可阅读的机械装置。
一个命令安装,零门槛上手
Anatomy 是某技能系列的第 4 部分,免费且开源。据视频介绍,安装只需要一条 npx 命令,不需要任何 API key。作者建议先像第 3 部分那样扫描一遍代码再使用,这个习惯值得保留——开源工具先审后用的原则,在任何时候都不过时。
安装完成后,在 Claude 中输入 /anatomy 加上你想解释的想法即可。整个过程没有复杂的参数配置,也没有额外的账号体系,这种"零摩擦"的设计是它最容易传播的地方。
npx 是 Node.js 生态中 npm 附带的一个命令执行工具,它的作用是临时下载并运行某个 npm 包,而不需要先全局安装。执行 npx <包名> 时,npm 会检查本地是否已有该包,没有则从 registry 拉取到缓存目录中,再执行其入口脚本。这带来两个直接好处:一是用户无需关心安装路径和版本管理,二是发包方可以持续推送最新版本,用户每次运行拿到的都是当前发布版。代价则是每次运行都可能触发网络请求,且执行的是未经本地审阅的代码——这也正是原文强调"先扫描代码再使用"的技术原因。
需要区分的是,npx 命令本身并不等于"免 API key"。无 API key 的真正原因是该技能依托 Claude 客户端自身的模型调用能力运行,而非在脚本内部直连模型服务商。理解这一点,才能判断这类工具的成本与权限边界究竟落在哪里。
用机械零件转译概念
Anatomy 的核心思路不是画示意图,而是"发明一台机器",让机器的运动部件本身就是概念的一部分。
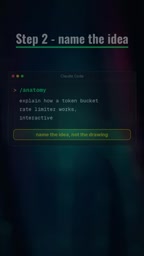
官方给出的例子很直观:当你输入"限流器如何工作",Claude 会构造一台真实存在的机械装置来对应这个概念。另一个例子是缓存键——它被转化为一把弹子锁(pin tumbler lock),只有当所有弹子都匹配时锁才能转动。这种映射不是装饰性的比喻,而是把概念的判定逻辑直接落到机械结构上,理解和记忆的成本因此大幅降低。
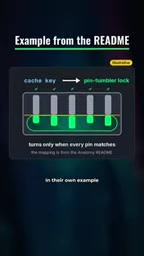
从教学角度看,这属于典型的"具身认知"路线:让学习者通过操作实物来建立心智模型,而不是靠背诵定义。对于需要向他人解释技术概念的人——讲师、技术写作者、面试官——这个技能提供了一个现成的表达工具。
弹子锁(pin tumbler lock) 是最常见的机械锁结构,其原理恰好能对应缓存键的匹配逻辑。锁芯与外壳之间有一排竖直的弹子孔,每个孔内上下各有一枚弹子,中间的分界面称为"剪切线"。插入钥匙后,钥匙齿高把下弹子顶到不同高度;只有当每一枚上弹子的底端都恰好落在剪切线上时,锁芯才能旋转。任何一枚高度不匹配,锁芯就被卡死。
这与缓存键的判定是同构的:一个缓存键通常由多个字段拼成(如用户 ID、资源类型、版本号),只有全部字段逐一命中,才视为缓存命中并返回结果;任一字段不符即为未命中。把"全字段匹配才放行"这一逻辑落到弹子上,学习者转一下钥匙就能直观感受到"与"条件的严格性,这比读一段 if (key1 === a && key2 === b) 的伪代码更不容易遗忘。
等距视图与实时交互
最终产出是一个实时的等距(isometric)图形,可以旋转、按压,也能直接阅读上面的信息。
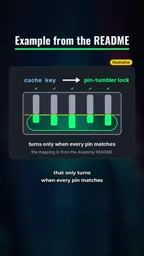
与传统静态插图相比,可交互的机械模型多了一层"验证"能力:你可以亲手转一下锁,看它在什么条件下才打开,这比看一张标注图更接近真实的理解过程。
等距视图(isometric view) 是一种轴测投影方式:三条坐标轴在画面上以 120 度均匀分布,物体各方向的长度按同一比例缩放,因此不产生透视近大远小的效果。对机械装置而言,这种投影的优势在于——无论零件处于画面何处,尺寸比例都保持一致,齿轮的啮合关系、连杆的相对长度能被如实读出,不会因透视变形而误导观者。
这正是它在工程制图和等距类游戏(如模拟经营、建造类)中被广泛采用的原因。相比于透视投影强调"观看者的视角",等距投影强调"物体自身的结构",与 Anatomy 想传达"机器如何运作"的目标高度契合。可旋转则进一步补足了轴测图只能固定单一观察方向的短板,让用户能从多个方位核对机构是否真的自洽。
使用技巧:描述想法,而非画面
视频里给了两条实用建议。第一,输入时应该命名"想法"本身,而不是描述你想要的画面——比如输入"限流器如何工作",而不是"画一个限流器的图"。第二,尽量提供真实的数字,让机械结构有具体的参数依据,而不是空泛的示意。
作者还特别提醒:这个技能"慢是故意的",需要让它充分运行。生成一台结构合理的机械模型本身计算量不小,急着要结果反而会得到粗糙的产物。
具身认知(embodied cognition) 是认知科学中的一个理论取向,主张思维并非脱离身体的纯符号运算,而是深度依赖感官运动经验。人理解"转动""卡住""松开"这类概念,靠的是手部的实际操作经验,而非词典定义。
这解释了一个常见的教学困境:抽象概念之所以难讲,是因为它没有可对应的身体经验。把限流器转译成一台有闸门、有配重、会因超载而闭锁的装置,实际上是在为这个纯符号概念"借"一套身体经验。学习者转动手柄、观察闸门在阈值处闭合,形成的是动作记忆与因果直觉,而不仅是文字记忆。这也说明为何交互式机械模型比静态示意图更有效——静态图只提供视觉信息,而可操作的模型同时调动了视觉、动作与预期反馈三条通道。
开源技能生态的一个缩影
Anatomy 的出现说明 Claude 技能正在从"文本辅助"走向"可视化构建"。一条命令安装、无需 API key、免费开源,这套组合降低了尝试门槛,也让技能创作者更容易获得反馈和传播。对于想把抽象知识转化为直观体验的人来说,这个工具值得放进工具箱里试一次;而它"先扫描再用"的提醒,也提示着开源生态中安全意识仍然不能缺席。
相关推荐
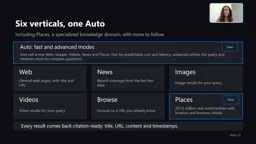
微软WebIQ:为AI Agent提供可验证的实时网页接地
微软WebIQ为AI Agent提供实时、可引用的网页接地能力,覆盖网页、新闻、图片、视频、Places等来源,P95延迟164毫秒,同等质量下token用量减少50%,支持Scopes来源控制与MCP接入。
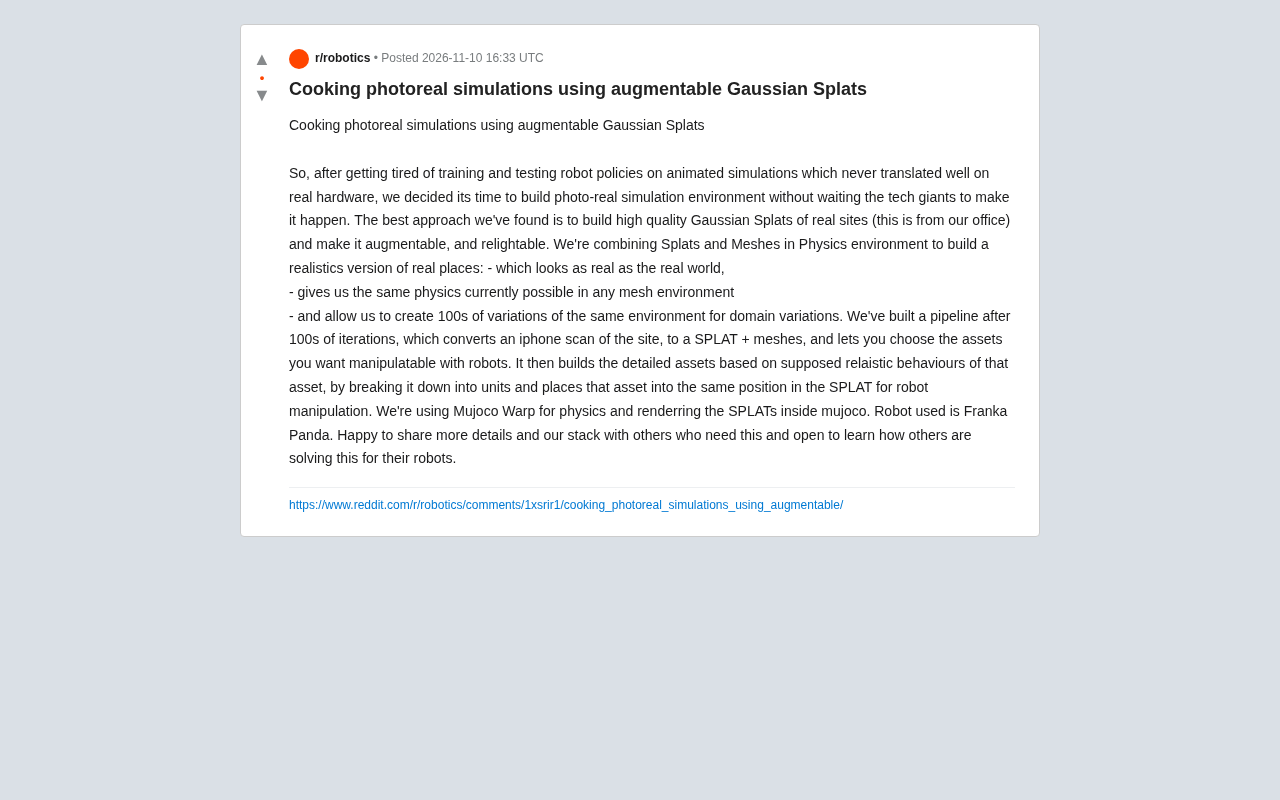
可增强高斯泼溅:打造机器人训练的照片级仿真环境
团队用高斯泼溅与网格混合构建照片级真实感机器人仿真环境,结合 MuJoCo Warp 物理引擎与 Franka Panda 机器人,实现可增强、可重打光的真实场地仿真,缩小仿真到现实的视觉差距。

Gemini 4 Carbon发布:一年内从Gemini 3到Gemini 4的飞跃
Google发布最新前沿模型Gemini 4 Carbon,距离Gemini 3不到一年。官方演示中Carbon一次性完成Theme Park二进制逆向工程、添加DeepMind主题新设施并移植到Web,展示了模型在长链路工程任务上的能力进展。