DAWIS:用窗口化逆采样统一数据同化的滤波与平滑

DAWIS 用多任务随机插值器统一滤波与平滑,实现对历史状态的动态回溯修正。
DAWIS(Data Assimilation with Windowed Inverse Sampling)是一个基于生成模型的数据同化框架,针对现有方法无法随新观测回溯修正历史状态的结构性缺陷而设计。其核心创新是引入多任务随机插值器,为状态窗口内的每个时间步分配独立的流时间,并通过逐状态转折点向量控制各状态在重生成时被保持、修正还是重新生成。这种设计在单一框架内统一覆盖了滤波、固定延迟平滑和块平滑三类经典同化模式,还可将预测步骤内嵌进同化周期,消除独立预测模块的需求。实验表明,在稀疏、含噪声、非线性观测条件下,DAWIS 均优于对应的滤波与平滑基线方法,代码已开源。
生成式模型遇上数据同化
流模型(flow)与扩散模型(diffusion)近年来已经从图像生成领域扩展到动力系统预测,成为一类灵活且高效的预测工具。当它们与推理期引导(inference-time guidance)结合时,为高维、非高斯的数据同化(Data Assimilation, DA)提供了一条颇具潜力的路径。
数据同化的核心任务是把模型预测与真实观测融合起来,从而估计系统的潜在状态——这在气象、海洋、地球物理等领域都是基础性问题。然而,现有的基于生成模型的滤波方法存在一个结构性缺陷:它们固定地依赖某段历史,并且只同化最近一次的观测。
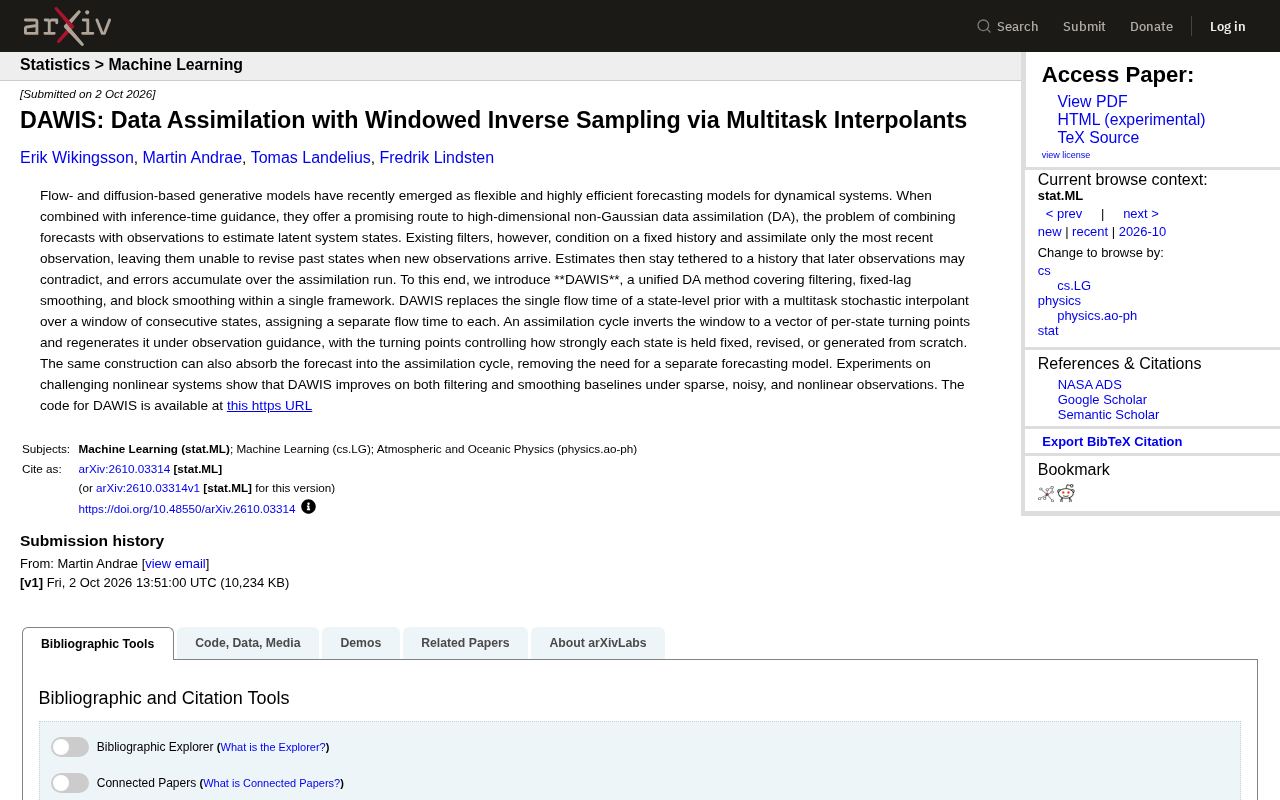
这意味着,一旦新的观测到来,这些方法无法回头修正过去的状态估计。估计结果被牢牢绑定在一段历史上,而后续观测可能恰恰与这段历史相矛盾,误差便在整个同化过程中不断累积。这正是 arXiv 上这篇提出 DAWIS 方法的论文要解决的痛点。
数据同化的经典方法背景:传统数据同化的主流算法包括卡尔曼滤波(Kalman Filter)及其非线性扩展——集成卡尔曼滤波(EnKF)和粒子滤波(Particle Filter)。卡尔曼类方法假设状态和观测误差均服从高斯分布,在线性系统中表现优异,但面对高维非高斯问题时精度下降;粒子滤波虽然理论上可处理任意分布,但在高维空间中会遭遇"粒子退化"问题,计算代价急剧增大。正是这一困境催生了借助生成模型构建更灵活先验的研究方向——扩散模型和流模型能够隐式地学习复杂的高维分布,无需显式指定高斯假设,从而为非高斯、非线性的同化问题提供更具表达力的先验。
DAWIS 做了什么
论文提出的 DAWIS(Data Assimilation with Windowed Inverse Sampling)是一个统一框架,在同一套构造下覆盖了三种常见的数据同化模式:滤波(filtering)、固定延迟平滑(fixed-lag smoothing)以及块平滑(block smoothing)。
其关键创新在于,它不再使用状态级先验的单一流时间(single flow time),而是引入了多任务随机插值器(multitask stochastic interpolant),作用于一个由连续状态组成的窗口之上,并为窗口内的每个状态分配一个独立的流时间。
换句话说,传统方法把整段历史当作一个整体、用一个时间参数去处理,而 DAWIS 则把窗口内的每个状态拆开,各自赋予可调节的处理强度。这种设计让方法天然具备了回溯修正的能力。
随机插值器(Stochastic Interpolant)简介:随机插值器是一类用于构造生成模型的数学框架,其核心思想是通过一条随机微分方程路径将噪声分布与目标数据分布连接起来。与扩散模型使用固定的噪声添加/去除协议不同,随机插值器允许设计者自由选择插值路径的端点与形式,因此更加灵活。流匹配(Flow Matching)可以看作其确定性版本的特例。DAWIS 将"多任务"概念引入这一框架,使得一个模型可以同时处理窗口内多个时间步的状态,每个状态拥有独立的"流时间"参数,从而在一次生成过程中协调地对多个状态进行修正或保持。
逆转窗口与转折点控制
DAWIS 的一个同化周期(assimilation cycle)分为两步。第一步,它将整个状态窗口“逆转”为一组逐状态的转折点(per-state turning points)向量;第二步,在观测引导下重新生成这个窗口。
这里的转折点扮演了关键的调节角色——它们控制每个状态在重生成过程中被保持固定、被修正、还是完全从头生成。靠近窗口末端、受新观测影响大的状态可以被大幅修订,而较早的、已经相对可靠的状态则可以保持稳定。
这种机制优雅地回应了开篇提到的问题:当新观测到来时,DAWIS 能够回头重新审视并修正过去的状态,而不是被历史束缚。
推理期引导(Inference-Time Guidance)的作用机制:在生成模型的采样过程中,引导(guidance)是指利用外部条件(此处为实际观测值)实时调整采样方向,使生成结果与观测相容。常见做法是在反向扩散或流的每一步中加入观测似然的梯度,将采样轨迹"拉向"与观测一致的区域,而无需重新训练模型。这种推理期引导的优势在于解耦:生成模型只需学习状态的先验分布,观测的融合完全在采样阶段完成,因此同一个预训练模型可以适配不同的观测算子和噪声水平。DAWIS 正是依托这一机制,在重生成窗口的过程中将新到观测的信息注入到各个状态的修正中。
把预测也吸收进来
论文还指出,同样的构造可以进一步把预测步骤(forecast)吸收进同化周期之中。这意味着不再需要一个独立的预测模型来推进系统状态——预测与同化被统一在一个流程里完成。
从工程角度看,这是一个值得关注的简化。传统数据同化系统往往需要分别维护预测模型和同化模块,二者的耦合与误差传递是实际部署中的常见难题。DAWIS 的统一构造有望降低这种系统复杂度。
实验表现与开源
论文在多个具有挑战性的非线性系统上进行了实验,验证了 DAWIS 在稀疏、含噪声、非线性观测条件下的表现。结果显示,相较于滤波和平滑两类基线方法,DAWIS 都取得了改进。
这些条件恰恰是现实数据同化场景中最棘手的——观测往往不完整(稀疏)、带有测量误差(含噪声),且系统本身高度非线性。能够在这些条件下同时超越滤波与平滑基线,说明该框架的统一设计并非以牺牲单一任务性能为代价。
论文作者已将 DAWIS 的代码开源,地址为 github.com/Erik-Wikingsson/DAWIS,便于研究者复现和进一步探索。
意义与展望
DAWIS 的价值不仅在于性能提升,更在于它把滤波、固定延迟平滑、块平滑这几类长期被分别研究的任务纳入了单一框架。通过多任务插值器与逐状态转折点这一组合,它用一种可调节、可回溯的方式重新定义了生成式数据同化的操作范式。
对于气象预报、地球系统建模等依赖数据同化的领域而言,一个能够随新观测动态修正历史状态、并将预测内嵌其中的统一方法,具有相当的实用前景。当然,该方法在真实大规模业务系统中的扩展性与计算成本,仍有待后续工作进一步检验。
滤波与平滑的根本区别:滤波(filtering)指在每个时刻仅利用当前及历史观测估计当前状态,是一种在线、因果的估计;平滑(smoothing)则允许利用未来观测回头修正过去的状态估计,精度通常更高,但需要存储并处理更长的观测序列。固定延迟平滑(fixed-lag smoothing)是两者的折中——只回溯修正固定长度的历史窗口,在延迟可接受的前提下兼顾精度与计算效率。块平滑(block smoothing)则将整段观测窗口作为一个批次统一处理。DAWIS 通过可调节的转折点向量,在同一框架内通过参数设置自然退化为上述任一模式,这种统一性在工程部署和理论分析上都带来了显著的便利。
相关推荐

Firebase AI Logic 实战:让 Gemini 返回结构化 JSON
本教程讲解如何在 Firebase AI Logic 中通过定义响应 Schema,让 Gemini 返回干净、可预测的结构化 JSON。涵盖字段定义、请求配置与解析流程,适用于 API、仪表盘、表单和自动化等场景。

问责机制也能充满乐趣:重塑自律与团队协作的新思路
问责机制常被视为压力与惩罚的代名词,但它其实可以充满乐趣。本文探讨如何通过同伴支持、进展可见化和庆祝小胜利,将问责重构为推动个人成长与团队协作的愉悦力量。

Claude Code 入门:读懂它是什么与多端用法
Anthropic 团队成员 Lydia 主讲的 Claude Code 入门分享:它不只是 CLI,而是可在终端、IDE、浏览器和桌面端运行的 AI Agent。本文梳理其本质定位、多端用法与学习路径。