对话增强贝叶斯框架:部分可观测下的动态任务分配
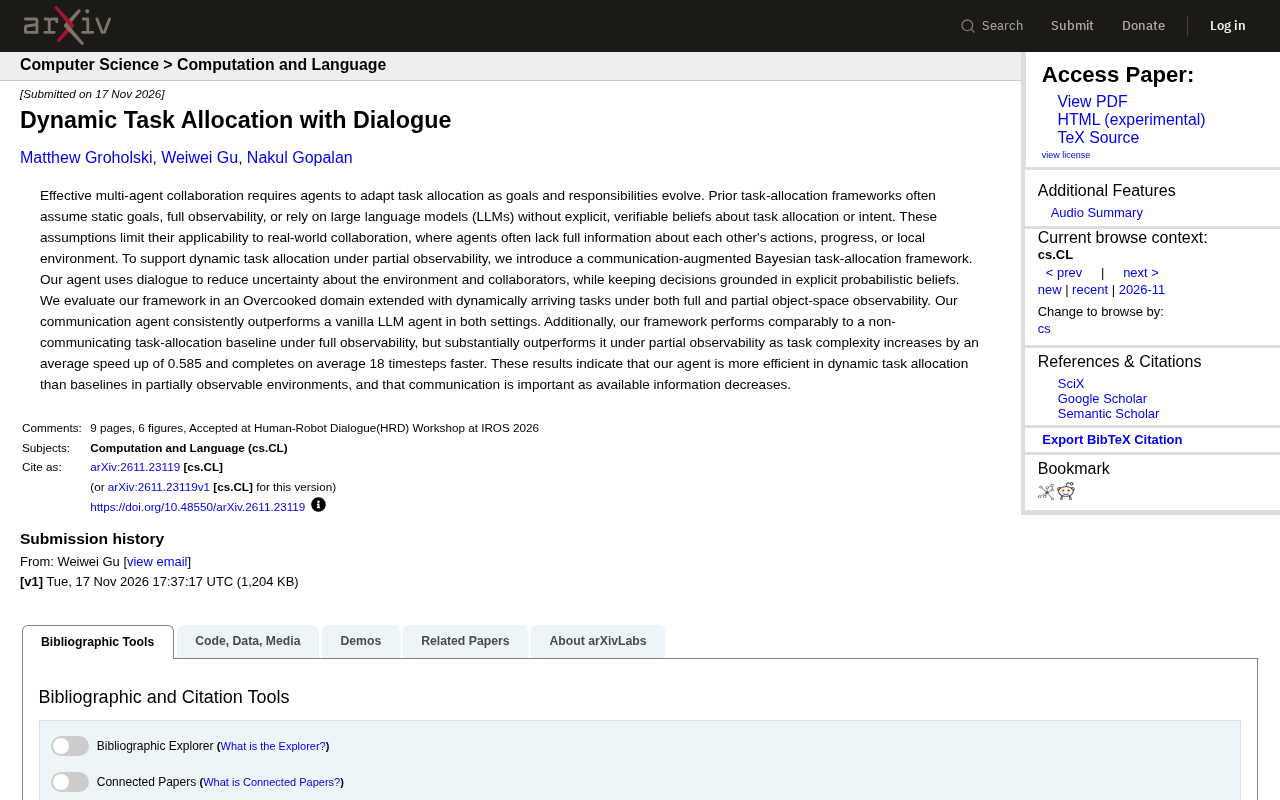
通信增强的贝叶斯任务分配框架,用对话弥补部分可观测下的信息缺口。
该研究针对多智能体协作中静态任务分配假设的局限,提出通信增强的贝叶斯任务分配框架。框架用对话降低关于环境和队友的不确定性,并将决策建立在显式概率信念上,使分配既可动态调整又可追溯。在扩展动态任务的 Overcooked 环境中,通信智能体在全观测和部分观测下均优于普通 LLM 智能体;部分观测下相比无通信基线平均提速 0.585、提前 18 个时间步完成任务,且优势随任务复杂度上升而扩大。结果表明通信价值与信息稀缺程度正相关,显式信念加通信是提升动态适应性的务实路径。
多智能体协作中,任务分配往往被简化为一个静态优化问题:目标固定、环境全知、智能体之间信息透明。但真实世界的协作场景极少满足这些条件——队友在做什么、进度如何、局部环境发生了什么,智能体通常只能看到冰山一角。一篇来自 arXiv 的最新研究(rss 源)提出了一种通信增强的贝叶斯任务分配框架,试图用对话来弥补信息缺口,让智能体在部分可观测条件下也能动态调整分工。
静态假设的局限与动态分配的挑战
现有任务分配框架通常建立在三个强假设之上:目标是静态的、环境是完全可观测的、或者直接依赖大语言模型(LLM)进行决策而不维护显式的可验证信念。这些假设在实际协作中很容易失效。当任务动态到达、队友的行为不可见、局部环境信息不完整时,基于静态假设的方法会迅速退化。
更关键的是,许多 LLM 驱动的方案虽然灵活,却缺乏对任务分配意图的显式信念表示。智能体“感觉”应该做什么,但无法解释为什么这样分配,也难以在信息更新时进行可追溯的修正。这引出了该研究的核心问题:如何在部分可观测条件下,让任务分配决策既动态又可信?
用对话减少不确定性:框架设计思路
该框架的核心机制是用对话来降低关于环境和协作者的不确定性,同时将决策建立在显式的概率信念之上。智能体通过交流获取队友的进度、意图和局部观测,将这些信息融入贝叶斯信念更新过程,再基于更新后的信念做出任务分配决策。
这种设计的巧妙之处在于,对话不是替代决策,而是服务于决策。LLM 可以生成或理解对话内容,但最终的分配动作由概率信念驱动,保持了可验证性。相比纯 LLM 智能体,该框架在“说什么”和“做什么”之间建立了更清晰的连接。
贝叶斯信念更新是贯穿该框架的核心机制。在部分可观测环境中,智能体无法直接得知世界的真实状态(例如队友当前在做什么、某个食材是否已被处理),只能维护一个对可能状态的概率分布,即信念。当智能体获得新信息时——无论是自己的局部观测,还是来自队友的对话内容——它通过贝叶斯规则将先验信念与观测似然结合,得到后验信念:
$$P(s \mid o) \propto P(o \mid s) , P(s)$$
其中 $s$ 为世界状态,$o$ 为新观测或通信信息。这一过程的关键优势在于可追溯性:每一次信念变化都有明确的概率依据,决策不再是黑箱,而是在信息更新后自然导出的结果。与此相对,纯 LLM 智能体往往隐式地“记住”上下文并凭直觉行动,无法说明某次分配为何改变。显式贝叶斯信念让多智能体系统能够在信息不足时量化不确定性,并在通信带来信息增益后精确地修正分工。
Overcooked 实验:全观测与部分观测的对比
研究团队在 Overcooked 领域上扩展了动态到达任务,并在全物体空间可观测和部分物体空间可观测两种设置下进行评估。Overcooked 是多人协作烹饪的经典测试环境,扩展动态任务后更贴近真实场景中任务流不断变化的特点。
实验结果呈现出清晰的分化。通信智能体在两种设置下都稳定优于普通 LLM 智能体。而在与不通信的任务分配基线对比时,全观测条件下两者表现相当,但一旦进入部分观测条件,通信框架的优势随任务复杂度上升而显著扩大——平均提速 0.585,并平均提前 18 个时间步完成任务。
这组数据传递了一个明确信号:通信的价值与信息稀缺程度正相关。当智能体对环境和队友了解越少,对话带来的信息增益就越大。
Overcooked 是由 Carroll 等人提出的多人协作烹饪环境,最初用于研究人类与 AI 的隐式协调(如 Overcooked! 游戏中的共同烹饪)。在该环境中,多个智能体共享一个厨房,需分工完成取食材、切菜、烹饪、上菜等步骤以完成订单。其核心挑战在于信用分配与协调:智能体必须推断队友的意图并避免动作冲突,而环境通常只提供局部可观测性。原始 Overcooked 采用固定订单序列,本研究将其扩展为动态到达任务——订单在运行中随机出现,迫使智能体持续重新协商分工,从而更贴近真实场景中任务流不断变化的特点。这一扩展使 Overcooked 从静态协作基准转变为测试动态任务分配与通信价值的理想平台。
为什么通信在信息稀缺时更关键
全观测条件下,智能体可以直接看到一切,通信的边际收益自然有限,这与实验中“表现相当”的结果一致。但在部分观测下,每个智能体都持有私有信息片段,不沟通就意味着各自基于残缺信息做决策,冲突和重复劳动随之增加。
随着任务复杂度提升,这种信息碎片化的代价被放大。通信智能体通过对话交换关键状态,减少了信念的不确定性,从而在动态任务到达时更快地重新协调分工。平均提前 18 个时间步完成任务的差距,反映的正是协调效率的差异,而非单智能体能力的差距。
部分可观测性(Partially Observable)是多智能体系统理论中的核心概念,指单个智能体无法获取环境的完整状态,只能观察到与自身相关的局部信息。在 Overcooked 的“部分物体空间可观测”设置下,每个智能体只能看到自己附近的物体和队友的部分动作,厨房其他区域的状态(如某食材是否已被取走、某锅是否正在烹饪)对其不可见。这与全观测形成对比:全观测下所有智能体共享完整状态视图,通信的边际信息增益趋于零。部分可观测性正是通信价值的来源——每个智能体持有私有信息片段,只有通过对话交换才能拼凑出接近完整的全局图景,从而减少信念分歧、降低协调冲突。该概念也解释了为何通信收益随任务复杂度上升而扩大:任务越复杂,信息碎片化的代价越高。
对多智能体系统设计的启示
这项工作的价值不只在实验结果,更在于它指出了一个设计方向:显式信念 + 通信的组合,可能比单纯扩大模型能力更能解决协作中的信息问题。对于需要多智能体协同的实际系统——无论是机器人协作、自动化工作流还是游戏 AI——当环境无法完全观测时,让智能体“把话说清楚”并“把信念记明白”,是提升动态适应性的务实路径。
研究也留下了开放问题:对话内容如何压缩以降低通信开销、信念表示如何扩展到更复杂的任务结构、以及该方法在更大规模智能体团队中的可扩展性,都值得后续探索。
相关推荐

Gemini 4 Neon 曝光:或成 Opus 5.5 有力竞争者
Hacker News 讨论帖指出 Gemini 4 Neon 看起来像 Opus 5.5 的竞争者。本文解读这一社区信号背后的产品定位、顶级模型竞争格局变化,以及对开发者模型选型策略的实际意义。

Claude Fable 5.2 独立创作短片《Fable》引热议
Hacker News 上出现由 Claude Fable 5.2 独立完成剧本、画面与导演的短片《Fable》,本文分析全流程 AI 创作的意义、社区反应及对内容创作者的启示。

Anthropic IPO定价:AI巨头上市信号
Anthropic 进行 IPO 定价的消息引发关注。本文分析这一动作对 AI 行业估值、商业化路径和竞争格局的潜在影响,并指出公开市场对 AI 公司的期待与挑战。