Formula E赛车AI副驾:手机端Gemini Nano实战

Google Cloud与Formula E在Goodwood用手机端侧Agent跑通赛车座舱离线问答。
文章详述了Google Cloud团队与Formula E合作,在Goodwood速度节上把端侧AI Agent装进赛车座舱的工程实践。系统以Raspberry Pi解码CAN总线遥测并降采样至10Hz,经MQTT发到座舱内的Pixel手机;手机端用ADK构建Agent、通过ML Kit调用Gemini Nano推理,支持离线语音识别、TTS输出及A2A协议调用云端Agent处理比赛名次等外部信息,并设计为回答后继续监听约五秒以支持追问。实车部署暴露了散热与蓝牙头盔连接等集成问题,团队靠UPS补电和现场热修复解决。文章最后总结三条经验:Android适合做端侧Agent宿主、集成地狱真实存在、Gemini Nano需针对性提示工程。
把大模型塞进时速200公里的赛车座舱,还要让它在没有稳定网络的环境下实时回答车手提问——这听起来像是科幻电影的情节,但Google Cloud团队真的在Goodwood速度节上把它跑通了。在最近的一场技术分享中,来自Google Cloud CTO办公室的Alistair和Formula E的Oli详细拆解了这个项目的技术栈与踩坑经历。
为什么要在赛车上跑端侧Agent?
项目的出发点很明确:验证Agent在极端边缘环境下的可行性。赛车内高温、蓝牙信号被碳纤维车身屏蔽(用演讲者的话说,"这辆车基本就是个法拉第笼")、现场数十万观众导致网络拥塞、车手以超过200公里时速行驶时对响应延迟的容忍度极低——这几乎集齐了端侧AI部署的所有噩梦场景。
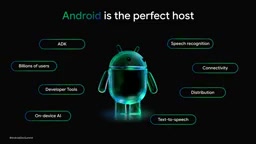
但团队很快意识到,需要的所有"原料"其实已经存在:Android作为宿主平台,ADK(Agent Developer Kit)负责Agent逻辑,Gemini Nano通过ML Kit调用端侧模型,加上完全离线的语音识别与TTS API。Google Pixel手机内置的TPU为端侧模型提供了硬件加速,让这套方案不需要额外定制微控制器。
系统架构:从CAN总线到座舱对话
数据链路:Raspberry Pi做"翻译官"
整车数千个传感器数据点通过CAN总线汇总到VCU(车辆控制单元)。团队将一台Raspberry Pi直接接入VCU,负责解码原始信号、做变换并降采样到约10Hz——对于副驾场景已经足够。随后Pi通过MQTT协议把精炼后的数据发布给座舱内的Pixel 10 Pro。
CAN总线(Controller Area Network)是汽车电子中广泛使用的串行通信总线标准,采用差分信号传输,具备强抗电磁干扰能力,整车ECU、传感器和执行器都挂载其上。原始CAN帧只包含ID和最多8字节载荷,具体含义由各厂商的DBC文件定义,因此需要专门的解码逻辑把比特位映射为车速、油门开度等物理量。VCU(Vehicle Control Unit,整车控制器)是电动车中的核心控制节点,负责协调动力系统并汇聚整车状态。由于CAN数据频率高、维度多,直接上送会给手机带来负担,项目才在Pi上做变换与降采样。
Agent运行时:ADK + Gemini Nano
手机端App基于ADK for Android构建Agent,核心模型是ML Kit承载的Gemini Nano。输入有两路:一路是MQTT传来的遥测数据,另一路是Android语音识别转写的车手语音。Agent输出也有两个方向:通过TTS直接与车手对话,或通过A2A(Agent-to-Agent)协议调用云端Agent处理更复杂的任务——比如查询当前比赛名次,这类信息赛车本身并不掌握,需要云端协同。
交互设计上,车手说出唤醒词后提问,Agent会在回答后继续监听约五秒,支持追问,模拟真实比赛工程师的对话节奏。多轮对话能力让Agent可以访问历史上下文,保持对话连贯。
A2A(Agent-to-Agent)协议是Google主导的开放协议,旨在让不同框架、不同厂商构建的AI Agent之间能够互相发现、通信与协作。它定义了Agent之间交换任务、状态和结果的标准化消息格式,通常基于HTTP/JSON实现。在本项目中,车载端侧Agent通过A2A把赛车自身不掌握的信息(如实时比赛排名)委托给云端Agent处理,云端完成后再把结果回传,形成端云协同的分工模式。这与MCP(Model Context Protocol,面向模型与工具/数据源的连接)定位不同:MCP解决的是Agent如何调用工具,A2A解决的是Agent之间如何互相调用。
Gemini Nano是Google Gemini模型家族中面向端侧设备的轻量版本,按参数规模分为Nano-1和Nano-2等档位,经过量化与蒸馏以适配手机内存和算力预算。它通过ML Kit(Google的移动端机器学习SDK)以GenAI API的形式暴露给Android应用,推理可借助Pixel设备内置的TPU加速,数据不出设备即可完成。相比云端大模型,Nano的上下文窗口和知识广度有限,因此适合做意图理解、摘要、短对话等任务,复杂查询则需回退到云端——这也正是本项目采用端云混合架构的原因。
代码结构:简单到出乎意料
演讲者特别强调代码并不复杂:几行调用ML Kit加载Gemini Nano,用ADK定义Agent名称和两类指令。静态指令定义Agent的人设与赛道知识,动态指令则在每次查询时根据最新遥测摘要和对话历史生成,确保Agent始终掌握车手当前状态。工具层面则注册了会话数据回溯、云端Agent调用和TTS语音输出三项能力。
实车验证:数据通了,但麻烦才刚开始
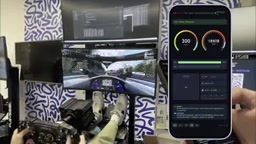
仿真台架上的演示很流畅——车手问"我的转向有多激进",Agent回答峰值转角48度、平均每秒转11度;问峰值G力,答2.2G;问整段表现,答最高时速306公里、35秒内平均186公里、58%时间全油门。
但真车部署是另一回事。团队前往巴黎的Spark Racing Technologies,把Raspberry Pi接入真实VCU。此前所有测试都基于回放数据,插上电后等待遥测数据真正流出的那一刻才确认系统链路打通。
Goodwood现场首先考验的是散热。当天恰逢全年最热的几天之一,但出乎意料的是手机本身运行正常,反而是Raspberry Pi扛不住,最终靠外接UPS电池组全天反复补电才撑过爬坡环节。第二个考验是蓝牙头盔连接——此前从未实测过。团队坐在草地上用笔记本电脑紧急调试,表面轻松,实际是"职业生涯中最紧张的时段之一",最终靠热修复和Android调试工具在发车前解决问题。
三条工程经验
Android是端侧Agent的合适宿主。 ADK、端侧模型、离线语音API和调试工具的组合,让一个手机就能承载完整的Agent体验,无需定制硬件。
集成地狱依然存在。 各子系统单独跑通不等于拼起来能跑。车手头盔的蓝牙连接就是典型案例——问题恰恰出在最不起眼的环节,测试的重要性再怎么强调都不为过。
Gemini Nano需要打磨而非即插即用。 演讲者把它称为项目的"英雄",但强调必须做提示工程:静态指令与动态指令如何分工、工具如何定义与调用、如何做评估测试,这些都决定了端侧模型能否在严苛场景下稳定输出。
这个项目的价值不在于赛车本身,而在于它证明了一件事:当网络不可靠、延迟要求苛刻、环境恶劣时,手机端侧Agent已经具备实际可用的能力——而需要的工具链,今天就能拿到。
相关推荐

合理使用制度为何对AI时代人人有益
从Hacker News讨论出发,解析合理使用(Fair Use)原则在AI训练与内容创作中的法律逻辑、争议焦点及其对创作者与技术生态的双重影响。

Salesforce 3.75亿美元收购Rune,AI物流技术补强国防业务
Salesforce 据报道以 3.75 亿美元收购国防科技初创公司 Rune,这家 AI 物流公司的技术将用于补强 Salesforce 的 Missionforce 国防平台,也延续了 Salesforce 近期的并购节奏。

Mistral Large 4开源万亿参数,微软6万员工自愿离职
Mistral Large 4 开源万亿参数多模态模型,编码智能体评测得分 48;闪迪财报显示 AI 推理重塑 NAND 需求;谷歌 Gemini 上线应用内文件编辑,OpenAI 上调 Codex 额度,微软向 6 万员工提供自愿离职方案。