Genesis AI获5亿美元A轮融资,手套式机器人加速落地

Genesis AI 以 5 亿美元 A 轮融资押注手套式数据采集训练灵巧机器人。
Genesis AI 完成 5 亿美元 A 轮融资,规模远超同阶段机器人初创公司,资金将用于部署戴手套的灵巧机器人。其核心技术是用可穿戴手套直接采集人类手部动作数据来训练灵巧操作,可能绕开传统遥操作的低效率和仿真到现实的物理失真难题,在数据源头建立壁垒。文章指出,灵巧操作是通用机器人进入装配、分拣、实验室操作等真实岗位的关键门槛,也是资本愿意下重注的原因。但原文未披露产品形态、量产计划和客户信息,5 亿美元能否转化为部署规模仍需观察。
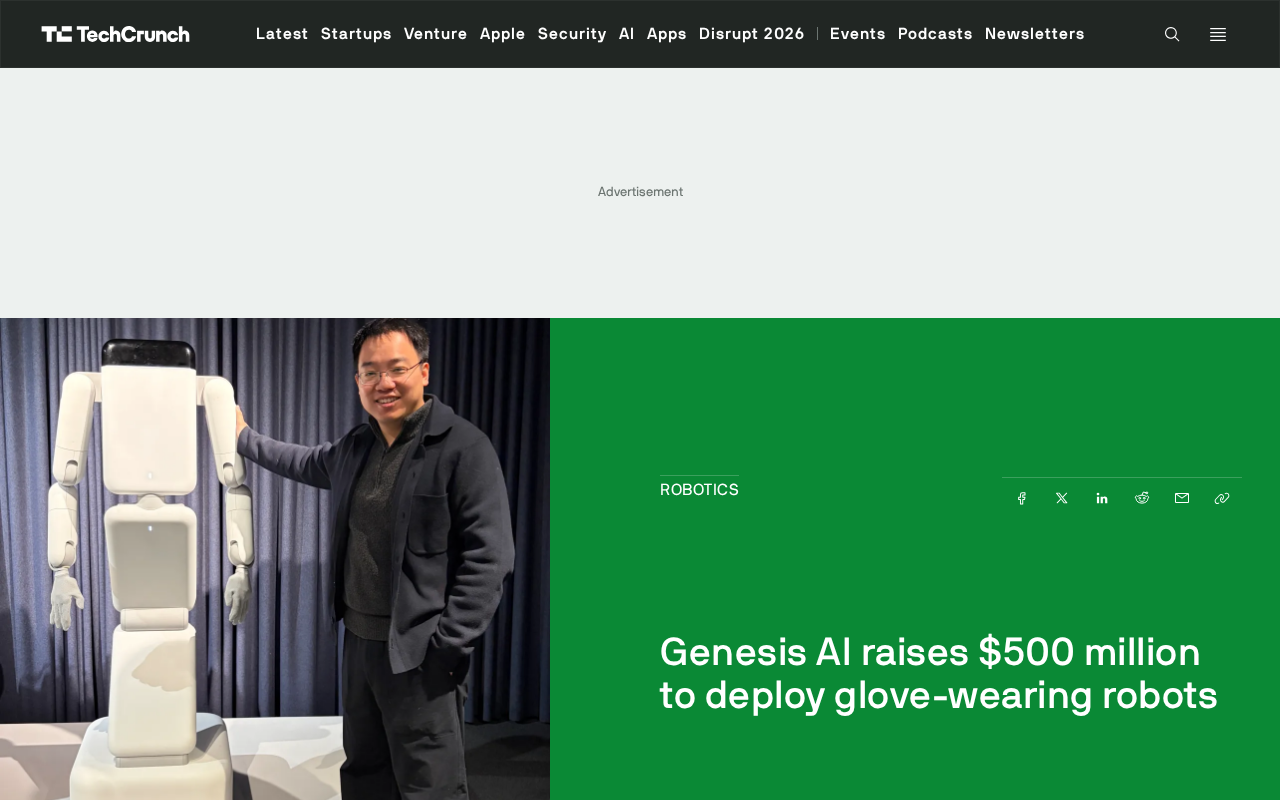
一笔罕见的A轮融资
据RSS来源报道,Genesis AI完成了5亿美元的A轮融资。这个数字在A轮阶段相当罕见——多数机器人初创公司的A轮规模在千万到亿美元级别,5亿美元意味着资本市场对其技术路线和落地前景给出了极高溢价。
融资用途指向明确:部署戴着手套的灵巧机器人。原文标题直接点出"glove-wearing robots",这并非消费级玩具,而是面向精细操作场景的具身智能硬件。
核心技术逻辑:手套如何改变灵巧训练
从"训练数据"切入的差异化路径
原文用"novel approach to training dexterous robots"概括Genesis AI的方法论。灵巧操作一直是机器人领域的硬骨头——人手有二十多个自由度,抓取、旋转、按压等动作对力控和感知的要求远超移动能力。
戴手套这一设计,暗示其训练路径可能绕开了传统的遥操作或仿真到现实的迁移难题,转而通过可穿戴设备直接采集人类手部动作数据,再映射到机器人执行端。这一思路的价值在于数据采集效率:人类日常操作天然产生大量高质量示范数据,比搭建纯仿真环境更贴近真实物理世界。
遥操作(Teleoperation) 是指操作员通过主从控制设备远程操控机器人完成动作,其运动数据可被记录为训练示范。这种方式精度高,但采集效率低、成本高,且操作员需要专业训练。仿真到现实迁移(Sim-to-Real) 则是在虚拟环境中训练策略再部署到实体机器人,优势是数据量大、成本低,但存在"现实鸿沟"——仿真难以精确建模接触力、摩擦、形变等物理细节,导致策略在真实世界中性能下降。Genesis AI 的手套方案属于第三条路径:用可穿戴设备直接捕捉人类在真实环境中的手部动作,既绕开了遥操作的低效率,也避开了仿真迁移的物理失真问题,本质上是在数据源头同时获得"真实物理"与"规模化"两个属性。
为什么资本愿意下重注
灵巧操作是通用机器人的最后一块拼图。移动底盘和机械臂已相对成熟,但"手"的能力决定了机器人能否进入装配、分拣、实验室操作等真实岗位。Genesis AI拿到5亿美元,说明投资人认为其训练方法具备规模化复制潜力,而不只是实验室演示。
灵巧操作(Dexterous Manipulation) 与常见的抓取放置(Pick-and-Place)有本质区别:后者通常只需平行夹爪和预设轨迹,前者要求多指协调、力位混合控制和对未知物体的自适应。人手约有 21 个自由度(不含腕部),而多数商用机械手只有 6–12 个自由度,这带来两个难题:一是运动学映射——如何把人类高维动作压缩到低维执行端;二是触觉反馈缺失——灵巧任务高度依赖接触力感知,而现有触觉传感器在耐久性和成本上仍不成熟。因此,灵巧操作被视为通用机器人从"能移动"走向"能干活"的分水岭,也是资本愿意为其支付高溢价的核心原因。
具身智能(Embodied AI) 指智能体通过物理身体与环境交互来学习和执行任务,区别于纯软件层面的语言模型。其核心挑战在于"数据—模型—硬件"三者耦合:模型需要海量真实交互数据,而真实数据又依赖硬件平台采集。当前具身智能的主流范式包括视觉-语言-动作模型(VLA),即把感知、语言指令和动作输出统一到一个模型中。Genesis AI 的融资应放在这一背景下理解——资本押注的不只是一台机器人,而是一套能够持续产生高质量操作数据、并反哺模型迭代的闭环系统。
需要冷静看待的部分
融资额不等于落地能力。原文信息量有限,没有披露机器人具体形态、量产计划、客户名单或技术指标。5亿美元如何转化为部署规模,仍需观察。灵巧机器人赛道竞争激烈,硬件成本、可靠性、数据闭环都是硬门槛。
对关注具身智能的团队而言,Genesis AI的融资是一个信号:手套式数据采集+灵巧操作的组合正在获得资本认可,这条技术路线值得持续跟踪。
对行业的启示
一笔A轮融资改变不了行业格局,但它揭示了一个趋势——机器人训练正在从"造更聪明的算法"转向"获取更高质量的人类示范数据"。Genesis AI用手套切入,本质是在数据源头建立壁垒。这种思路能否跑通,将影响后续一批具身智能创业公司的融资叙事。
对于开发者和研究者,值得关注的是其数据采集方案是否会开源或形成生态,这将决定这条路线能否被更广泛的团队复用。
相关推荐

Gemini 4 Neon评测:跑分比肩Carbon,API定价与额度解析
Google Gemini 4 Neon正式上线,跑分紧咬Carbon,API定价3/15为Hydrogen两倍。本文汇总B站UP主实测:Neon可平替90% Carbon场景,AntiGravity中额度消耗仅为Carbon三分之一,并解析订阅渠道限制与2API封号风险。

Gemini 4 Helium或将至?Google订阅限制松绑信号
Google团队成员预告发布将继续,社区推测Gemini 4 Helium(Flash Lite)或成下一款模型;订阅封禁争议获回应,产品负责人以「Soon」暗示可能开放限制。本文梳理Gemini动向、OpenAI Coding Agent与风险管理、豆包实时音视频API及算力商业动态。

AI辅助React开发实战:视频应用优化与错误处理
14年经验开发者演示如何用AI辅助优化React视频应用:通过ImageKit将视频从80MB压缩至5MB(约94%),并实现可靠的错误处理与重试机制。包含与AI协作的规划、代码理解和验证方法。