工具图记忆被高估?多轮工具调用研究揭示真相

研究显示工具图记忆增益有限、成本翻倍,收益多来自额外计算,文本洞察更优。
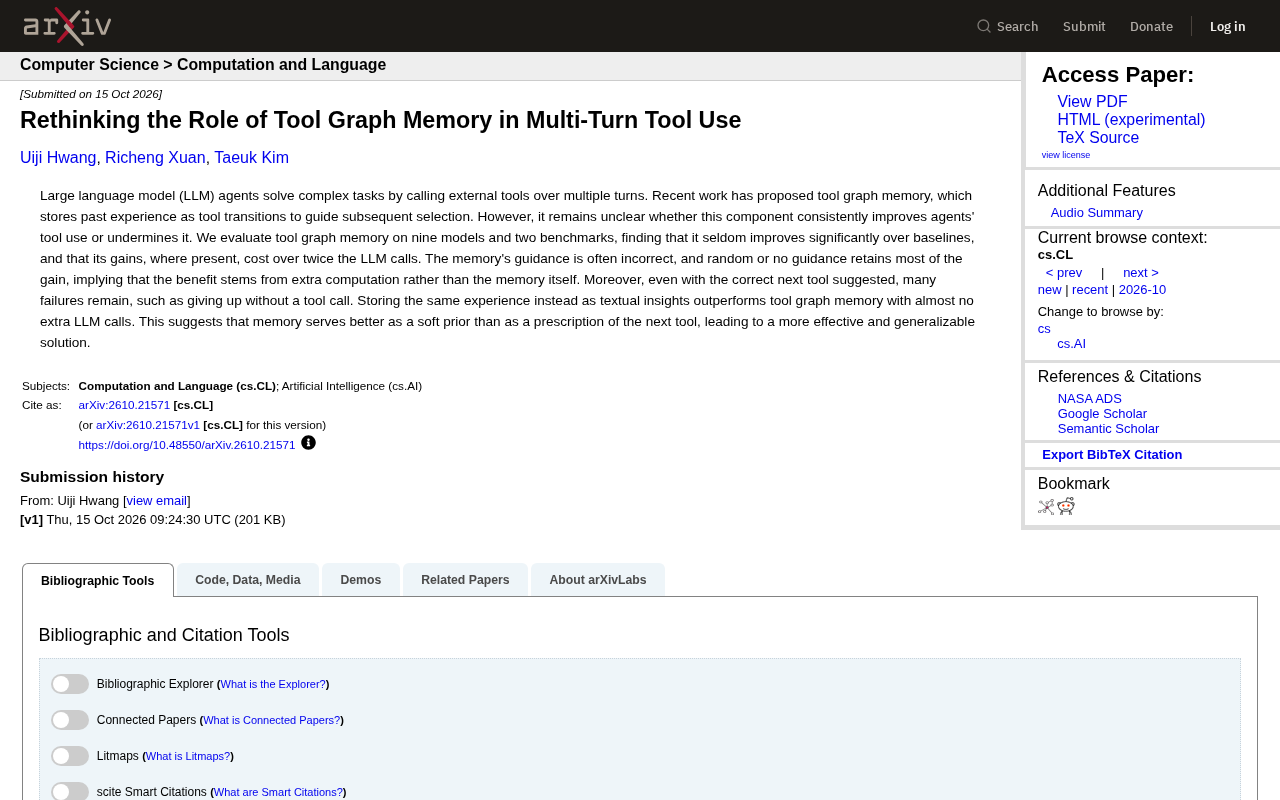
该研究在九个模型、两个基准上系统评估工具图记忆,发现它很少显著超越基线,且带来超过两倍的LLM调用成本。通过随机引导和无引导对照,研究揭示性能增益主要来自额外计算而非记忆内容,且记忆给出的引导经常出错。即便正确预测下一个工具,任务仍频繁失败,说明瓶颈不只在工具选择,还涉及是否行动与多步编排。研究进一步表明,将经验以文本洞察形式存储,效果优于工具图记忆且几乎不增加调用成本。结论是记忆应作为软先验而非下一步工具的规定性指令。
工具图记忆:一个被寄予厚望却表现平平的组件
大型语言模型(LLM)智能体在执行复杂任务时,往往需要多轮调用外部工具。为了让智能体更"聪明"地选择工具,研究者提出了工具图记忆(Tool Graph Memory)——将过往经验以工具转移图的形式存储,用以指导后续的工具选择。这个想法听上去很合理:记住哪些工具组合曾经有效,下次遇到类似任务就能直接复用。
但一篇最新研究却给这个思路泼了一盆冷水。该研究在九个模型、两个基准测试上系统评估了工具图记忆的实际效果,发现它很少能显著超越基线方法;即便在某些场景下带来提升,代价也是超过两倍的LLM调用次数。
这意味着,我们可能一直在为一个效果有限、成本高昂的组件投入过多的注意力。
工具图记忆中的“图”,指的是以节点表示工具、以有向边表示“在任务中从工具A转移到工具B”这一历史转移关系的图结构。这类记忆通常由智能体在历史任务轨迹中自动抽取并累积,形成一张不断扩展的有向图;当新任务到来时,系统会依据当前已调用工具,在图中检索最高频或最高分的后继工具作为推荐。它属于“经验记忆”或“情景记忆”的一种,与参数化知识不同,属于外部可检索存储。此类结构在早期智能体框架(如基于ReAct、Reflexion的工具调用方案)中被广泛借用,因为图结构天然适合表达工具之间的组合依赖与调用顺序,也便于做路径检索与推荐。其隐含假设是:工具使用存在稳定的转移规律,且这些规律可跨任务迁移。本文的批判正是针对这一假设。
增益从何而来?随机引导也能获得大部分收益
研究中最引人注目的发现,是对"增益来源"的拆解。
如果工具图记忆真的在提供有效指导,那么它的建议应该比随机建议更有价值。但实验结果恰恰相反:随机引导甚至完全不引导,也能保留大部分性能增益。这一反常现象指向一个尴尬的结论——工具图记忆带来的好处,主要来自额外的计算量,而非记忆本身的内容。
换句话说,智能体多跑了几轮、多调用了几次模型,这个过程本身就可能提升表现,跟是否存储了工具转移图关系不大。这是一种典型的"计算换性能",而工具图记忆只是恰好附带了这个计算过程。
更糟糕的是,记忆给出的引导经常是错误的。当引导本身不可靠时,它对智能体的帮助就更值得怀疑了。
随机引导(random guidance)在此作为关键对照条件:向智能体提供与当前任务无关、随机抽取的工具建议,其余流程与工具图记忆完全一致。若性能增益在随机引导下依然大部分保留,就说明增益并非源于建议的“正确性”,而来自被引导这一行为所触发的额外推理步骤与工具调用轮次。这类现象在评测中被称为计算混淆(compute confound)——被评估的方法往往比基线消耗更多token或更多轮次,导致性能差异无法归因于方法本身。因此,严格的智能体研究需要匹配计算预算(如限制最大调用次数或token数),或至少报告调用次数与延迟。本文采用随机引导与无引导两组对照,正是为了把“记忆内容”的贡献从“额外计算”的贡献中剥离出来,这也是其方法论价值的核心所在。
即使预测对了下一个工具,失败依然存在
研究还揭示了一个更深层的问题:失败并不只发生在工具选择环节。
实验显示,即便系统正确建议了下一个应该调用的工具,许多任务仍然会失败。失败模式包括直接放弃、不发起任何工具调用等。这说明多轮工具使用中的瓶颈,不仅仅是"选哪个工具"的问题,还涉及智能体是否愿意行动、如何编排多步流程等更复杂的决策。
把记忆设计成"下一步该用哪个工具"的规定性指令(prescription),可能从一开始就找错了方向。智能体需要的或许不是精确的下一步指令,而是更灵活的先验知识。
**规定性指令(prescription)与软先验(soft prior)**是两类不同的记忆使用方式。规定性指令直接告诉模型“下一步必须调用工具X”,相当于在决策空间中强加约束;软先验则只提供倾向性提示,例如“在类似情境中,工具X通常有帮助”,最终决策仍由模型结合当前上下文作出。当记忆以规定性指令形式注入时,如果推荐与当前子任务不匹配,模型可能被迫执行无效调用,甚至因指令冲突而放弃整个任务——这正是实验中“正确预测下一个工具仍失败”的可能机制之一。更深层的原因是,多轮工具使用的瓶颈不止在工具选择,还包括是否发起行动、如何编排多步流程、何时终止等决策。软先验保留了模型在这些环节上的自主性,因而更适配真实任务的不确定性。
文本洞察优于图记忆:几乎不增加调用成本
既然工具图记忆表现不佳,有没有更好的替代方案?
研究给出了一个简单却有效的答案:将同样的经验以文本洞察(textual insights)的形式存储,效果优于工具图记忆,而且几乎不增加额外的LLM调用。
这个对比很有说服力。同样的过往经验,换一种存储和表达方式,就能获得更好的效果和更低的成本。文本洞察的优势在于它更灵活、更通用——它不是硬性规定下一步该做什么,而是提供一种软性的参考,让模型根据当前情境自行判断。
这指向一个关键的设计原则:记忆更适合作为软先验(soft prior),而非下一步工具的规定。软先验允许模型在具体情境中灵活调整,而硬性规定则可能在不适用时误导模型。
对智能体记忆设计的启示
这项研究的意义不止于否定一个具体方法,更在于它提供了一个评估记忆机制的方法论范例。
当我们在智能体中引入某种记忆或检索机制时,需要严格区分:性能提升究竟来自记忆的内容,还是来自额外的计算开销?只有通过随机引导、无引导等对照实验,才能剥离出记忆的真实贡献。
同时,研究提醒我们关注记忆的表达形式。同样是存储经验,结构化的工具转移图听起来更"智能",但文本形式的洞察反而更有效、更经济。这或许意味着,在智能体设计中,简洁和灵活往往优于复杂的结构化表示。
对于正在构建多轮工具调用系统的开发者来说,这项研究的实用价值在于:在投入资源实现工具图记忆之前,不妨先试试用文本形式存储经验,可能用更少的成本获得更好的效果。
相关推荐

花旗14000名工程师用Devin,技术外包账单砍掉30%
花旗集团14000名工程师使用AI编程智能体Devin,一年内将技术供应商账单削减30%,产品发布提速30-40%。但30%仅限单一成本项,摩根大通同期表示AI收益尚未体现在财报中,揭示企业AI落地的真实分化。

AI写代码,程序员要失业?Devin自主编程真相
Devin等自主AI编程代理正改变软件开发:从Copilot辅助编码到全自动工程代理,程序员角色从写代码转向系统设计与监督。本文分析AI编程对就业、代码安全、初级开发者培养的影响,以及效率悖论下程序员需求的真实走向。

AGENTS.md 实战指南:让编程 Agent 真正好用
AGENTS.md 和 CLAUDE.md 能显著提升编程 Agent 表现,但研究发现用错反而让成本上升 20%。本文详解该写什么、该删什么、200 行与 32KB 的硬边界、Monorepo 嵌套规则及安全提醒。