GPT-6 Astra 全自动设计 F405 六层 FPV 飞控 PCB 实录
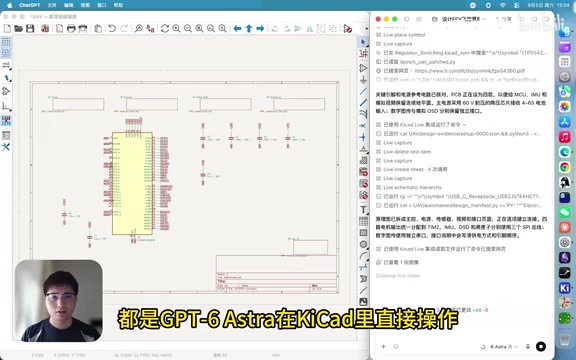
GPT-6 Astra全自主完成F405六层飞控PCB设计并导出完整生产文件,但实物验证尚待进行。
一位B站UP主将GPT-6 Astra接入EDA工具,让其从零独立完成一块FPV无人机飞控PCB的完整设计,涵盖原理图绘制、六层板布局、走线,以及最关键的自主运行ERC/DRC规则检查并根据结果迭代修正,形成真正的「设计—检查—修正」闭环。最终模型导出了Gerber、钻孔、BOM、贴装坐标和STEP三维模型等完整生产文件,理论上可直接送厂打样。整个过程耗时3小时14分,消耗约5200万token,思考强度设为高档。然而这次演示目前仍停留在设计层面,电路通过规则检查并不等于实物可以稳定工作,飞控板涉及的信号完整性、电源纹波和EMI等工程问题只有上板测试才能真正验证,其意义更在于展示了大模型在专业工程工具中自主操作与自我校验的能力边界。
一次让 AI 独立完成硬件设计的极限测试
当大模型能写代码、画图、做视频后,硬件设计成了下一个待攻克的高地。这次一位 B 站 UP 主把 GPT-6 Astra 直接接入 EDA 工具(视频中称为 Gitkad),让它从零开始独立完成一块 FPV 无人机飞控 PCB 的设计,全程无人工干预。
这不是简单的原理图生成,而是覆盖了电路原理图、PCB 布局、走线、元器件摆放的完整流程。更关键的是,模型还要自己跑规则检查、自己发现问题、自己修改——这套闭环能力才是硬件设计真正的门槛所在。
从原理图到六层板的完整闭环
整个流程可以拆成几个阶段:先是电路原理图的绘制,确定 F405 主控芯片及外围电路的连接关系;接着进入 PCB 阶段,包括布局规划、元器件摆放和走线。这些步骤全部由 GPT-6 Astra 在 EDA 工具中直接操作完成。
最能体现「自主设计」含金量的环节,是画完之后模型自己运行了 ERC(电气规则检查)和 DRC(设计规则检查)。这两项检查是硬件工程师排查连线错误、间距违规、封装冲突的核心手段。模型根据检查结果反过来修改电路和布局,形成了「设计—检查—修正」的自我迭代循环,而不是一次性输出后就交差。
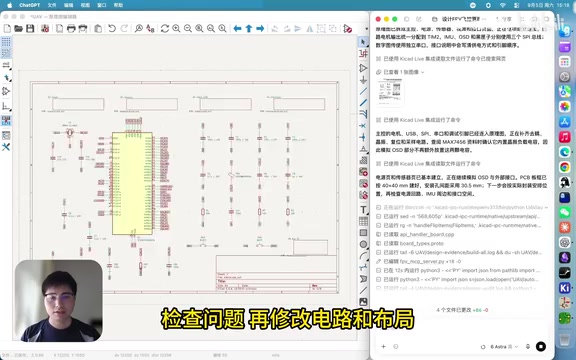
最终成果是一块 F405 六层飞控板。六层板意味着更复杂的层叠结构和更高的布线密度,对于飞控这类信号密集、对电源完整性要求高的板子来说,能自主处理六层设计已经超出了很多人对当前 AI 硬件能力的预期。
ERC(电气规则检查,Electrical Rules Check)和 DRC(设计规则检查,Design Rules Check)是 EDA 工具中两道独立的自动化验证关卡。ERC 负责检查原理图层面的逻辑错误,例如引脚未连接、信号短路、电源网络冲突等;DRC 则在 PCB 层面验证物理约束,包括走线间距是否满足生产工艺要求、过孔环宽是否合规、铜皮之间是否存在违规重叠。这两项检查在专业工程流程中通常需要工程师反复审阅报告并手动定位修改,而 AI 能够自主解析错误报告并回溯到原理图或布局中针对性修正,是整个演示中技术含金量最高的环节——它要求模型同时理解电路逻辑、空间约束和生产规则三个维度的知识,并将抽象的错误描述映射回具体的设计操作。
六层板的「层叠结构」是另一个值得理解的概念。相比常见的双层板,六层板通常将信号层、电源平面层和地平面层交替排列,电源层和地层的存在能够大幅降低电源阻抗、改善信号回流路径,从而抑制高速信号的干扰。飞控板上集成了 IMU(惯性测量单元)、MCU、无线模块等对信号完整性敏感的器件,六层结构是兼顾紧凑尺寸与电气性能的常规选择。
交付物齐全:可直接进入打样环节
设计完成后,GPT-6 Astra 导出了一整套生产文件:Gerber 文件、钻孔文件、BOM(物料清单)、贴装坐标以及 STEP 三维模型文件。这套文件基本涵盖了从工厂打样到贴片生产所需的全部资料。
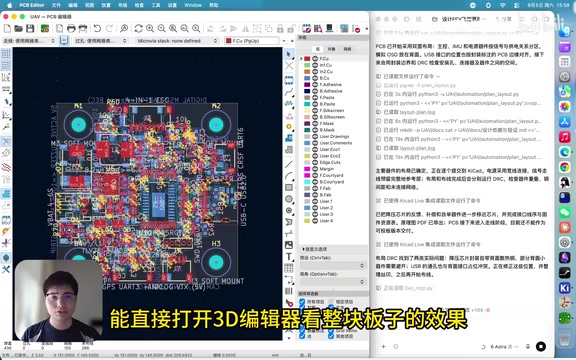
其中 STEP 文件可以直接在 3D 编辑器中打开,查看整块板子的立体效果,验证元器件的实际空间占用和结构合理性。从交付物的完整度看,这块板子理论上已经具备了直接送厂打样的条件。
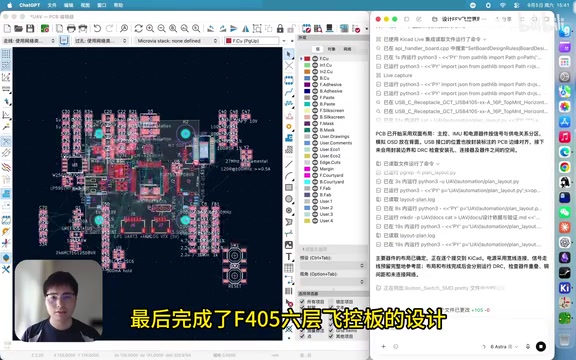
Gerber 文件是 PCB 制造行业的通用标准格式,由 Gerber Scientific 公司在上世纪六七十年代制定,至今仍是主流工厂接受的核心生产数据。每一个 Gerber 文件对应 PCB 的一个物理层(如顶层铜箔、阻焊层、丝印层等),工厂据此控制光绘机或蚀刻设备完成各层图形的加工。钻孔文件(通常为 Excellon 格式)则单独描述所有通孔和过孔的位置与直径。BOM(Bill of Materials,物料清单)列出每个位号对应的元器件型号、封装和数量,是采购和物料备货的依据。贴装坐标文件(Pick & Place 文件)记录每个贴片元件的中心坐标与旋转角度,供贴片机(SMT 设备)自动抓取并精确放置元件。这套文件组合齐全意味着工厂无需与设计方来回沟通补充资料,可以直接排产。
耗时与算力成本:3 小时、约 5200 万 token
值得关注的是这次任务的资源消耗数据。据 UP 主记录,整个设计过程总耗时 3 小时 14 分,模型思考强度设置为「高」,累计消耗约 5200 万个 token(视频中口语称「淘粉」)。
这个数字直观反映了硬件设计任务的复杂度——相比写一段代码或生成一篇文章,PCB 设计需要模型持续维护大量上下文:网络连接关系、器件位置、走线路径、规则约束等等,任何一步出错都会在后续检查中暴露。5200 万 token 的消耗说明模型在反复推理、检查、修正上投入了极大的算力,这也解释了为何耗时超过三小时。
关键悬念:能不能真正上电工作
必须清醒地看到,这次演示目前仍停留在「设计层面」。UP 主明确指出,这块板子还没有实际打样,能不能稳定工作还需要上板测试来验证。
这是整个案例最大的未知数。PCB 设计通过 ERC/DRC 检查,只能说明它没有明显的规则性错误,但并不等于电路逻辑正确、性能达标。飞控板涉及陀螺仪信号、电源纹波、EMI 干扰等大量实际工程问题,这些往往要到实物测试阶段才会暴露。换句话说,AI 交出了一份「看起来专业」的答卷,但真正的考试要等焊接上电之后才开始。
即便如此,这个案例的意义在于展示了大模型在专业工程工具中自主操作、并具备自我校验能力的可能性。如果后续上板测试能够验证其可用性,AI 辅助硬件设计的想象空间将被大幅打开。在此之前,理性的态度是——把它当作一次令人兴奋的能力边界探索,而非可以直接投产的成熟方案。
飞控板的实际工程挑战远不止于通过规则检查。以陀螺仪(IMU)为例,其输出信号频率高、幅度小,对 PCB 走线的阻抗连续性和周边去耦电容的摆放位置极为敏感,布局稍有不当就会导致姿态数据漂移。电源系统方面,飞控板通常需要为 MCU、传感器、无线模块提供多路洁净的低纹波电源,电源平面的分割方式和滤波器件的选型与摆放都会直接影响系统稳定性。EMI(电磁干扰)问题则更难在仿真阶段完全预测——高频开关电源的辐射、电机驱动信号的谐波都可能耦合进传感器电路,需要通过屏蔽、地平面覆铜、磁珠滤波等手段综合抑制。这些问题在 ERC/DRC 报告中不会留下任何痕迹,只有焊接上电、接入实际飞行控制软件后才能暴露,这也是为何业界对「AI 设计的板子」能否一次成功持审慎态度。
相关推荐
我让Claude构建可漫步的物理精确O'Neill圆柱:AI生成3D模拟的边界
我让Claude构建可漫步的物理精确O'Neill圆柱:AI生成3D模拟的边界
一位开发者让Claude构建物理精确、可实时漫步的O'Neill圆柱太空栖息地模拟。本文解析其中的科里奥利力、重力梯度等物理挑战,以及AI生成交互式3D模拟的现实意义与局限。

破解数据锁定:用REGISTER与UNREGISTER API实现目录可移植性
湖仓架构下,开放表格式解决了存储可移植性,但目录锁定成为新难题。本文解析REGISTER与UNREGISTER API如何实现元数据松耦合,帮助企业避免厂商绑定、支持多目录协作并安全迁移数据。
macOS 27 AI模型清理工具:如何移除与禁用Apple本地AI
一款登上Hacker News热榜的开源工具可移除和禁用macOS 27中的Apple本地AI模型,帮助用户释放磁盘空间、节省资源并提升隐私可控性。本文解析其工作原理、风险与背后的用户诉求。