估值14.5亿美元的Eka:物理AI模型让机械臂学会「人手」

Eka Robotics以物理AI模型实现拟人化通用抓取,获14.5亿美元估值,但商业化仍待验证。
Eka Robotics声称其机械臂是首个真正擅长抓取广泛物体的产品,动作流畅拟人,凭借物理AI模型获得14.5亿美元估值。物理AI的核心是让模型在仿真中学习推、拨、滑、抓等物理交互后果,而非依赖预设抓取姿态,从而在遮挡、堆叠、形变场景中泛化。拟人化动作意味着更柔顺的力控与更低冲击,对易碎品和人机协作价值显著。不过,估值不等于营收或出货量,来源未披露客户、出货规模或技术论文,且物理AI普遍面临sim-to-real鸿沟,其技术壁垒与商业化成败仍需第三方评测和部署数据佐证。
从「能抓」到「会抓」:Eka的物理AI突破
在机器人领域,「抓取」看似简单,实则是最难攻克的通用能力之一。传统机械臂擅长在结构化环境中重复固定动作,一旦面对形状、材质、重量各异的物体,往往需要重新编程或更换末端执行器。Eka Robotics 声称其机械臂是首个真正擅长抓取广泛物体的产品,动作流畅、拟人化程度高,在业内引发关注。据 RSS 来源报道,该公司凭借这一物理 AI 模型获得 14.5 亿美元估值。
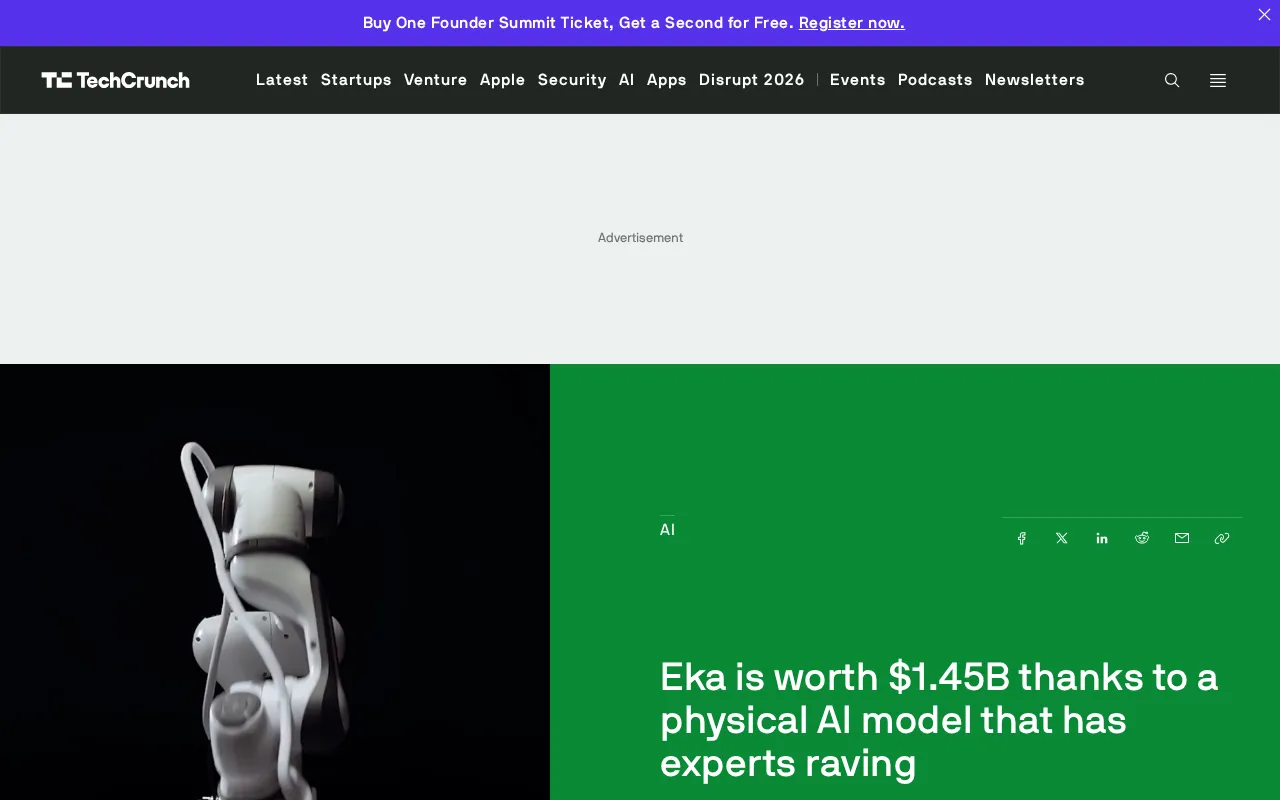
这一估值的底层逻辑,并非机械结构的革新,而是「物理 AI」——让模型直接理解物理世界的交互规律,而不是依赖预设轨迹。Eka 的机械臂之所以被描述为「smooth and human-like」,关键在于其动作生成不是离散的抓取点,而是连续的、带力反馈的拟人运动。
物理AI模型为何让专家兴奋
从视觉识别到物理交互
传统抓取方案通常拆分为感知(识别物体位置)与规划(计算抓取姿态)两段。这种方式在物体堆叠、遮挡或形变场景下容易失效。物理 AI 模型的思路是让模型在仿真中大量试错,学习「推、拨、滑、抓」等物理交互的后果,从而在真实世界中泛化。据来源描述,Eka 的机械臂在抓取多种物体时表现出色,这正是物理 AI 泛化能力的体现。
物理AI(Physical AI) 是近年机器人学与人工智能交叉领域兴起的提法,指让模型直接建模并预测物理世界中的交互动力学,而不仅是对图像做语义分类。它与传统「感知—规划—控制」流水线的区别在于:模型在训练阶段通过大规模仿真或真实交互数据,学习物体在受力、碰撞、滑动时的状态转移规律,从而在推理时直接输出动作序列或力控指令。代表性工作包括基于可微物理仿真、强化学习与扩散策略(diffusion policy)的方法。物理AI的难点在于物理规律难以用纯数据穷举,且仿真与真实的分布差异会显著影响泛化,因此常与sim-to-real技术配合使用。
「拟人化」不只是营销词
「人类般流畅」的意义在于:拟人动作通常意味着更柔顺的力控与更低的冲击。对于易碎品、柔性物体或需要人机协作的场景,动作的平滑度直接决定可用性。Eka 被专家称赞的核心,不是它能抓起某个特定物体,而是它抓取的方式接近人类——这暗示其底层控制策略已经跳出「位置控制」的框架。
力控(force control)与位置控制(position control) 是机器人末端执行器两种基本控制范式。位置控制让机械臂精确到达指定位姿,但在接触物体后无法主动调节施加的力,容易压碎易碎品或卡死。力控则在末端加入力/力矩传感器,闭环调节接触力,使机械臂能「柔顺」地贴合物体表面、适应形变与滑动。拟人抓取之所以看起来流畅,正是因为人类手部天然采用阻抗控制(impedance control)——同时调节位置与刚度,在碰撞瞬间让步而不是硬顶。Eka被描述为动作拟人,暗示其控制层可能采用了类似阻抗或变阻抗策略,而非单纯的位置轨迹插值。
14.5亿美元估值背后的行业信号
据单一来源报道,Eka Robotics 估值达到 14.5 亿美元。这一数字在机器人赛道中属于独角兽级别,反映了资本市场对「物理 AI」叙事的高度认可。
值得区分的是,估值并不等同于营收或出货量。物理 AI 模型的价值需要在实际部署中验证:抓取成功率、节拍、维护成本、对未知物体的适应速度,都是决定商业化成败的变量。来源信息未披露 Eka 的具体客户、出货规模或技术论文,因此对其技术壁垒的判断仍需保留。
物理AI赛道的竞争与挑战
Eka 并非孤军奋战。物理 AI 已成为机器人领域最拥挤的叙事之一,多家公司都在尝试用大规模仿真训练通用抓取模型。Eka 的差异化在于「首个真正擅长广泛抓取」的定位,但这一表述需要第三方评测来佐证。
从技术路径看,物理 AI 模型面临仿真到现实的鸿沟(sim-to-real gap)。仿真中训练的策略在真实世界中常因摩擦力、光照、传感器噪声的差异而性能下降。Eka 若能在真实场景中稳定复现拟人抓取,其护城河将比单纯的模型规模更深。
Sim-to-real gap(仿真到现实的鸿沟) 指在物理仿真器中训练的策略部署到真实机器人时出现的性能落差,成因包括接触摩擦模型不精确、传感器噪声、光照与材质差异、执行器延迟等。常见缓解手段有域随机化(domain randomization,在仿真中随机化摩擦系数、质量、光照等参数)、系统辨识(用真实数据校准仿真参数)以及真实世界微调。对抓取任务而言,接触力学的高度非线性使sim-to-real尤为棘手,这也是评估Eka类公司技术壁垒时最应关注的指标之一。
对从业者的启示
对于关注具身智能的开发者,Eka 的案例提示了一个方向:抓取能力的上限不取决于末端执行器的自由度,而取决于模型对物理交互后果的预测能力。将力觉、触觉与视觉联合建模,比堆叠视觉识别精度更接近通用抓取。
同时,14.5 亿美元估值也意味着市场耐心有限。物理 AI 公司需要在演示视频之外,拿出可量化的部署数据。Eka 能否把「专家疯传」转化为「客户复购」,将决定这个估值是起点还是顶点。
相关推荐
投票权失守之后:美国民主的隐性代价
探讨美国民主党未能通过《约翰·刘易斯投票权促进法案》和《自由投票法案》后,各州限制性投票立法、最高法院削弱《投票权法案》以及党派杰利蝾螈对选民参与和公平代表性的影响。

AI编程Agent最难的不是写代码,而是知道何时该动手
一位开发者分享构建AI编程Agent的经验:最难的不是让模型更聪明,而是让它知道何时直接动手、何时询问确认、何时完全不碰,配合自检沙箱与模型路由实现可控行为。

陶哲轩:AI正将优美数学变成训练废料
陶哲轩批评硅谷用AI强攻数学难题,将优美数学降格为原始训练材料,产生大量缺乏结构美感的证明。本文解析其“有毒废料”比喻背后的数学审美与激励冲突。