机器人外壳影响自由度吗?裸机演示背后的工程真相

一个被忽视的机器人工程问题
在各类人形机器人和机械臂的演示视频中,我们常常看到令人惊叹的灵活动作——多自由度关节的流畅协调、灵巧手指的精细操作。然而细心的观察者会发现,绝大多数展示「自由度」的演示都是基于**裸机(bare-metal)**状态进行的:暴露的电机、外露的连杆、可见的线缆和关节结构。
**自由度(Degrees of Freedom, DoF)**在机器人工程中指机械系统独立运动的数量。一个完全自由的刚体在三维空间中有6个自由度(3个平移+3个旋转)。人形机器人为实现类人动作,通常在全身部署数十个自由度——波士顿动力Atlas约28个DoF,特斯拉Optimus全身超过40个DoF,而一只人手本身就拥有约27个自由度。DoF数量并非越多越好,每增加一个关节就意味着更复杂的控制算法、更高的能耗预算和更多潜在的故障点,因此如何在裸机状态与实际产品形态下均维持DoF的有效利用率,是机器人产品化的核心挑战之一。
这就引出了一个值得深入探讨的工程问题:当机器人出于美观或防护目的加装外壳后,这些看似「装饰性」的元素会不会影响运动的流畅度和自由度表现?
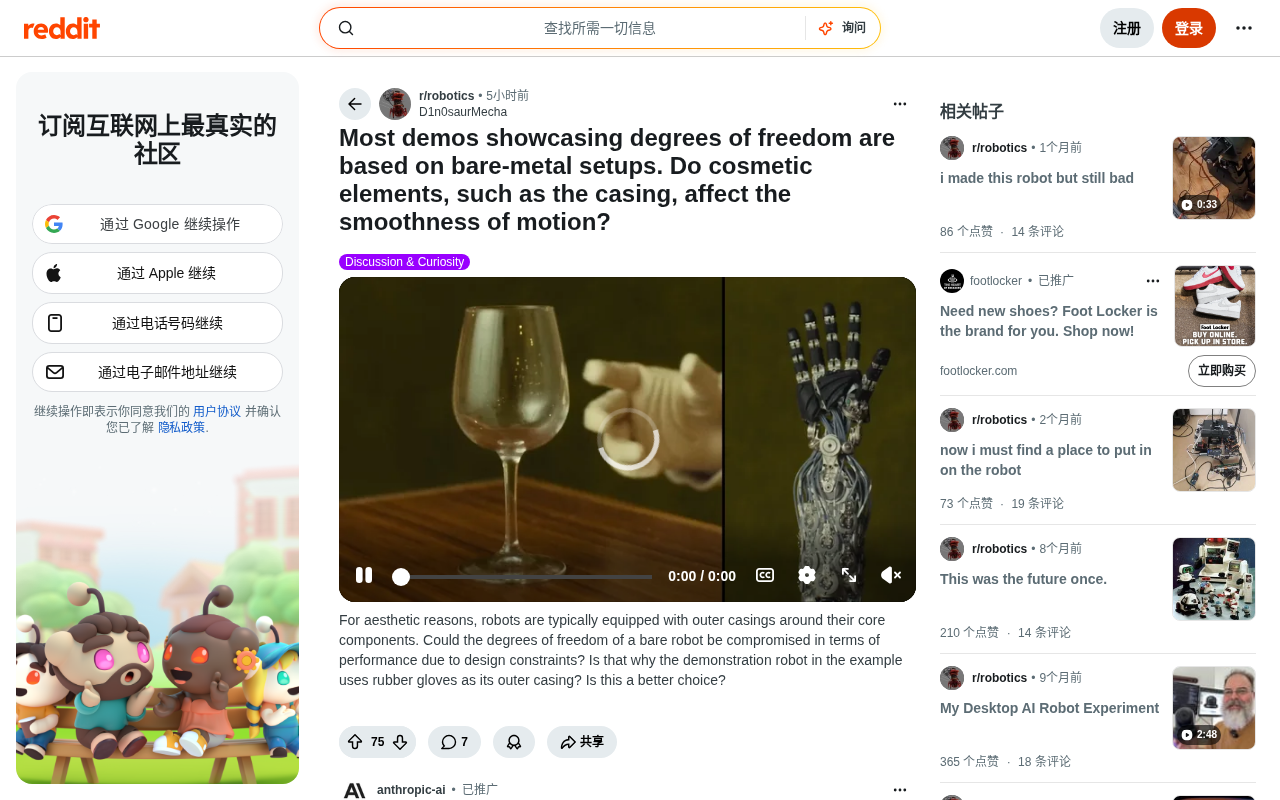
这一问题在 Reddit 相关讨论中被提出,折射出业界和爱好者对机器人「演示状态」与「实际产品形态」之间落差的关切。
外壳为何存在:不只是为了好看
美学与商业化需求
机器人厂商在产品化过程中,几乎都会为核心组件加装外壳。原因很直接:裸露的机械结构虽然对工程师有吸引力,但对普通消费者和商业客户而言往往显得冰冷、危险甚至令人不安。包裹着流线型外壳的人形机器人,更容易被市场和公众所接受。
防护与安全考量
外壳的作用远不止美观,它还能:
- 防尘防水:保护精密的电机、编码器和电路板免受环境侵蚀
- 人身安全:避免高速运动的关节夹伤或划伤周围人员
- 结构保护:在跌倒或碰撞时为核心部件提供缓冲
因此,外壳并非纯粹的「化妆品」,而是产品化不可或缺的一环。
外壳确实会影响运动性能
回到核心问题:外壳会不会「拖累」机器人的自由度表现?答案是——在设计不当的情况下,确实会。
关节活动范围受到物理约束
最直接的影响体现在关节活动范围(Range of Motion)上。裸机状态下,关节可以在电机允许的极限范围内自由运动。但一旦加上刚性外壳,相邻部件的外壳边缘可能在特定角度发生物理干涉(interference),从而限制关节能达到的最大角度。
物理干涉是机械设计中指两个或多个部件在运动过程中发生几何碰撞的现象,是外壳设计中最难规避的问题之一。现代CAD工具(如SolidWorks、CATIA)提供干涉检测功能,可在虚拟环境中扫描全关节角度范围内的碰撞风险。然而,仿真与现实之间仍存在差距:制造公差、材料形变、热膨胀等因素都可能导致实际产品在特定姿态下出现仿真未预测到的干涉。波士顿动力、Figure AI等头部团队已将「外壳协同运动学优化」纳入标准设计流程,通过拓扑优化算法生成在满足结构强度前提下对关节活动空间侵占最小的外壳几何形态。
举个典型例子:一个原本可以弯曲 180 度的膝关节,若外壳设计过于贴合,可能在 150 度时外壳就已相互抵触,白白损失了 30 度的有效行程。
质量与转动惯量的增加
外壳增加了肢体末端的质量和转动惯量(Moment of Inertia)。转动惯量是描述物体抵抗旋转运动变化能力的物理量,与质量分布及旋转轴距离的平方成正比。当外壳材料被添加到肢体末端时,即使质量增加看似微小,由于距关节轴距离较远,其对转动惯量的贡献会被平方放大。以一个简化模型计算,若为500mm长的小腿末端增加200g的外壳,转动惯量增幅可能超过30%,直接导致踝关节电机需要匹配更高的峰值扭矩输出,同时加剧关节驱动器的热耗散问题。这意味着相同的电机需要输出更大的扭矩才能实现同样的加速度,可能带来以下问题:
- 动作响应变慢
- 整机能耗上升
- 高动态动作中出现明显的「迟滞感」
摩擦与运动平顺性
如果外壳与内部运动部件之间存在接触,还可能引入额外摩擦,进一步削弱动作的平滑度和可控性。
为什么演示机器人常用橡胶手套?
原帖提出了一个很有意思的观察:为什么演示机器人的灵巧手会套上橡胶手套(rubber gloves),而非刚性外壳?这背后其实是一种颇具代表性的工程折衷思路。
柔性材料的天然优势
橡胶手套在机器人灵巧手上的应用,背后是一套成熟的柔性材料选型逻辑。工业上常用的硅橡胶(Silicone Rubber)邵氏硬度范围从10A到80A可调,低硬度版本在关节弯曲时几乎不产生回复力矩,对运动精度的影响可忽略不计。相比刚性外壳,橡胶等柔性材料具有明显优势:
- 不限制运动范围:柔性材料随关节弯曲自然形变,几乎不产生物理干涉
- 增强抓握能力:橡胶表面摩擦系数(μ≈0.8-1.5)远高于裸金属(μ≈0.1-0.3),研究表明添加橡胶指尖套后,机械手的抓取成功率在同等控制策略下可提升20%-40%
- 保护指尖传感器:为脆弱的触觉传感器和精密机械结构提供缓冲
- 附加重量极小:相比金属或硬塑料外壳,对转动惯量的影响可以忽略不计
近年来,软体机器人(Soft Robotics)领域更将柔性材料从「覆盖层」提升为「结构本体」,探索完全由柔性驱动器构成的机器人系统,进一步拓展了这一设计思路的边界。
这是更优的选择吗?
对于灵巧手这类高自由度、高精度的末端执行器而言,柔性外层在保留运动性能的同时提供了防护和功能增益,是相当合理的工程选择。它绕开了刚性外壳带来的活动范围损失,同时改善了实际操作能力。
不过说一下,橡胶手套主要适用于手部这类小尺度、需要贴合形变的场景。对于机器人的躯干、大腿等大型结构件,仍需刚性外壳来提供必要的结构支撑与防护。
工程启示:设计要考虑「全生命周期形态」
这场讨论的深层意义在于提醒我们:评估一款机器人的真实能力,不能只看裸机演示的自由度数据。
机器人**一体化设计(Co-design)**是近年来学术界和工业界日益重视的设计范式,其核心思想是打破「先设计运动学结构,再附加外壳」的串行流程,转而让外壳几何、结构力学、运动控制三者在同一优化循环中协同演进。MIT的Cheetah系列机器人和CMU的研究团队均有论文证明,通过拓扑优化与强化学习联合训练,可以设计出外壳即是结构承力件同时最大化关节活动自由度的形态解。
优秀的机器人设计应当在早期就将外壳纳入整体方案,具体可通过以下路径实现:
- 一体化设计:让外壳与运动学模型协同优化,在关键关节处预留充足的活动空间
- 柔刚结合策略:在需要大范围运动的部位(如手指、颈部)采用柔性材料,在需要结构强度的部位采用轻量化刚性外壳
- 轻量化材料选型:碳纤维增强复合材料(CFRP)的比强度约为钢的5倍,与工程塑料等材料结合使用,在保证强度的同时有效控制附加惯量
换句话说,「裸机演示的自由度」与「成品机器人的实际自由度」之间可能存在明显落差,而顶尖的工程团队正是通过精细的一体化设计来持续缩小这道鸿沟。
结语
外壳绝非可有可无的「化妆品」——它既是产品化的刚需,也是对运动性能的潜在约束。演示机器人选择橡胶手套而非刚性外壳,正体现了工程师在防护、功能与运动自由度之间寻求平衡的设计智慧。下次看到炫目的裸机演示时,不妨多追问一句:加上外壳之后,它还能这么流畅吗?
核心要点
相关推荐

零代码构建AI SaaS:Google AI Studio + Firebase免费实战
手把手演示如何用 Google AI Studio 和 Firebase 零代码构建 AI SaaS 应用,涵盖提示词生成、用户认证、数据库连接、GitHub 托管与 Vercel 免费部署,并解析订阅与广告两种变现方式。

Google AI Studio 发布 Web 应用完整教程
手把手教你如何将 Google AI Studio 中构建的应用发布为 Web 应用:从进入设置、自定义 URL,到点击 Publish 生成可分享链接的完整步骤。

零基础用Google AI免费打造可盈利App实战指南
零基础也能用Google免费AI工具打造可盈利应用。教程演示记账App、通用预约系统与自建免费无限额AI助手三个实战项目,并提供可复制修改的完整文档。