机器人学博士在线求合作:导航控制与水下机器人经验

马德里机器人学博士生发帖寻侧项目合作,愿以技术与写作换共同署名。
一位马德里机器人学与自动化专业四年级博士生在Reddit发帖,寻求技术栈相关的侧项目合作,希望借此转移博士研究的思维疲劳并获得共同发表机会。其核心能力集中在自主飞行器制导控制与水下机器人,两个领域共享动力学建模、状态估计和鲁棒控制等底层理论,经验可迁移至无人机、水下机器人相关的仿真与控制算法任务。文章分析了跨机构协作的价值与风险,指出知识产权、数据保密和作者排序需提前书面约定,并强调其位于马德里带来的线下交流优势。
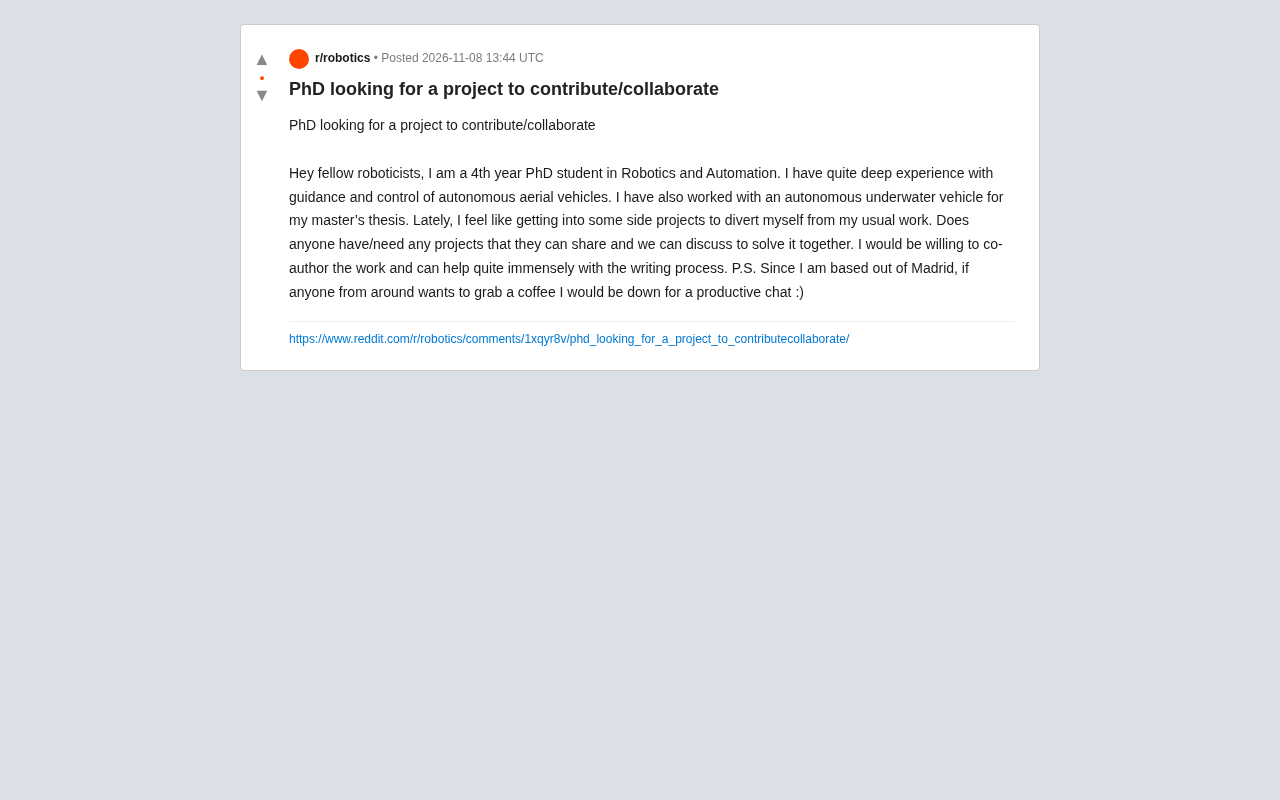
一位来自马德里的机器人学与自动化专业四年级博士生,在Reddit上发帖寻求侧项目合作,希望贡献自己在自主飞行器导航控制和水下机器人方面的经验,并愿意共同撰写论文。这则看似简单的求助帖,折射出学术圈内跨机构协作的几种现实需求。
学术侧项目的典型动机
这位博士生明确表示,寻找侧项目是为了“从日常工作中转移注意力”。博士研究往往聚焦于一个狭窄方向,长期深耕容易产生思维疲劳。参与一个技术栈相关但应用场景不同的项目,既能保持专业敏感度,又能带来新鲜感。
另一个动机是合作发表。他愿意共同署名,并强调自己能在写作过程中提供“相当大的帮助”。对于很多工程背景的研究者来说,论文撰写是短板,而这位博士生的主动 offer 恰好切中痛点。这种“技术换写作”的协作模式在跨学科项目中并不少见。
技术背景的匹配场景
这位博士生的核心能力集中在自主飞行器的制导与控制,硕士论文则涉及自主水下航行器。这两个领域共享不少底层理论,比如动力学建模、状态估计、鲁棒控制,但应用环境差异巨大——空中 vs 水下,通信约束、传感器配置、故障模式都不同。
对于寻找合作的项目方来说,这意味着他可以快速上手与无人机、水下机器人相关的仿真或控制算法任务。如果项目涉及多智能体协同、轨迹规划或非线性控制,他的经验可以直接迁移。据帖子描述,他的经验“相当深入”,但未透露具体成果或发表记录,合作前可能需要进一步了解。
**制导、导航与控制(GNC)**是自主飞行器系统的核心子系统,通常分为三个层次:制导负责生成参考轨迹或航向指令,导航通过传感器融合估计位置、姿态与速度,控制则依据状态误差计算执行机构指令以跟踪期望轨迹。三者构成闭环,任一环节的建模误差都会影响整体性能。水下航行器与空中飞行器在GNC架构上高度相似,但水下环境无法使用GPS,通常依赖惯性导航、多普勒测速仪与声学定位的组合,且通信带宽极低,导致控制策略更强调自主性与鲁棒性。这种“同架构、异约束”的特点,正是该博士生经验可跨域迁移的技术基础。
状态估计与鲁棒控制是上述两个领域共享的关键方法。状态估计解决的是“系统当前处于什么状态”的问题,常用卡尔曼滤波及其非线性变体(如扩展卡尔曼滤波、无迹卡尔曼滤波)融合多传感器数据;鲁棒控制则处理模型不确定性和外部扰动下的稳定性问题,常见方法包括H∞控制和滑模控制。对于多智能体协同或轨迹规划任务,这些方法往往作为底层模块被调用,因此具备相关经验的研究者能较快理解并修改现有代码框架,而不必从零搭建控制栈。
跨机构协作的潜在价值与风险
从项目方角度看,引入一位外部博士生的好处显而易见:免费的高水平技术劳动力、额外的论文作者、以及可能的机构间联系。但风险同样存在——知识产权归属、数据保密、时间投入的不确定性,都是需要事先明确的边界。
这位博士生提到自己“愿意共同署名”,但未讨论贡献度划分。在实际合作中,署名顺序和贡献声明往往比技术问题更难协调。建议双方在项目启动前以书面形式约定预期产出和作者排序规则。
贡献度划分(contributorship)在跨机构合作中通常依据CRediT(Contributor Roles Taxonomy)等框架进行声明,该框架将贡献拆分为概念构思、方法论、软件、验证、写作等多个角色,而非仅以署名顺序体现。即便如此,署名顺序在学术评价中仍具有实际权重,第一作者与通讯作者的含义因学科而异。在机器人学与工程领域,第一作者通常对应主要执行者,通讯作者对应项目负责人。合作前明确“谁做什么、谁排第几”,并留存书面记录,可以显著降低后期争议的概率。
地域优势与线下交流的价值
帖子末尾提到,他位于马德里,愿意与附近的人喝咖啡面谈。在远程协作工具高度成熟的今天,线下交流仍然有其不可替代的价值——尤其是项目初期的需求对齐和信任建立。对于欧洲的机器人学研究者来说,这是一个低成本建立联系的机会。
如果你正好有一个与空中或水下机器人相关的侧项目,并且需要控制算法支持或论文写作协助,这则帖子值得关注。联系时建议直接说明项目目标、所需技能和预期时间投入,以便快速判断匹配度。
相关推荐

Hermes Agent零基础教程:自进化AI智能体实战
Hermes Agent零基础教程:详解这个GitHub两月获41.7K星的开源自进化AI智能体,从Harness Engineering核心理念、学习循环、三层记忆系统到WSL安装与实战配置,小白也能轻松上手。

AI Agent落地实战:用WorkBuddy打造智能办公助理
本文通过实战案例演示如何用腾讯WorkBuddy完成文件批量转换与归档,对比聊天大模型与AI Agent的能力差异,分析WorkBuddy的积分体系、适用场景与产品定位,为办公自动化选型提供参考。

从单卡瓶颈到千亿参数:大模型分布式并行6大关键问题
基于B站教程梳理大模型分布式并行核心知识:从decoder-only架构的逐token生成与X乘W计算本质出发,解析单卡瓶颈下数据并行、张量并行、流水线并行等6个关键问题,适合私有化部署与模型训练场景的学习者建立系统认知。