驾驶辅助系统是如何工作的?毫米波雷达与摄像头的融合逻辑

驾驶辅助系统依赖雷达与摄像头融合,但物理干扰、场景限制与驾驶者懈怠共同构成真实风险。
文章梳理了驾驶辅助系统的感知原理与潜在风险。感知层由毫米波雷达和挡风玻璃摄像头构成:雷达负责测距测速,不受光照影响但角分辨率低、易受物理干扰;摄像头负责识别分类,却受视野角、光照和训练数据限制,两者融合才形成主流方案。厂商明确警告雨雾雪天、急弯、拥堵等场景不适合启用,系统也不具备对行人、静止车辆的碰撞避免能力。更值得警惕的是人的行为变化:研究显示车道保持系统使驾驶者看手机概率增加三倍以上、双手离盘增加十七倍,主动限速系统用户的超速概率高出 24%。系统越可靠,参与度越低,这一悖论是当前技术面临的核心问题。现阶段它仍是辅助而非替代角色。
自适应巡航、车道保持这类驾驶辅助功能,已经从中高端车型的选配逐渐变成很多新车的标配。但大多数驾驶者对这套系统的底层逻辑——它到底怎么"看见"前方路况、在什么条件下会失效、以及长期使用会带来什么行为变化——了解得相当有限。
结合 Hacks.gr 的一篇技术解析,以及关于驾驶者行为的多项研究,可以梳理出这套系统的工作原理与潜在风险。
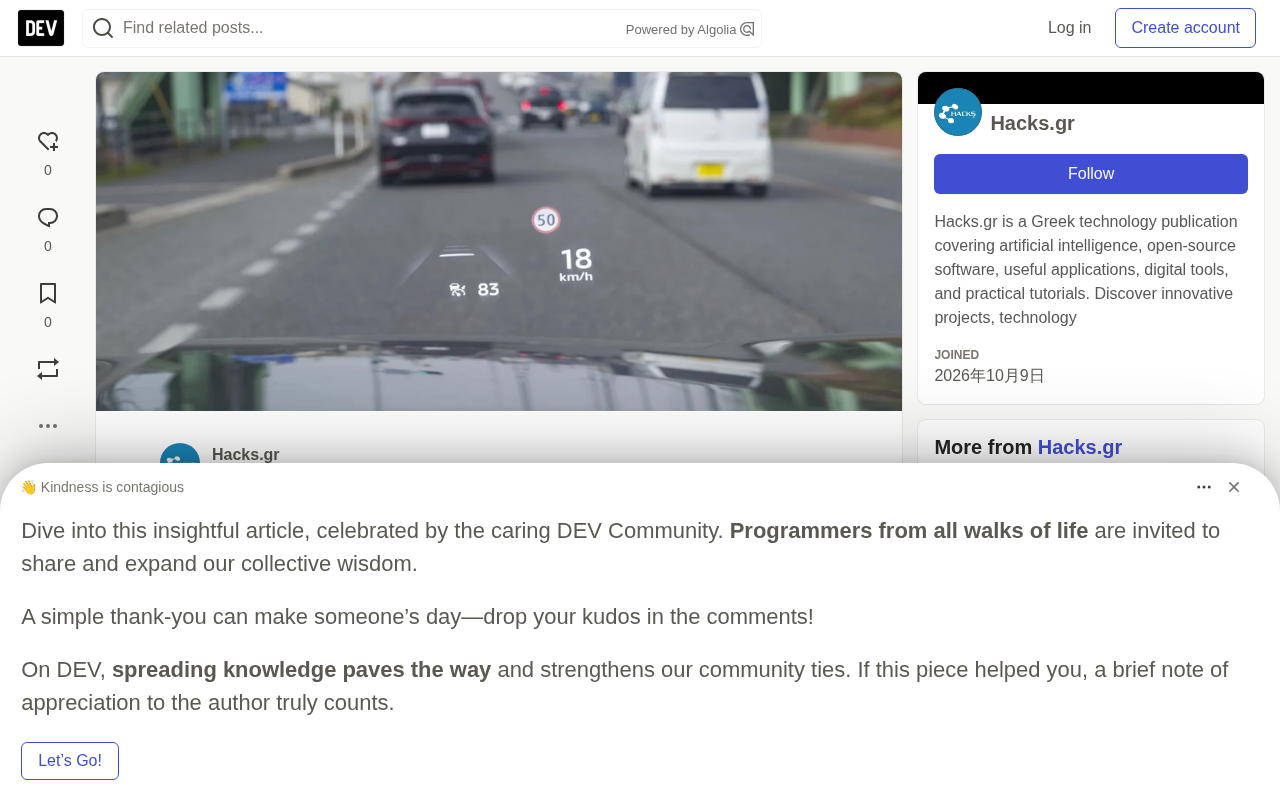
汽车是如何"看见"路况的?
驾驶辅助的感知层由两个核心部件构成,二者分工明确。
毫米波雷达:测距与测速的主力
雷达模块通常隐藏在车头低位,多位于车标或进气格栅后方。它向前方车辆发射无线电波,通过计算回波时间得出距离和相对速度。这套方案的优势在于不受光照条件限制,夜间和雾天都能正常工作。
但雷达也是一个容易被忽视的脆弱环节。车主在车头粘贴贴纸、加装车牌框,甚至在停车时发生轻微剐蹭导致雷达位移,都可能干扰其探测精度。这类物理层面的损伤往往不会触发故障灯,却会实质性地降低测距准确性。
挡风玻璃摄像头:识别与分类
第二个部件是安装在挡风玻璃高位、后视镜背后的摄像头。它负责追踪车道线,判断前方是哪一类车辆,同时识别突然切入本车道的其他车辆。部分厂商还会将摄像头数据与 GPS 地图信息结合,用于预判弯道和坡度变化。
单靠雷达无法区分前方是一辆卡车还是一辆摩托车,单靠摄像头在逆光或大雨中也会"失明"。两者融合,才构成了当前主流方案的基本架构。
这些系统做不到什么?
软件层面的持续迭代——比如弯道前自动减速、学习驾驶者的加速习惯——确实在拓展功能边界。但厂商的警告同样明确:雨天、雾天、雪天、湿滑路面、拥堵路况、急弯、上下坡路段,都不适合启用这类系统。
大雨会显著削弱雷达的探测能力,这一点在多个厂商的用户手册中都有标注。更关键的是,这些系统在设计上并非碰撞避免系统。它们不会为行人、动物、自行车等小型目标刹停,也不会对迎面驶来或已经静止的车辆做出反应。
把辅助驾驶当成自动驾驶来用,是当前最大的认知错位。
驾驶者懈怠带来的真实风险
技术本身的局限是一回事,人的行为变化是另一回事——后者的危险性可能更高。
一项为期一个月的志愿者试验显示,配备车道保持系统的驾驶者,在试验末期看手机或车载屏幕的概率高出三倍以上,双手离开方向盘的情况更是增加了十七倍。这不是个别现象。另一项更早的研究发现,使用主动限速系统的驾驶者在高速公路上的超速概率高出 24%,而且实际行驶速度更快。
系统越"可靠",人的参与度就越低——这个反向关系,是当前驾驶辅助技术面临的核心悖论。厂商在功能命名和用户教育上的模糊处理,进一步放大了这种风险。
如何看待这套技术的现阶段定位
驾驶辅助系统在过去几年确实取得了实质进步,传感器融合和机器学习模型的引入让系统表现更加平顺。但从架构上看,它仍然是一个"辅助"角色,而非"替代"角色。
对驾驶者来说,理解雷达和摄像头各自的盲区、清楚厂商明确列出的禁用场景、以及在开启辅助功能后保持对路况的持续关注,是当前阶段安全使用这套技术的基本前提。技术可以帮你减轻疲劳,但不能替你承担责任。
背景补充
毫米波雷达的工作频段与技术特性
车载毫米波雷达常用 24GHz 和 77GHz 两个频段。24GHz 多用于短距探测,77GHz 因波长短、分辨率高,逐渐成为前向中长距雷达的主流选择。雷达通过多普勒效应测量相对速度:当目标与雷达之间存在相对运动时,回波频率会发生偏移,频移量直接对应速度差,这也是它能比摄像头更精确判断前车快慢的原因。
不过,雷达的角分辨率较低,难以区分相邻车道的两辆车,也无法判断目标的形状和类别。金属物体(如井盖、护栏)可能产生虚假回波,导致“幽灵刹车”现象。多个厂商曾因此类问题发起召回,这也解释了为什么雷达必须与摄像头融合,而不能单独作为决策依据。
摄像头方案与视觉识别原理
挡风玻璃摄像头通常为单目或双目。单目方案依靠图像中的目标尺寸和透视关系估算距离,精度受标定影响较大;双目方案通过两个镜头视差直接计算深度,测距更可靠,但对安装精度和算力要求更高。摄像头还有视野角(FOV)限制,一般前向摄像头水平视角在 50° 至 100° 之间,这意味着相邻车道快速并入的车辆可能在进入视野前就已完成变道。
摄像头的识别能力依赖训练数据。对训练集中罕见的异形车辆、倾斜放置的故障车、以及被遮挡的车道线,算法可能漏检或误判。强光直射、镜头污渍、雨雪附着同样会显著降低识别率。摄像头与雷达的融合逻辑通常是“雷达提供距离和速度,摄像头提供类别与置信度”,两者结论冲突时由算法加权决策。
自动化偏见与驾驶参与度衰减
驾驶者行为研究中的“自动化偏见”概念,指人类倾向于过度信任自动化系统,从而降低自身的警觉和监控投入。当系统长时间表现稳定,驾驶者会逐渐将其视为可靠替代者,注意力便从路面转移到手机或车内屏幕上。这种衰减并非突然发生,而是随着使用时长缓慢累积,因此驾驶者本人往往难以察觉。
研究者还区分了“被动疲劳”与“主动分心”:前者是长时间监控自动化系统后产生的精神麻木,后者是主动将注意力投向其他任务。两者叠加,会使驾驶者在系统突然退出(比如车道线消失、前车急刹超出系统能力)时来不及接管。这也是为什么部分厂商开始引入驾驶员监控摄像头,通过眼球追踪和方向盘扭矩监测来判断驾驶者是否仍在关注路况。
相关推荐

AI模拟数千个台风季,重塑热带气旋风险评估
AXA与NVIDIA Earth-2利用AI生成超过一千个模拟气旋赛季,突破46年历史数据的稀疏局限,为热带气旋风险评估和保险定价提供更丰富的概率视角。

JetBrains孵化ThinkRail:基于Pi的智能体IDE,规格驱动开发新体验
JetBrains Innovation Hub孵化的开源智能体IDE ThinkRail,基于Pi构建,支持规格驱动开发、Git worktree并行工作区与Monaco编辑器交互,完全免费。本文详解其安装、工作流与生态整合。

主流世界之外:被忽视地区的安全与隐私困境
人本安全研究长期集中于西方,导致安全方案在主流世界失效。研究者Collins Minando基于肯尼亚移动贷款应用、网吧认证困境及九国本地专家研究,揭示社会经济约束如何重塑隐私实践,并提出移动货币隐私重设计与PETs部署路径。