KITE:能推回来的触觉机器人,让物理定律触手可及
KITE 用三轮无齿轮电机与摄像头定位,把虚拟世界的力变成手心真实的触觉。
KITE 是一台带手柄的三轮触觉机器人,既能像鼠标一样自由移动,也能在触碰虚拟物体时实时施加反向力与扭矩。它采用无齿轮电机和自定义驱动以获得精确的力控制,靠朝上摄像头识别天花板上的非对称 LED 来确定屏幕坐标,并用电机反馈估算两帧之间的位置,从而在有限摄像头帧率下输出平滑快速的力反馈。应用上,KITE 让学生扮演物理系统中的粒子,在航空学、分子物理、潮汐力和力学摩擦等场景中用身体感受抽象定律。其局限是依赖特定天花板与屏幕,且只能单点交互。
在屏幕上滑动鼠标时,我们只能看到变化,却感受不到力。KITE(Kinesthetic Interface for Tangible Exploration)试图打破这层界限——它是一台会"推回来"的机器人,能把虚拟世界中的力、扭矩和冲击,变成手心里真实的触感。
一台会"顶嘴"的机器人
KITE 的外观是一个带手柄的圆形装置,底部有三个轮子。当你握住它移动时,它既能像鼠标一样自由滑动,也能在触碰到虚拟物体时突然施加阻力或推力。这种"双向互动"是它最核心的特征:它不只是被动接收你的动作,还会根据虚拟场景实时计算并反馈力。
实现这一点的硬件并不简单。团队放弃了传统带齿轮的电机,改用无齿轮电机(gearless motors),并自行编写了电机驱动,以便精确控制力与扭矩的大小和方向。三全向轮设计让 KITE 无需转向就能朝任意方向移动——这是它能"在任意方向施加力"的机械基础。
全向轮(omni wheel)是一种轮周装有若干与轮轴成一定角度的小滚轮的轮子。普通轮子只能沿自身滚动方向运动,而全向轮由于小滚轮可横向自由滑动,能让底盘在不改变朝向的前提下沿任意方向平移。三个全向轮按 120° 均匀布置,就构成了典型的三全向轮底盘:通过分别控制三个轮子的转速与转向,可以合成出平面上任意方向的合力。这正是 KITE 能在任意方向施加力的机械基础——它无需先转向对准目标,就能在毫秒级内把力矢量指向需要的方向,从而匹配虚拟场景中的碰撞或弹簧反力。
**无齿轮电机(gearless motor)**指不经过减速齿轮箱、直接输出扭矩的电机,常见于直驱力矩电机。传统带齿轮的电机虽然能放大扭矩,但齿轮啮合存在回差、摩擦和齿隙,会让力反馈出现迟滞、抖动与不连续,难以还原细腻的触感。去掉齿轮后,电机转子与负载直接相连,配合高分辨率编码器,可实现对扭矩大小与方向的精确、平滑控制。代价是扭矩通常较小、对驱动电流控制要求更高,因此团队需要自行编写电机驱动,用闭环算法补偿,才能既保证顺滑移动,又保证碰撞瞬间的力足够干脆。
双模式运行:自由移动与力反馈的瞬间切换
KITE 最难的地方在于两种模式必须同时成立。没有碰撞时,它要像普通鼠标一样顺滑移动;一旦碰到虚拟墙壁、弹簧或磁场边界,它必须立刻输出与屏幕画面匹配的反作用力。
这要求机器人知道自己的确切位置。KITE 的摄像头朝上,指向天花板——它不是在看桌面,而是在看天花板上特意布置的非对称 LED 灯。通过比对摄像头图像与 LED 位置,系统可以算出机器人在屏幕上的精确坐标。
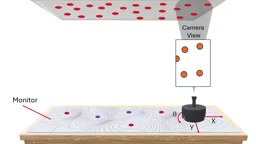
但摄像头帧率有限。为了在两次画面之间仍能输出精准力反馈,团队做了一个取巧的设计:用电机自身的反馈来估算两帧之间的位置,等到新的摄像头帧到达时再校正。这样 KITE 的力反馈既平滑又响应迅速。
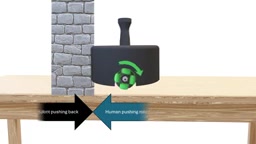
当机器人穿透虚拟墙面时,系统会平滑地反转轮子扭矩,产生大小相等、方向相反的力,模拟出真实的碰撞感。摄像头更新越快,力就越真实——这几乎是触觉交互的铁律。
触觉反馈设备的采样率通常需要达到 1 kHz 左右,人才能感到连续、稳定的力,而不是一顿一顿的振动。摄像头常见的帧率只有几十到上百赫兹,若仅靠视觉定位来决定输出力,两帧之间就会出现明显延迟和抖动。KITE 的做法是用电机自身的反馈来估算两帧之间的位置:电机编码器能以极高频率读出轮子转过的角度,结合运动学模型即可推算出装置在这段空隙里的位移,等新的摄像头帧到达时再校正累计误差。这种视觉与电机反馈互补的方案,本质上是一种松耦合的传感器融合,用高频但会漂移的电机数据补齐低频但绝对可靠的视觉数据,从而在有限帧率下仍输出平滑、快速的力反馈。
从航空到分子:用身体学物理
KITE 的目标不是炫技,而是教学。它被用来让学生"扮演"物理系统中的粒子,用身体感受抽象的定律。
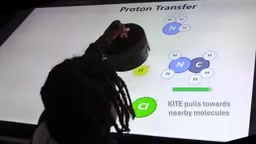
在航空学中,学生可以握住 KITE 感受气流对机翼的力,体验攻角和形状如何产生升力。在分子物理中,他们能亲手"拉开"氢键,感受电负性如何驱动原子吸引、形成离子。潮汐力也被具身化:在靠近月球的位置,学生能感到更强的引力把水从地球拉走,而更远处的水则被"落下"。
在力学中,KITE 可以模拟弹簧,让学生切换串联与并联,感受刚度差异;也可以对比库仑摩擦的粗糙恒定与流体摩擦的粘滞变化。这些原本只存在于公式里的概念,被转化成了手上的推拉与阻力。
具身认知(embodied cognition)是认知科学中的一个观点:思维与学习并非只发生在头脑中,身体的感知与动作会参与概念的形成。把这一理念用在物理教学上,便产生了具身学习——让学生用身体去"扮演"系统中的粒子或物体,通过力、位置和运动的变化来直观理解抽象定律。KITE 正是这一思路的硬件载体:学生握住装置,感受升力随攻角变化、感受氢键被拉开时的吸引、感受潮汐力随距离衰减。相比只盯着公式与图像,身体感受到的推拉与阻力提供了另一条通往直觉的通道,有助于把符号与真实体验对应起来。
触觉反馈能否成为教学标配?
KITE 的路径很清晰:用一套紧凑的硬件——三全向轮、无齿轮电机、朝上的摄像头加树莓派——把力反馈从昂贵的工业设备中解放出来。它没有追求通用力反馈机械臂的复杂结构,而是把场景锁死在"屏幕上的物理教学",用摄像头定位和电机估算解决了精度与速度的矛盾。
局限性同样明显:它依赖天花板 LED 和特定屏幕,部署环境受限;单点交互也意味着它无法模拟复杂多指操作。但对于物理教育而言,KITE 提出了一个有说服力的思路——当学生能"摸到"升力、氢键和潮汐力时,公式就不再只是符号。
相关推荐

M&M's斥资数百万换掉人工蓝色素,为什么这么难?
玛氏公司投入数百万美元,试图用螺旋藻天然色素替代M&M豆中的人工蓝色素,却因物料浓稠堵塞管道、残留物引发霉菌风险而被迫改造整条产线。本文解析这场配方迁移背后的工程难题、消费者与监管推力,以及"无人工色素不等于健康"的清醒判断。

Meta全球AI开发者黑客松组队需求:计算机视觉与医疗AI方向
Reddit开发者发帖为Meta Global AI Developer Hackathon招募队友,方向聚焦计算机视觉与医疗AI。本文分析这一组队信号背后的赛道逻辑、技能互补需求与黑客松选题策略。

Claude 多个模型报错:Fable 5.1、Sonnet 5.5、Haiku 5.5 故障复盘
Claude Fable 5.1、Sonnet 5.5、Haiku 5.5 及 Opus 5.5 fast mode 出现错误率升高,官方 17 分钟内完成定位与恢复。本文梳理故障时间线、多模型连带故障的技术原因,以及对开发者重试与降级策略的实际启示。