六边形泼溅原语Hexels:内存减半质量反超2DGS
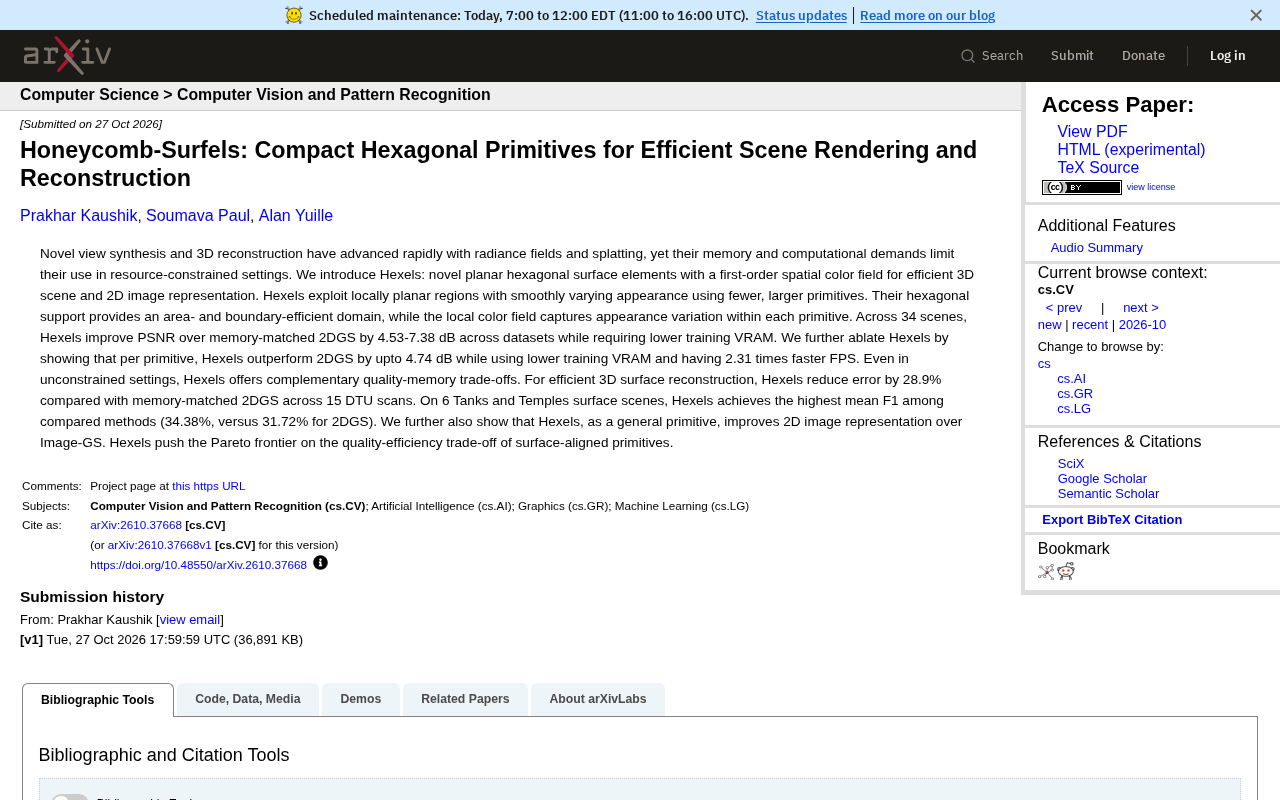
Hexels 用平面六边形原语与一阶颜色场,在更低内存下显著提升渲染与重建质量。
Hexels 提出用平面六边形表面元替代传统圆形或高斯泼溅原语,每个原语自带一阶空间颜色场以表达内部外观变化,从而用更少、更大的原语覆盖局部平面区域。论文在 34 个场景上测试,内存匹配条件下 PSNR 较 2DGS 提升 4.53–7.38 dB,训练显存更低;单原语层面比 2DGS 高最多 4.74 dB,FPS 快 2.31 倍。三维重建方面,在 15 个 DTU 扫描上误差降低 28.9%,在 6 个 Tanks and Temples 场景取得最高平均 F1(34.38% vs 31.72%),二维图像表示上亦优于 Image-GS。文章将其定位为 surface-aligned primitives 脉络下帕累托前沿的改进,属互补而非全面替代,局部平面假设在曲面密集或高频细节场景的适用性仍待验证。
引言:当泼溅原语遇上蜂巢结构
新视角合成与三维重建在辐射场和泼溅技术的推动下进步显著,但其内存与算力需求始终是落地资源受限场景的瓶颈。近期一篇论文提出的 Hexels(六边形表面元)给出了一种新思路:用平面六边形原语替代传统圆形或高斯原语,以更少、更大的元素完成场景与图像表示。据论文实验数据,在 34 个场景的测试中,Hexels 在训练显存更低的前提下,PSNR 较内存匹配的 2DGS 提升 4.53–7.38 dB。
这个结果值得关注的地方在于,它并非单纯堆叠计算资源换来的质量提升,而是在内存与速度约束下同时改善了多个指标,直接推动了 surface-aligned primitives 在质量-效率权衡上的帕累托前沿。
新视角合成(Novel View Synthesis, NVS) 指给定一组已知相机位姿的图像,生成任意新视角下场景图像的任务,是三维重建与渲染的核心问题之一。辐射场(Radiance Field) 方法(如 NeRF)用神经网络隐式表示场景中每个空间点的颜色和密度,渲染质量高但训练和推理开销大。泼溅(Splatting) 技术则将场景显式表示为大量可微原语(如 3D Gaussian Splatting 中的各向异性高斯椭球),通过将原语投影到图像平面并按深度排序混合来快速渲染,兼顾质量与实时性。传统泼溅原语多为三维体积元素,计算和存储开销随原语数量增长,在资源受限场景下容易成为瓶颈。
为什么是六边形?局部平面假设的效率红利
用更少、更大的原语覆盖平滑区域
Hexels 的核心观察是:现实场景中存在大量局部平面区域,其外观变化平滑。传统泼溅方法往往用大量小原语去拟合这些区域,造成冗余。Hexels 反其道而行,采用平面六边形表面元素,每个原语自带一阶空间颜色场,用来捕捉原语内部的外观变化。
这一设计的巧妙之处在于“分工”:六边形负责覆盖几何,一阶颜色场负责表达外观。据论文描述,六边形的支撑域在面积效率和边界效率上优于其他形状,能用更少的原语覆盖同样的局部平面。原语数量下降,显存占用和训练开销随之降低。
一阶颜色场:原语内部的外观表达能力
如果只用单一颜色表示一个大原语,平滑区域的渐变就会被抹平。Hexels 为每个原语引入一阶空间颜色场,相当于在原语内部建立线性色彩模型,从而在保持原语数量的同时不丢失外观细节。论文的消融实验显示,按单个原语计算,Hexels 比 2DGS 高出最多 4.74 dB,同时训练显存更低、FPS 快 2.31 倍。这说明效率优势不只来自“原语少”,也来自原语本身的表达能力。
一阶空间颜色场是指用一个线性函数(而非常数)来描述原语内部任意位置的颜色:c(u,v) = a·u + b·v + c,其中 (u,v) 是原语局部平面坐标,a、b、c 为可学习参数。相比每个原语只存一个 RGB 常数(零阶),一阶模型能在不增加原语数量的前提下表达原语覆盖区域内的颜色渐变,相当于给每个大原语赋予了“局部纹理”能力。这与 2DGS 等使用单一颜色或简单球谐系数的做法形成对比:后者要么原语必须足够小才能拟合渐变,要么需要更高阶的球谐系数而增加参数。一阶颜色场在参数增加极少(每原语多几个标量)的情况下显著提升了表达效率。
实验表现:质量、内存与速度的三重权衡
与 2DGS 的对比:PSNR 显著领先
论文在 34 个场景上做了系统对比。在内存匹配的设置下,Hexels 的 PSNR 比 2DGS 高出 4.53–7.38 dB,且训练显存需求更低。即便在不受内存约束的设置下,Hexels 也提供了互补的质量-内存权衡选项,而不是只在某一端占优。
PSNR(峰值信噪比) 是图像重建与渲染中最常用的保真度指标,计算公式为 PSNR = 10·log10(MAX²/MSE),其中 MAX 为像素最大值(通常为 1 或 255),MSE 为均方误差。PSNR 越高表示渲染图像与参考图像越接近,单位是分贝(dB)。在 NVS 文献中,PSNR 提升 1 dB 通常已属显著,提升 4–7 dB 意味着误差降低数倍,属于很大的质量跨越。需要注意的是,PSNR 对平滑区域较为敏感,与人眼感知并不完全一致,因此论文通常还会辅以 SSIM、LPIPS 等感知指标,但本素材未披露这些数据。
三维表面重建:误差降低 28.9%
在三维表面重建任务上,Hexels 在 15 个 DTU 扫描上相比内存匹配的 2DGS 误差降低 28.9%。在 6 个 Tanks and Temples 表面场景中,Hexels 取得对比方法中最高的平均 F1 分数(34.38%,2DGS 为 31.72%)。这两组数据表明,六边形原语不仅适用于渲染,在几何重建精度上同样有竞争力。
DTU 与 Tanks and Temples 是三维重建领域两个常用基准。DTU 数据集由丹麦技术大学发布,包含在受控实验室环境下用结构光扫描仪获取的高精度点云真值,常用于评估表面重建的几何精度,指标多为 Chamfer 距离(重建表面到真值表面及反向的平均最近点距离,越低越好)。Tanks and Temples 则包含更贴近真实场景的室外与室内大型场景,评估指标常用 F1 分数——即精确率(重建点中落在真值阈值内的比例)与召回率(真值点中被重建覆盖的比例)的调和平均,越高越好。两者结合能较全面地反映方法在受控与野生场景下的几何重建能力。
二维图像表示:优于 Image-GS
论文还验证了 Hexels 作为通用原语的能力:在二维图像表示任务上,它优于 Image-GS。这一点说明六边形平面元素的设计并不局限于三维场景,在二维表示中同样具备效率优势。
技术定位与局限:互补而非替代
从技术路线看,Hexels 属于 surface-aligned primitives 这一脉络,与 2DGS 等方法同属平面化原语方向,但通过六边形形状与一阶颜色场的组合,在帕累托前沿上取得了更优位置。提一嘴,论文强调的是“互补的质量-内存权衡”,这暗示 Hexels 并非在所有场景下都全面替代现有方法。
当前素材未披露训练时间、推理显存的具体数值,也未说明在高度非平面或纹理复杂场景下的表现。六边形原语的局部平面假设在曲面密集或高频细节区域可能面临挑战,这一点需要后续工作进一步验证。
实践启示:资源受限场景的新选项
对于需要在边缘设备或有限显存下完成三维重建与渲染的团队,Hexels 提供了一个值得关注的选项。其核心价值在于:用更少的原语覆盖局部平面,用一阶颜色场保留外观变化,从而在内存、速度和质量之间取得更好的平衡。论文中“按原语计算 FPS 快 2.31 倍”的数据,对实时性敏感的应用尤其有吸引力。
不过,从论文到工程落地仍有距离。原语尺寸如何自适应场景尺度、六边形支撑域的栅格化如何高效实现、与现有泼溅管线如何集成,都是实际部署时需要回答的问题。Hexels 推动的帕累托前沿改进,为这些工程问题提供了新的起点。
相关推荐

合理使用制度为何对AI时代人人有益
从Hacker News讨论出发,解析合理使用(Fair Use)原则在AI训练与内容创作中的法律逻辑、争议焦点及其对创作者与技术生态的双重影响。

Salesforce 3.75亿美元收购Rune,AI物流技术补强国防业务
Salesforce 据报道以 3.75 亿美元收购国防科技初创公司 Rune,这家 AI 物流公司的技术将用于补强 Salesforce 的 Missionforce 国防平台,也延续了 Salesforce 近期的并购节奏。

Mistral Large 4开源万亿参数,微软6万员工自愿离职
Mistral Large 4 开源万亿参数多模态模型,编码智能体评测得分 48;闪迪财报显示 AI 推理重塑 NAND 需求;谷歌 Gemini 上线应用内文件编辑,OpenAI 上调 Codex 额度,微软向 6 万员工提供自愿离职方案。