OmniPoser:掩码流匹配实现灵活人体动作恢复
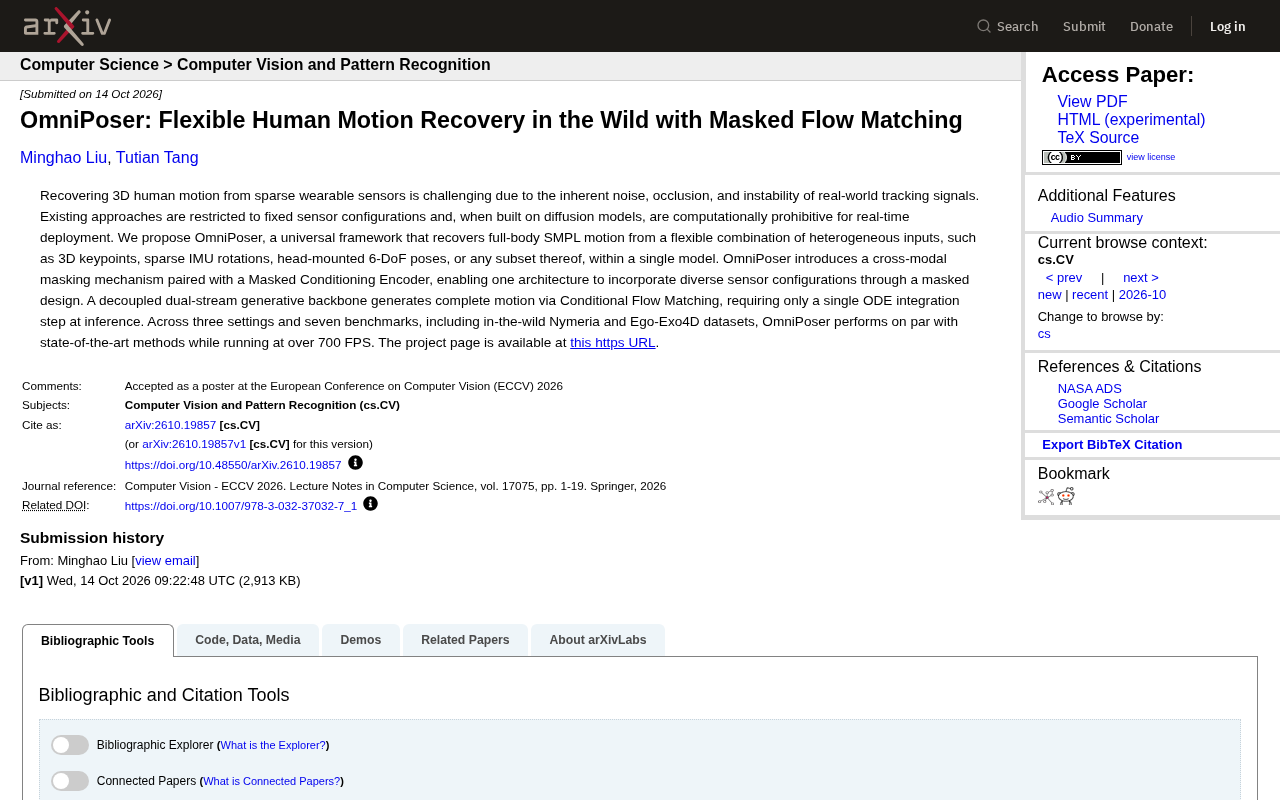
OmniPoser 用统一生成框架从任意传感器组合恢复全身 SMPL 动作,速度超 700 FPS。
OmniPoser 针对稀疏可穿戴传感器动作恢复的两大痛点——固定传感器配置与扩散模型推理开销过大——提出统一框架。它接受三维关键点、稀疏 IMU 旋转、头戴式 6-DoF 位姿及其任意子集,用户无需因传感器数量和位置变化而重新训练或切换模型。实现通用性的关键是跨模态掩码机制与掩码条件编码器,生成端采用解耦双流骨干网络并以条件流匹配完成动作生成,单步 ODE 积分使推理速度超过 700 FPS。论文在三种设置、七个基准(含 Nymeria、Ego-Exo4D)上评测,性能与当前最优方法持平。摘要未披露精度数值、极端稀疏配置下的衰减曲线及测试硬件条件,通用性是否以部分配置精度为代价仍待全文验证。
从稀疏可穿戴传感器中恢复三维人体动作,长期受困于真实世界追踪信号固有的噪声、遮挡和不稳定性。现有方案通常绑定固定传感器配置,且基于扩散模型的实现计算开销过大,难以实时部署。一篇新论文提出的 OmniPoser 试图同时解决这两个痛点:用一个统一框架,从任意组合的异构输入中恢复全身 SMPL 动作。
一个模型,任意传感器组合
OmniPoser 的核心主张是"通用性"。它接受的输入包括三维关键点、稀疏 IMU 旋转、头戴式 6-DoF 位姿,以及这些信号的任意子集。换句话说,用户戴几个传感器、戴在哪些部位,都不需要重新训练或切换模型。
这一点与现有方法形成明显对比。多数动作恢复系统在训练时就固定了传感器数量和位置,一旦实际佩戴方案与训练配置不符,性能会显著下降。而在消费级 VR/AR 和动捕场景中,传感器配置恰恰是高度碎片化的——不同设备、不同用户、不同应用场景各有一套方案。
SMPL 模型是三维人体动作与形状建模领域最广泛使用的参数化人体表示之一,全称 Skinned Multi-Person Linear Model。它将人体几何解耦为两组低维参数:形状参数 β 控制身高、体型等静态特征,姿态参数 θ 描述各关节的相对旋转,通常配合一套标准骨骼结构输出 6890 个顶点的网格。由于参数量小、语义清晰且与主流动捕数据兼容,SMPL 已成为动作恢复、姿态估计、人体生成等任务的通用中间表示。本文所说的"恢复全身 SMPL 动作",即指从稀疏传感器信号反推出逐帧的 β 与 θ,从而重建连续的三维人体运动序列,而非仅输出若干离散关节点坐标。
掩码机制与双流生成架构
实现通用性的关键技术是跨模态掩码机制(cross-modal masking)配合掩码条件编码器(Masked Conditioning Encoder)。通过掩码设计,同一个架构可以容纳差异极大的传感器配置:缺失的模态被掩码,可用的模态参与条件编码,模型无需为每种组合单独适配。
生成端采用解耦双流骨干网络,通过条件流匹配(Conditional Flow Matching)生成完整动作。相比扩散模型需要多步去噪迭代,流匹配在推理时只需单步 ODE 积分,这是它能把速度推到 700 FPS 以上的直接原因。
**条件流匹配(Conditional Flow Matching)**是一类基于连续归一化流的生成建模方法。它不直接学习数据分布,而是学习一个时间相关的速度场,将简单先验分布(如高斯噪声)沿一条概率路径连续变换为目标分布。训练目标通常是让网络回归该速度场,使采样时只需对常微分方程做数值积分即可从噪声生成样本。与扩散模型相比,流匹配的路径可以设计得更接近直线,因而在推理时用少量甚至单步积分就能获得较高质量,这正是 OmniPoser 能达到 700 FPS 的关键。需要注意的是,单步 ODE 积分会牺牲一定的生成多样性,通常在生成质量与速度之间形成取舍。
性能:与 SOTA 持平,速度提升显著
论文在三种设置、七个基准上进行了评测,其中包括真实场景数据集 Nymeria 和 Ego-Exo4D。结果显示,OmniPoser 的性能与当前最优方法相当,但运行速度超过 700 FPS。
700 FPS 意味着单帧推理时间约 1.4 毫秒,远低于实时交互所需的阈值。对于 VR 社交、虚拟直播、机器人遥操作等对延迟敏感的应用,这个数量级的差异决定了方案是否可用。
值得关注的取舍
摘要未披露精度指标的具体数值,也未说明在极端稀疏配置(如仅单传感器)下的性能衰减曲线。通用性是否以某些特定配置下的精度为代价,需要阅读全文才能判断。此外,700 FPS 的测试硬件条件同样未在摘要中说明。
总体而言,OmniPoser 的思路代表了一个务实方向:与其追求单一配置下的极限精度,不如用统一的生成框架覆盖真实世界中杂乱的传感器组合,同时把推理成本压到可部署的水平。项目页面已公开,代码与更多实验细节值得后续跟进。
Nymeria 与 Ego-Exo4D 是近年来发布的以第一人称和第三人称多模态同步采集为特色的大规模人体运动数据集。Nymeria 侧重日常场景下佩戴可穿戴设备(含 IMU、头显等)的长时运动记录,Ego-Exo4D 则同时提供第一视角与外部视角视频及配套动作标注。这类数据集的价值在于,它们采集的信号本身就带有真实场景的噪声、遮挡与传感器配置差异,更接近消费级可穿戴设备的实际部署条件。因此,在 Nymeria 和 Ego-Exo4D 上进行评测,比在实验室级动捕数据上更能反映模型对杂乱输入组合的泛化能力,也与 OmniPoser 强调的"真实世界碎片化配置"主张相呼应。
相关推荐

如何评估AI生成的研究摘要?三个关键维度
AI生成的研究摘要读起来流畅,但事实未必可靠。本文基于Reddit讨论,梳理评估AI研究摘要系统的三个核心维度:来源可追溯性、事实一致性与不确定性处理,并探讨其对深度学习从业者的实践意义。
Go工具Unspill:扫描AI编程助手历史记录中的凭证泄露
介绍Go语言CLI工具Unspill,可本地扫描Copilot CLI、Claude Code、Codex等AI编程助手的历史记录,检测泄露的API密钥和凭证,支持脱敏报告且无网络请求。
AI工具正在"入侵"复古游戏:一场创造力与版权的博弈
AI工具正在大幅降低复古游戏移植门槛,浏览器版《光环》、iPhone版《风之杖》等项目病毒式传播,但也引发版权争议与行业监管担忧。