ROS2入门指南:版本选择、环境搭建与职业前景

智能机器人时代已来,ROS2是入门必修课
从春晚舞台上翩翩起舞的人形机器人,到家中默默工作的扫地机器人,再到酒店里自动送餐的服务机器人——智能机器人已经深入我们生活的方方面面。而在这些智能机器人的背后,有一项核心技术支撑着它们的软件开发,那就是 ROS2(Robot Operating System 2)。
自20世纪七八十年代以来,在计算机技术、传感器技术和电子技术的推动下,机器人技术已从传统工业制造领域向家庭服务、医疗看护、教育娱乐、救援探索、军事应用等领域迅速扩展。传统工业机器人(如汽车工厂中的机械臂)只能按照预设指令执行任务,谈不上"智能"。而当人工智能与机器人结合后,机器人开始"有了脑子"——扫地机器人能自主建图避障,手术机器人能辅助精密操作,无人机能执行复杂的侦察任务。
随着 ChatGPT、DeepSeek广告 等 AIGC 技术的爆发,人工智能正在为机器人赋予前所未有的智能水平。可以说,机器人与人工智能的结合,将像互联网革命一样深刻改变我们的生活。
ROS2到底是什么?一文讲清核心概念
不是操作系统,而是机器人开发工具包
很多初学者看到"Robot Operating System"这个名字,会误以为 ROS2 是一个像 Windows、Linux 那样的操作系统。实际上,ROS2 本质上是一个 SDK(软件开发工具包),是用于构建机器人应用程序的开源开发框架,由一组软件库和若干工具组成。
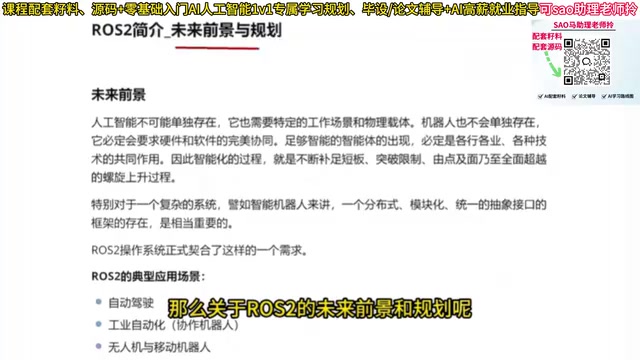
硬件是机器人的载体,而软件赋予智能机器人灵魂。ROS2 正是这个"灵魂"的核心框架。它提供了分布式、模块化、统一抽象接口的架构,这对于智能机器人这样的超级复杂系统来说至关重要。基于 ROS2 的所有技术都遵循其规范,支持分布式通信和模块化开发。
从ROS1到ROS2:为什么必须选ROS2
ROS 经过多年发展,产生了两个大版本:ROS1 和 ROS2。目前 ROS1 正在逐步退出历史舞台,ROS2 冉冉升起。新版本在性能、安全性、实时性等方面都有质的提升,因此学习 ROS2 是当下最明智的选择。
ROS2版本选择:稳定版还是滚动版
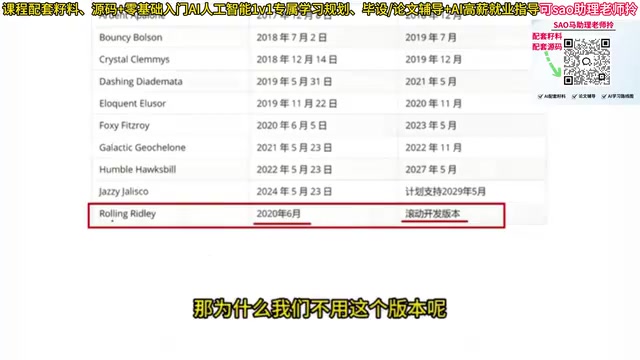
ROS2 自2017年发布第一个版本以来,更新频率很高。目前市面上主流的版本有三个,但需要特别注意的是:不同版本之间不能直接互相兼容。如果你有一个旧版本的项目想在新版本环境下运行,要么更换版本,要么修改配置做兼容适配。
课程推荐使用最新的稳定版(计划2029年5月停止维护),而非 Rolling 滚动开发版。Rolling 版本虽然支持最新特性,但稳定性不如正式发行版,不适合入门学习。
ROS2的应用前景与职业发展
典型应用场景
ROS2 的应用覆盖面极广:
- 自动驾驶:各大车企的辅助驾驶系统背后都有 ROS2 的身影
- 工业自动化:协同机器人在智能工厂中的广泛应用
- 无人机与移动机器人:从军事侦察到酒店送餐
- 医疗机器人:辅助手术的精密操作
学完 ROS2 后,可以选择的方向非常多:移动机器人方向(视觉算法、路径规划、决策算法)、工业机器人方向(运动学、动力学、路径规划算法)等。机器人行业仍然是一片蓝海,远未达到技术天花板,可研究的空间巨大。
ROS2相关岗位薪资一览
从招聘平台的数据来看,ROS2 相关岗位的薪资待遇非常可观:
- 机器人开发工程师:月薪 3-4 万,16薪,本科即可
- 导航算法工程师:月薪 3.5-6 万,硕士优先
- 运动控制算法工程师:月薪 3-5 万
- 深度感知算法工程师:月薪 3-3.5 万
这些岗位普遍要求掌握 ROS2、C++、Python,部分岗位要求硕士学历。技术栈方面,ROS2 + C++ + Python 是标配组合。
ROS2环境搭建实战:四步完成开发环境配置
第一步:安装VMware虚拟机
ROS2 的开发环境需要在 Linux 系统下构建。对于使用 Windows 的开发者,推荐通过 VMware 虚拟机来运行 Linux,而非直接在 Windows 上安装(Windows 仅支持 Win10 且限制较多)。
安装 VMware 的关键注意事项:
- 版本选择 17.x 即可
- 安装路径不要放在 C 盘,选择空间充足的其他分区
- 激活码可在网上搜索对应版本的密钥
第二步:安装Ubuntu操作系统
Ubuntu 是 Linux 的一个发行版,也是 ROS2 官方最推荐的操作系统。Ubuntu 版本与 ROS2 版本必须严格匹配:
- ROS2 最新版 → Ubuntu 24.04
- ROS2 上一代版本 → Ubuntu 22.04
如果版本不匹配,出问题的概率非常大。建议从官网或镜像源下载对应版本的 ISO 文件。

虚拟机配置建议:
- 处理器:1个处理器,核数尽量给高(如16核)
- 内存:4GB 起步,8GB 更佳
- 磁盘:最少 20GB,建议分配 40-50GB
- 网络:使用 NAT 模式,不要随意更改
第三步:配置国内软件源加速下载
Ubuntu 默认的软件源在国外,下载速度很慢。安装完系统后的第一件事就是将软件源切换为国内镜像(如阿里云广告)。
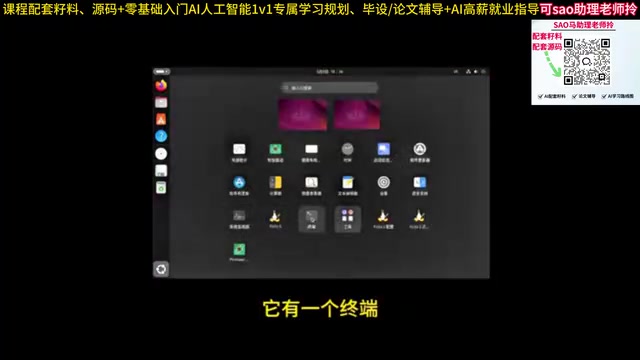
图形化操作方式最简单:打开"软件和更新",在下载源中选择阿里云镜像服务器即可。也可以通过命令行执行 sudo apt install software-properties-common 来完成。
第四步:解决虚拟机常见问题
新安装的虚拟机通常有两个典型问题需要解决:
屏幕自适应问题:
sudo apt update
sudo apt-get install open-vm-tools
安装 open-vm-tools 后,虚拟机屏幕即可自动适配宿主机分辨率。
复制粘贴问题:
- 先确认虚拟机设置中"客户机隔离"的拖拽和复制粘贴选项已勾选(需关机状态下操作)
- 安装桌面组件:
sudo apt-get install open-vm-tools-desktop
- 重启虚拟机后即可在宿主机和虚拟机之间自由复制粘贴
总结与学习建议
ROS2 是进入机器人开发领域的必经之路,但它只是起点而非终点。学完 ROS2 的基础通信框架后,还需要深入学习算法、架构设计,并选择一个具体方向持续钻研。
对于初学者,环境搭建是第一道门槛。务必注意以下几点:
- 版本匹配是重中之重,Ubuntu 版本必须与 ROS2 版本对应
- 优先使用稳定版而非滚动版
- 软件源切换到国内镜像可以避免大量下载问题
- 虚拟机的基础配置(屏幕适配、复制粘贴)要在正式开发前解决好
机器人行业正处于蓝海阶段,技术远未触及天花板,无论是就业前景还是技术深度,都值得投入时间去系统学习。
相关推荐
ChatGPT Space 发布:团队协作与 Pages 新功能解析
ChatGPT Space 是 OpenAI 推出的团队协作新功能,核心包含 Pages 页面、实时协作和 Slack/Google Drive 数据同步。本文解析其隐私设计、多平台集成与从对话到文档的完整工作流,帮助团队理解如何用 AI 统一项目管理与内容创作。

用AI Agent将Apache Spark UDF迁移到GPU加速
NVIDIA 开发者博客介绍如何用 AI Agent 将 Apache Spark UDF 重写为 GPU 加速版本,涵盖可迁移算子的判断标准、Agent 改写与验证流程,以及结果一致性、CPU-GPU 传输开销等落地陷阱。

Zed 编辑器 v0.40.4-rc2 发布:无需升级即可使用启动额度
Zed 编辑器发布 v0.40.4-rc2 候选版本,核心改动是允许用户在不升级付费计划的情况下使用启动额度(usage credits)调用 AI 功能,降低试用门槛。