ROS2机器人开发入门:核心概念与环境搭建
ROS2通过统一通信框架解决机器人模块耦合问题,支持跨语言协作与生态复用。
本文围绕机器人开发中模块通信复杂、耦合度高的问题,引出ROS2作为解决方案。文章首先分析机器人系统软硬件组成及传统开发方式下通信关系错综复杂的弊端,进而介绍ROS2的定义——一套开源机器人软件开发框架与中间件,并阐述其两大核心优势:统一接口带来的跨语言分工协作,以及丰富功能包生态避免重复造轮子。随后对比ROS1说明ROS2成为主流的原因,最后以环境搭建和Turtlesim仿真实验作为入门实践路径,强调通过动手实验掌握节点通信与话题发布订阅等核心机制。
为什么机器人开发需要ROS2?
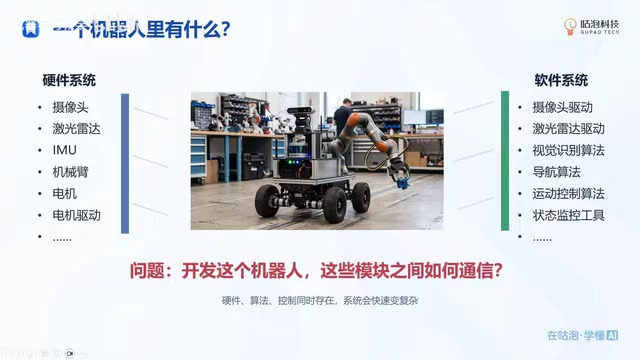
一个完整的机器人系统由硬件和软件两大部分组成。硬件包括摄像头、激光雷达、IMU、机械臂、底盘电机等传感器与执行器;软件则需要为每个外设编写驱动程序,并开发上层算法如导航、视觉识别等。问题在于:这些模块之间如何通信?
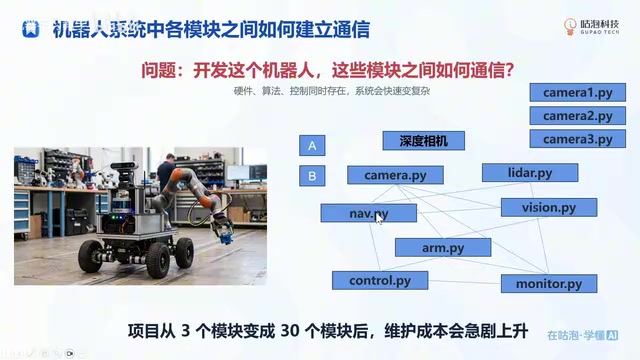
以导航算法为例,它需要激光雷达数据,于是雷达驱动中要写一个发送函数,导航算法中要写一个接收函数。如果视觉识别也需要摄像头数据,摄像头又要为视觉算法单独写发送函数。随着模块增多,通信关系会变得错综复杂,系统扩展性和可维护性急剧下降。
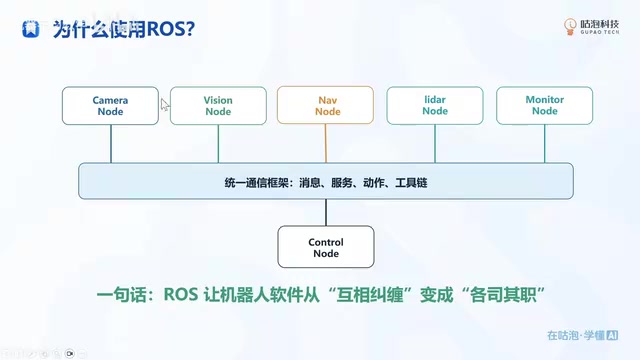
ROS2 正是为解决这一问题而生。它统一了各模块间的通信框架,让开发者只需按照规范发布或订阅数据,无需关心对方是谁。一句话概括:ROS2让机器人软件从互相纠缠变成了各司其职。
发布/订阅模型是ROS2解决通信耦合问题的核心机制。在该模型中,发送数据的模块称为“发布者”(Publisher),接收数据的模块称为“订阅者”(Subscriber),二者通过“话题”(Topic)进行关联。发布者只需将数据发布到指定话题,订阅者只需从感兴趣的话题中读取数据,双方无需知道对方的存在、数量或实现语言。这种间接通信方式彻底解耦了模块间的依赖关系,使得增加、删除或替换任一模块都不会影响其他模块的正常运行。例如,激光雷达驱动只需向 /scan 话题发布数据,导航算法和可视化工具可同时订阅该话题,互不干扰。
ROS2到底是什么?
ROS2全称Robot Operating System 2,官方定义为一套软件库与工具集,帮助构建机器人应用程序,从驱动程序到先进算法再到开发工具,完全开源。
它并非传统意义上的操作系统(如Windows、Linux),更准确地说,它是一个机器人软件开发框架、中间件或工具箱。它定义了一套开发规范,让开发者能快速搭建机器人系统。
ROS2的两大核心优势
方便分工合作:所有模块使用统一接口,相机工程师只需开发相机驱动,通过ROS2 API发布数据;算法工程师订阅所需数据即可。更关键的是,不同语言可以互通——C++写的驱动发布数据,Python写的算法照样能订阅,极大方便了团队协作开发。
不重复造轮子:ROS2拥有丰富的开源生态,提供了大量功能包。需要导航功能时,直接下载对应功能包即可使用,无需从零开发。这种积木式开发大幅提升效率。
中间件(Middleware)是ROS2架构中的关键层次,位于应用程序与操作系统之间。ROS2的通信层基于DDS(Data Distribution Service,数据分发服务)标准实现,DDS是一种以数据为中心的发布/订阅中间件协议,提供丰富的服务质量(QoS)策略,如可靠性、实时性、历史缓存深度等。DDS的引入使ROS2具备分布式发现、实时通信和多平台支持能力,这也是ROS2相比ROS1在架构上的重大改进之一。开发者无需直接操作DDS,ROS2的客户端库(如rclcpp、rclpy)已封装了底层细节,但理解中间件的存在有助于排查通信问题和配置QoS参数。
功能包(Package)是ROS2软件组织的基本单元,每个功能包包含节点代码、配置文件、 launch文件、消息定义等。ROS2生态中的功能包通过包管理器(如apt或rosdep)分发和安装,开发者可以在工作空间中叠加多个功能包进行编译和运行。功能包之间通过依赖关系声明(package.xml)管理版本与编译顺序。导航、SLAM、运动规划等常用能力均有成熟的功能包(如Nav2、slam_toolbox)可供直接复用,这正是“不重复造轮子”理念的技术基础。
为什么选择ROS2而不是ROS1?
ROS1最初是为小型机器人系统设计的,随着应用广泛和系统复杂化,暴露出许多问题和维护难题。开发团队重新设计了ROS2,进行了大量改进。目前ROS2已逐步替代ROS1,成为机器人开发的主流选择。
环境搭建与小乌龟仿真
本节课程的目标是带领大家一步步完成ROS2环境搭建,并运行经典的Turtlesim小乌龟仿真实验,初步感受ROS2的魅力。
ROS2系列课程重在实践,算法理论相对较少。只要跟随步骤完成各个实验,就能掌握ROS2的基本使用。
环境搭建完成后,通过Turtlesim案例可以直观体验节点通信、话题发布订阅等核心机制。建议学习者访问ROS官网获取最新文档和教程,持续深入学习。
节点(Node)是ROS2中的基本执行单元,每个节点通常负责一个独立的功能,如读取传感器、执行控制算法或提供可视化界面。节点可以分布在不同的进程甚至不同的机器上,通过话题、服务(Service)或动作(Action)进行通信。Turtlesim仿真中,小乌龟的显示、运动控制、键盘遥控分别由不同节点实现,学习者可以通过 ros2 node list 查看节点、通过 ros2 topic list 查看话题,直观理解节点化设计与发布/订阅机制。
总结
ROS2通过统一通信框架解决了机器人模块间耦合问题,其跨语言支持和丰富生态让开发更高效。入门阶段应重点掌握核心概念与环境搭建,并通过仿真实验加深理解。后续课程将深入功能包、常用工具和节点通信开发,逐步构建完整的机器人应用。
相关推荐
AI新物种FDE落地实战:核心职责与就业指南
深入解析AI新物种FDE(前沿部署工程师)的三大核心职责、与算法后端产品的角色分工,以及面试就业准备指南,结合学习平台智能体改造实战案例,帮助开发者理解AI落地最后一公里的关键角色。
LangChain + MCP 实战:架构协议与 Agent 工具集成
从 LangChain 框架与 Agent 封装讲起,解析 MCP 协议如何解决工具跨模型、跨框架复用的难题,对比 MCP 与 Function Calling 的关系,梳理 LangChain 技术栈层次与 Agent 开发要点。
Codex 实战全流程:环境安装到 Skills 与 MCP 调用
Codex 是 OpenAI 推出的 AI 编程助手,本文梳理其定位、与 Claude Code 的对比、环境安装中的模型配置坑,以及 Skills 与 MCP 调用的实战思路,适合零基础开发者快速上手。