SLAM建图导航教程:从原理到实战的完整学习路径

一套以导航概述开篇、衔接视觉SLAM十四讲与slam_toolbox/Cartographer的从原理到实战SLAM学习路径。
文章介绍了一套被标注为“最全最细”的SLAM算法教学体系,其编排逻辑是先建立导航系统的整体认知,再深入具体算法与工具。第一大节导航概述从概念与作用、导航架构、安装指令、实践条件四个方面展开,强调架构虽复杂但可拆解为感知、建图、定位、规划与控制等模块,安装仅需两条指令即可降低入门门槛。文章指出后续内容将衔接视觉SLAM十四讲的理论基础与slam_toolbox、Cartographer的工程实践,兼顾原理与落地。最后给出学习建议:不要跳过理论部分,在干净环境中操作以避免依赖冲突,并保持理论实践交替推进的节奏。
SLAM(同步定位与建图)是机器人自主导航的核心技术,也是许多开发者从理论走向实战的关键门槛。B站上有一系列被标注为“最全最细”的SLAM算法教学,涵盖视觉SLAM十四讲、slam_toolbox与Cartographer,试图为学习者提供一条从原理到实战的完整路径。
导航概述:先理清概念再动手
任何技术学习都需要先建立框架。这套教程的第一大节聚焦导航概述,以理论性知识为主,帮助学习者建立对导航系统的整体认知。
导航的概念与作用
教程开篇先介绍导航的基本概念及其在机器人系统中的作用。这看似基础,却决定了后续对架构和工具的理解深度。导航不仅仅是“从A点移动到B点”,它涉及感知、决策、控制等多个层面的协同。
SLAM(Simultaneous Localization and Mapping,同步定位与建图)解决的是机器人在未知环境中“既不知道自己在哪、也没有地图”时的核心难题:机器人需要在移动过程中根据传感器观测同时估计自身位姿并增量式地构建环境地图。这两个任务本质上是互为条件的——精确定位需要地图作为参照,而构建地图又需要知道传感器的位姿,因此早期方法常被建模为一个高维联合概率估计问题。主流技术路线分为激光SLAM(如Cartographer、slam_toolbox,基于激光雷达测距)与视觉SLAM(基于相机图像,如ORB-SLAM系列),前者在室内结构化环境中稳定成熟,后者硬件成本低但对光照与纹理敏感。理解SLAM与导航的关系很关键:SLAM负责“我在哪、周围是什么”,而导航则在此基础上完成路径规划与控制执行。
导航架构:复杂但可拆解
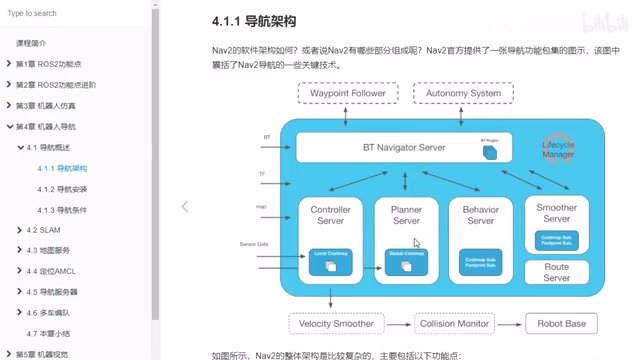
第一小节重点讲解导航架构。教程中的架构图显示,导航的整体架构相对复杂,包含多个模块和层次。对于初学者而言,这种复杂性容易造成畏难情绪,但拆解后可以发现其逻辑主线:感知环境、构建地图、定位自身、规划路径、执行控制。理解架构的意义在于,后续学习slam_toolbox或Cartographer时,能明确每个工具在系统中的位置。
安装指令:简单直接
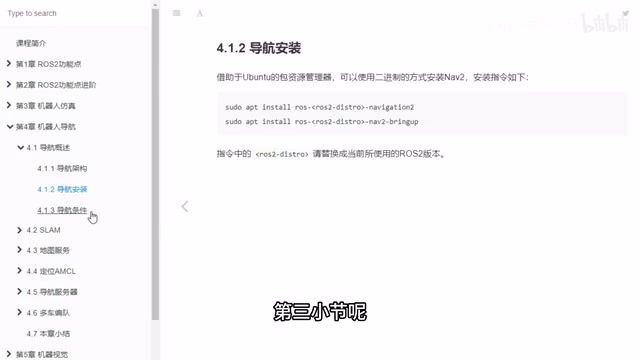
第二小节介绍导航的安装指令。教程强调这部分比较简单,只有两条指令,学习者直接复制粘贴并回车执行即可。这种“低门槛”的设计降低了环境配置的挫败感,让学习者能快速进入实践环节。
导航的条件:基础与实践环境
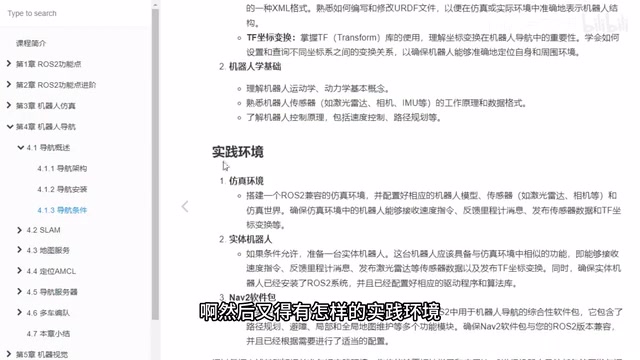
第三小节讨论实现ROS 2导航所需的条件。教程从两个维度展开:一是基础知识储备,二是实践环境要求。这意味着学习者不能只停留在看视频,还需要具备一定的前置知识(如ROS基础、坐标系概念)和可运行的软硬件环境。教程对这两方面做了详细介绍,帮助学习者在开始前自查是否具备条件。
从导航概述到SLAM实战的衔接
这套教程将导航概述作为第一大节,后续才会展开视觉SLAM十四讲、slam_toolbox与Cartographer等内容。这种编排有其合理性:先让学习者理解导航系统的全貌,再深入具体的SLAM算法和工具,避免“只见树木不见森林”。
视觉SLAM十四讲是经典的理论教材,侧重数学基础和算法原理;slam_toolbox和Cartographer则是ROS生态中常用的建图与定位工具,侧重工程实践。教程试图将两者结合,让学习者在理解原理的基础上,能够使用工具完成实际建图导航任务。
ROS 2(Robot Operating System 2)并非传统意义上的操作系统,而是面向机器人应用的分布式通信中间件与工具集。它基于DDS(数据分发服务)实现节点间的发布/订阅、服务与动作通信,天然支持多进程、多机器协同,并改善了ROS 1在实时性与安全性上的不足。在导航与SLAM场景中,激光雷达、里程计、IMU等传感器通常各自作为独立节点发布话题(Topic),slam_toolbox、Cartographer、Nav2等则以订阅这些话题的方式获取数据并输出地图与位姿。slam_toolbox是基于图优化(Graph-based SLAM)的2D激光建图工具,适合中小场景的在线建图与地图持久化;Cartographer则采用子图(Submap)与回环检测结合的策略,在大场景与多传感器融合方面表现突出。掌握节点、话题、TF坐标变换这几个ROS 2核心概念,是读懂导航架构图并顺利运行这些工具的前提。
学习建议:理论实践交替推进
对于想要跟随这套教程学习的人,有几点值得注意。导航概述部分虽然以理论为主,但不要跳过,因为后续的工具使用会反复用到架构中的概念。安装指令虽然简单,但建议在干净的环境中操作,避免依赖冲突。导航条件的部分需要认真对照,如果缺少基础知识,可以先补充ROS 2和坐标系相关的内容。
教程的标题强调了“从原理到实战”,这意味着学习者需要保持两种心态:面对原理时不畏难,面对实战时不急躁。SLAM本身是一个交叉性很强的领域,涉及概率论、线性代数、计算机视觉和机器人学,短期内难以精通,但沿着“导航概述—视觉SLAM理论—工具实战”的路径推进,可以建立起可持续的学习节奏。
这套教程的价值在于提供了结构化的学习框架,但最终效果取决于学习者是否动手运行代码、调试参数、观察建图结果。教程中提到的安装指令和条件检查,正是动手实践的起点。
视觉SLAM十四讲由高翔等人编写,是国内视觉SLAM领域流传最广的入门教材,书名中的“十四讲”对应十四个循序渐进的章节。其内容从三维空间刚体运动、李群与李代数、相机模型讲起,逐步深入到非线性优化、特征点法、光流法、直接法、后端优化、回环检测与建图,几乎覆盖了现代视觉SLAM的完整技术栈。该书的一大特点是理论与代码并重,配套有基于Eigen、Sophus、Ceres、g2o等库的示例程序,读者可以亲手实现位姿估计与优化过程。对初学者而言,前半部分的数学(尤其是李代数与非线性优化)是主要门槛,建议配合公开课程视频反复推导;后半部分则应与ORB-SLAM等开源工程对照阅读,理解工程实现与书本公式之间的对应关系。
相关推荐
AI新物种FDE落地实战:核心职责与就业指南
深入解析AI新物种FDE(前沿部署工程师)的三大核心职责、与算法后端产品的角色分工,以及面试就业准备指南,结合学习平台智能体改造实战案例,帮助开发者理解AI落地最后一公里的关键角色。
LangChain + MCP 实战:架构协议与 Agent 工具集成
从 LangChain 框架与 Agent 封装讲起,解析 MCP 协议如何解决工具跨模型、跨框架复用的难题,对比 MCP 与 Function Calling 的关系,梳理 LangChain 技术栈层次与 Agent 开发要点。
Codex 实战全流程:环境安装到 Skills 与 MCP 调用
Codex 是 OpenAI 推出的 AI 编程助手,本文梳理其定位、与 Claude Code 的对比、环境安装中的模型配置坑,以及 Skills 与 MCP 调用的实战思路,适合零基础开发者快速上手。