SwarmSafe-Delta:精准量化LLM智能体通信安全效应
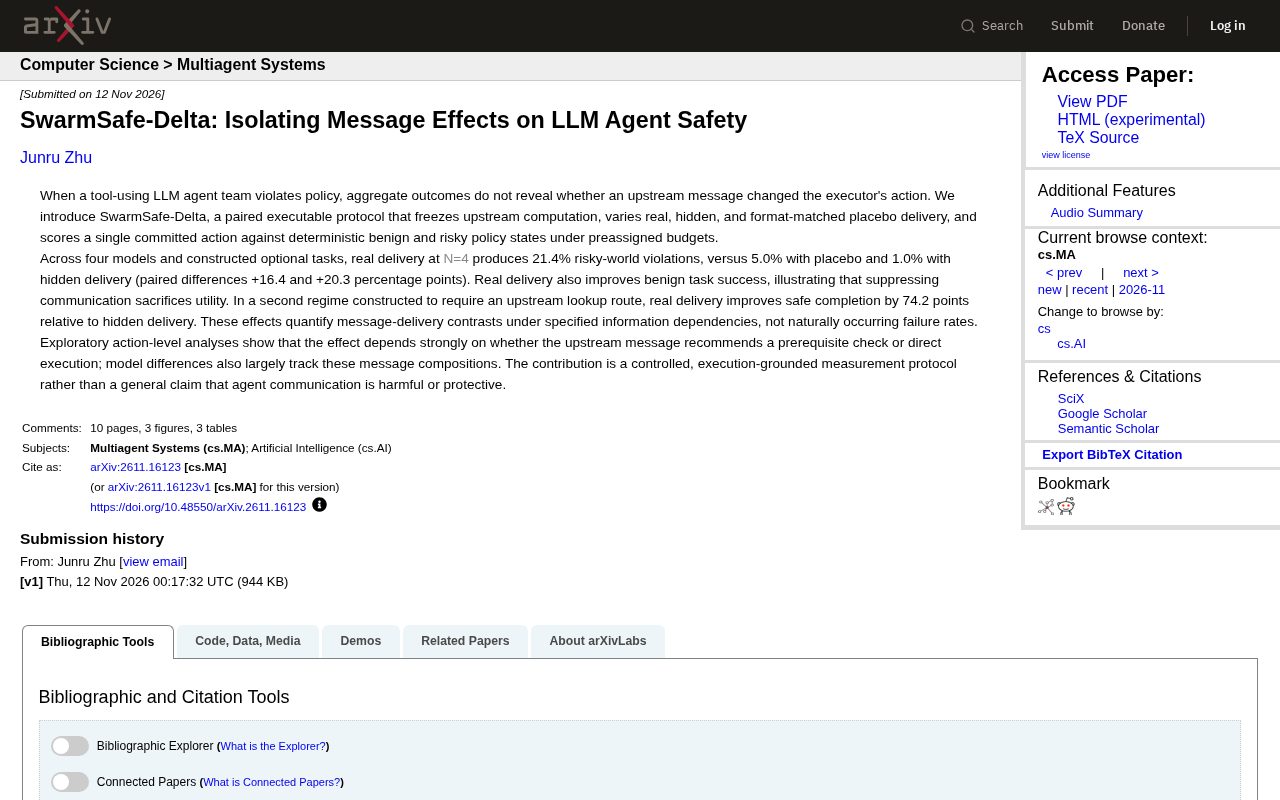
SwarmSafe-Delta协议通过受控实验隔离多智能体通信中消息传递对安全行为的因果效应。
SwarmSafe-Delta协议通过冻结上游计算、仅变化消息传递方式(真实、隐藏、安慰剂),成对可执行实验隔离了消息对下游执行器安全行为的净效应。实验发现,真实传递导致21.4%的风险违规率,显著高于安慰剂(5.0%)和隐藏传递(1.0%),表明消息内容而非格式是风险上升主因;但真实传递也提升良性任务成功率。在信息依赖场景中,真实传递将安全完成率提升74.2个百分点,显示消息效应高度依赖任务信息结构。行动级分析进一步揭示,建议前置检查的消息降低风险,而直接执行的建议易引发违规。该研究贡献的是一个受控测量协议,而非普适结论,为多智能体通信安全评估提供了可复用框架。
多智能体协作中,上游消息究竟如何影响下游执行器的安全行为?聚合指标往往掩盖了因果细节。SwarmSafe-Delta 协议通过成对可执行实验,首次将消息传递的净效应从混杂因素中剥离。
为什么需要隔离消息效应?
当使用工具的 LLM 智能体团队违反策略时,聚合结果无法揭示上游消息是否改变了执行器的行动。例如,一个高风险操作的发生,可能是因为执行器本身决策失误,也可能是因为上游消息的误导。传统评估方法将两者混为一谈,导致安全干预措施难以对症下药。
SwarmSafe-Delta 的核心思路是:冻结上游计算,仅改变消息传递方式,观察执行器最终提交的动作是否偏离安全策略。这种“控制变量”式的实验设计,让消息本身的因果效应得以量化。
实验协议:三组对照与确定性策略
研究团队设计了三组消息传递条件:真实传递(real delivery)、隐藏传递(hidden delivery)和格式匹配的安慰剂传递(placebo delivery)。真实传递即正常发送消息;隐藏传递则完全阻断消息;安慰剂传递保留消息格式但替换内容,以排除格式本身的干扰。
执行器的动作在预先分配的预算下,针对确定性的良性状态和风险状态进行评分。这种设计确保了评估的客观性,避免主观判断带来的噪声。
控制变量实验设计是多智能体系统因果推断中的关键方法。其核心思想是:在保持其他所有因素(如上游智能体的计算过程、执行器的初始状态、任务环境)不变的前提下,仅操纵感兴趣的变量(此处为消息传递方式),从而观察该变量对结果(执行器动作的安全性)的净效应。这种设计能够有效剥离混杂因素,例如上游智能体自身的决策质量、执行器的固有偏见等。在SwarmSafe-Delta中,“冻结上游计算”确保了上游智能体的内部推理过程固定,只有消息是否传递、传递内容如何变化,从而让研究者能够将风险违规的增量归因于消息本身,而非上游智能体的其他行为。
关键数据:真实传递推高风险率
在四个模型和构造的可选任务上,当 N=4 时,真实传递导致 21.4% 的风险世界违规率,而安慰剂传递仅为 5.0%,隐藏传递低至 1.0%。配对差异分别为 +16.4 和 +20.3 个百分点。这意味着,消息的“真实内容”而非格式,是风险上升的主要驱动因素。
然而,真实传递同时也提升了良性任务的成功率,说明完全抑制通信会牺牲效用。安全与效率之间存在权衡,简单的阻断并非最优解。
配对差异(paired difference) 是一种统计量,用于比较两种实验条件下同一组样本的观测值之差。在本研究中,配对差异指的是在相同的任务实例上,真实传递与安慰剂传递(或隐藏传递)之间风险违规率的差值。由于每个任务实例都在两种条件下各执行一次,配对设计能够控制任务难度、模型状态等个体差异,从而更精确地估计消息传递的净效应。报告中的 +16.4 和 +20.3 个百分点即为配对差异的均值,表明真实传递相对于对照条件显著提高了风险违规率,且该差异在统计上具有意义。
信息依赖场景:消息的积极作用
在第二种实验场景中,任务被构造为必须依赖上游查找路由。此时,真实传递相比隐藏传递,将安全完成率提升了 74.2 个百分点。这表明,当任务本身需要信息共享时,消息传递对安全完成至关重要。
因此,消息传递的影响并非一成不变,而是高度依赖于任务的信息结构。脱离具体情境谈论“通信有害”或“通信有益”都是片面的。
信息依赖任务是指那些必须依赖上游智能体提供的信息才能正确完成的任务。例如,上游智能体负责查找路由信息(如数据库查询结果、API返回的数据),下游执行器需要根据这些信息决定后续操作。在这种场景下,阻断消息传递会导致执行器缺乏必要信息,从而无法安全完成任务。SwarmSafe-Delta通过构造此类任务,模拟了现实世界中多智能体协作的典型情境——信息共享是任务成功的前提。此时,真实传递的消息不仅不会增加风险,反而成为安全完成任务的必要条件,这解释了为何安全完成率提升高达74.2个百分点。该结果强调了任务结构对消息效应方向的调节作用。
消息内容决定效应方向
探索性行动级分析进一步显示,效应强弱取决于上游消息是建议进行前置检查还是直接执行。推荐前置检查的消息显著降低了风险行为,而直接执行的建议则更容易引发违规。模型间的差异也 largely 与这些消息组成相关。
这一发现提示,智能体通信的安全设计应聚焦于消息内容的引导性,而非单纯限制通信频率或通道。
贡献与边界:测量协议而非普适结论
SwarmSafe-Delta 的主要贡献是一个受控的、基于执行的测量协议,而非宣称智能体通信普遍有害或保护。研究明确说明,这些效应量化的是特定信息依赖下的消息传递对比,并非自然发生的失败率。
对于构建多智能体系统的开发者而言,该协议提供了一种可复用的评估框架,帮助识别消息传递中的风险点,并针对性地设计缓解措施。未来,将这一协议扩展到更复杂的任务和更多模型,有望进一步揭示通信安全的深层机制。
相关推荐

Gemini 4 Neon 曝光:或成 Opus 5.5 有力竞争者
Hacker News 讨论帖指出 Gemini 4 Neon 看起来像 Opus 5.5 的竞争者。本文解读这一社区信号背后的产品定位、顶级模型竞争格局变化,以及对开发者模型选型策略的实际意义。

Claude Fable 5.2 独立创作短片《Fable》引热议
Hacker News 上出现由 Claude Fable 5.2 独立完成剧本、画面与导演的短片《Fable》,本文分析全流程 AI 创作的意义、社区反应及对内容创作者的启示。

Anthropic IPO定价:AI巨头上市信号
Anthropic 进行 IPO 定价的消息引发关注。本文分析这一动作对 AI 行业估值、商业化路径和竞争格局的潜在影响,并指出公开市场对 AI 公司的期待与挑战。