TGIT框架:让空中导航AI听懂人话的指令翻译术

TGIT在不修改导航模型的前提下,将用户口语化指令翻译成模型可执行命令,使无人机导航成功率从11%恢复至32%。
空中视觉语言导航(Aerial VLN)面临一道"指令鸿沟":训练数据使用细节丰富的标准命令,而真实用户只给出简短的口语表达,导致冻结导航器成功率从31%骤降至11%。论文提出TGIT(轨迹锚定指令翻译器),在保持导航模型完全冻结的前提下,在输入端加入一个轻量翻译层,将弱指令转化为导航器熟悉的格式。TGIT的关键创新在于用导航器的实际飞行轨迹结果作为训练信号,而非单纯的文本相似度,从而让翻译优化目标与最终任务直接对齐。实验显示,零样本迁移到真实人类指令后成功率从11.33%升至32.51%,并在OpenFly、CityNav、AirVLN多个基准上均实现了性能恢复,验证了其泛化能力。
当AI听不懂你的"大白话"
空中视觉语言导航(Aerial VLN)正在成为无人机智能化的重要方向——用户用自然语言下达指令,无人机便能在复杂环境中自主飞行。然而现实中存在一道难以逾越的鸿沟:训练这些智能体时使用的指令往往是细节丰富、与飞行轨迹精确对齐的命令,而真实用户给出的却是简短、意图驱动的口语化表达。
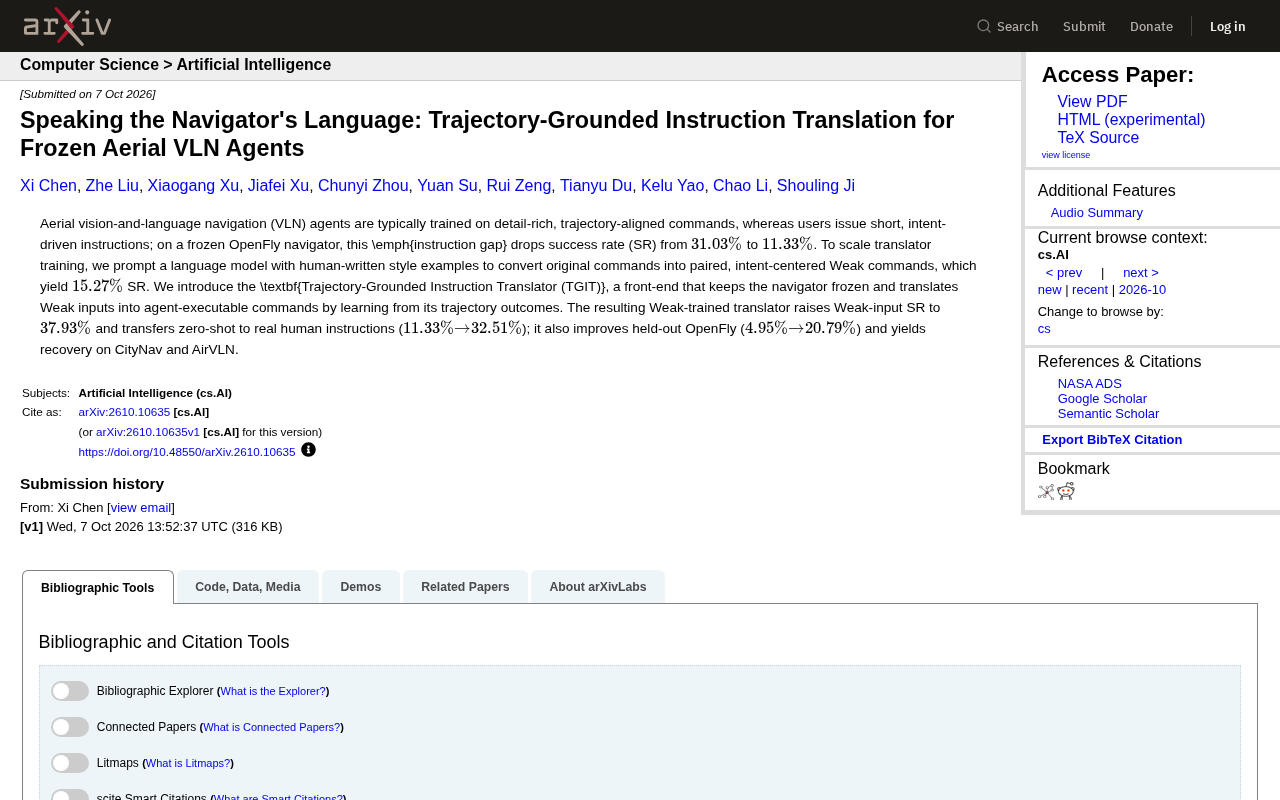
这篇arXiv新论文用一组数据揭示了问题的严重性:在冻结(frozen)的OpenFly导航器上,当输入从训练用的详尽命令切换到用户式的简短指令时,成功率(SR)从31.03%骤降到11.33%。换句话说,模型的实际可用性被这道"指令鸿沟"砍去了近三分之二。
这个现象其实很直观:人类不会像标注数据那样说"向前飞行50米,在红色屋顶建筑处左转",而是会说"去那栋红房子那边"。导航器在训练阶段从未真正适应这种表达方式,自然难以执行。
视觉语言导航(VLN)是一类让智能体根据自然语言指令在视觉环境中移动的任务,是具身智能(Embodied AI)的核心研究方向之一。地面VLN已有R2R等成熟基准,而空中VLN(Aerial VLN)面临更复杂的三维空间、更大的视野范围和更高的实时决策要求。OpenFly是目前规模较大的空中VLN数据集与导航器框架,其训练数据中的指令通常由标注员精心撰写,包含方向、距离、地标等细节,与飞行轨迹逐段对齐——这虽然便于模型学习,却与真实用户的表达习惯相去甚远。"指令分布偏移"问题在部署阶段往往被低估,而本文的贡献之一正是用量化数据清晰揭示了这一偏移的实际代价。
不动模型,只改输入的巧思
解决指令鸿沟最直接的思路是重新训练导航器,但这代价高昂且可能破坏已有能力。论文提出的方案另辟蹊径——保持导航器完全冻结,在它前面加一个"翻译层"。
这个翻译层被命名为 Trajectory-Grounded Instruction Translator(TGIT,轨迹锚定指令翻译器)。它的职责是把用户的"弱指令"(Weak commands,即简短的意图式表达)转换成导航器能够理解和执行的命令格式。关键创新在于,TGIT 不是靠简单的文本改写,而是从导航器的轨迹执行结果中学习——通过观察翻译后的指令是否真正带来了成功的飞行轨迹,来优化自己的翻译策略。
这种设计理念颇具工程价值:在许多实际场景中,底层导航模型可能是不可修改的黑盒,或者重训成本极高。TGIT 把适配工作外移到前端,既保护了已有模型资产,又实现了对新指令风格的适应。
TGIT的训练信号来源是其核心创新所在。常见的文本改写方法以语言模型的生成质量或语义相似度为优化目标,但这类信号并不保证改写后的指令真正能让导航器飞到正确位置。TGIT采用的是轨迹级奖励:将翻译后的指令输入冻结的导航器执行,再以飞行轨迹是否到达目标作为反馈信号来更新翻译器参数。这本质上是一种强化学习或基于执行反馈的训练范式(execution-grounded training),与近年来代码生成、工具调用等领域用"能否运行成功"作为奖励的趋势一致。这种闭环设计使翻译器的优化目标与最终任务直接对齐,而非停留在语言层面的代理指标上。
训练数据从何而来
要训练翻译器,首先得有成对的"弱指令—标准指令"数据。论文的做法是:用人工撰写的风格样例去提示(prompt)一个语言模型,将原始的详尽命令转换为以意图为中心的弱指令,从而批量生成配对数据。
这一步本身就验证了问题的存在——仅用这些合成的弱指令直接喂给导航器,成功率为15.27%,介于详尽命令(31.03%)和真实用户指令(11.33%)之间,说明合成数据确实较好地模拟了用户的表达习惯。
效果:从11%到32%的跨越
TGIT 的实验结果相当亮眼。经过弱指令训练后:
- 弱指令输入的成功率从15.27%提升到 37.93%,甚至超过了原始详尽命令的31.03%;
- 更重要的是零样本迁移到真实人类指令的能力:成功率从11.33%跃升到 32.51%,几乎追平了详尽命令的表现;
- 在未见过的 OpenFly 测试集上,成功率从4.95%提升到 20.79%;
- 在 CityNav 和 AirVLN 两个独立基准上同样实现了性能恢复。
这组数字说明 TGIT 学到的并非对特定数据集的过拟合,而是一种可泛化的"指令对齐"能力。翻译器弥合了用户语言与模型语言之间的差异,让冻结的导航器重新发挥出接近其训练时的水平。
这项工作的意义与局限
TGIT 的思路对整个 VLN 乃至更广泛的人机交互领域都有启发。它本质上提出了一个解耦范式:把"理解用户意图"和"执行导航"两个任务分离,让各自用最合适的方式优化。这与当下大模型应用中常见的"提示工程"和"适配器"思想一脉相承,但 TGIT 的特别之处在于用下游任务的真实轨迹结果作为训练信号,而非单纯的语言相似度。
当然,这篇论文作为新发布的预印本,仍有待进一步审视。例如翻译器对导航器错误的鲁棒性、在更复杂多步指令下的表现,以及轨迹反馈训练的样本效率等,都是值得关注的问题。但从公布的多基准结果看,这是一个在实用性和可扩展性上都颇具价值的方向——尤其对于那些手握成熟导航模型、却苦于用户指令难以适配的团队而言。
TGIT所体现的"冻结骨干+轻量适配前端"范式,与参数高效微调(PEFT)领域的思路有相通之处,但方向相反:PEFT通常在模型内部插入少量可训练参数(如LoRA、Adapter),而TGIT将适配完全外置到输入端。这种外置方式的优势在于对底层模型零侵入——无论导航器是开源权重还是商业API,TGIT均可无缝接入。其潜在局限则在于:翻译器无法纠正导航器本身的能力边界,若某类场景导航器本就不擅长,再好的翻译也无济于事。此外,轨迹反馈训练依赖仿真环境的可用性,在纯真实物理部署场景下获取训练信号的成本会显著上升,这也是该方向未来需要解决的工程挑战。
相关推荐

美国大学兄弟会该不该被禁?一位研究者的犀利观察
为什么不直接禁止美国大学兄弟会?一位研究者发现,关键阻力来自决策者自身的兄弟会身份认同,以及学校对兄弟会活动的"故意视而不见"。本文梳理禁令争议背后的结构性困境。

微软Discovery:用AI智能体加速科研发现
微软Discovery平台通过运行专用AI智能体,帮助科研人员从大量化合物和实验路径中筛选最有前景的候选方案并进行优先级排序,从而减少实验次数、加速科研发现。

剑桥重工秘密研发桌面级核聚变装置
Cambridge Heavy Industries正在秘密研发桌面级激光驱动核聚变装置,瞄准聚变发电厂的设备供应市场。本文分析其小型化技术路线、商业化逻辑及在聚变创业潮中的独特定位。