VLC之父创办Kyber:用流媒体技术重塑机器人远程控制基础设施

从开源视频播放器到机器人基础设施
如果你用过VLC媒体播放器,那你就间接受益于Jean-Baptiste Kempf的工作。这位法国连续创业者和开源传奇人物,如今将目光投向了一个全新的领域——机器人实时远程控制基础设施。
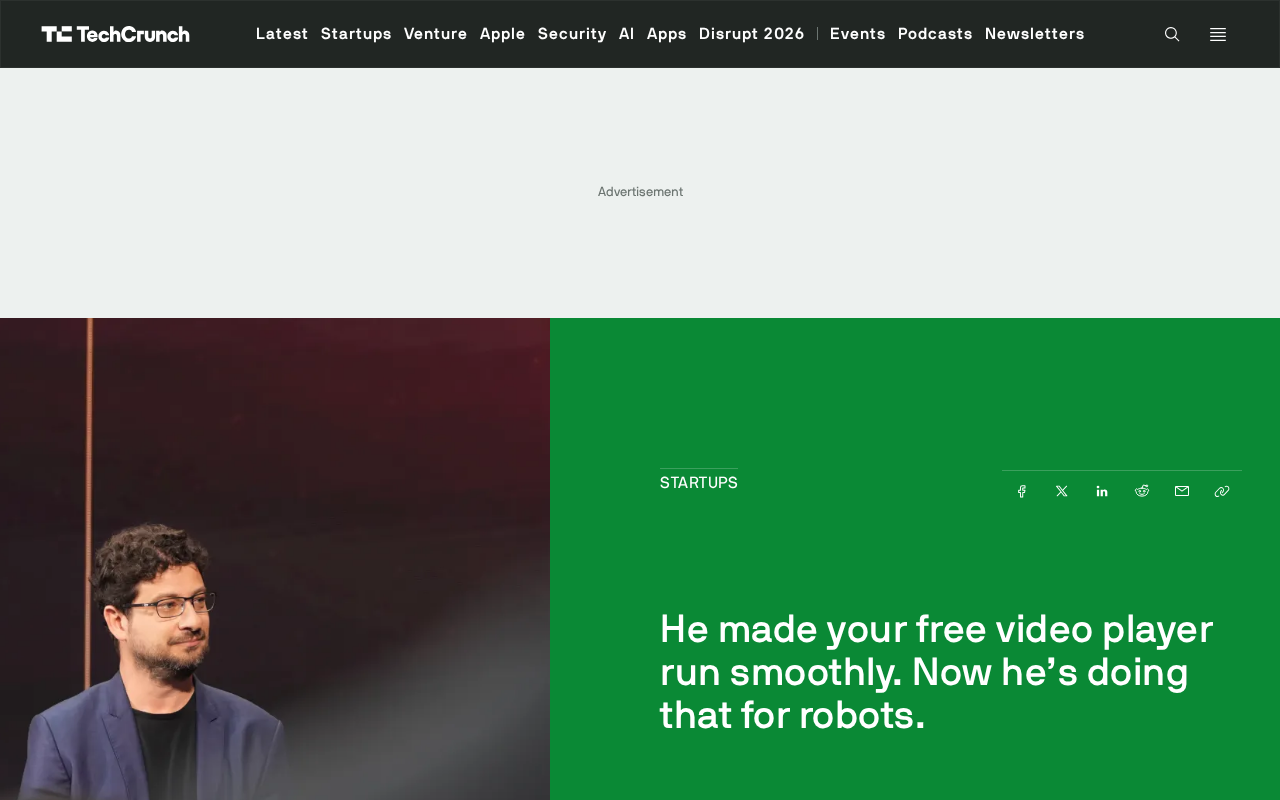
Kempf正在构建一个名为Kyber的项目,这是一个专为实时控制远程设备而设计的基础设施层。从让全球数亿用户免费流畅播放视频,到让机器人在远程环境中实现精准控制,Kempf的技术轨迹揭示了一个重要趋势:流媒体技术的底层能力正在向机器人领域迁移。
VLC背后的技术哲学
开源精神的延续
Jean-Baptiste Kempf最为人知的身份是VLC媒体播放器的核心开发者和推动者。VLC(VideoLAN Client)最初诞生于1996年法国巴黎中央理工学院(École Centrale Paris)的一个学生项目,最初目的是在校园网络上实现视频流传输。经过二十多年的发展,VLC已成为全球下载量超过35亿次的开源媒体播放器,以其"什么格式都能播"的万能特性和完全免费、无广告的理念赢得了用户的广泛信赖。VLC支持几乎所有已知的音视频编解码格式,包括MPEG-2、H.264、H.265/HEVC、VP9、AV1等,其核心架构基于模块化设计,通过插件系统实现对不同编解码器、容器格式和传输协议的灵活支持——这种架构设计理念本身就蕴含了对复杂数据流处理的深刻理解。
从技术架构角度看,VLC的成功很大程度上归功于其核心引擎libVLC的管道式数据处理模型。该模型将数据流的获取(access)、解复用(demux)、解码(decode)、滤镜处理(filter)和输出(output)分离为独立模块,每个模块通过标准接口通信。这种设计使得VLC能够在不修改核心代码的情况下支持新的编解码格式和传输协议。VLC还率先在消费级播放器中实现了硬件加速解码的跨平台抽象,支持VAAPI、DXVA2、VideoToolbox等不同平台的硬件解码接口,这种对异构硬件环境的适配能力与机器人领域面临的硬件碎片化挑战高度相似。
这背后是Kempf对开源精神的坚定信仰——技术应当是普惠的基础设施,而非封闭的商业壁垒。值得一提的是,Kempf曾多次公开拒绝将VLC商业化或植入广告的提议,这种对开源理念的坚守为他在全球开发者社区中赢得了极高的声誉。
从视频流到机器人数据流
VLC的核心技术挑战在于:如何在各种网络条件和硬件环境下,实现视频数据的低延迟、高可靠传输与解码。这与远程控制机器人面临的挑战有着惊人的相似性——两者都需要在不稳定的网络环境中实现实时数据流的高效传输。
不过,远程机器人控制对延迟的要求远比视频播放更为苛刻。视频播放通常可以容忍数百毫秒甚至数秒的缓冲延迟,但机器人远程控制的端到端延迟通常需要控制在50毫秒以内,对于远程手术等精密操作甚至需要低于20毫秒。更重要的是,机器人控制数据流是双向的——不仅要将操作指令从操作端传输到机器人端,还要将机器人的视觉、力觉、位姿等多模态传感器数据实时回传给操作者,形成闭环反馈。
这涉及到WebRTC、QUIC等现代实时通信协议的深度优化,以及前向纠错(FEC)、预测编码、边缘计算等多种技术的综合运用。WebRTC(Web Real-Time Communication)是Google开源的实时通信框架,最初设计用于浏览器间的音视频通话,但其低延迟特性使其越来越多地被应用于机器人远程控制场景。WebRTC内置了ICE(Interactive Connectivity Establishment)协议用于NAT穿透,DTLS用于数据加密,以及SRTP用于媒体流保护。QUIC协议则是Google开发的基于UDP的传输层协议,已被IETF标准化为HTTP/3的底层传输协议,其0-RTT连接建立、多路复用无队头阻塞、连接迁移等特性使其特别适合移动场景下的机器人控制。在机器人控制中,这些协议需要进一步优化以支持多模态数据的优先级调度——例如控制指令必须优先于视频流传输。
Kempf显然看到了这种技术同构性,并决定将积累了二十余年的流媒体经验应用到机器人远程控制领域。
Kyber:为机器人打造的实时控制层
Kyber解决了什么问题?
当前机器人领域面临一个关键瓶颈:远程实时控制的基础设施严重不足。无论是工业机器人、无人机、自动驾驶车辆还是远程手术机器人,都需要在毫秒级延迟内完成指令传输、状态反馈和环境感知数据的双向同步。现有的通信方案往往是各家自建、标准不一,缺乏一个通用的、高性能的基础设施层。
当前机器人领域的通信标准高度碎片化。工业机器人领域有EtherCAT、PROFINET、EtherNet/IP等工业以太网协议,主要面向工厂内部的确定性低延迟通信;ROS(Robot Operating System)生态中使用DDS(Data Distribution Service)作为中间件,但DDS主要设计用于局域网环境,在广域网远程控制场景中性能有限;无人机领域则广泛使用MAVLink协议。这些协议各自针对特定场景优化,缺乏一个统一的、面向广域网远程控制的通用基础设施层。
Kyber正是为填补这一空白而生。它定位为一个基础设施层(infrastructure layer),专注于远程设备的实时控制通信,为上层应用提供统一的、低延迟的数据传输能力。可以将其类比为机器人领域的"Twilio"或"Stripe"——将复杂的底层通信能力抽象为简洁的API和SDK,让机器人开发者无需从零构建通信栈,而是专注于上层应用逻辑的开发。
流媒体技术迁移到机器人控制的合理性
从VLC到Kyber的跨越并非天马行空。视频流媒体技术中积累的编解码优化、自适应码率控制、网络抖动补偿、丢包恢复等核心能力,恰恰是机器人远程控制最需要的底层技术。
具体而言,自适应码率控制(ABR, Adaptive Bitrate)是流媒体领域的核心技术之一,它能根据实时网络带宽动态调整数据传输质量。在视频领域,这意味着在网络条件差时降低分辨率以保持流畅播放;在机器人控制领域,类似的技术可以用于在网络波动时智能降级传感器数据精度,同时确保关键控制指令的优先传输。网络抖动补偿(jitter buffer)则通过缓冲和重排序机制来平滑网络延迟的波动,丢包恢复技术(如ARQ自动重传请求和FEC前向纠错)则确保关键数据不会因网络丢包而丢失。
边缘计算在这一技术栈中也扮演着关键角色。边缘计算是指在靠近数据源的网络边缘进行数据处理和计算,而非将所有数据传输到远端云服务器。在机器人远程控制场景中,边缘计算节点可以部署在靠近机器人或操作者的位置,承担视频编解码、传感器数据预处理、预测模型推理等计算密集型任务,从而显著降低端到端延迟。例如,AWS Wavelength、Azure Edge Zones等云厂商的边缘计算服务已将计算节点部署到5G基站附近,可实现个位数毫秒级的网络延迟。对于Kyber这样的实时控制基础设施而言,构建全球分布式的边缘计算网络可能是其核心竞争壁垒之一。
Kempf团队在处理实时数据流方面拥有的深厚经验,使他们在这个新赛道上具备独特的技术优势。从某种意义上说,VLC二十多年来在全球各种极端网络环境和硬件平台上的实战打磨,为Kyber提供了一个经过海量验证的技术底座。
行业趋势与市场前景
机器人远程操控的市场机遇
随着具身智能(Embodied AI)概念的火热,以及人形机器人、工业协作机器人的快速发展,远程操控和遥操作(teleoperation)正成为行业刚需。具身智能是指将AI系统嵌入到具有物理实体的机器人中,使其能够感知、理解并与物理世界交互。与纯数字AI系统不同,具身智能的核心挑战在于弥合数字世界与物理世界之间的鸿沟——物理世界具有连续性、不确定性和不可逆性,这要求AI系统具备更强的实时感知、决策和执行能力。
2024年以来,随着Figure、1X Technologies、特斯拉Optimus等人形机器人项目的快速推进,以及大语言模型向多模态和物理世界理解方向的演进,具身智能成为AI领域最热门的赛道之一。
一方面,AI尚无法完全自主处理所有场景,人机协作的远程操控是重要的过渡方案;另一方面,远程操控本身也是采集机器人训练数据的关键手段。遥操作在这一浪潮中扮演着双重角色:作为人机协作的实用方案,在AI能力尚不完善时由人类远程操控机器人完成复杂任务;同时作为数据采集手段,通过人类操控机器人来生成高质量的示范数据(demonstration data),用于训练机器人的自主行为策略。
斯坦福大学的ALOHA(A Low-cost Open-source Hardware System for Bimanual Teleoperation)项目使用低成本的双臂遥操作系统采集人类操作数据,然后通过ACT(Action Chunking with Transformers)算法训练机器人自主执行精细操作任务。Google DeepMind的RT-2(Robotics Transformer 2)则将视觉语言模型与机器人动作空间结合,实现了从自然语言指令到机器人动作的端到端映射。这些前沿研究都高度依赖高质量的遥操作数据采集基础设施,这进一步验证了高质量遥操作基础设施的战略价值。
这意味着Kyber所瞄准的市场正处于爆发前夜。一个标准化、高性能的实时控制基础设施,有可能成为机器人生态中的关键基础组件——正如VLC成为视频播放的事实标准一样。
开源基因带来的战略价值
Kempf的开源背景可能成为Kyber的重要差异化优势。在机器人领域,开发者社区的信任和生态的开放性至关重要。如果Kyber能够以开源或半开源的方式推进,有望快速建立开发者生态,形成网络效应。
在软件行业中,基础设施层产品的商业化路径通常遵循"开源核心+商业增值"(Open Core)模式。类似的成功案例包括Redis、MongoDB、Elastic等公司,它们通过开源核心产品建立开发者生态和市场认知,再通过托管服务、企业版功能、技术支持等方式实现商业变现。对于Kyber而言,如果采用类似策略,其开源的实时控制协议栈可以成为行业标准,而托管的低延迟边缘网络、企业级SLA保障、安全合规认证等则可以成为付费服务。这种模式既能保持开源社区的活力和信任,又能构建可持续的商业模型。
值得注意的是,在机器人领域采用开源策略还有一个独特优势:安全审计的透明性。机器人系统直接与物理世界交互,其通信基础设施的安全性至关重要。开源代码允许社区和客户独立审计安全性,这对于远程手术机器人、工业机器人等安全关键应用场景尤为重要。
结语
从让免费视频播放器流畅运行,到让机器人实现流畅的远程控制,Jean-Baptiste Kempf的创业轨迹体现了一个深刻的技术洞察:真正有价值的基础设施能力是可以跨领域迁移的。VLC用二十多年证明了开源基础设施可以成为全球标准,Kyber能否在机器人时代复制这一成功,成为实时控制领域的基础设施标准,值得持续关注。在具身智能浪潮汹涌而来的当下,一个由流媒体老兵打造的机器人通信基础设施,或许正是这个行业最需要的拼图之一。
相关推荐
AI助手总失忆?一个规则文件让Agent记住一切
AI编程助手每次新会话都失忆?本文介绍用 agents.md 或 claude.md 规则文件让 Agent 自动加载项目记忆的方法,包括该写什么、不该写什么,以及如何通过持续迭代让规则文件自我生长。
反AI设计模板:让AI别再生成千篇一律的网站
AI生成的网站为何千篇一律?20年经验设计师揭示闪亮Logo、Beta标签、伪终端等四大标志,并介绍免费开源仓库Anti-slop如何阻止Claude Code、Cursor、Codex输出模板化设计,配合design.md让AI产出有品牌特色的界面。
10个免费Cursor功能盘点:AI编程效率翻倍
盘点Cursor的10个免费AI编程功能,包括Composer多文件编辑、Agent Mode自主构建、CodeBase语义搜索、TerminalAI自动修复等,覆盖编码全流程,提升开发效率。