VR遥操作机器人:左右手柄数据交换与坐标系对齐实战指南

问题背景:VR手柄映射机器人时的左右错乱
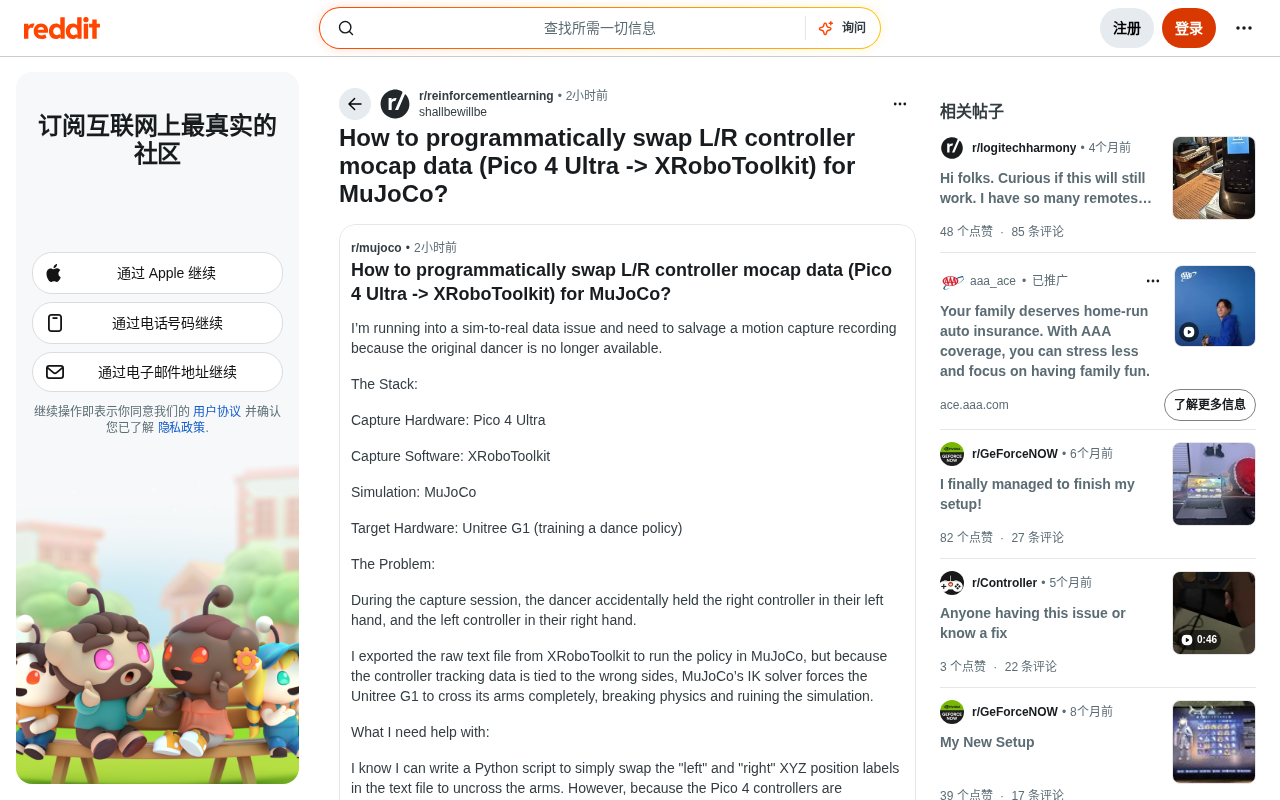
在具身智能(Embodied AI)与机器人遥操作(Teleoperation)快速发展的今天,越来越多开发者尝试用消费级VR设备采集人类动作数据,用于训练或直接控制机器人。一位开发者在Reddit上提出了一个看似细节、实则典型的工程问题:使用Pico 4 Ultra头显、通过XRoboToolkit采集手柄动捕(mocap)数据并驱动MuJoCo仿真时,如何以编程方式交换左右手柄的数据映射。
这个问题折射出VR遥操作管线(pipeline)中一个高频痛点:当手柄位姿数据传入物理仿真器时,左右手的对应关系、坐标轴方向乃至旋转四元数都可能出现偏差,导致机器人左右手臂动作镜像错乱。
技术栈解析:Pico 4 Ultra + XRoboToolkit + MuJoCo
三个组件各司其职
要理解这一问题,需要先拆解整条数据链路中的三个核心组件。
Pico 4 Ultra 是字节跳动旗下的消费级混合现实头显,配备双6DoF手柄,负责采集人手在真实空间中的位置与姿态数据,构成遥操作的原始输入源。所谓6DoF(Six Degrees of Freedom),指物体在三维空间中的完整运动描述:三个平移自由度(X/Y/Z轴位移)加上三个旋转自由度(俯仰Pitch、偏航Yaw、滚转Roll)。消费级VR手柄通常通过IMU(惯性测量单元)与光学/电磁追踪的融合算法,以毫秒级延迟持续估算手柄的完整位姿,这正是遥操作实时性的硬件基础。
XRoboToolkit 是连接VR设备与机器人系统的中间件工具集,将Pico采集到的手柄位姿转换为机器人或仿真器可消费的格式,通常以流式方式实时传输位置向量与旋转四元数。
MuJoCo(Multi-Joint dynamics with Contact)是机器人研究领域最主流的物理仿真引擎之一,由DeepMind维护并于2021年开源。其核心优势在于高效的接触动力学求解与精确的关节约束模拟,是当前强化学习与模仿学习领域训练机器人策略的首选环境。MuJoCo的mocap body机制允许开发者将外部动捕数据直接绑定到仿真中的虚拟物体,实现对机器人末端执行器的实时驱动。
mocap数据的本质
在MuJoCo中,mocap body是一类特殊刚体,不受物理动力学约束,由外部程序直接设定其位置(mocap_pos)与朝向(mocap_quat)。遥操作时,VR手柄每一帧的位姿都会被写入对应的mocap body,机器人手臂则通过逆运动学或阻抗控制追踪这些目标点。
旋转数据以四元数(Quaternion)形式传输,而非欧拉角。四元数 q = (w, x, y, z) 用四个实数表示三维旋转,能够避免欧拉角的万向节死锁(Gimbal Lock)问题,并且便于插值运算。这是机器人与VR领域的标准旋转表示方式,但也正因其抽象性,在坐标系转换时容易引入难以直觉调试的符号错误。
左右交换问题的根源与解决思路
为什么会出现左右错乱
左右手柄数据交换的需求,通常源于以下几种情况:
- XRoboToolkit输出的手柄索引与MuJoCo中mocap body的定义顺序不一致
- VR空间与仿真空间的坐标系手性(chirality)不同,如一个是右手坐标系而另一个是左手坐标系,导致镜像翻转
- 操作者习惯或机器人构型要求进行左右对调
坐标系手性是这类问题的深层根源。右手坐标系(Right-handed coordinate system)中,X轴正方向、Y轴正方向与Z轴正方向满足右手定则;而OpenGL、Unity等图形引擎与ROS、MuJoCo等机器人框架在轴向约定上存在历史差异。当数据跨越这些边界时,某一轴的方向翻转会在空间中产生镜像效果,直接体现为左右手的对调。
编程实现的关键步骤
从工程角度看,最干净的处理方式是在数据写入MuJoCo之前,于中间层进行显式重映射。
第一步,识别数据源索引。 确认XRoboToolkit输出数据流中哪个字段对应左手柄、哪个对应右手柄,这通常在SDK文档或数据结构定义中有明确说明。
第二步,交换赋值目标。 在将位姿写入data.mocap_pos和data.mocap_quat时,把原本给左手mocap body的数据写入右手body的索引,反之亦然。在MuJoCo Python绑定中,可通过model.body(name).mocapid获取对应的mocap索引。
第三步,处理坐标系镜像。 单纯交换索引往往不够。若左右手存在镜像关系,还需对位置向量的某一轴(通常是X轴)取反,并对四元数做相应的镜像变换。四元数的镜像变换有其严格的数学规则:对于关于YZ平面(X轴法向)的镜像,位置向量的X分量取反;对应的四元数变换为将虚部中与镜像平面平行的分量取反,具体地,若 q = (w, x, y, z),则镜像后 q' = (w, -x, y, z)(镜像平面为YZ面时)。需要特别注意的是,镜像后的四元数需重新归一化,以消除浮点运算引入的微小误差。
代码层面的注意事项
实际开发中,建议将重映射逻辑封装为独立函数:输入原始的左右手位姿,输出交换并校正后的数据,再统一写入仿真。这样做既便于调试,也便于在坐标系约定变化时快速调整。此外,四元数在传输和转换过程中务必保持归一化,避免仿真中出现姿态漂移或数值不稳定。
更广泛的意义:遥操作数据管线的标准化
这个具体问题虽小,却折射出当前具身智能领域一个普遍痛点——遥操作数据管线缺乏统一标准。从消费级VR设备到专业仿真引擎,中间涉及大量设备特定的坐标系约定、索引顺序和数据格式,开发者往往需要花费可观时间在这些"胶水层"的调试上。
随着VLA(Vision-Language-Action)模型和模仿学习的兴起,用VR采集高质量人类演示数据已成为主流范式之一。VLA模型将视觉感知、语言理解与动作生成统一在单一模型框架内,而其训练高度依赖大规模、高质量的人类操作演示数据——即"demonstration data"。VR遥操作正是当前采集这类数据最具性价比的方式:相比专业动捕套装,消费级头显的成本低两个数量级,却能提供足够精度的6DoF手部轨迹。XRoboToolkit等开源工具的出现,正是为了降低这一环节的门槛。但左右交换、坐标系对齐问题的反复出现表明,社区仍需要更成熟的抽象层和更完善的文档,来屏蔽底层设备差异。
对于正在搭建类似遥操作系统的开发者而言,这类经验值得沉淀为可复用的适配器模块。清晰地分离"数据采集"、"坐标变换"、"仿真驱动"三个层次,不仅能优雅解决左右交换问题,也能为未来切换不同VR设备或仿真环境打下良好基础。
核心要点
相关推荐

零基础用WorkBuddy做AI漫剧:技能包保姆级安装教程
零基础如何用WorkBuddy制作AI漫剧?本文详解WorkBuddy安装、Skill技能包导入与调用全流程,附剧本生成实操演示与人工修改技巧,帮你跑通AI漫剧从剧本到分镜的第一步。

WorkBuddy智能体一句话跑通GEO数据库挖掘全流程
WorkBuddy智能体实现GEO数据库挖掘全自动化:从数据搜索、下载整理到批次校正、差异分析、共表达网络、特征基因筛选及免疫浸润分析,一句话提示词即可生成完整生信分析报告,大幅降低生信分析门槛。

PC内存被浪费?Hacker News热议集中式数据中心之争
Hacker News用户提出个人电脑内存被浪费、应集中到数据中心的观点,引发关于集中式与分布式计算资源分配的讨论。本文分析该观点背后的逻辑、集中化的代价,以及AI时代内存资源分配的新张力。