Waymo重启圣安东尼奥测试:洪水5个月后卷土重来
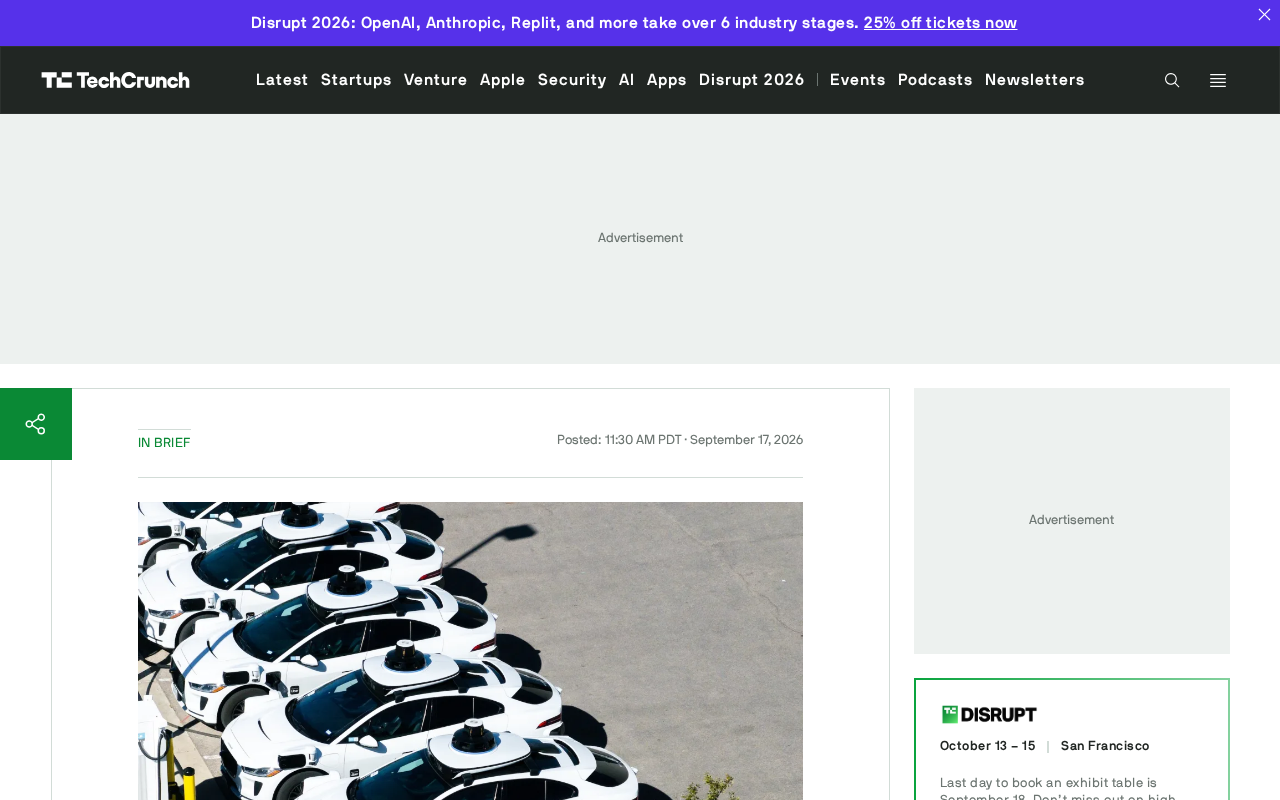
Waymo的Robotaxi在圣安东尼奥被洪水冲走后停摆5个月,近日重启,暴露了自动驾驶在极端天气下的系统性短板。
今年4月,Waymo一辆在圣安东尼奥运营的Robotaxi在城市洪水中被水流冲走,公司随即暂停当地全部服务。时隔约5个月后,Waymo宣布重启该城市运营。这起事故折射出自动驾驶行业一个尚未解决的核心难题:摄像头、激光雷达等传感器在洪水、暴雨等极端天气中性能大幅下降,而高精地图也无法反映路面被水覆盖后的实时状态,导致系统可能将危险区域误判为可行驶路段。长达5个月的停摆暗示Waymo进行了深层工作,包括重新界定该城市的运营设计域(ODD)、优化天气预警与车辆调度的联动机制等。对整个行业而言,此次事件提醒从业者,成熟的Robotaxi系统需要在险情发生前就具备主动预判与规避自然灾害的能力,而非事后补救。
自动驾驶公司Waymo在经历一次戏剧性的洪水事故后,时隔约5个月重新恢复了在美国得克萨斯州圣安东尼奥(San Antonio)的服务。这起事件不仅暴露了自动驾驶车辆在极端天气面前的脆弱性,也引发了业界对Robotaxi运营边界的重新审视。
事件回顾:一辆被洪水冲走的Robotaxi
根据原始报道,Waymo在今年4月暂停了圣安东尼奥的运营,起因是该公司的一辆Robotaxi在城市遭遇洪水时被水流冲走。这一画面对于任何自动驾驶公司而言都堪称公关噩梦——无人驾驶车辆在无人监管的情况下,面对突发的自然灾害应当如何应对,成为一个绕不开的技术与安全命题。
圣安东尼奥地处得州中南部,历史上就是美国洪水风险较高的地区之一,当地常被称为"闪洪走廊"(Flash Flood Alley)。突发性强降雨可以在极短时间内将平静的道路变成湍急水道,这对依赖摄像头、激光雷达和高精地图感知环境的自动驾驶系统提出了严峻挑战。
自动驾驶系统感知环境依赖的三类核心传感器在洪水场景中各有局限:摄像头在雨幕和水雾中清晰度骤降;激光雷达(LiDAR)的激光束会被大雨颗粒散射,形成所谓"雨雾噪声",严重干扰点云质量;毫米波雷达虽然穿透性相对更强,但难以精确判断积水深度。高精地图记录的是晴天静态道路信息,当路面被水覆盖后,地图与现实之间产生巨大偏差,系统可能仍将其识别为可行驶区域。这也是为何洪水对自动驾驶的威胁远大于对人类驾驶员的威胁——人类可以通过直觉和经验判断"这条路已经不能走了",而当前的感知融合算法在面对这类训练数据极为稀少的极端场景时,往往缺乏可靠的决策依据。
5个月停摆意味着什么
从4月暂停到如今恢复,Waymo的服务中断了约5个月。这段时间的长度本身就值得关注。相比软件故障或单车硬件问题通常只需数天到数周的排查,长达数月的暂停暗示Waymo可能在做更深层的工作。
这些工作可能包括:重新评估该城市的运营设计域(ODD,Operational Design Domain)、优化系统对积水与洪水的识别能力、完善极端天气下的车辆调度与撤离策略,以及与当地应急管理部门的协调机制。对于一家将安全作为核心叙事的公司来说,仓促复工远比暂时缺席更危险。
运营设计域(ODD,Operational Design Domain)是理解自动驾驶安全边界的关键概念。ODD定义了自动驾驶系统被设计并允许运行的特定条件集合,包括地理范围、道路类型、速度限制、天气条件、时间段等参数。一辆L4级自动驾驶车辆只在其ODD内才被视为"安全",一旦运行条件超出ODD定义的边界,系统应当停止运营或请求人工介入。此次洪水事故本质上是一次ODD边界的突破——车辆遭遇了其设计参数未充分覆盖的极端天气场景。Waymo长达5个月的暂停,很可能包含了重新校准圣安东尼奥ODD的工作:将该地区的洪水风险区域、闪洪预警等级与车辆调度逻辑深度整合,确保在天气预警触发时系统能够主动收缩服务范围,而非被动等待险情发生。
极端天气:自动驾驶的长期难题
洪水事件折射出自动驾驶行业一个尚未完全攻克的痛点——恶劣天气下的可靠性。雨、雪、雾、洪水都会不同程度地干扰传感器工作,降低感知精度。积水路面尤其棘手,因为系统需要判断水的深度、流速以及路面是否仍然可通行,而这些信息往往难以通过常规传感器准确获取。
对于Robotaxi的商业化扩张而言,能否在多样化气候条件下稳定运营,直接决定了服务的可用性和覆盖范围。Waymo选择在圣安东尼奥这样的高洪水风险城市重启,某种意义上也是对其天气应对能力的一次公开检验。
圣安东尼奥所在的得克萨斯州中南部被气象学界称为"闪洪走廊",其地形特点——石灰岩基岩渗水能力差、地势起伏形成天然汇水通道——使该地区成为全美闪洪致死率最高的区域之一。"闪洪"(Flash Flood)区别于普通洪水的核心特征是速度:强降雨在数分钟至数小时内就可以将干涸的路面变成数英尺深的急流,给任何驾驶者留下的反应时间极短。对于Robotaxi而言,这意味着不能仅靠实时传感器感知来规避风险,还必须将气象数据接入、洪水预警系统对接和预防性路线重规划纳入整体安全架构。目前业内已有部分方案探索将国家气象局(NWS)的洪水预警API与车辆调度系统打通,但如何在准确率和运营效率之间取得平衡,仍是工程层面的开放问题。
对行业的启示
这起事件对整个自动驾驶行业具有参考价值。它提醒从业者,自动驾驶的安全边界不仅存在于常见的交通场景中,也隐藏在小概率、高影响的极端事件里。真正成熟的Robotaxi系统,需要在事故发生前就具备对天气风险的预判与主动规避能力,而非事后被动补救。
Waymo的复工是一个积极信号,表明公司有能力从挫折中恢复并改进。但更长远地看,如何让自动驾驶车辆在面对自然灾害时表现得比人类驾驶员更谨慎、更可靠,仍是这一行业需要持续回答的问题。
(注:本文基于单一RSS来源撰写,原始素材信息量有限,部分背景分析为行业常识性延伸。)
相关推荐
AIOps是什么?AI如何重塑IT运维
AIOps(面向IT运维的人工智能)通过AI和机器学习实现异常检测、告警降噪与根因分析,帮助企业从被动响应转向主动预测。本文解析AIOps的核心能力与应用价值。
CCC发出邀请:40C3黑客大会以"模范公民"为主题
CCC混沌通信大会宣布第40届(40C3)以"模范公民"为主题,向全球技术爱好者发出邀请。本文解读这一欧洲最大黑客盛会的背景、主题含义及社区反响。
自行车与算法:Amber Case论AI设计的方向性错误
计算人类学家Amber Case借"自行车与算法"的隐喻,指出当前AI设计的方向性错误:工具应放大人的能力而非替代人的判断。本文解读其技术哲学观点及对AI产品设计的启示。