Windows 原生 ROS 2 IDE Rovant 发布,首日仅 8 次下载

开发者发布 Windows 原生 ROS 2 IDE Rovant,两天仅 8 次下载,主打减少配置摩擦。
文章介绍了一位开发者在 Reddit 上发布的 ROS 2 开发环境 Rovant,它基于 Eclipse Theia 构建,主打在 Windows 上原生运行并避免 WSL2 桥接路由和 DDS 发现反复失效的问题。当前功能包括自动检测 WSL2 中的 ROS 2 Humble、一键运行 Python/C++ 文件、通过 rosbridge 的 Live Topics 面板、URDF/Xacro 3D 预览和 Colcon 构建任务,同时支持 Ubuntu 22.04。作者坦承尚缺 IntelliSense、调试器和代码签名,SmartScreen 会弹警告。发布两天仅获 6 次 Windows 和 2 次 Linux 下载,但作者更看重早期真实反馈,公开短板以验证痛点是否真实存在。
为什么 Windows 上的 ROS 2 开发这么难?
如果你在 Windows 上做过 ROS 2 开发,大概率经历过这样的循环:装 WSL2、配 DDS 发现、桥接网络路由,然后每隔几次会话就要重新折腾一遍。一位开发者在 Reddit 上发布了 Rovant,一个号称能在 Windows 上原生运行、不破坏 DDS 发现和 WSL2 桥接路由的 ROS 2 开发环境。发布两天后,下载量是 6 次 Windows、2 次 Linux。
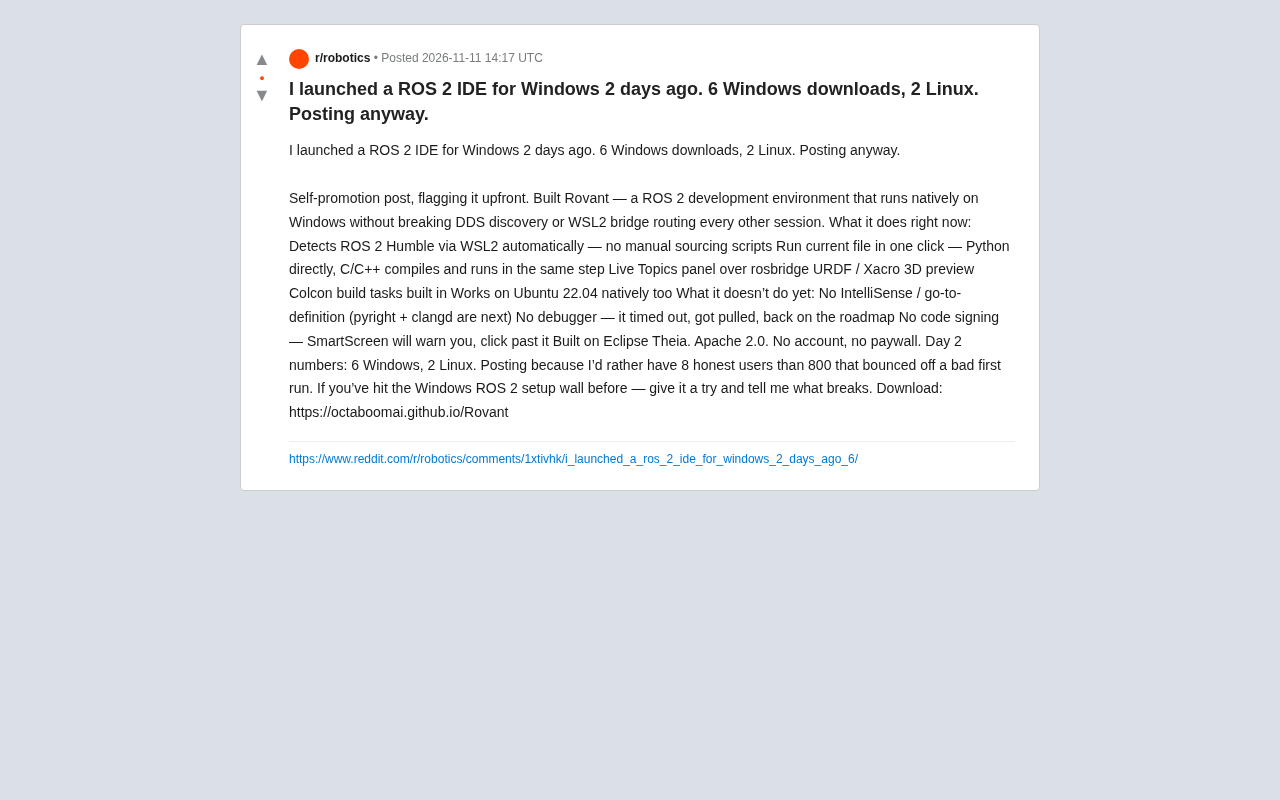
作者在帖子开头就坦承这是自我推广,但态度很直接:"我宁愿有 8 个诚实的用户,也不要 800 个因为首次运行体验糟糕而流失的用户。"
DDS 发现机制是理解 Windows 上 ROS 2 痛点的关键。DDS(Data Distribution Service)是 ROS 2 的底层通信中间件,节点之间通过多播或单播自动发现彼此。在 Linux 上,同一主机内的发现通常顺畅;但 Windows 与 WSL2 分属不同的网络命名空间,WSL2 默认使用 NAT 模式,多播包往往无法在宿主机与子系统之间穿透,导致节点互相“看不见”。此外,WSL2 的虚拟网卡地址在每次重启后可能变化,之前配好的 ROS_DOMAIN_ID、CYCLONEDDS_URI 或 FASTRTPS_DEFAULT_PROFILES_FILE 等环境变量随之失效,这正是“每隔几次会话就要重新折腾”的直接原因。
WSL2 桥接路由指的是让 Windows 宿主机上的工具与 WSL2 内的 ROS 2 节点互通所需的网络配置。由于 WSL2 处于 NAT 之后,宿主机访问子系统需要端口转发,子系统访问宿主机则依赖虚拟网关地址。ROS 2 的 DDS 发现依赖双向可达的端点信息,一旦路由或防火墙规则变化,发现就会中断。所谓“桥接”,通常是通过 netsh interface portproxy、镜像网络模式(mirrored networking)或手动指定 DDS 对等地址来打通这条链路,配置繁琐且脆弱。
Rovant 现在能做什么
根据作者描述,Rovant 当前的核心能力围绕"减少配置摩擦"展开:
- 自动检测 WSL2 中的 ROS 2 Humble,不需要手动写 sourcing 脚本
- 一键运行当前文件:Python 直接执行,C/C++ 在同一流程中编译并运行
- Live Topics 面板:通过 rosbridge 实时查看话题
- URDF / Xacro 3D 预览
- 内置 Colcon 构建任务
- 同样可以在 Ubuntu 22.04 上原生运行
这些功能针对的都是 ROS 2 新手和跨平台开发者最常卡住的环节。尤其是 WSL2 自动检测和 sourcing 脚本的自动化,省去的是每次打开终端都要重复的机械操作。Live Topics 和 URDF 预览则把调试和模型检查放进了 IDE 内部,减少在多个工具之间切换的成本。
还缺什么:诚实的功能清单
作者没有回避短板,明确列出了当前版本做不到的事:
- 没有 IntelliSense / 跳转定义——pyright 和 clangd 支持在下一步计划中
- 没有调试器——曾尝试集成但超时,已从当前版本撤下,回到路线图
- 没有代码签名——Windows SmartScreen 会弹警告,需要手动点击绕过
对一个发布仅两天的工具来说,这份清单反而增加了可信度。代码签名缺失意味着作者没有走完整的发布流程,但也说明项目还处在早期验证阶段。缺少 IntelliSense 和调试器,则意味着它目前更像一个"运行与预览"工具,而不是完整的开发环境。
技术底座与定位
Rovant 构建在 Eclipse Theia 之上,采用 Apache 2.0 协议,不需要账号,也没有付费墙。Theia 是一个成熟的云端与桌面 IDE 框架,VS Code 的很多交互模式都能在它上面复现,这解释了为什么 Rovant 能在较短时间内做出可用的界面和任务系统。
选择 Theia 而不是从零自研,意味着作者把精力集中在 ROS 2 特有的集成层——WSL2 检测、DDS 路由、rosbridge 连接、Colcon 任务封装——而不是编辑器的通用能力上。这个取舍在早期阶段是合理的。
Eclipse Theia 是一个开源的 IDE 框架,采用模块化架构,允许开发者通过扩展贡献编辑器、视图、命令和任务系统。它与 VS Code 共享不少设计理念(如基于 Language Server Protocol 的语言支持、基于 Monaco 的编辑组件),但完全独立实现,可运行在桌面(Electron)和浏览器两种形态。对 Rovant 而言,Theia 提供了成熟的文件树、终端、任务运行器和插件机制,作者只需聚焦 ROS 2 集成层。需要注意的是,Theia 本身不内置 IntelliSense,语言智能依赖接入 pyright、clangd 等语言服务器,这也解释了为何该项功能仍在路线图上。
rosbridge 是 ROS 2 生态中的 WebSocket 桥接组件,它把 ROS 2 的话题、服务、动作暴露为 JSON 消息,使非 ROS 原生程序(如浏览器前端或 IDE 插件)能够订阅和发布话题。Rovant 的 Live Topics 面板正是通过连接 rosbridge 来实时展示话题数据,而无需在 IDE 进程内直接链接 DDS 库,这降低了跨平台集成的复杂度。
8 次下载背后的真实问题
6 次 Windows 下载和 2 次 Linux 下载,这个数字本身不值得过度解读。更值得关注的是作者选择公开这个数字的动机:他在验证"Windows 上 ROS 2 开发体验"这个痛点是否真实存在,以及早期用户会不会因为首次运行的问题直接离开。
从社区反应看,Windows 上的 ROS 2 配置一直是高频抱怨话题。WSL2 的网络与 DDS 发现机制在跨会话时经常需要重新配置,而官方工具链对 Windows 原生开发的支持始终有限。Rovant 切的是一个真实存在的缝隙,但能否留住用户,取决于接下来 IntelliSense 和调试器能否按路线图落地。
作者在帖子末尾直接邀请反馈:"如果你以前撞过 Windows ROS 2 配置的墙,试一试,告诉我哪里坏了。"对一个第二天的项目来说,这种姿态比下载数字更有信息量。
相关推荐

黄仁勋卸任后,微软CEO纳德拉为何依然力挺英伟达?
微软CEO纳德拉公开表示对英伟达临时CEO科莱特·克雷斯充满信心。本文分析黄仁勋卸任后英伟达的权力交接、微软的算力依赖以及AI供应链的信任逻辑。

纳德拉:关键基础设施“无法修补”,AI网络安全攻防升级
微软CEO纳德拉回应AI网络攻击担忧,指出大量关键基础设施处于无法修补状态,同时淡化Outlook中断事件,并分析AI在网络安全中的攻防双重角色。

马斯克力挺黄仁勋:解雇他如同踢走乔丹
马斯克公开表示黄仁勋对美国忠诚,并用“踢走乔丹”比喻解雇黄仁勋的荒谬性,折射AI芯片行业政治化焦虑与科技界对人才价值的捍卫。