用AI智能体准备3D场景:物理AI仿真的新范式
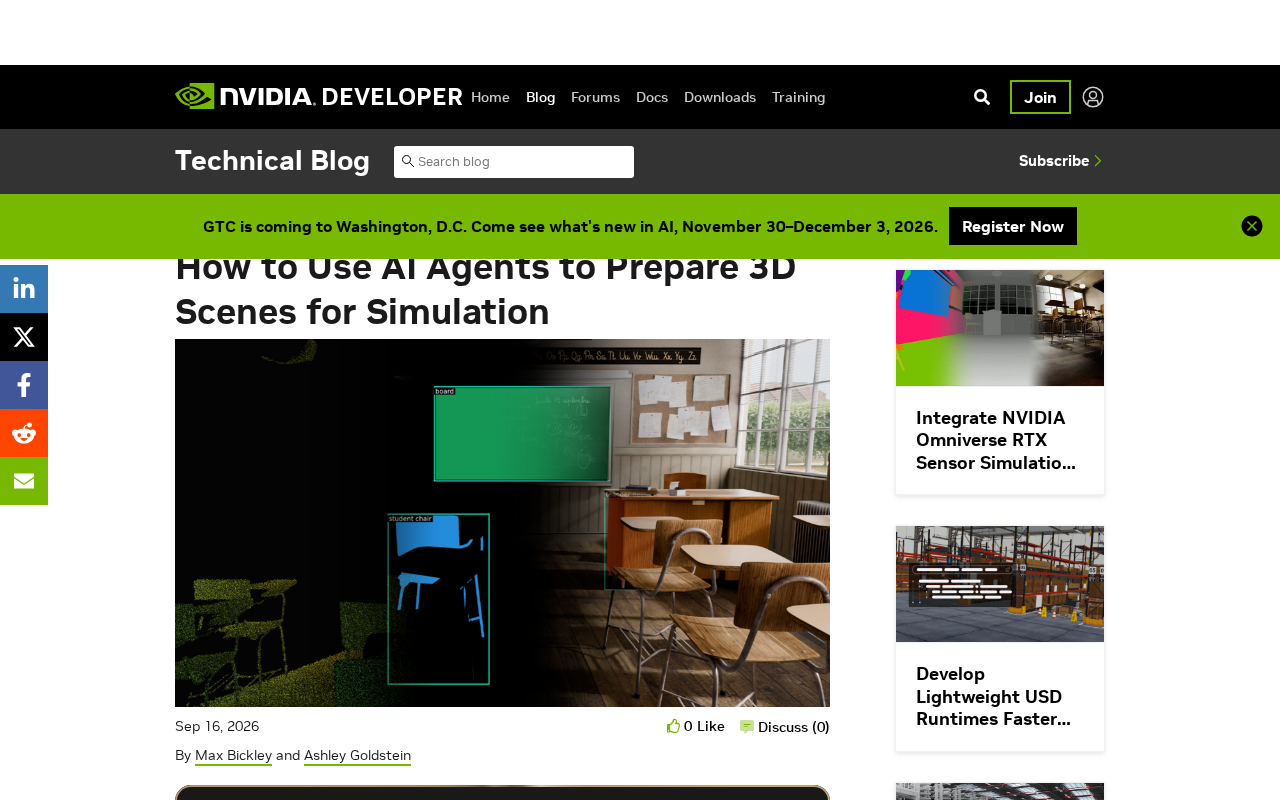
NVIDIA推出Agentic AI工作流,可自动将原始3D场景转化为物理AI训练所需的仿真就绪数字孪生。
物理AI系统(机器人、自动驾驶等)的训练高度依赖仿真环境,但将原始3D资产转化为包含碰撞体、物理材质、关节约束等属性的"仿真就绪"数字孪生,历来耗时且要求双重专业知识。NVIDIA分享了一套Agentic AI工作流,让AI智能体扮演"懂物理的技术美术"角色,自动完成场景检查、仿真数据编写和可用性验证三个环节,形成"准备—验证"闭环。这套方案降低了仿真准备的技术门槛,也体现了AI智能体从对话助手向生产流水线执行者的演进趋势——AI不仅是被训练的对象,也正在成为准备训练数据的工具。
机器人、自动驾驶等物理AI系统的训练,越来越依赖高质量的仿真环境。而在仿真运行之前,如何将原始的3D场景转化为可供物理引擎使用的"数字孪生",一直是耗时且需要专业知识的环节。NVIDIA近期分享的一套Agentic AI(智能体AI)工作流,试图用AI智能体自动完成这一准备工作。
为什么仿真准备是物理AI的瓶颈
物理AI系统——无论是机械臂、移动机器人还是自动驾驶车辆——都需要在仿真中进行大量训练和验证。仿真的价值在于能以极低成本、极高效率生成海量场景数据,同时避免真实世界中的安全风险。
但仿真的前提是有一个"仿真就绪"的3D场景。原始的3D资产通常只包含几何模型和材质外观,缺少物理仿真所必需的信息:物体的质量、碰撞体、物理材质属性、关节约束、以及物体之间的层级关系等。人工补全这些数据不仅繁琐,还要求操作者同时具备3D建模和物理仿真的双重知识。
这正是智能体AI能够切入的场景。据NVIDIA开发者博客介绍,Agentic AI工作流可以用来准备和验证物理AI系统所需的数字孪生,让智能体承担起原本由人工完成的场景检查与数据编写工作。
**数字孪生(Digital Twin)**是物理世界对象或系统在虚拟环境中的精确数字副本,不仅复现几何外形,还需要忠实反映物理行为特性。在机器人仿真场景中,一个合格的数字孪生需要包含:碰撞体(Collider,定义物体的物理边界,区别于仅用于渲染的视觉网格)、刚体属性(质量、惯性张量、摩擦系数等)、关节约束(描述机械臂各轴的运动自由度和限位)以及物体间的父子层级关系。这些信息通常以USD(Universal Scene Description,由Pixar开发、NVIDIA大力推广的3D场景描述格式)或URDF(机器人领域常用的描述格式)等文件格式存储。缺少这些属性,物理引擎(如NVIDIA PhysX)就无法正确模拟碰撞、重力和关节运动,导致仿真结果失真,用这样的数据训练出来的AI模型在真实部署时往往会出现"仿真到现实(Sim-to-Real)"的迁移失败问题。
智能体如何介入3D场景处理
这套工作流的核心思路,是让AI智能体像一个懂物理的技术美术那样去"审视"3D场景。根据原文描述,智能体能够检查(inspect)3D场景,并编写仿真相关的数据。
具体而言,智能体的任务可以拆解为几个层面:
场景检查与理解
智能体首先需要理解场景中有哪些物体、它们的空间关系如何、哪些物体应当是可交互的、哪些是静态背景。这一步相当于给场景做一次"体检",识别出缺失的仿真属性。
仿真数据的自动编写
在理解场景之后,智能体可以自动为物体补充仿真所需的属性,例如添加碰撞体、设置物理材质、配置刚体或关节。这些原本需要人工逐个设置的工作,交由智能体批量处理,能显著降低准备门槛。
验证数字孪生的可用性
准备完成后,智能体还能参与验证环节,确保生成的数字孪生在物理引擎中行为合理、不会出现穿模、抖动等常见问题。这种"准备—验证"的闭环,是提升仿真数据可靠性的关键。
**Agentic AI(智能体AI)**与普通大语言模型对话的核心区别在于"工具使用"和"多步骤自主执行"能力。智能体通过调用外部工具(如3D场景解析API、物理引擎接口、文件读写操作)来感知环境状态,制定行动计划,并在执行后观察结果再决定下一步——形成感知-规划-执行的循环。在NVIDIA的生态中,这类工作流通常构建于Isaac Sim(基于USD的机器人仿真平台)之上,智能体可能通过Python脚本或专用API直接操作场景中的USD属性。与单次问答不同,智能体需要维护跨步骤的状态记忆,并能在遇到错误(如碰撞体设置异常)时自主回溯修正,这正是它能承担"仿真准备"这类多环节工程任务的原因。
对开发者与行业意味着什么
对于机器人和自动驾驶开发者来说,这套工作流最直接的价值在于降低了仿真准备的技术门槛和时间成本。过去需要专职技术美术花数小时甚至数天完成的场景准备,智能体有望在更短时间内完成初步版本,让工程师把精力集中在算法本身。
从更宏观的角度看,这体现了智能体AI正在从"对话助手"向"生产流水线执行者"演进。当AI智能体能够操作专业的3D和仿真工具、理解物理规则并自主完成多步骤任务时,它就成为了物理AI训练数据管线中的一环。这与NVIDIA一贯推动的"用仿真训练AI、再把AI部署到物理世界"的思路一脉相承。
提一嘴,本文基于NVIDIA开发者博客的摘要信息,原文对具体的智能体架构、所用模型和工具链的技术细节披露有限。对于希望落地这套方案的团队,建议参考NVIDIA官方文档获取完整的实现路径。
小结
智能体AI介入3D场景的仿真准备,代表了物理AI开发流程中一个正在被自动化的关键环节。通过让AI承担场景检查、仿真数据编写和验证工作,开发者能够更快地构建可靠的数字孪生,从而加速机器人、自动驾驶等系统的训练与迭代。这一方向虽仍在早期,但指向了一个清晰的趋势:AI不仅是被训练的对象,也正在成为准备训练数据的工具。
相关推荐
多智能体SOC应用的LLM选型策略:规则路由还是LLM自主决策?
在 LangGraph 多智能体 SOC 应用中,LLM 选型应采用规则路由还是让 LLM 自主决策?本文分析两种方案的权衡,并给出适合安全运营场景的混合路由策略建议。
Snap再推2200美元智能眼镜,能否说服市场?
Snap本周为其售价2200美元的智能眼镜发布新功能,再次尝试证明产品价值。本文分析Snap智能眼镜的定价困境、市场定位及其在AR眼镜赛道的行业意义。
Vercel AI SDK 更新:阿里巴巴模型支持多轮推理保留
Vercel AI SDK 发布 @ai-sdk/alibaba@1.0.55 补丁更新,为阿里巴巴受支持模型默认启用多轮请求中的推理保留(reasoning)能力,优化多轮对话与 Agent 场景体验。本文解析该更新的核心变化与开发者应对建议。