宇树Go2四足机器人体验:交叉步与倒立新功能

宇树Go2电脑模式新增交叉步与倒立功能,展示进阶运动控制能力。
宇树Go2四足机器人在电脑模式中新增交叉步与倒立功能,引发关注。交叉步要求四条腿按特定顺序交叉迈步,涉及复杂的关节协调与实时平衡控制,背后可能依赖AI大模型与强化学习生成的步态策略。倒立功能则考验重心控制与关节力矩输出,演示中出现滑动问题,提示对地面条件或固件优化有要求。新功能需通过PC端软件控制,操作门槛略高。视频素材简短,交叉步流畅度与倒立成功率等关键指标尚待全面评估。整体来看,这些进阶功能拓展了消费级四足机器人的可玩性与动态性能展示空间。
宇树(Unitree)Go2 四足机器人自发布以来,凭借轻量化设计和 AI 大模型加持,成为消费级仿生机器人领域的热门产品。近期有 B 站 UP 主在视频中展示了 Go2 Air 在电脑模式下新增的交叉步与倒立功能,让我们得以一窥这款机器人的运动控制能力。
电脑模式新增功能:交叉步与倒立
据 B 站 UP 主分享,在电脑模式中,Go2 新增了“交叉步”功能。开启后,机器人四条腿会依次交叉迈步,形成一种独特的行走姿态。从截图可以看到,机器人腿部动作呈现出明显的交叉轨迹,而非传统的平行步态。
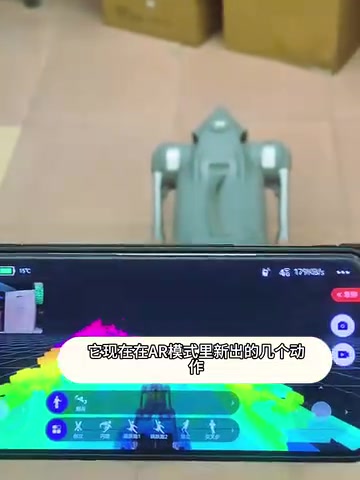
UP 主在视频中描述:“现在这里有一个交叉步开,它就这样交叉步可以开的,通过交叉步然后它就这样一个一个后面一个。” 这种步态虽然看起来简单,但背后涉及复杂的关节协调和平衡控制。
除了交叉步,Go2 还新增了“倒立”功能。UP 主提到“它有一个功能是倒立”,但视频中未能完整展示倒立动作的细节,仅以“通过这个功能就会滑”来描述。这或许意味着倒立功能需要特定地面条件或操作技巧。
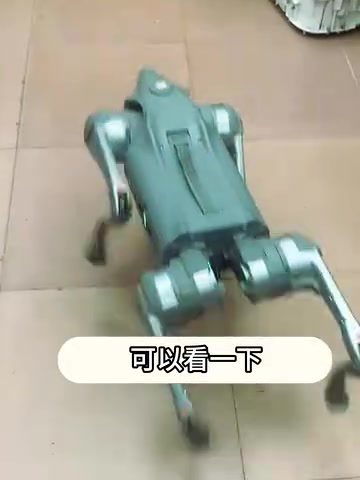
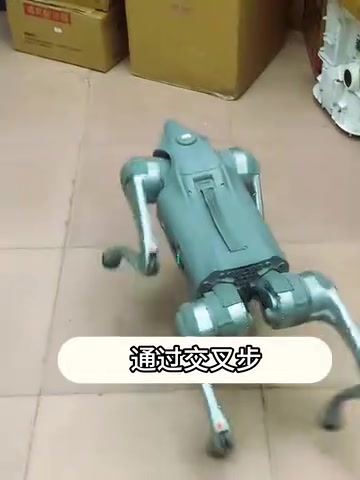
功能背后的技术逻辑
交叉步和倒立属于四足机器人运动控制中的进阶步态。传统四足机器人多采用对角步态(trot)或跳跃步态(bound),而交叉步要求机器人在行走过程中协调前后腿的交叉顺序,对关节伺服精度和实时平衡算法提出更高要求。宇树 Go2 搭载的 AI 大模型可能在其中扮演了步态生成与自适应调节的角色——通过强化学习训练出多样化的运动策略,再以固件更新的方式推送给用户。
倒立功能则更考验机器人的重心控制和关节力矩输出。当机器人仅靠两条腿支撑时,需要快速调整其余关节以维持稳定,这通常是展示机器人动态性能的“炫技”功能,但也为后续开发更复杂的平衡控制应用提供了基础。
对角步态(trot)与跳跃步态(bound) 是四足机器人最基础的两种动态步态。对角步态中,机器人对角线的两条腿(左前+右后、右前+左后)成对同步摆动,类似小跑,具有较高的能效和稳定性,是多数消费级四足机器人的默认步态。跳跃步态则让前后腿分别成对运动,类似兔子跳跃,速度更快但对平衡控制要求更高。交叉步不同于上述两者,它要求四条腿按特定顺序交叉迈步(如左前→右后→右前→左后),形成类似人类“走猫步”的轨迹。这种步态对关节伺服精度、实时步态规划与落足点选择提出更高要求,因为交叉时腿部容易发生干涉,且支撑多边形变化更复杂。
强化学习(Reinforcement Learning, RL) 在四足机器人步态生成中扮演关键角色。传统步态控制依赖手工设计的模型预测控制(MPC)或虚拟模型控制(VMC),需要精确的动力学建模。而强化学习让机器人在仿真环境中通过试错自主学习运动策略:设定奖励函数(如保持平衡、前进速度、关节力矩最小化),经过数百万次迭代后得到神经网络控制器。宇树 Go2 搭载的 AI 大模型很可能利用 RL 训练出多样化的步态库,再通过固件更新推送给用户。这种方式的优势在于能生成传统方法难以设计的非常规步态(如交叉步、倒立),并具备一定的自适应能力。
重心控制与关节力矩输出 是倒立功能的核心难点。当四足机器人仅靠两条腿支撑时,支撑面积极度缩小,系统变为欠驱动状态,需要实时调整其余关节的角度和力矩来维持零力矩点(ZMP)在支撑区域内。这涉及全身动力学求解与高频力矩控制(通常需 500Hz 以上的控制频率)。倒立时机器人还需克服重力矩,对关节电机的峰值扭矩和散热能力提出考验。Go2 Air 作为轻量化版本,电机功率有限,因此演示中出现滑动可能源于力矩不足或地面摩擦系数不够。这类功能通常作为动态性能的“炫技”展示,但也为后续开发双足站立、单腿平衡等应用奠定基础。
体验与局限
从 UP 主的简短演示来看,交叉步功能已能稳定执行,但倒立功能似乎存在滑动问题。这提示用户在实际操作中可能需要选择摩擦力较大的地面,或等待后续固件优化。你可能没注意到,这些功能目前出现在“电脑模式”中,意味着用户需要通过 PC 端软件进行控制,而非手机 App 直接调用,操作门槛略高。
对于 Go2 Air 轻量化旗舰款而言,新增功能进一步拓展了其可玩性。但受限于视频素材的简短性,交叉步的流畅度、倒立的成功率等关键指标尚无法全面评估。建议感兴趣的用户关注宇树官方后续的详细教程或社区分享。
总结
宇树 Go2 通过电脑模式新增交叉步与倒立功能,展示了消费级四足机器人在运动控制上的持续进化。交叉步的加入让步态更加多样,倒立功能则提供了更高的动态性能展示空间。尽管当前演示信息有限,但足以看出宇树在软件迭代上的投入。对于已入手 Go2 的用户,不妨尝试更新固件并探索这些新功能;对于观望中的消费者,这些进阶功能或许能成为决策的加分项。
相关推荐

广告主撤下Meta广告:AI“美化”翻车引发信任危机
Meta的AI广告工具擅自为广告素材添加“美化”效果,引发广告主撤下广告。本文分析事件背后的品牌控制权、合规风险与平台AI工具的设计困境,并给出AI内容工具的三点改进启示。

艾伦·斯蒂尔曼访谈:一场街头鸡尾酒会的商业传奇
基于艾伦·斯蒂尔曼2010年访谈,回顾T.G.I. Friday's从街头派对到连锁品牌的创业历程,解析其社交空间定位、体验标准化与时代红利,提炼可复用的经营哲学。

CowAgent:开源超级AI助手亮相
CowAgent是一款在Hacker News上亮相的开源超级AI助手,本文介绍其定位、开源AI助手的价值与挑战,以及社区反应。