自动驾驶到底多安全才算够安全?

自动驾驶"够安全"无统一标准,技术量化、监管权属与AI黑箱三重挑战交织,答案将在博弈中持续重构。
文章围绕"如何判断自动驾驶汽车足够安全"这一核心问题展开,指出这并非单纯的技术命题。首先,证明AV比人类更安全在统计学上需要数亿乃至数十亿英里的实际数据,成本与时间代价巨大;其次,安全本身是多维度的,单一指标无法覆盖长尾场景下的真实风险。标准制定权的归属——企业自证还是独立监管——折射出商业利益与公众安全之间的深层张力。AI决策的黑箱特性进一步使验证难度升级,传统软件测试方法难以穷举神经网络在真实世界中的所有反应。文章最终将问题升华为社会命题:在无法实现"零风险"的前提下,可接受的风险水平由谁定义、如何定义,将随数据积累、监管演进与公众信任的持续博弈而不断被重新校准。
一个没有标准答案的问题
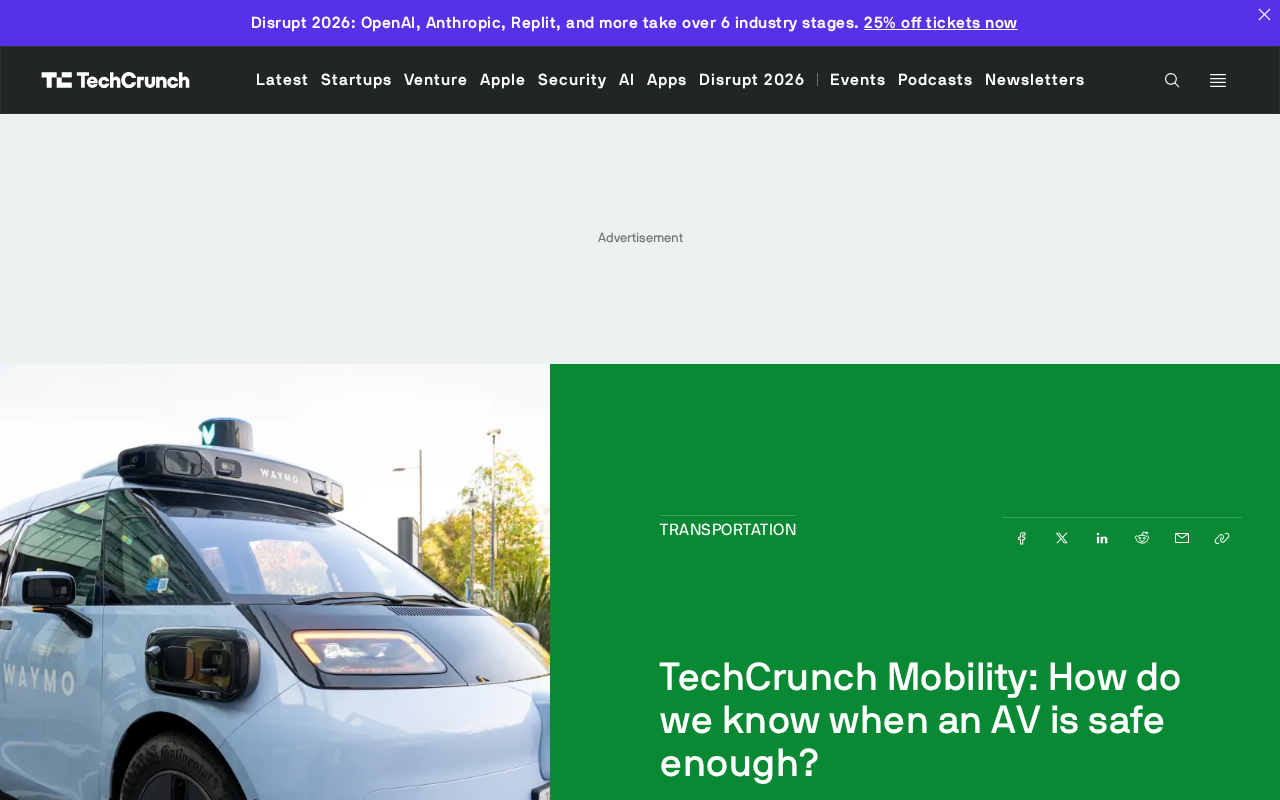
TechCrunch Mobility 抛出了一个看似简单却极难回答的问题:我们如何判断一辆自动驾驶汽车(AV)已经足够安全?这个问题贯穿了整个自动驾驶行业的发展,也决定着监管机构、企业和公众之间的信任基础。
随着 AI 在交通领域扮演越来越核心的角色,自动驾驶不再是遥远的实验室概念,而是逐渐走进真实道路的商业化产品。但正因为它直接关系到生命安全,"够安全"这三个字背后隐藏着复杂的技术、伦理与政策考量。
为什么"安全"如此难以量化
人类驾驶员的安全表现有大量统计数据支撑——每行驶多少英里发生一次事故、多少次致命碰撞。自动驾驶系统若要证明自己"比人类更安全",理论上需要积累海量的实际道路里程数据。然而问题在于,要达到统计学意义上的显著性,可能需要行驶数亿甚至数十亿英里,这对任何一家公司都是巨大的时间与成本挑战。
更棘手的是,安全并非单一维度。一个系统可能在高速公路上表现优异,却在复杂的城市路口、恶劣天气或突发情况下暴露短板。单纯用"每英里事故率"衡量,无法完整反映系统在长尾场景(edge cases)中的真实能力。
统计学上的"显著性"挑战可以用具体数字来感受:美国国家公路交通安全局(NHTSA)的数据显示,人类驾驶员平均每1.6亿英里发生一次致命事故。若要以95%置信度证明自动驾驶系统的致命事故率比人类低20%,RAND公司的研究估算需要累计行驶约110亿英里——按一支100辆车队全天候运行计算,大约需要500年。这一现实催生了"加速测试"与仿真模拟的替代路径,即通过模拟器生成海量场景来弥补真实里程的不足,但仿真与现实之间的"真实性差距"(reality gap)本身又成为另一层争议。"长尾场景"(edge cases)是指在真实分布中极低频出现、却对安全至关重要的情境,如突然冲出的行人、错误标线或传感器遮挡,这类场景在常规测试中难以充分覆盖,却恰恰是事故的高发区。
谁来定义"足够"的标准
这场讨论的核心分歧,往往落在标准的制定权上。是让企业自证清白,还是由独立监管机构设定门槛?不同利益方对"可接受风险"的容忍度差异巨大。
对企业而言,越早商业化意味着越快的回报;对监管者而言,公众安全是不可妥协的底线;而对普通民众来说,一次广受关注的事故就足以摧毁对整个技术的信任。这种张力使得"够安全"从来不是一个纯技术问题,而是技术、商业与社会共识交织的产物。
AI 让问题变得更复杂
AI 深度介入自动驾驶决策后,系统的"黑箱"特性给安全验证带来新挑战。基于深度学习的感知与决策模型,其行为并不总能被完全解释或预测。传统的软件测试方法难以覆盖神经网络在无穷多真实场景中的所有可能反应。
这意味着,即便系统在模拟环境和封闭测试中表现良好,也无法百分之百保证它在现实世界中始终做出正确判断。如何为这类不确定性建立可信的评估框架,是行业和监管者共同面对的难题。
自动驾驶系统的核心AI架构通常分为感知、预测与规划三层。感知层依赖激光雷达(LiDAR)、摄像头、毫米波雷达的融合输入,由深度卷积神经网络完成目标识别;预测层对周边车辆与行人的轨迹进行概率建模;规划层则在此基础上生成车辆控制指令。这种端到端或模块化的深度学习流程带来的"黑箱"问题,使得系统在特定输入下为何做出某个决策难以用规则语言解释,即缺乏可解释性(Explainability)。目前行业内的应对方向包括:形式化验证(Formal Verification)——用数学方法证明系统在特定约束条件下的行为边界;以及运行设计域(Operational Design Domain, ODD)限定——明确系统只在特定地理、天气、速度范围内运行,将不确定性压缩到可管理的范围内。这两种思路都是在承认无法穷举所有场景的前提下,尝试为安全声明划定可信边界。
写在最后
TechCrunch Mobility 提出的问题,本质上是在追问一个行业成熟的标志:当我们无法用绝对的"零风险"来定义安全时,社会究竟愿意接受怎样的风险水平,又该由谁、以何种方式来做出这个判断。
随着自动驾驶车辆逐步进入日常生活,这个问题的答案将不仅决定技术的落地节奏,也将重塑我们对出行安全的整体认知。它不会有一个终极答案,而会在数据积累、监管演进与公众信任的持续博弈中不断被重新定义。
相关推荐

好莱坞的真正对手:免费内容的降维打击
Skydance 收购华纳和派拉蒙后高喊对标硅谷,但好莱坞真正的对手是 TikTok、Instagram 和 YouTube——它们几乎不为内容付费。本文剖析免费内容大军、硅谷版权侵权文化与 AI 训练数据争议背后的成本结构之战。

KernelAgent:多智能体自动优化GPU内核,跨硬件超越专家基线
Meta 推出的 KernelAgent 是一套多智能体 GPU 内核优化框架,能自动编写并优化内核,在 GPU、TPU、AMD 及 Meta 自研 AI 芯片等异构硬件上超越专家基线。本文解析其设计思路与应用价值。

Alexa Plus一年实测:智能家居之王,为何仍走不出家门?
The Verge播客实测Alexa Plus近一年:语音创建自动化场景体验出色,成为最强智能家居助手,但跨出家门做通用助理却屡屡碰壁。亚马逊500美元新平板欲补个人情境短板,苹果Siri AI也将入场,智能家居之争背后是技术成熟与隐私信任的深层张力。