RF-DETR本地部署教程:YOLO之外精度更高的目标检测新选择

RF-DETR:Transformer路线的实时目标检测新星
如果你一直在用YOLO做目标检测,那么今天这个模型值得认识一下——它叫 RF-DETR。据实测分析,RF-DETR是首个在COCO数据集上将实时检测精度做到 60 mAP以上 的模型,这在实时目标检测领域是相当亮眼的成绩。
关于COCO与mAP:COCO(Common Objects in Context)是目标检测领域最权威的基准数据集,由微软于2014年发布,包含约12万张训练图片,覆盖80个常见物体类别。mAP(mean Average Precision,均值平均精度)是衡量检测模型综合性能的核心指标。mAP50指IoU阈值为0.5时的平均精度;而COCO标准mAP则是在IoU从0.5到0.95共10个阈值下的平均值,要求更为严格。RF-DETR突破60 mAP意味着在实时检测(通常定义为推理延迟不超过10ms)这一苛刻约束下,模型对80类目标的平均检测精度首次达到这一水准,此前从未有实时模型触及这条线。
RF-DETR全称可以理解为 Roboflow-DETR。其中的DETR(DEtection TRansformer)是Meta公司提出的一套基于Transformer的目标检测框架,与我们熟悉的YOLO走的是两条截然不同的技术路线:
- YOLO:基于卷积神经网络(CNN)结构,检测速度快;
- RF-DETR:基于Transformer结构,采用端到端的检测流程。
DETR的技术演进:DETR由Meta AI Research于2020年提出,是目标检测领域的一次范式转变。在DETR之前,几乎所有主流检测器(包括Faster R-CNN、SSD、YOLO系列)都依赖anchor box、NMS后处理和RPN(区域提议网络)等手工设计组件。然而原始DETR存在训练收敛慢(需要500个epoch)、小目标检测弱等问题,此后陆续出现了Deformable DETR、DN-DETR、DINO-DETR等改进版本,逐步将收敛速度压缩到12个epoch并大幅提升精度。RF-DETR正是站在这一系列改进成果之上,代表了DETR系列发展至今的最新工程实践。
所谓端到端检测流程,即从图片输入到最终的检测框和类别输出,中间无需NMS(非极大值抑制)等后处理步骤,整个链路更加简洁统一。
为什么能省掉NMS?:NMS(Non-Maximum Suppression,非极大值抑制)是传统检测流程中不可或缺的后处理步骤——CNN检测器通常对同一目标生成多个重叠候选框,NMS通过计算框间IoU(交并比)来筛选并删除冗余框。然而NMS是一个不可微分的离散操作,无法纳入端到端梯度训练,且对密集目标、遮挡场景鲁棒性较差,阈值需要人工调节。DETR系列在训练时通过匈牙利算法(Hungarian Algorithm)直接建立预测框与真实框的一一对应关系,从架构层面消除了多余预测,因此推理时天然不需要NMS,这是其最具革命性的设计之一。
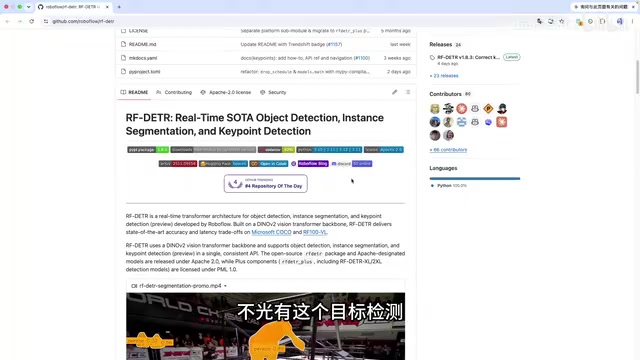
值得一提的是,RF-DETR不仅支持常规目标检测,还覆盖了 实体分割 和 关键点检测,功能相当全面。
精度对比:RF-DETR能取代YOLO吗?
在官方给出的精度对比曲线中,RF-DETR(紫色曲线)在 mAP50 维度上处于所有对比模型的最上方,超过了YOLO11、YOLO26等主流版本,检测精度表现最优。
不过,精度领先并不意味着可以彻底取代YOLO。两者有各自适合的使用场景:
- 追求极致实时性:YOLO检测速度更快,在高帧率、低延迟的场景(如实时监控、自动驾驶感知)中依然是更稳妥的选择;
- 追求更高检测精度:若场景对精度要求更高而对实时性要求相对宽松,RF-DETR会是更好的方案。
这是精度与速度之间的经典权衡,开发者应结合实际业务需求做出判断。
本地部署实操:环境搭建
接下来进入本文核心——RF-DETR本地部署全流程。前提是你的电脑已经安装好Conda环境。
为什么要用Conda虚拟环境?:Conda是Python生态中功能最完备的包管理与环境管理工具。在深度学习项目中,不同项目往往依赖同一库的不同版本(例如PyTorch 1.x与2.x存在API不兼容),若共用同一Python环境会产生依赖冲突。Conda虚拟环境拥有完全隔离的Python解释器和包目录,互不干扰。相比pip的venv,Conda还能管理非Python的系统级依赖(如CUDA库),这对深度学习框架尤为关键,是工程实践中的标准操作。
首先通过Conda创建独立虚拟环境,避免依赖冲突:
conda create -n rf-detr python=3.13
conda activate rf-detr
Python使用3.13版本,实测大于3.10的版本均可正常运行。
环境激活后,安装依赖极为简便。RF-DETR已以 rfdetr 为包名发布至PyPI,直接执行以下命令即可:
pip install rfdetr
等待片刻,所有依赖便会自动安装完毕,无需手动处理复杂的依赖关系。
图片检测:几行代码快速上手
安装完成后,可以用官方示例代码测试效果。运行前准备好测试图片(可从COCO数据集测试集中随意取几张)。
核心推理流程分四步:
- 创建模型:官方示例使用中等体量(Medium)模型;
- 读取图片:将路径替换为本地图片的实际路径;
- 绘制结果:将检测框和类别标签叠加到图片上;
- 展示结果:添加可视化代码查看检测效果。
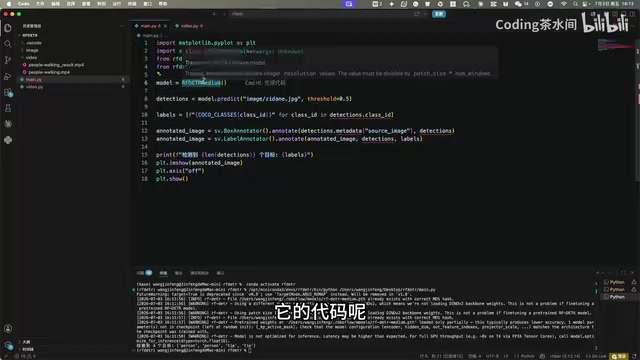
注意:首次运行时程序会自动下载权重文件,下载完成后后续运行无需重复下载。
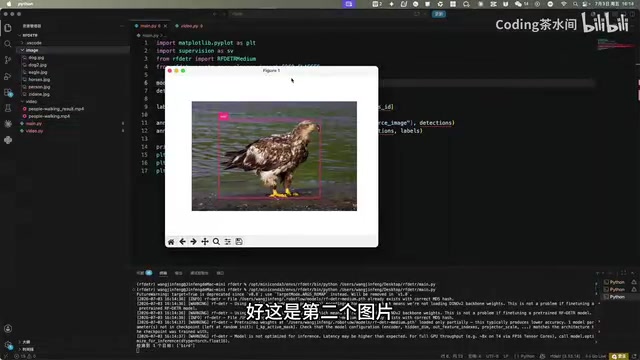
实测检测效果相当稳定:第一张图准确识别出"人"和"领带";第二张图成功检测到"鸟(Bird)"目标。
视频检测:实时推理性能实测
除静态图片外,视频检测同样值得一试。视频检测流程与图片检测基本一致,通过OpenCV实现逐帧循环处理:
- 使用
cv2.VideoCapture读取视频文件; - 循环依次读取每一帧图像;
- 对每帧执行检测并实时叠加标注信息;
- 通过
imshow实时展示画面。
在视频测试中,模型主要检测行人目标,偶尔还能识别行人背包。画面左上角显示FPS约为 7帧,帧率略低。
这里有一个重要前提:本次测试在Mac上使用CPU进行推理。若使用带独立显卡的设备并安装了CUDA版本的PyTorch,推理速度将大幅提升,实时性能表现会流畅得多。
CPU与GPU推理的性能鸿沟:Transformer的核心操作是自注意力机制,其计算复杂度与输入序列长度的平方成正比(O(n²)),涉及大量矩阵乘法运算。GPU拥有数千个并行计算核心,专为矩阵运算设计;而CPU通常只有8到16个核心,并行度远低于GPU。以NVIDIA RTX 3090为例,其理论FP32算力约为35.6 TFLOPS,主流CPU算力通常不足1 TFLOPS,差距达数十倍。苹果M系列芯片虽有Neural Engine,但标准PyTorch在Mac上默认走CPU路径(MPS后端对部分算子支持有限)。在配备NVIDIA GPU并正确安装CUDA版PyTorch的机器上,RF-DETR推理速度可提升至30 FPS以上,具备真正的实时性能。
总结:RF-DETR值得加入你的工具箱吗?
RF-DETR代表了目标检测领域Transformer路线的最新进展,在COCO上突破60 mAP的成绩,证明端到端检测框架在精度上已具备与CNN路线正面竞争的实力。更重要的是,它的部署门槛极低——一行pip命令加几行推理代码,即可完成从安装到上手的全流程。
对开发者而言,这不是"二选一"的替代关系,而是多了一个可以按需灵活选用的强力工具:追求速度首选YOLO,追求精度首选RF-DETR,这已成为一个务实的技术判断。
本文主要覆盖了RF-DETR的基础部署流程。后续可以进一步探索如何用RF-DETR训练自定义模型,将其真正落地到实际业务场景中。
核心要点
相关推荐
Google Gemini 4三连发:Hydrogen性价比逆袭与决策API
Google 连发 Gemini 4 Argon、Carbon、Hydrogen 三款模型,实测显示 Hydrogen 在高推理档下性价比突出,Decisions API 支持音频输入打开实时决策场景,另有低价视频模型 Omni 1.2 Flash。
Gemini Omni 1.2 Flash双榜第一:AI视频告别抽卡?
Google Gemini Omni 1.2 Flash 上线即登 Arena 文生视频、图生视频双榜第一。本文解析其15秒时长、逐轮可修改工作流、720p每秒0.07美元降价三成等升级,并指出快速运动、复杂物理等场景仍需改进,榜单名次不等于实际创作体验。
Design Extract:提取网站设计风格,让Claude Code照着写页面
Design Extract 是一款网站设计风格提取工具,能自动提取配色、字体、布局和动画,生成 Tailwind CSS 配置、Shadcn UI 主题和 Figma 变量,并通过 MCP 让 Claude Code 等 AI 编程工具按参考网站风格写页面。