本地Gemma视觉模型补全地图盲区:为膝痛者规划"随处可坐"散步路线

开发者用本地Gemma视觉模型分析街景照片,为膝痛者在地图数据空白的城市规划有座位可歇的无障碍步行环线。
Bench to Bench 是开发者 Koushik 为膝盖疼痛的父亲打造的开源步行导航应用,核心目标不是最短路径,而是确保每隔不超过150米就有可坐之处,并全程回避台阶与粗糙路面。项目最大的工程挑战来自数据鸿沟:德国美因茨在 OpenStreetMap 上已有431处长椅记录,而印度加尔各答 Kalighat-Hazra 区的记录是零——尽管当地茶摊长凳、店铺台阶随处可见。为此,作者引入本地运行的视觉大模型 Gemma,通过 Ollama 分析 Mapillary 街景照片来识别真实可坐点,最终从165张照片中找出7处,规划出一条254米的可行环线。整个架构遵循严格分工:Gemma只输出固定格式的照片描述,所有路线决策交给确定性代码。人工核验表明 Gemma 识别座位优于地图,但识别台阶和遮荫反而不如"永远答否"的死规则,这一发现直接塑造了最终的系统设计取舍。
一个关于"哪里能坐"的真实需求
大多数步行导航关心的是距离和时间,但对一位膝盖疼痛的老人来说,真正的问题从来不是"走多远",而是"走累了能在哪里坐下休息"。开发者 Koushik 为自己父亲打造的开源项目 Bench to Bench,正是从这个被主流地图忽略的角度出发。
这款应用会围绕你当前位置规划一条短途环线,保证每隔不超过 150 米就有一处可以坐的地方,且全程避开台阶、碎石和鹅卵石路面。使用方式极简:授权定位、选择路线长度、点击开始,然后屏幕熄灭、手机放进口袋,接下来靠语音提示引导——"前方 70 米有座位"、"30 米后左转"、"已到一半,回程同样平缓"。整个过程屏幕只亮约十秒,剩下的时间都留给了户外本身。
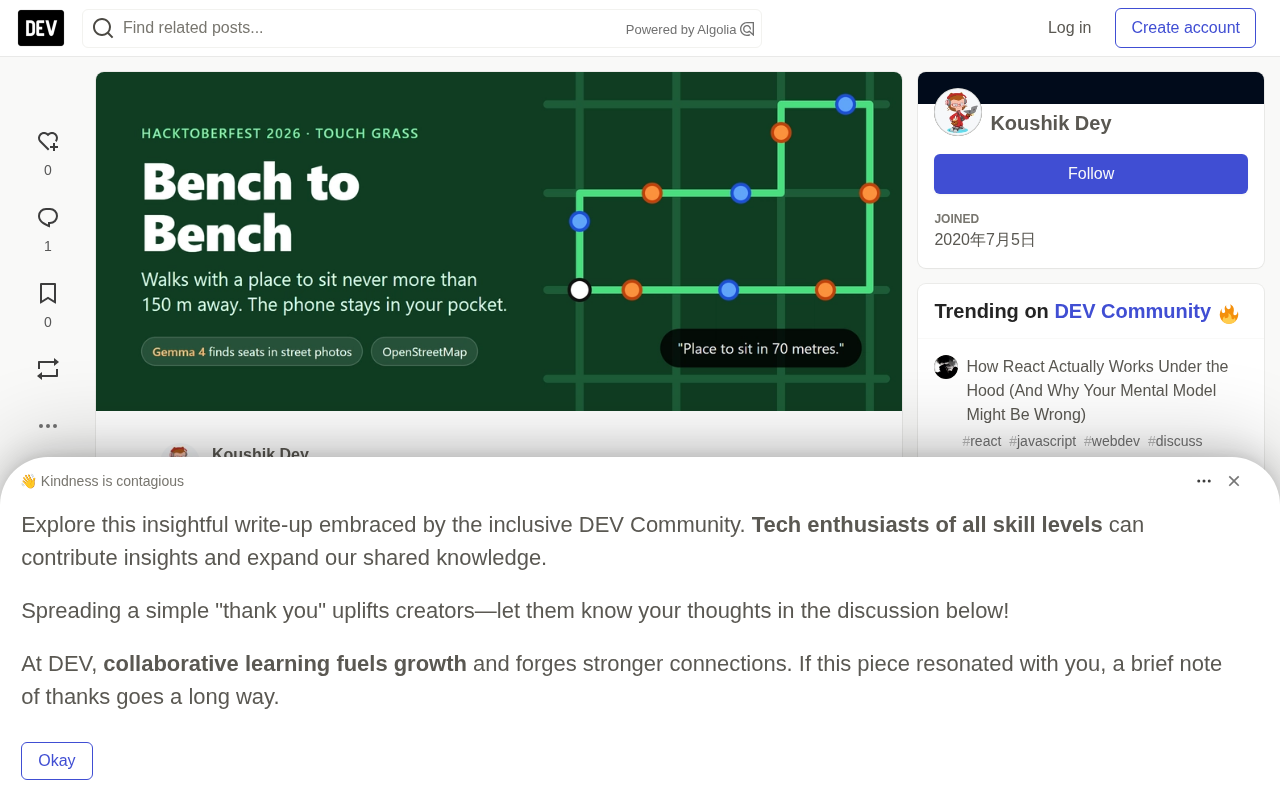
同一款应用,两座城市的巨大落差
项目最有意思的地方,是作者在两个地点测试后发现的鲜明对比。
在德国美因茨新城区,OpenStreetMap 已经标注了 431 处长椅。应用可以直接从地图数据规划出 590 米、987 米和 1294 米的多条环线,最长的一段无座位路段也仅有 149 米。地图数据充足,一切顺理成章。
但在印度加尔各答的 Kalighat-Hazra 区,OpenStreetMap 记录的可坐地点是——零。仅凭地图,应用只能给出"此处无法规划安全路线"的结论。可任何在加尔各答走过路的人都知道这是错的:茶摊的长凳、店铺的台阶、抬高的平台、矮墙,到处都能坐下休息。它们只是从未被任何地图收录。
这道数据鸿沟,正是本地视觉大模型 Gemma 填补的地方。
核心架构:Gemma 负责"看",普通代码负责"决策"
整个项目贯穿一条铁律——Gemma 只描述照片内容,所有路线决策交给确定性代码。这条规则塑造了全部实现。
具体流程分为五步:
- 街道处理:从 Overpass API 获取 OpenStreetMap 数据构建步行图,代码过滤掉台阶、碎石、鹅卵石、私人通道以及坡度超过 6% 的路段。仅在美因茨就剔除了 1.4 公里的台阶和 3.4 公里的粗糙路面。
- 照片获取:从 Mapillary 拉取 Kalighat-Hazra 区的 165 张街景照片。
- Gemma 视觉识别:Gemma 4 E4B 通过 Ollama 在作者的 RTX 5060 笔记本上本地运行,逐张分析照片并以固定 JSON 格式回答——是否有可坐处、类型、是否有台阶、路面是否破损、有无遮荫,外加一句理由。代码会校验每个回答,格式不符的照片直接记为失败,绝不猜测。
- 路线规划:带种子的搜索算法在座位之间跳跃,只接受每段都不超过 150 米的环线。这一步 Gemma 完全不参与。
- 行走体验:一个静态网页下载你周围 900 米内的街道与座位数据,在浏览器端用相同规则规划路线,GPS 将你贴合到路径上,Chrome 内置语音播报提示。
加尔各答的最终结果:Gemma 从 165 张照片中找到 7 处可坐地点(多为店铺前的矮台和平台,外加一家店门口的椅子)。基于这些,应用规划出一条 254 米的环线,全程距座位不超过 69 米。而单靠地图,什么都规划不出来。
Overpass API 是 OpenStreetMap 生态中专门用于数据查询的只读接口,允许开发者通过类 SQL 语法提取特定区域内的地理要素,例如"该边界框内所有标注为 amenity=bench 或 leisure=pitch 的节点"。与直接下载整个地区的完整地图包不同,Overpass API 支持精细的条件过滤,非常适合提取步行可用性相关的特征(路面类型、坡度标签、无障碍属性等)。Mapillary 则是一个众包街景平台,由普通用户用手机或行车记录仪拍摄上传,任何人都可以通过其 API 免费获取照片及其地理坐标。与 Google 街景不同,Mapillary 数据完全开放,这使得开发者可以将图片下载到本地、喂给本地运行的视觉模型,而无需将数据传输给第三方服务。Kalighat-Hazra 区 165 张照片全部来自 Mapillary,这也直接决定了分析结果的地理覆盖上限。
诚实的局限:数据覆盖才是真正的天花板
作者没有回避这条路线为何如此之短。该区域全部 157 张近期照片都来自同一个人,仅覆盖几条街上约 40 个点位。周边八个区域都没有近期照片。换句话说,Gemma 只能在有人拍过照的地方找到座位,600 米和 1 公里的路线根本无法实现。模型能力再强,也补不上现实世界的数据空白。
手工核验:Gemma 到底有多靠谱?
为了检验 Gemma 的识别质量,作者在查看模型答案之前,先亲手标注了 40 张美因茨街景照片,再做对比。结果颇具启发性:
| 问题 | 永远答"否" | Gemma 4 E4B | Gemma 4 E2B |
|---|---|---|---|
| 有可坐处 | 92% | 95% | 95% |
| 有台阶/高路缘 | 100% | 60% | 98% |
| 路面破损 | 100% | 100% | 100% |
| 有遮荫 | 95% | 35% | 45% |
在"找出 3 个真实座位"这项任务上:Gemma 4 E4B 找到 2 个、误报 1 个;E2B 找到 1 个、零误报;而地图(以相机 15 米内有长椅为准)只找到 1 个、误报 4 个。
几个关键结论:
- 识别座位时,Gemma 在相同照片上赢过了地图。地图上标注的 15 米内长椅,常常在相机背后;而 Gemma 只报它能看见的东西。
- 识别台阶和遮荫时,Gemma 甚至输给了"永远答否"的死规则。E4B 在 16 张没有台阶的照片上误报"有台阶",在 26 张没有遮荫的照片上误报"有遮荫"。因此路线规划器只采用座位这一项答案——这正是"模型负责看、代码负责决策"的理由所在。
- 40 张照片中只有 3 张真有座位,样本极少;且作者标注的是美因茨而非加尔各答,所以加尔各答的座位尚未经过人工核验。
- 速度方面,E4B 每张约 0.9 秒、E2B 约 0.6 秒,165 张照片三分钟内跑完。
开发中踩过的坑
真实的工程记录往往比成功演示更有价值。作者坦诚列出了遇到的问题:首次加载 E4B 时模型服务器崩溃两次(报错 0xc0000409),因为模型只能半数装进空闲显存,第一张照片耗时 77 秒,之后才稳定在 1 秒左右,脚本随后加入了失败重试。应用一度"话太多"——加尔各答座位间距约 20 米,首次练习步行在 254 米内播报了 23 句话,后来改为只播报下一个座位、每 40 米最多说一次"到了",降到 12 句。此外还有黑屏步行界面被地图图层盖住的 z-index 问题、ElevenLabs 免费账户因"异常活动"被封转而改用手机自带离线语音等。作者也直言:目前还没有人真正走过一条路线,所有测试都在家中用模拟步行完成,他宁愿如实说明,也不编造一次真实步行。
为什么"开放的 AI"在这里格外重要
这个项目鲜明地展示了本地开源模型的几重价值。某人父亲走路区域的街景照片从不离开笔记本,Gemma 全程在本地 GPU 上通过 Ollama 运行,隐私无虞。每张照片推理零成本,因此逐张扫描整个社区完全可行。切换模型只需改一个单词,让 E2B 与 E4B 的对比实验变得极其廉价——结果显示大模型找到更多座位、小模型虚构更少。最关键的是,作者能够清楚看到模型在哪里失败,并围绕这些失败构建规则,而不是盲目信任它。
对许多试图把大模型塞进真实场景的开发者而言,Bench to Bench 提供了一个克制而清醒的范本:让 AI 做它擅长的感知工作,把需要可靠性的决策交还给确定性代码。
Ollama 是一个专为本地运行大型语言模型和视觉语言模型设计的开源工具,可以把 Gemma、Llama、Mistral 等模型封装成本地 HTTP 服务,调用方式与 OpenAI API 几乎相同,极大降低了本地部署的门槛。开发者只需一条命令即可拉取并启动模型,切换不同版本(如 E4B 与 E2B)也只需修改模型名称字符串。这种可替换性在本项目的对比实验中至关重要——正是得益于 Ollama 的统一接口,作者才能以极低成本同时评估两个规格的 Gemma,并将结论落实到架构决策上。Gemma 4 E4B / E2B 中的"E"代表 Efficient 系列,"4B""2B"指参数量(40亿和20亿),是 Google 专为在消费级硬件上本地运行而优化的视觉语言模型,支持图文混合输入,可以直接分析照片并输出结构化文本。
相关推荐

JetBrains孵化ThinkRail:基于Pi的智能体IDE,规格驱动开发新体验
JetBrains Innovation Hub孵化的开源智能体IDE ThinkRail,基于Pi构建,支持规格驱动开发、Git worktree并行工作区与Monaco编辑器交互,完全免费。本文详解其安装、工作流与生态整合。

主流世界之外:被忽视地区的安全与隐私困境
人本安全研究长期集中于西方,导致安全方案在主流世界失效。研究者Collins Minando基于肯尼亚移动贷款应用、网吧认证困境及九国本地专家研究,揭示社会经济约束如何重塑隐私实践,并提出移动货币隐私重设计与PETs部署路径。

Claude被曝可在正常图片中隐藏秘密信息
Reddit帖子称Claude Fable 5.1能在正常图片中隐藏秘密信息,本文梳理事件背景、图片隐写技术原理及潜在安全风险,并给出从传闻走向验证的测试路径建议。