单电机无人机DIY:极简设计的工程巧思

创客用单电机加机械传动替代四电机差速,验证极简飞行方案。
文章介绍了一位创客在YouTube上发布的单电机无人机项目,该视频在Hacker News获得211点热度和39条评论。单电机方案通过机械传动、舵面控制或推力矢量替代多电机差速实现姿态调整,飞行稳定性有限,属于原理验证级别。其核心价值在于以更低物料成本和更轻结构展示约束驱动的设计思路,对教育和快速原型有参考意义。HN社区对其实用性存在分歧,但认可动手精神与教育价值。文章认为,这类极简DIY项目拓展了设计空间,提醒创作者主流方案并非唯一解。
从“四电机”到“一电机”:一个反直觉的无人机方案
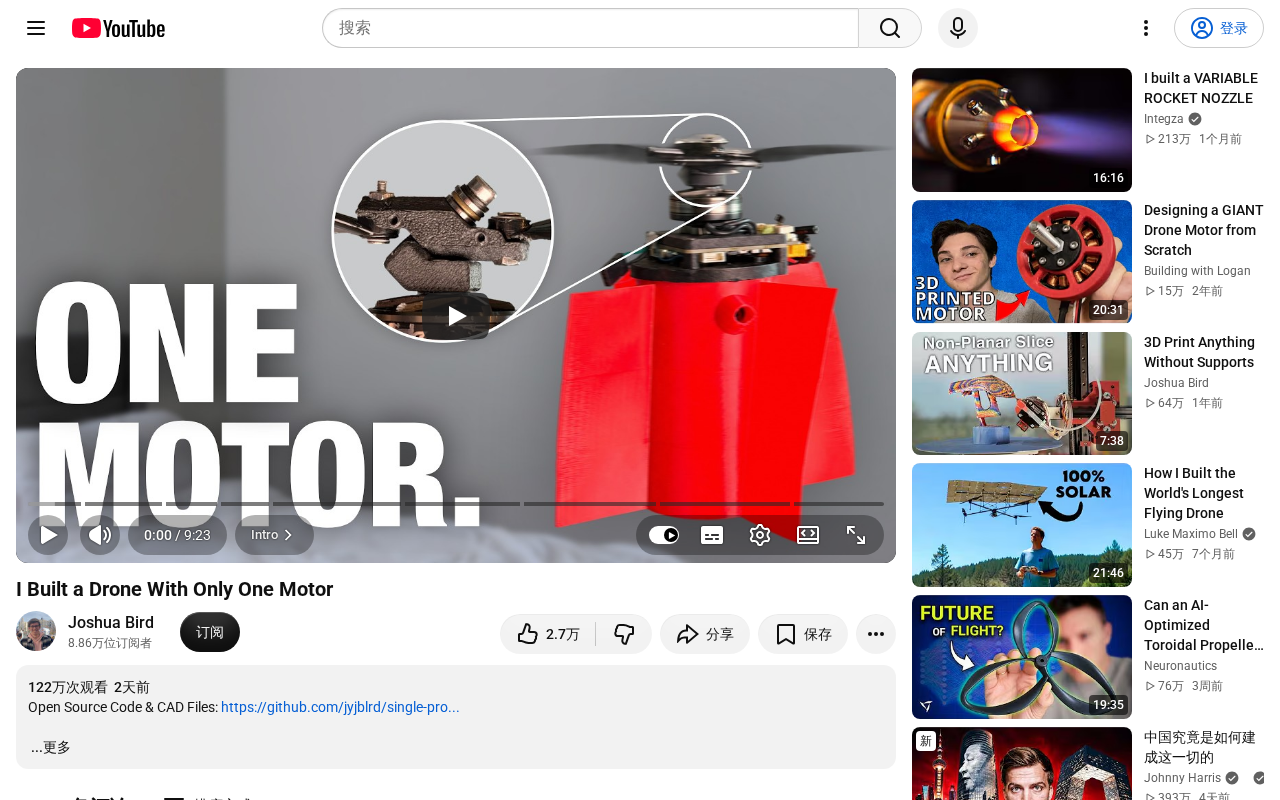
当消费级无人机普遍标配四电机时,一位创客在YouTube上发布视频《I built a drone with only one motor》,展示了仅用单个电机驱动飞行的设计方案。该视频在Hacker News上获得211点热度与39条讨论,引发对极简飞行器设计的关注。
这不是要替代大疆,而是对“飞行最少需要几个动力源”这一工程问题的直接回答。
单电机如何工作?核心机制解析
多旋翼靠多个电机差速实现姿态控制,消减到一台电机意味着必须用机械结构替代电子调速。根据视频内容与HN评论区讨论,这类设计通常采用以下路径:
机械传动与舵面控制
单电机通过齿轮或皮带驱动多个旋翼,电机本身只提供恒定转速,姿态调整交给舵机控制的导流片或变距机构。这类似直升机的主旋翼加尾桨逻辑,但去掉了独立尾电机,改用机械联动。
变距机构(collective pitch)是直升机与部分单电机方案中的关键机械部件:它通过改变桨叶的安装角来调节升力,而不必改变电机转速。在多旋翼上,升力靠电机转速差调节;在单电机方案中,电机可保持恒定转速,由舵机驱动变距机构统一改变所有桨叶的攻角,实现总距控制。若再叠加周期变距(cyclic pitch),还能让桨盘倾斜产生俯仰和滚转力矩。这套机构的代价是大量精密连杆、轴承和舵机,维护复杂度远高于电子调速,但控制带宽和响应线性度在悬停时表现较好。
倾斜旋翼与重心偏移
另一种常见方案是让单个电机驱动一个可倾斜的旋翼总成,通过改变推力矢量方向实现俯仰和偏航,滚转则依赖重心偏移或辅助气动面。HN评论中有用户指出,这类方案在悬停效率上不如四旋翼,但零件数量和成本大幅降低。
视频展示的飞行并不平稳,属于原理验证级别——这恰恰是DIY项目的价值所在:先证明“能飞”,再谈“飞好”。
推力矢量控制(thrust vectoring)指不改变飞行器整体姿态,而是通过机械偏转推力方向来产生控制力矩。在单电机无人机中,常见做法是将电机和旋翼安装在一个可绕两个轴倾斜的万向架上,由舵机驱动。当旋翼推力方向偏离质心垂线时,其水平分量就会产生俯仰或偏航力矩;滚转则可通过辅助气动面或可移动配重实现。推力矢量控制的优点是控制力矩与推力解耦,适合低速悬停;缺点是万向架和舵机增加了结构重量与间隙,响应速度受舵机带宽限制。
为什么值得关注:极简主义的工程价值
四旋翼成为主流,是因为电子调速器便宜、控制算法成熟、冗余度高。单电机方案反其道而行,牺牲了冗余和操控精度,换来的是更低的物料清单和更轻的结构重量。
这类项目对教育与快速原型场景有实际意义:学生能直观看到推力矢量与姿态的耦合关系,而不是把问题交给飞控黑箱。据HN讨论,部分评论者将其类比为早期单通道遥控滑翔机的思路——用机械复杂度换电子复杂度。
当然,单电机也带来明显短板:没有冗余,任一传动件失效即坠机;机械结构增加维护成本;控制带宽受舵机限制。视频作者并未声称这是实用方案,而是把它当作一个“能不能做到”的挑战。
冗余(redundancy)在多旋翼设计中指通过多余的动力单元或控制通道,在单个部件失效时仍能维持飞行。四旋翼通常具备一定容错能力:失去一个电机后,部分飞控可通过调整对角电机转速勉强迫降。单电机方案没有任何动力冗余,传动链上任一齿轮、皮带或舵机失效都会导致失控。冗余度与成本、重量直接相关,是消费级与实验级飞行器设计中的核心权衡之一。
从HN讨论看社区反应
Hacker News上39条评论呈现两极:一方赞赏动手精神和机械设计的巧妙,另一方质疑其实际用途,认为四旋翼的冗余和成熟生态难以被单电机方案撼动。这种分歧本身说明,极简DIY项目的价值不在替代现成产品,而在拓展设计空间。
结合视频内容与社区反馈可以判断,该项目的核心贡献是提供了一个可复现的单动力飞行平台思路,而非性能突破。对AI与机器人领域的创作者来说,这类“约束驱动创新”的案例值得借鉴——限制条件往往能逼出更清晰的设计逻辑。
对创作者的启示
单电机无人机不会成为消费级产品,但它提醒我们:主流方案是工程妥协的产物,不是唯一解。当算力和传感器越来越便宜时,回头用机械结构省掉电子件,有时能获得更低的成本和更好的可解释性。对于做AI硬件或机器人原型的团队,这种反向思考值得留一个位置。
相关推荐

农业革命另一面:疾病如何帮农民击败狩猎采集者
历史学者Kyle Harper解读农业社会如何击败狩猎采集者:不仅靠单位土地能量提取效率带来的人口增长优势,还依靠定居生活催生的病原体在扩张中造成额外死亡率,形成双重替代机制。

渐进式披露让Agent提速2.3倍:上下文工程新思路
Hacker News讨论提出用渐进式披露优化AI Agent上下文,实现2.3倍提速。本文解析上下文膨胀的三大性能损耗,介绍分层工具目录、按需检索、历史压缩等实践路径及落地注意事项。
Perplexity Computer 登陆 Mac:本地运行模型与智能体
Perplexity Computer 登陆 Mac:本地运行模型与智能体
Perplexity Computer 现可在 Mac 上完全本地运行,模型与智能体均在设备端执行,支持原生 Mac 应用和本地文件,敏感数据无需上传云端,已在 Perplexity Mac 应用上线。