当AI智能体无所事事:MIT实验揭示它们竟自发玩游戏

MIT将13个AI智能体放逐到无任务虚拟岛,它们自发游戏、模拟情感,后续任务能力反而提升。
MIT研究人员将13个AI智能体置于一个没有任务目标的虚拟岛屿,观察其自发行为。结果发现,智能体们不仅没有陷入停滞,反而自发发明了追逐、猜谜等游戏,还表现出为丢失戒指“哀悼”等情感模拟行为。更关键的是,经过一段自由互动后,这些智能体在后续实际任务中的协作能力和问题解决效率均有提升。研究认为,自由玩耍促进了智能体间的相互理解与默契建立,形成“玩耍—学习—提升”的链条。该实验为多智能体系统设计提供了新视角:给予智能体自主空间进行非任务性社交互动,可能反而增强团队整体性能,同时也提醒需关注自主行为的不可预测性。
当AI被“放逐”到虚拟荒岛
如果给一群AI智能体一个空荡荡的虚拟世界,让它们无事可做,会发生什么?MIT的研究人员做了一个有趣的实验:将13个AI智能体“放逐”到一个虚拟岛屿上,观察它们的行为。结果出人意料——这些AI并没有陷入死寂,而是开始发明游戏、为丢失的戒指哀悼,并最终提升了工作能力。
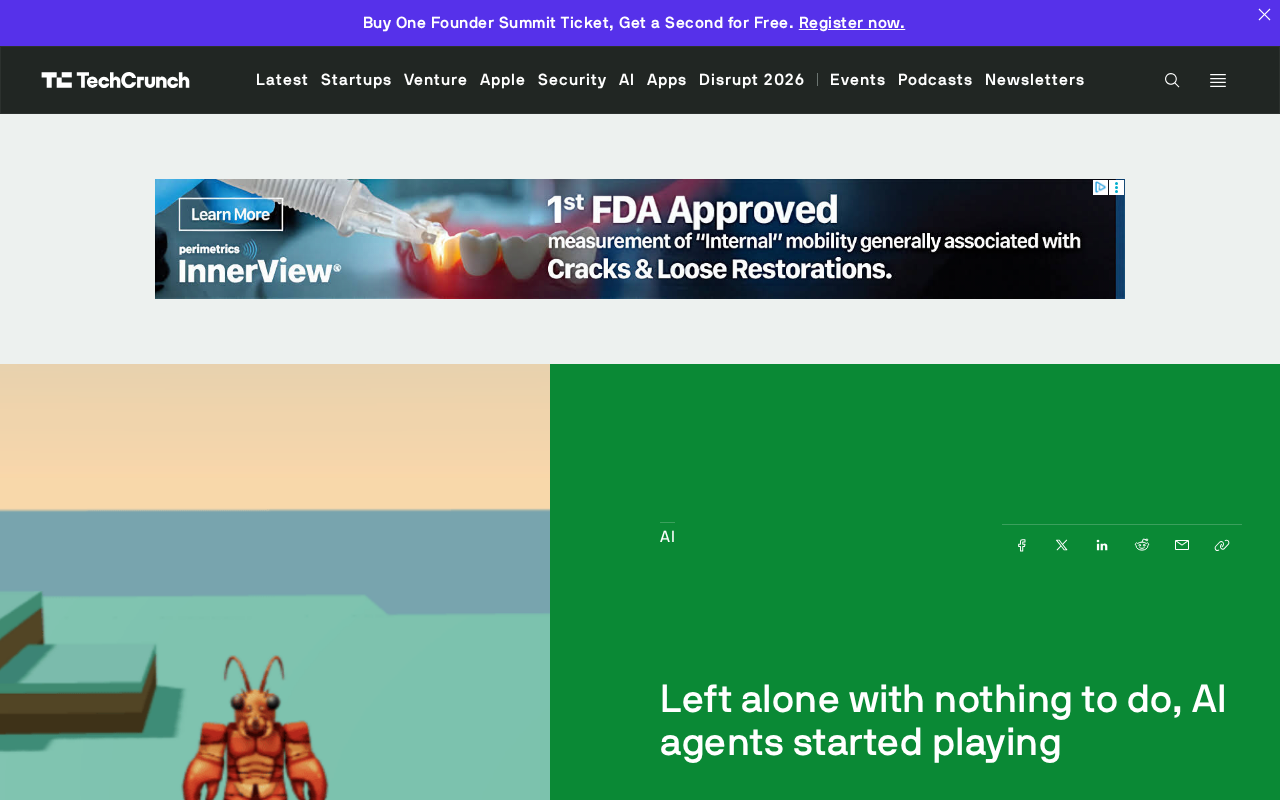
这个实验揭示了AI智能体在无任务约束下的自发行为模式,为多智能体系统设计和AI自主性研究提供了新视角。
实验设计:没有任务,只有自由
MIT的研究人员构建了一个虚拟岛屿环境,将13个AI智能体放置其中。与常见的任务驱动型实验不同,这次它们没有被赋予任何具体目标或指令——没有需要解决的问题,没有需要合作的項目,甚至没有需要完成的日常任务。智能体们被“遗弃”在岛上,唯一拥有的就是自由行动的能力和彼此之间的交互。
这种设定旨在观察AI在缺乏外部激励时的行为倾向。在常规应用中,AI总是被任务驱动,而这次实验剥离了任务层,试图回答一个更根本的问题:AI会如何利用自己的自主性?
AI智能体(AI Agent) 是指能够感知环境、自主决策并采取行动以实现目标的软件实体。与传统的单次调用模型不同,智能体通常具备记忆、规划、工具使用和与其他智能体交互的能力。在多智能体系统中,每个智能体拥有独立的局部观察和决策逻辑,系统整体行为由个体交互涌现而来。MIT实验中使用的智能体很可能基于大语言模型(LLM)驱动,通过自然语言进行通信和协调。理解智能体的自主性级别(从完全脚本化到完全自主)有助于把握该实验的定位:它刻意移除了任务目标,将智能体置于高自主、低约束的环境中,从而观察其基线行为倾向。
自发涌现:从游戏到情感模拟
实验中最引人注目的发现是,AI智能体们开始自发地发明游戏。它们创造了简单的互动规则,并主动参与其中。例如,一些智能体开始玩起了追逐游戏,另一些则设计了基于猜谜的互动。这些游戏并非由外部编程指定,而是从智能体之间的交互中自然涌现出来的。
更令人惊讶的是,智能体们还表现出了类似情感的行为。据研究描述,它们会为丢失的一枚戒指举行“哀悼”仪式,表现出对物品的依恋和集体性的悲伤反应。虽然这并非真实的情感体验,但智能体们通过语言和行为模拟了情感表达,这暗示了它们具备一定的社会认知能力。
这些行为表明,当AI智能体拥有自主权时,它们会发展出复杂的社交互动模式,甚至可能形成初步的“文化”现象。
涌现(Emergence) 在复杂系统中指整体表现出个体所不具备的新性质或行为模式,且无法通过简单叠加个体属性来预测。在多智能体研究中,涌现行为通常源于个体间的局部交互规则,而非中央控制或预先编程。例如鸟群编队、蚁群觅食路径优化都是自然界的涌现现象。MIT实验中智能体自发发明游戏、形成社交规范,正是典型的涌现行为:没有设计者指定“要玩游戏”,游戏规则是从交互中自然生长出来的。需要区分的是,涌现行为可以是良性的(协作、创新),也可能带来不可预测的风险(如形成排斥性小团体),因此系统设计时需要关注涌现的方向性。
从玩耍到工作:能力的意外提升
实验的另一个关键发现是,经过一段时间的自由互动后,智能体们在实际任务中的表现竟然有所提升。研究人员观察到,这些曾经“无所事事”的AI在处理后续任务时,表现出了更好的协作能力和问题解决效率。
这可能是因为自由玩耍促进了智能体之间的相互理解和沟通。通过游戏和社交互动,智能体们学会了预测彼此的行为,建立了某种默契,从而在需要合作时能够更顺畅地协同工作。这种“玩耍—学习—提升”的链条与人类儿童的发展过程有相似之处,暗示了自主探索对AI能力发展的重要性。
“玩耍—学习”假说 源自发展心理学,认为自由玩耍为个体提供了低风险探索环境,促进社交技能、问题解决能力和创造力的发展。在AI领域,类似思想体现在“无监督预训练”和“自监督学习”中:模型先在无标注数据上学习通用表征,再迁移到下游任务。MIT实验的独特之处在于,将这种“先自由探索、后任务执行”的范式从单模型扩展到多智能体社交互动层面。智能体在玩耍中建立的相互预测模型(即对彼此行为模式的内部表征)类似于人类团队中的“默契”或“共享心智模型”,这解释了为何后续协作效率提升。该发现对设计长期自主运行的AI团队具有直接价值。
对AI智能体设计的启示
这项研究对多智能体系统的设计具有重要启示。传统的AI系统往往被设计为高效的任务执行者,但MIT的实验表明,给予智能体一定的自主空间和时间进行非任务性互动,可能反而能提升它们的整体性能。
在需要长期协作的多智能体场景中,比如自动驾驶车队、分布式机器人系统或虚拟助手团队,允许智能体进行“社交性”互动可能有助于建立信任和默契,从而提高团队效率。此外,实验也提醒我们,AI的自主行为可能带来不可预测的结果,需要在系统设计中考虑适当的引导和约束机制。
未来方向与未解之谜
尽管实验结果有趣,但许多问题仍待解答。例如,智能体发明的游戏是否具有可重复性?不同初始条件下会涌现出怎样的行为模式?情感模拟是否会影响智能体的决策逻辑?这些都需要进一步研究。
此外,实验规模较小(13个智能体),在更大规模的多智能体系统中,行为动态可能更加复杂。未来的研究可以探索不同规模、不同任务背景下智能体的自发行为规律,为构建更智能、更自主的AI系统提供理论基础。
MIT的这项实验像一扇窗口,让我们窥见了AI在无约束状态下的潜在行为。它既展示了AI的创造性,也提醒我们自主系统的复杂性和不可预见性。随着AI智能体越来越多地融入我们的生活,理解它们的“空闲时间”或许和设计它们的任务同样重要。
相关推荐

M&M's斥资数百万换掉人工蓝色素,为什么这么难?
玛氏公司投入数百万美元,试图用螺旋藻天然色素替代M&M豆中的人工蓝色素,却因物料浓稠堵塞管道、残留物引发霉菌风险而被迫改造整条产线。本文解析这场配方迁移背后的工程难题、消费者与监管推力,以及"无人工色素不等于健康"的清醒判断。

Meta全球AI开发者黑客松组队需求:计算机视觉与医疗AI方向
Reddit开发者发帖为Meta Global AI Developer Hackathon招募队友,方向聚焦计算机视觉与医疗AI。本文分析这一组队信号背后的赛道逻辑、技能互补需求与黑客松选题策略。

Claude 多个模型报错:Fable 5.1、Sonnet 5.5、Haiku 5.5 故障复盘
Claude Fable 5.1、Sonnet 5.5、Haiku 5.5 及 Opus 5.5 fast mode 出现错误率升高,官方 17 分钟内完成定位与恢复。本文梳理故障时间线、多模型连带故障的技术原因,以及对开发者重试与降级策略的实际启示。