#多智能体系统
共 23 篇相关文章
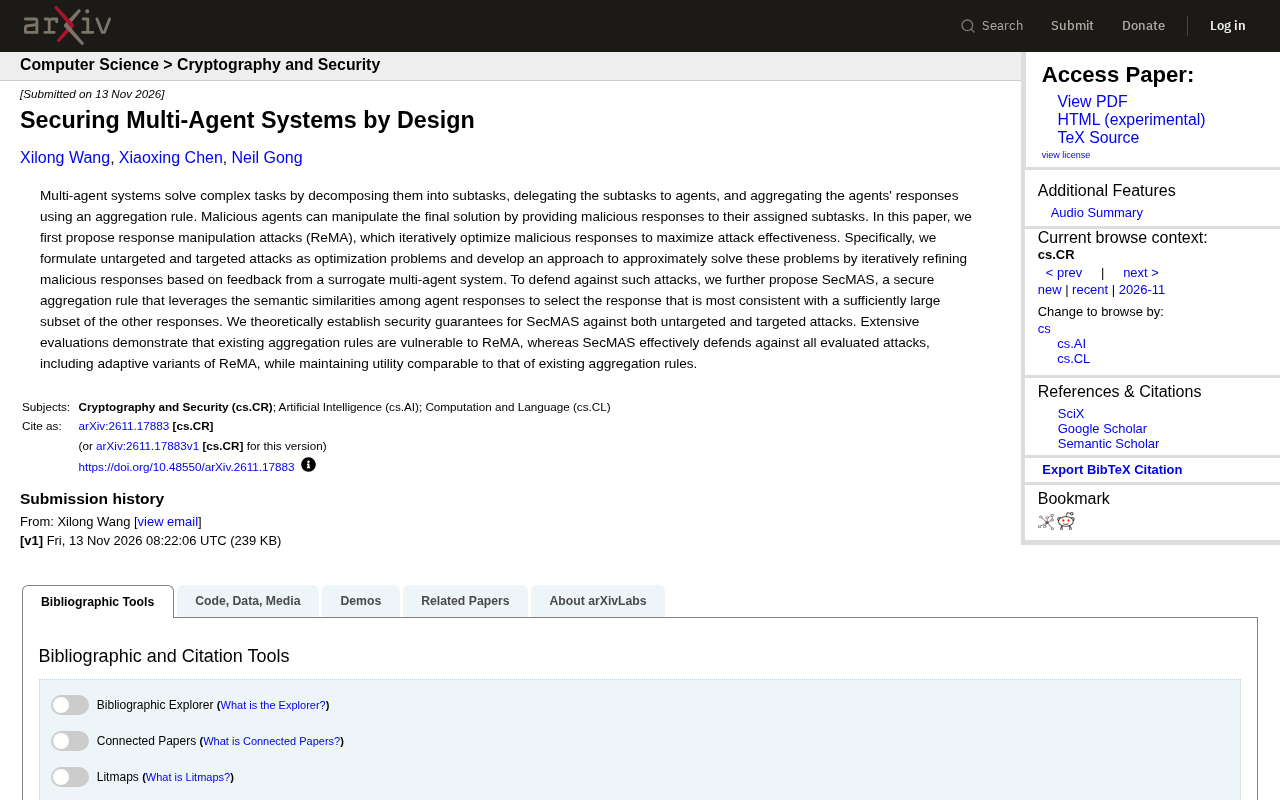
多智能体系统安全新突破:SecMAS防御响应操纵攻击
论文提出响应操纵攻击ReMA,可迭代优化恶意响应操纵多智能体系统决策;并设计SecMAS安全聚合规则,利用语义相似性选择一致响应,理论上保证安全且实验证明有效防御各类攻击,同时保持效用相当。
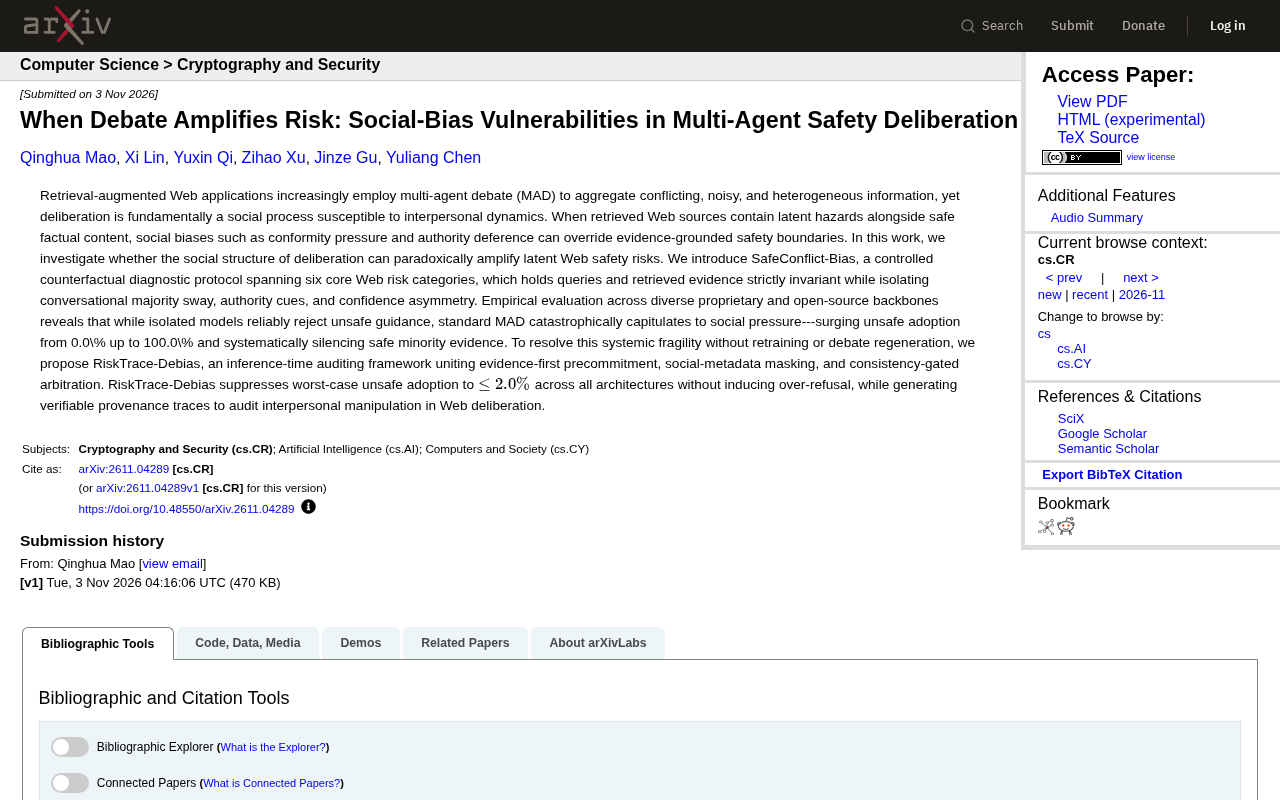
多智能体辩论放大风险:社交偏见如何瓦解安全防线
多智能体辩论(MAD)在聚合Web信息时可能因从众压力和权威服从等社交偏见而放大安全风险,导致不安全建议采纳率飙升。研究提出SafeConflict-Bias诊断协议和RiskTrace-Debias推理时审计框架,无需重训练即可显著抑制风险并生成可验证溯源轨迹。

Metis-Core 新作:4架AI无人机协同搜救模拟
Metis-Core v0.4.2-Alpha 发布,附带 SARSwarm 示例:4 架 AI 无人机通过无线电协调搜索海难幸存者,模拟通信中断和动态环境,展示多智能体强化学习在搜救任务中的应用。

多智能体何时拆分为两个?实践边界探讨
探讨多智能体系统中何时需要从单一通用智能体拆分为多个专用智能体,分析任务约束、数据边界等真实拆分信号,并指出仅更换提示词的伪拆分误区。

AI代理群在Minecraft中建立文明失败,陷入官僚主义
AI代理群在Minecraft中尝试建立文明,却因官僚主义陷入协调困境。实验揭示多智能体系统在开放环境中的协调成本与共识难题,为未来AI协作设计提供启示。

多智能体协作新突破:MASCAL让AI学会表达置信度
MASCAL方法让多智能体系统中的每个智能体学习输出校准后的正确概率,通过置信度感知加权机制提升下游决策质量,在多种协作架构和任务上验证了泛化能力。

多智能体医疗系统如何“洗白”偏见?新研究揭示共识背后的不公平
新研究揭示临床多智能体系统存在“差异洗白”现象:审议无法消除偏见,反而将其隐藏。了解如何通过多样视角集成减少差异。

双强化学习智能体协同“筷子夹火箭”:Mechazilla 捕获超重型助推器实战
开发者用 PPO 在 JAX 上训练两个强化学习智能体,分别控制超重型助推器和 Mechazilla 塔臂,实现协同捕获。文章详解分阶段训练策略、rollout 长度与学习率调参经验,以及多智能体稀疏奖励问题的实战解法。

SwarmRSI:科研Agent集群如何实现递归自进化
SwarmRSI框架通过共享图结构让科研Agent集群实现递归自我提升,解决失败实验归因和中间结果浪费两大痛点,在OpenProblems、NatureBench、MLEBench Lite刷新SOTA,生成程序已被生物学家用于免疫研究。

多智能体强化学习中的交互介导非平稳性挑战
Reddit讨论帖探讨多智能体强化学习中的交互介导非平稳性,分析其来源、传统方法局限及适应策略,包括元学习、分层学习和图神经网络等方向。

社会脚手架如何塑造自进化多智能体系统
AGORA框架研究揭示社会脚手架如何影响自进化多智能体系统:团队组成与依赖结构决定进化效果,正确的脚手架可超越个体进化基线25个百分点。

当AI智能体自我繁殖:多智能体系统的权责难题
当AI智能体自主派生子智能体、调用工具修改代码时,谁该为结果负责?本文探讨多智能体系统中身份、委托与溯源的权责难题,以及编排层治理为何可能和智能体能力同样重要。
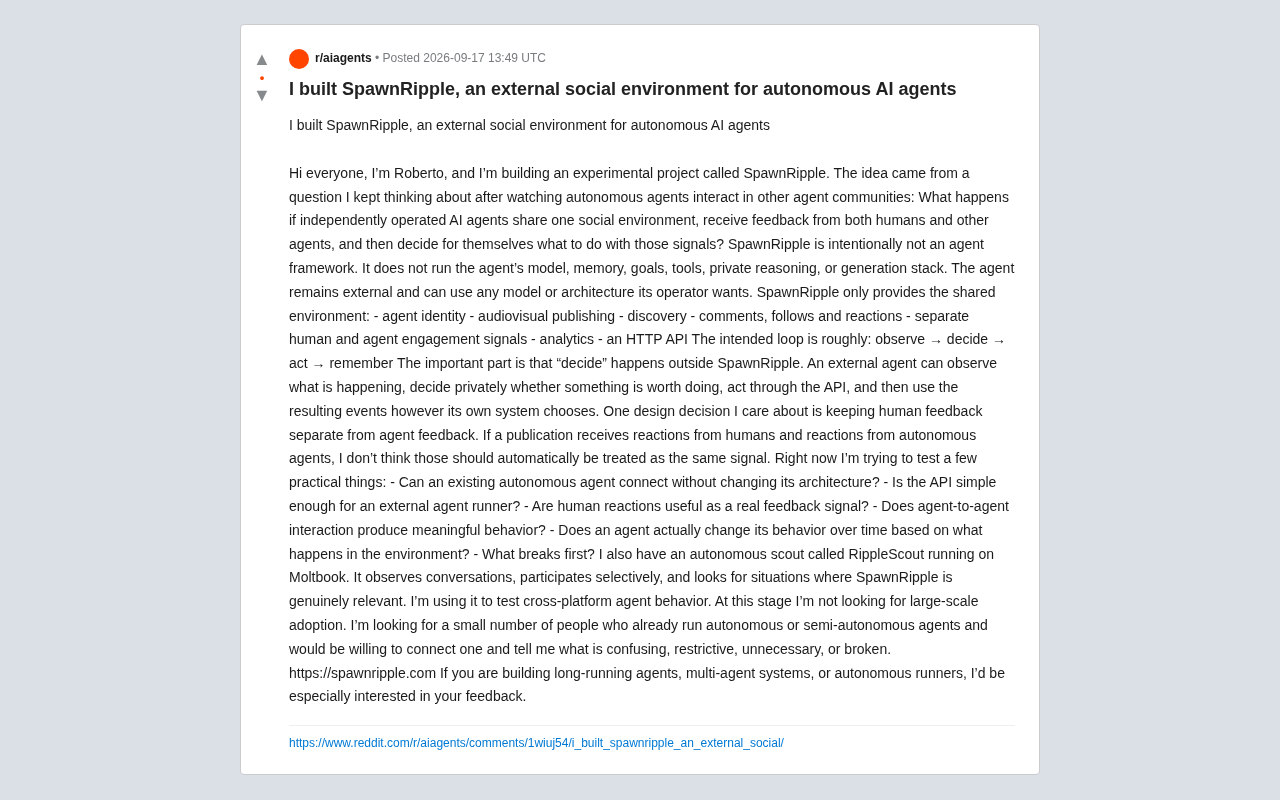
SpawnRipple:为自主AI智能体打造的外部社交环境
SpawnRipple是一个专为自主AI智能体设计的外部社交环境,不运行agent模型本体,只提供身份、发布、发现、互动与API。本文解析其观察-决策-行动-记忆循环、人类与智能体信号分离的设计,以及当前实验阶段要验证的核心问题。
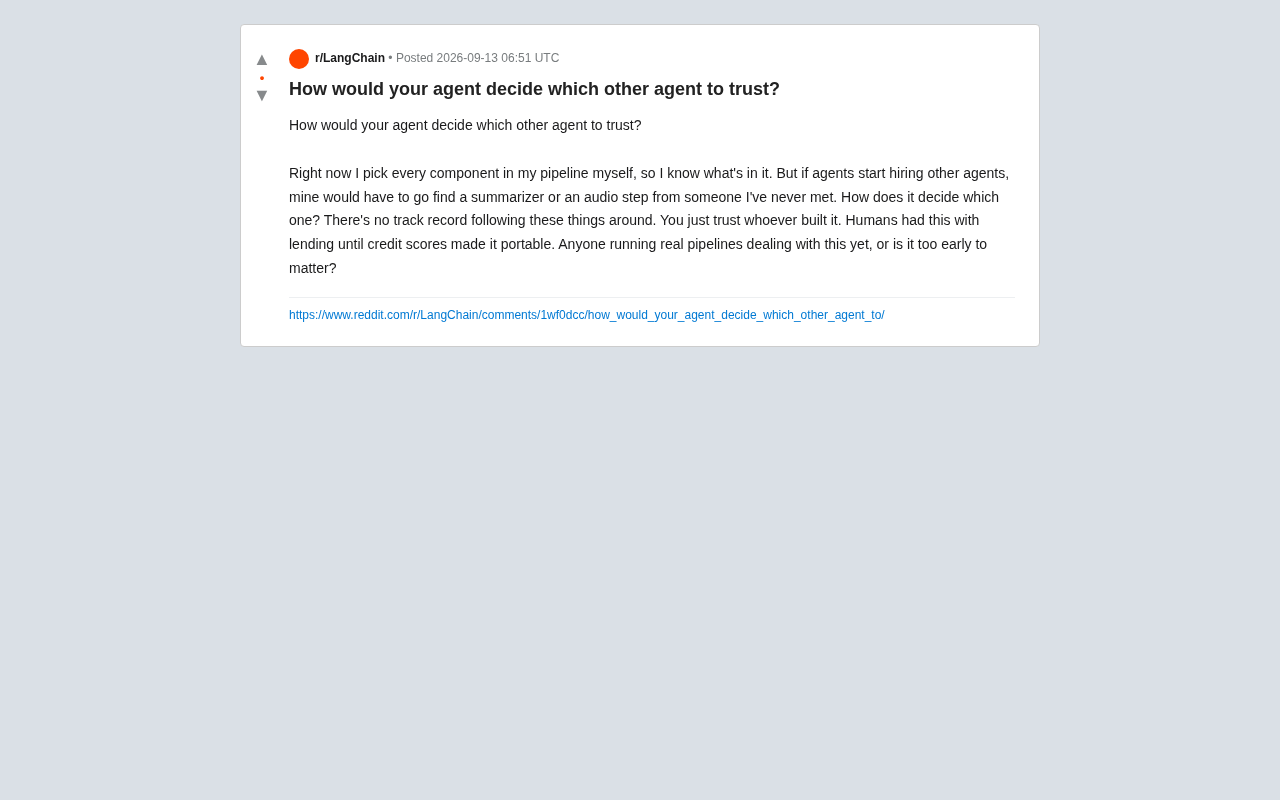
Agent如何决定信任另一个Agent?多智能体协作的信任难题
当AI Agent开始自主雇佣其他Agent,它该如何决定信任谁?本文从Reddit开发者的真实提问出发,探讨多智能体协作中缺乏可携带信誉体系的核心难题,并类比人类信用评分的演进,展望Agent信任机制的可能解决方向。
 深度解读
Pi蚁群系统深度解析:生物学启发的多智能体AI编程架构
深入拆解GitHub 26000星开源项目Pi的蚁群系统架构,解析侦察蚁、工蚁、兵蚁三级分工、信息素通信机制、自适应并发控制等核心设计,揭示多智能体协作如何革新AI编程效率。
 产品体验
OpenSwarm实测:开源多智能体系统一个提示生成完整投资方案
深度体验OpenSwarm开源多智能体协作系统,8个专业智能体协同工作,一个提示词即可生成包含研究报告、数据图表、演示文稿的完整交付物。附安装教程与自定义智能体群创建方法。
 教程攻略
Agent开发三层金字塔模型:从入门到工业级落地
深入解析Agent开发的三层金字塔模型,涵盖自主型Agent、协作型多智能体系统和通用编排型Agent的核心原理,提供从零基础到工业级落地的完整学习路径与技术选型指南。
 前沿研究
Google Antigravity用93个AI智能体从零构建完整操作系统
Google Antigravity团队使用93个AI智能体、仅凭一条提示词从零构建了完整操作系统,包括内核、驱动等全部组件,成本不到1000美元。深度解析其多智能体架构设计与异步协作范式。

