多智能体协作困境:单体正确为何酿成系统混乱
多智能体系统中,每个AI智能体局部正确的决策叠加后可能导致整体混乱,需从系统级而非个体级来设计协作机制。
本文探讨了多智能体AI系统中一个常被忽视的核心难题:单个智能体各自做出"正确"决策,合并执行后却可能造成系统级混乱。根本原因在于三个层面:目标冲突导致资源竞争、信息不对称造成基于过时状态的误判、以及多智能体交互产生设计者无法预料的涌现行为。常见的失效模式包括反馈回路失控(智能体间相互激发形成震荡)、责任真空(边界任务无人处理)和冲突性动作(两个智能体相互撤销对方成果)。针对这些问题,工程实践中形成了四类应对策略:引入编排层进行全局仲裁、通过共享黑板同步状态、为智能体定义明确的职责契约,以及在沙盒环境中提前观测涌现行为。文章最终强调,"系统级正确"而非"每个智能体单独正确"应成为多智能体设计的核心目标。
一个被忽视的多智能体系统难题
Reddit 上一则讨论抛出了一个值得深思的问题:你的 AI 智能体(agents)是否曾各自都做了"正确"的事,但凑在一起却搞出了一团乱?
这个看似简单的提问,实际上触及了多智能体系统(Multi-Agent Systems)设计中最棘手的挑战之一——局部最优不等于全局最优。当我们把多个自主决策的 AI 智能体放在同一个环境中协同工作时,每个智能体依据自己的目标函数和局部信息做出的"理性"选择,累加起来却可能导致整个系统陷入混乱、死锁甚至彻底失效。
为什么"个个正确"会导致"整体错误"
这类现象在分布式系统和博弈论中并不新鲜,但在 LLM 驱动的智能体时代被重新放大。核心原因在于几个层面。
目标冲突与资源竞争
每个智能体往往被赋予一个明确、狭窄的目标。一个负责"尽快完成任务"的智能体,与另一个负责"确保数据一致性"的智能体,在没有全局协调机制时,很容易在共享资源上产生竞争。两者各自的行为都无可指摘,但组合起来就可能出现重复写入、状态覆盖或无限等待。
缺乏共享的全局状态
多智能体系统的一个典型缺陷是每个智能体只能观测到局部信息。当智能体 A 做决策时并不知道智能体 B 刚刚改变了环境状态,它基于"过时"的世界模型采取了当时看来完全合理的动作。这种信息不对称是混乱的温床。
涌现行为的不可预测性
多个简单规则的智能体交互,会涌现出设计者从未预料的宏观行为。这既是多智能体系统的魅力,也是它的风险。个体行为的正确性无法线性叠加为系统行为的正确性。
涌现行为(Emergent Behavior)这一概念源自复杂系统理论:当大量相对简单的组件按照各自规则交互时,系统层面会自发产生组件层面无法预测、也无法还原的宏观模式。经典案例包括蚁群的觅食路径优化、交通拥堵的自发形成,以及金融市场的价格震荡——每个参与者的局部决策都"合理",但集体后果却超出任何单一设计者的预期。在 LLM 驱动的多智能体系统中,涌现行为的风险被进一步放大:LLM 本身输出具有随机性,叠加多个智能体的交互路径,状态空间会呈指数级膨胀,使得穷举测试几乎不可能覆盖所有潜在失效场景。这也是为什么单纯依赖单元测试(验证每个智能体的独立行为)远远不够,系统级的集成观测不可或缺。
常见的失效场景
在实际的 AI 智能体编排中,这类"集体翻车"通常表现为几种典型模式。
一是反馈回路失控。智能体 A 的输出成为智能体 B 的输入,B 的响应又反过来影响 A,如果缺乏阻尼机制,系统会陷入震荡或无限循环,消耗大量算力却毫无产出。
二是责任真空。当任务被拆分给多个智能体后,某些边界地带的工作"人人以为别人会做",最终无人处理,导致任务链断裂。
三是冲突性动作。一个智能体在"优化"某个指标时,恰好破坏了另一个智能体依赖的前提条件,双方陷入相互撤销对方成果的拉锯战。
如何设计更稳健的多智能体协作
针对这些问题,社区和工程实践中已经积累了一些应对思路。
引入编排层与仲裁机制
与其让智能体完全自主博弈,不如设置一个"协调者"(orchestrator)角色,负责全局任务分解、冲突检测和优先级仲裁。这种"管理者—工作者"的层级结构能显著降低混乱概率,也是当前主流智能体框架的常见做法。
编排层(Orchestrator)模式在当前主流框架中已有成熟实现,例如 LangGraph 通过有向图定义智能体间的控制流,AutoGen 提供了多智能体对话的协调抽象,CrewAI 则以"角色—任务"契约显式建模协作关系。值得注意的是,编排层本身也是一个智能体,同样面临信息有限、决策失误的风险——将其设计为单点会引入新的脆弱性。更稳健的做法是让编排层只负责路由与冲突仲裁,而将具体业务逻辑下沉到工作智能体,同时为编排层设置超时、重试和熔断机制,防止协调者自身成为系统瓶颈或故障源。
共享上下文与状态同步
为智能体提供一个共享的"黑板"(blackboard)或中央状态存储,让每个智能体在决策前能读取最新的全局状态,减少基于陈旧信息的误判。
黑板模式(Blackboard Pattern)最早出现在 1980 年代的 AI 规划系统中,其核心思想是将所有智能体共享的知识集中存储在一个可读写的公共数据结构上,各智能体作为独立的"知识源"按需读取和更新。在现代多智能体架构中,这一模式通常由向量数据库、键值存储或消息队列承担,但引入共享状态也带来新的挑战:并发写入的竞态条件(Race Condition)、状态更新的最终一致性延迟,以及因共享内存被污染导致的级联错误。因此,对共享状态的写入往往需要配合乐观锁或版本号机制,确保智能体读取到的状态是因果一致(Causally Consistent)的,而不仅仅是"最新"的。
明确的边界与契约
为每个智能体定义清晰的职责边界和输入输出契约,避免职责重叠和责任真空。契约式设计让系统行为更可预测、更易调试。
在沙盒中观测涌现行为
在部署前,通过模拟环境反复观察多智能体的交互涌现,提前发现潜在的震荡和死锁模式,比在生产环境中救火成本低得多。
值得持续关注的工程命题
随着 AI 智能体从单体走向群体协作,"如何让一群各自聪明的智能体共同做出聪明的事"正在成为智能体工程的核心命题。这个 Reddit 问题的价值,不在于它给出了答案,而在于它精准地指出了一个许多开发者在实践中反复踩坑、却又缺乏系统性讨论的痛点。
对于正在构建多智能体应用的团队而言,把"系统级正确"作为设计目标,而非满足于"每个智能体单独正确",或许是避免集体翻车的第一步。
相关推荐
Vercel AI SDK 阿里巴巴适配器更新:多轮对话默认保留推理链
Vercel AI SDK 阿里巴巴适配器 @ai-sdk/alibaba 发布 0.0.28 版本,新增在支持的模型上多轮请求默认保留推理链(reasoning)的功能,提升通义系列模型多轮对话的连贯性。
风帆动力回归:货轮如何重新拥抱风能减排
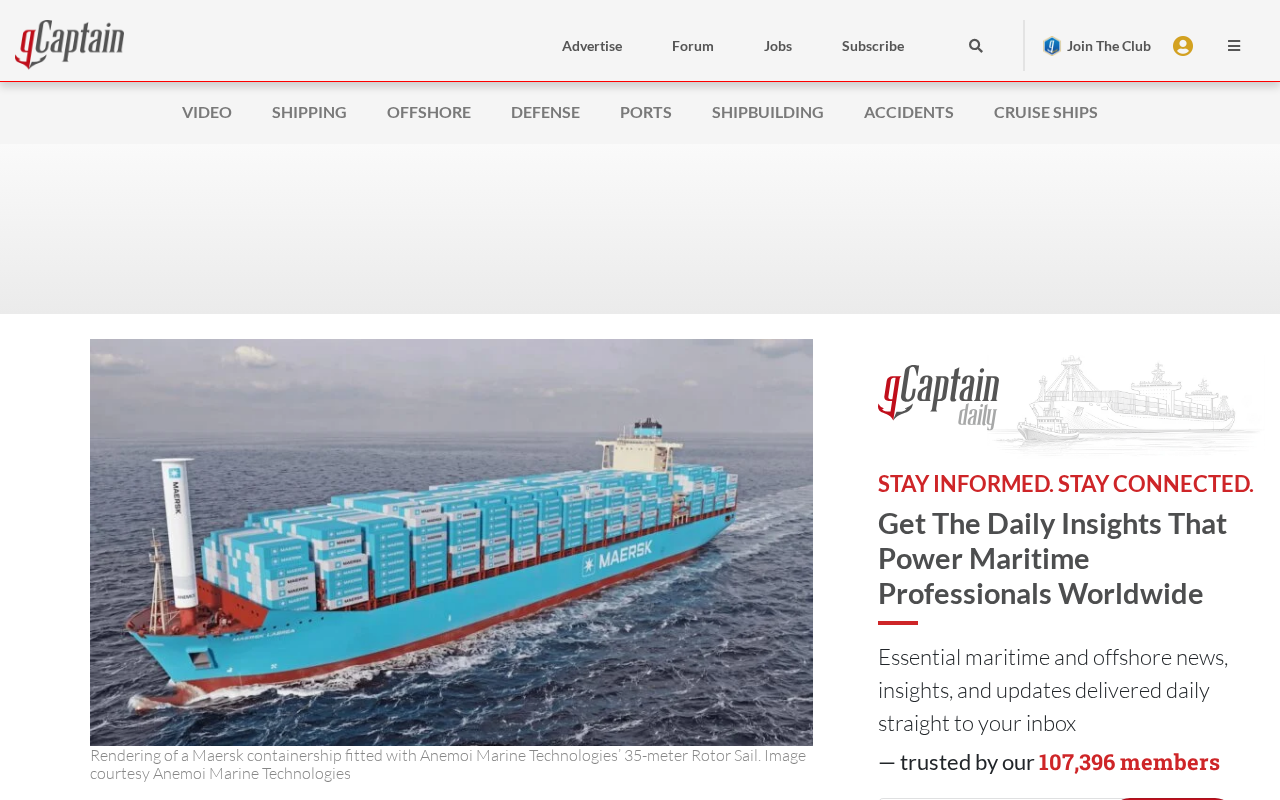
货轮为何重新拥抱风能?本文解析转筒帆、硬翼帆等现代风力辅助技术,以及航运业在减排压力与燃油成本下回归风帆动力的经济逻辑与现实挑战。
比AI智能体接管互联网更可怕的:CEO卡特尔垄断AI
一篇Hacker News观点引发思考:相比AI智能体接管互联网的科幻恐慌,少数科技巨头垄断AI产业的权力集中风险或许更值得警惕。本文分析AI垄断、开源制衡与治理透明的核心议题。