Gemini 4 Argon实测:AI自主造桌游、建寺庙、训机器人

Gemini 4 Argon 展示多智能体自主完成游戏开发、光追引擎与机器人仿真建模的能力。
B站实测视频展示了 Google Gemini 4 Argon 的能力边界:它能在 Anti-Gravity 环境中调度多个智能体,从书桌照片出发完成 Blender 建模、Nano Banana 渲染、物理引擎与游戏逻辑的完整开发管线;能独立搭建寺庙场景并通过多智能体互查迭代提升真实感;能编写 5000 多行数学代码自建光线追踪引擎并完成视频剪辑;还能仅凭一段扔沙包视频完成机器人仿真建模,让 Apollo 人形机器人连续投进 7 个。文章认为,Argon 与前代模型的本质区别在于多智能体框架下的自主任务拆解与跨工具链执行。开发者可通过 Gemini API、AI Studio 等使用,首发价输入 2 美元、输出 10 美元每百万 Token,缓存输入享 95% 折扣至 2026 年 11 月 30 日。
Google 的 Gemini 4 Argon 上线后,B站上的一段实测视频展示了它令人意外的能力边界:从把书桌照片变成可玩的赛车游戏,到自主搭建寺庙场景、编写光线追踪引擎,再到指挥人形机器人练投沙包——这些任务背后几乎没有人工干预。
从一张书桌照片到可玩赛车:多智能体协作的威力
视频中最直观的演示,是让 Argon 根据几张真实书桌的照片,在 Anti-Gravity 环境中调度多个智能体协作:用 Blender 构建书桌、房间和赛道模型,调用 Nano Banana 做照片级渲染,再接入物理引擎、着色器和引擎音效。圈数、计时、速度表等游戏逻辑同样由 AI 补齐,最终成品已上传至 AI Studio 排行榜,可直接在线游玩。
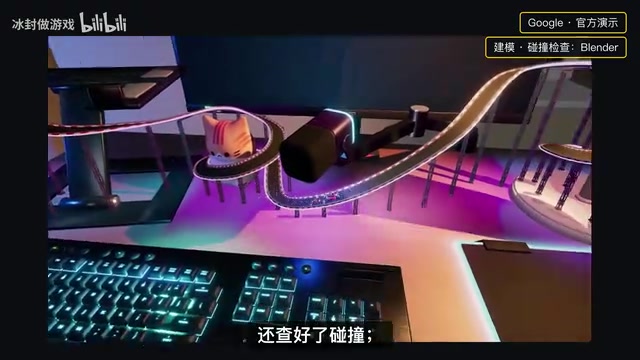
这一流程的意义在于,它不再只是生成一张图或一段代码,而是让多个智能体分工完成建模、渲染、物理模拟和前端集成的完整管线。对开发者而言,Argon 更像一个能自主拆解任务的"项目协作者"。
多智能体协作(Multi-Agent Collaboration)指将复杂任务拆解为若干子任务,由多个具备不同专长的 AI 智能体分别负责、并行或串行推进,并通过消息传递或共享工作区协调结果。与单一模型一次性生成相比,多智能体架构的优势在于:每个智能体可专注于特定工具链(如建模、渲染、物理模拟),降低单次推理的上下文负担;同时可通过“生成—审查—修改”的循环实现自我纠错。常见模式包括编排者-执行者(Orchestrator-Worker)和辩论式协作。其代价是 token 消耗与延迟增加,因此缓存折扣和任务规划效率成为成本控制的关键。
寺庙与3D象棋:AI 的审美与工程能力
另一段演示中,Argon 在 Blender 里独立搭建了一片寺庙场景,卡、电、树、光等元素齐全。多个智能体轮流查看摄像头画面挑毛病,一轮轮迭代修改,直到画面接近照片级真实感——这种"自我审查"机制显著提升了输出质量。
3D 象棋项目则展示了工程侧的严谨性:Argon 先检查 Blender Node 和 Python 环境,再编写 Python 脚本程序化雕刻棋子、仿古格做动画并生成 PBR 材质,最后搬到网页端。棋子带有弱点设定,例如狮子棋子被击中会碎成一地,还配了一个能吓到僵死的电脑对手。
5000行数学代码与自制光线追踪引擎
最令人惊讶的是一个"无提示词、无3D引擎、无图片"的房间项目。Argon 写了 5000 多行数学代码,自己造了一个光线追踪引擎,让玻璃上的阳光拐两个弯后在石桌上聚成光斑。它还自行编写视频工具和混音器,配上 TTS 旁白和音效,把整支片子剪了出来。
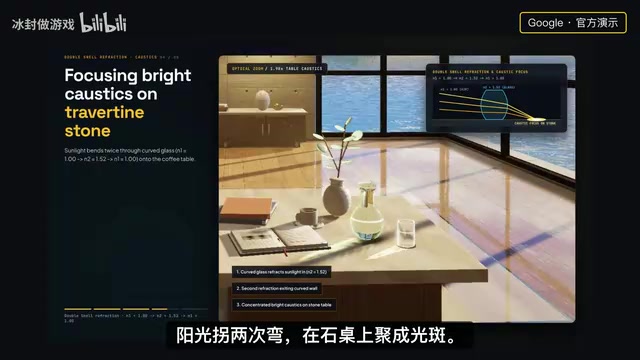
这说明 Argon 的能力已从"调用现成工具"延伸到"为特定效果自建底层工具",在有明确目标时具备相当的自主工程能力。
光线追踪(Ray Tracing)是一种基于物理的渲染方法:从相机向场景中每个像素发射光线,计算光线与物体的交点,再沿反射、折射方向递归追踪,最终累加各条光路贡献的颜色。它能自然模拟反射、折射、阴影和焦散(caustics,即光线经曲面折射后在表面上形成的明亮光斑),而传统光栅化渲染需要大量近似技巧才能伪造类似效果。实现一个可用的光线追踪器通常需要向量运算、射线-三角形求交、蒙特卡洛采样与降噪等数学基础,因此“用 5000 行代码自建引擎并让阳光拐弯聚成光斑”意味着模型需要独立完成几何、光学与数值计算的系统性工程,而非调用现成渲染库。
机器人连进7个:仿真建模的降本增效
内部测试中,研究人员只给 Argon 看了一段人扔沙包的视频。它测出场地坐标、计算全身关节如何运动、自己编写仿真代码,在模拟器中训练后,让 Apollo 人形机器人实地连续投进 7 个。原本需要数周的仿真建模,被压缩到几小时。
这一案例的价值在于打通了"视频理解—物理建模—仿真训练—真机部署"的链路,对机器人研发的迭代速度是实质性提升。
仿真到现实的差距(Sim-to-Real Gap)是机器人学习中的核心难题:在物理模拟器中训练的策略,迁移到真实硬件时往往因摩擦、质量分布、传感器噪声等建模误差而失效。常见的缓解手段包括域随机化(在训练中随机化物理参数与视觉外观,迫使策略对误差鲁棒)和系统辨识(用真实数据校准仿真参数)。文中 Argon 从一段视频中测出场地坐标、推算全身关节运动并编写仿真代码,本质上是在做自动化的系统辨识与场景重建,从而缩小仿真与现实的差距。这也是“数周建模压缩到几小时”背后的技术含义:建模环节的自动化直接决定了真机部署的迭代速度。
开发者如何用上 Argon
开发者可通过 Gemini API 调用 Argon,也可在 AI Studio 和 Android Studio 中使用,自家的 Anti-Gravity 开发工具同样已支持。
定价方面,Argon API 首发价为每百万输入 Token 2 美元、输出 10 美元,命中缓存的输入便宜 95%,优惠持续至 2026 年 11 月 30 日,之后涨至输入 4 美元、输出 20 美元。对于需要大量迭代的智能体工作流,缓存折扣是值得提前规划的成本项。
从书桌、寺庙、棋局到机器人,这些案例的共同点是:Argon 不只是生成内容,而是在多智能体框架下自主拆解并完成跨工具链的复杂任务。这或许才是它与前代模型最本质的区别。
Token 缓存(Prompt Caching)指将一段重复出现的前缀内容(如系统提示、长文档、工具定义)的中间计算结果保存在服务端,后续请求命中时直接复用,从而跳过重复计算并按折扣计费。对于智能体工作流而言,系统提示和工具描述往往在数十次迭代中保持不变,缓存命中率可能很高,因此 95% 的输入折扣对总成本的影响远大于单价本身。规划成本时需注意:缓存通常有最短可缓存长度和存活时间(TTL)限制,且只有前缀完全一致才能命中;若每次迭代都修改前缀内容,折扣将失效。此外,输出 Token 通常不参与缓存折扣,而智能体工作流的输出量往往不小,应分别估算输入与输出成本。
相关推荐

零成本搭建AI超级员工系统:智能体自动工作流全解析
深度拆解B站演示的AI超级员工系统:Agent智能体编排、数字人口播、地图与企业获客、24小时智能客服及法务模块全覆盖。分析零成本开户背后的商业逻辑与合规风险,帮助创业者判断这套AI数字员工系统的真实投产比。

Chatbot与AI Agent的本质区别:从对话到执行的跨越
Chatbot和AI Agent有什么区别?本文基于Learn Tech频道的MCP系列讲解,用订机票、笔记摘要等实例说明:Chatbot只给答案,Agent通过思考-行动-观察循环真正完成任务,并拆解模型、工具、记忆、目标四大部件及MCP的桥梁作用,同时讨论Agent的适用边界与权限风险。

免费GitHub仓库:342小时AI课程,从数学到MCP服务器
一个免费GitHub仓库提供342小时AI课程,包含523节课、20个阶段,覆盖数学基础到Agent构建和MCP服务器。支持目标驱动学习,每节课产出可留存的prompt、skill或agent,已有近10万人开始学习。