#人形机器人
共 34 篇相关文章
给机器人装上嘴之后,它开始吐槽老板了
Animotion Robotics 为机器人 Éloi 打造完整头部与嘴部系统,嘴部共19个自由度(嘴唇12、下巴5、脸颊2),嘴部运动测试进入V3.0,目标是让说话时的面部动作更自然生动。

OpenAI重启机器人,特斯拉供应链周产激增10倍:具身智能产业链全解析
OpenAI重启机器人团队并计划2027年推出样机,特斯拉供应链周产量较二季度增长约10倍至大几百台。本文解析VLA与世界模型路线之争、产业链四层分工及零部件、机器视觉环节的兑现逻辑。

OpenAI解散机器人团队:Astra仿真成功率74.8%,人形机器人路线生变
OpenAI解散独立机器人团队,通用模型Astra在英伟达仿真测试中成功率74.8%超越专用模型,特斯拉Optimus投产并给出2027年底交付指引,本文梳理具身智能产业链最新动向与路线之争。
NVIDIA SOMA重定向器:人体动作如何教人形机器人运动
NVIDIA SOMA Retargeter 是一款将人体动作重定向到人形机器人的开发者工具,帮助研究者把人体演示中的协调性与时序转化为机器人可执行的运动轨迹,缩短动作数据准备流程。
开源人形机器人Asimov:让人类与AI共享机器人视野
开源人形机器人Asimov第382天进展:测试头部遥操作,操作者头部运动驱动机器人颈部2自由度,摄像头画面实时回传,让人类和AI智能体共享机器人第一视角,用于遥操作、数据采集和智能体决策。
人形机器人分拣快递:作秀还是真干活?
顺丰成都分拣中心出现人形机器人分拣包裹,每小时处理1200件,但视频显示由人工远程操控。本文分析这场演示的真实意图:短期作秀、长期积累AI训练数据,以及分拣场景是否真的需要人形机器人。

为什么我们痴迷人形机器人?
为什么我们痴迷人形机器人?本文从环境适配性、人类数据复用、商业与心理因素三个角度分析人形机器人的优势与争议,探讨通用机器人形态的路线之争。

机器人没皮肤先有婴儿车:Éloi的另类办公散步
Animotion Robotics的机器人Éloi尚未拥有皮肤和完整面部,团队先用婴儿车带它在办公室散步。这种“育儿式”开发思路用临时方案让机器人提前进入人类环境,引发对机器人测试优先级的思考。

人形机器人进家打扫,三星押注AI芯片
从《麻省理工科技评论》The Download看两则AI动态:人形机器人清洁服务首次进入真实家庭场景,三星围绕AI热潮布局芯片与硬件,两条线索共同勾勒AI从算力底座到物理世界落地的产业节奏。

人形机器人上门保洁:未来已来,但尚未普及
一位科技创作者亲身体验旧金山人形机器人上门保洁服务,揭示当前人形机器人在家庭场景中的真实能力、半自主运行模式,以及距离普及还需跨过的自主性、效率与成本三道坎。

全球首家人形机器人公司Agility登陆纳斯达克,买不买?
Agility以全球首家人形机器人上市公司身份登陆纳斯达克,本文分析这一标志性事件对行业与投资者的意义,拆解纯人形机器人赛道的商业化考题与投资判断框架。

HALO:仿真数据驱动的人形机器人零样本迁移
苹果AI/ML团队提出HALO系统,在1000个程序化生成的虚拟家庭中合成视觉-语言-运动数据,训练人形机器人习得多项物理技能,并在六个未建图真实环境中实现零样本迁移,360次试验成功率达91%。

从零造人形机器人:腿部驱动模块迭代实测
Reddit开发者分享人形机器人从零搭建进展:腿部执行器控制模块因驱动力不足被替换,重测平稳无烧毁,仅需少量代码调整,下一步将研究行走所需动作序列。

人形机器人沙地行走:扫描真实地形微调策略,破解仿真物理校准难题
开发者用iPhone LiDAR扫描真实沙地并微调宇树G1人形机器人策略,原始策略跌倒、微调后站稳。文章分析仿真中可变形地面物理参数校准的难点,探讨域随机化与真实数据系统辨识的取舍。
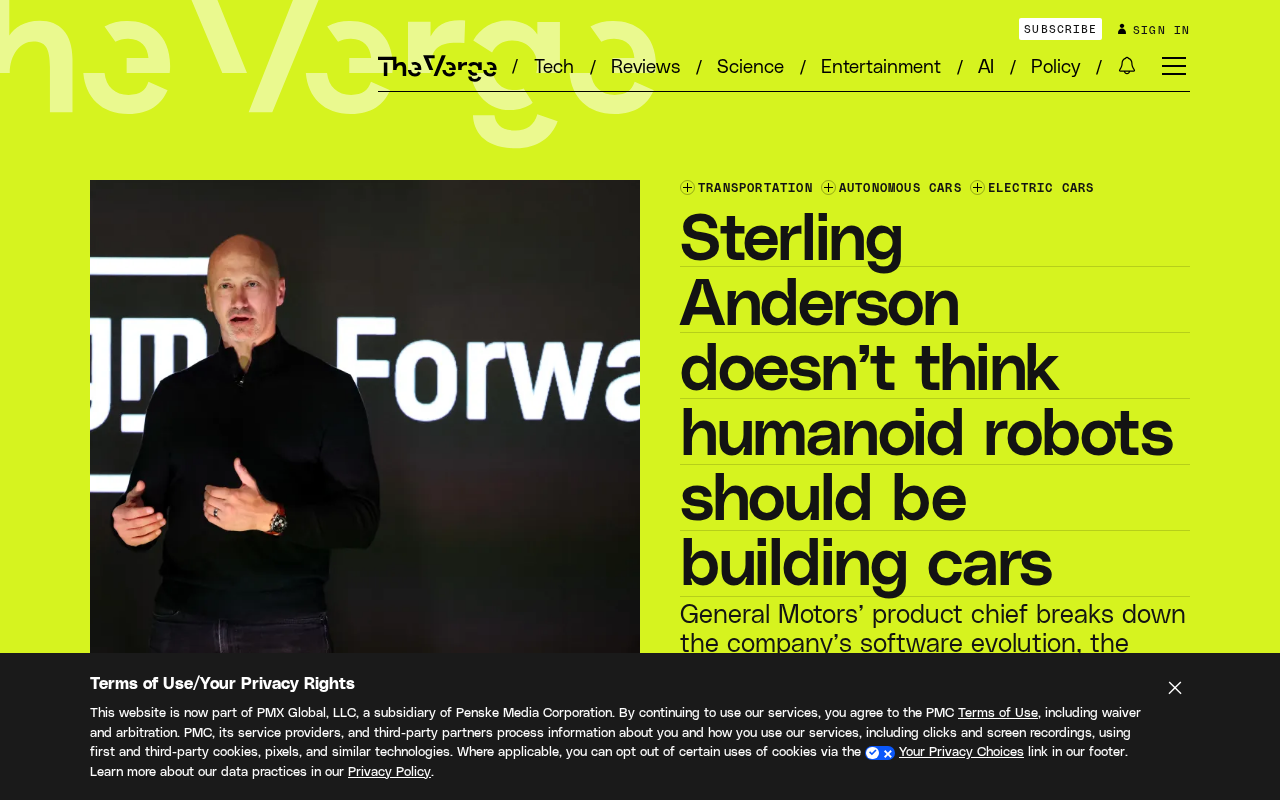
人形机器人不该造车?Sterling Anderson的质疑与通用AI路线
通用汽车公布AI驱动造车路线图之际,Sterling Anderson质疑人形机器人不应被用于造车。本文分析双方观点,拆解AI造车的软件与硬件两条路径,探讨人形机器人在汽车制造中的现实挑战。
人形机器人G1学会爬梯越野:单一策略控制九大身体部位
研究人员为Unitree G1开发单一控制策略,让机器人用双手、肘、膝、脚和骨盆支撑,完成爬梯、匍匐、翻越障碍等动作,模拟环境成功率92.5%,真实世界迁移仍是关键考验。
特斯拉Optimus量产启动,但离真正可用还有多远?
特斯拉Optimus人形机器人已在弗里蒙特工厂启动早期生产,但马斯克承认手部、安全性、可靠性和AI仍待完善。本文分析量产与可用之间的差距,以及人形机器人行业面临的现实挑战。

特斯拉加州启动Optimus机器人生产,利润暴跌43%
特斯拉利润暴跌43%,但Optimus人形机器人在加州启动生产。本文分析特斯拉以短期利润换取AI、自动驾驶和机器人长期布局的战略逻辑,以及市场需要关注的关键变量。

