教机器人组装GB300测试托盘:机器学习与机械智能的实战启示

NVIDIA以GB300测试托盘装配为案例,阐明工业机器人落地需融合机器学习、机械智能与传统工程三者。
NVIDIA的工程实践文章《制造机器的机器》以教机器人组装GB300测试托盘为主线,揭示了工业机器人落地的真实复杂性。文章提出"机械智能"这一核心概念:通过倒角引导、柔顺机构等硬件设计在物理层面化解装配误差,而非将所有难题抛给算法。作者明确主张机器学习、机械智能与传统工程三者缺一不可——学习算法负责感知泛化,硬件设计消除可预见的不确定性,工程直觉弥补数据驱动方法的盲区。这种务实的多学科协同视角,对正在探索高精度、小批量工业场景自动化的从业者具有直接参考价值,也是对当下过度强调大模型的技术叙事的有益纠偏。
教机器人组装GB300测试托盘:机器学习与机械智能的实战启示
当我们谈论AI驱动的工业机器人时,往往聚焦于算法模型本身。但NVIDIA这篇题为《制造机器的机器》(The Machines that Make the Machines)的工程实践记录,提供了一个更接地气的视角:在真实的制造现场,让机器人学会组装GB300测试托盘,不仅考验机器学习能力,更是机器学习、机械智能与传统工程三者协同的结果。
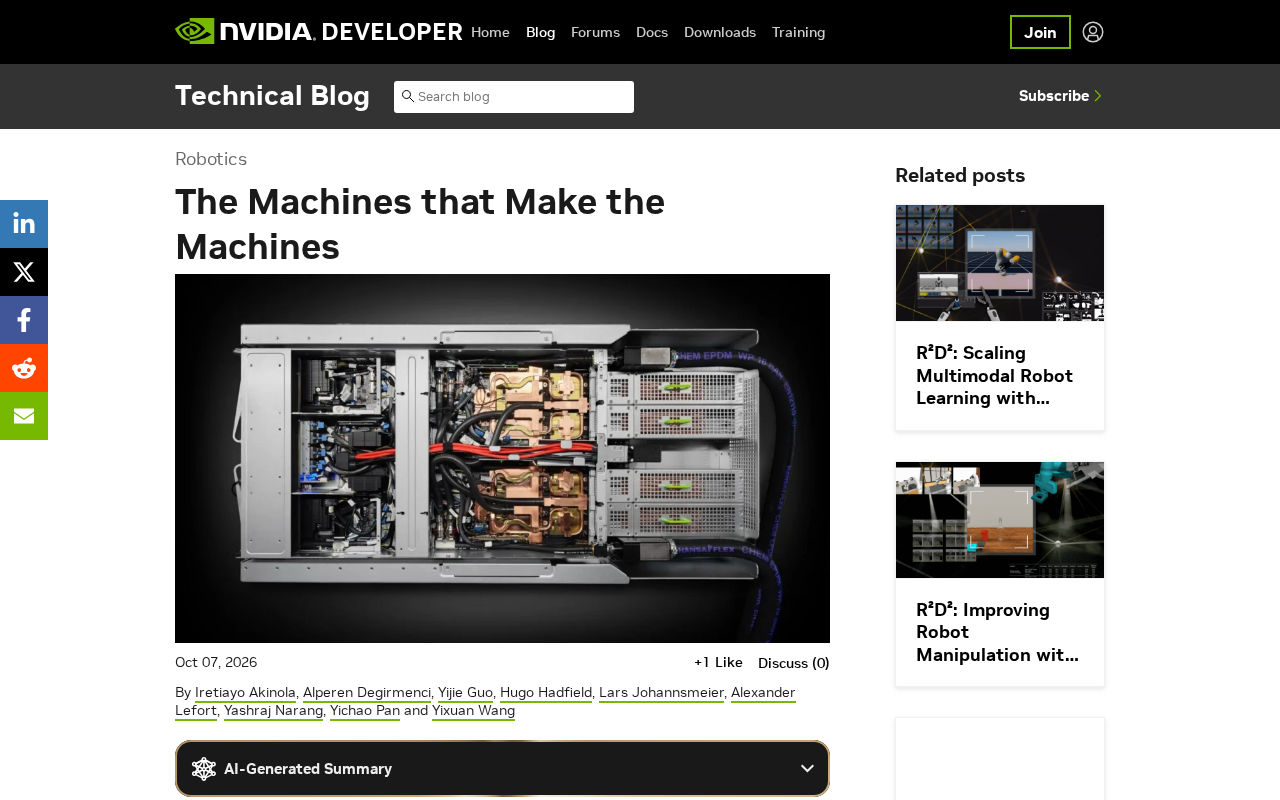
从组装任务看机器人学习的真实挑战
组装测试托盘(tester tray)这类任务,在人类看来可能只是重复性的插装动作,但对机器人而言却是高度复杂的系统工程。原文的核心叙事围绕"我们如何教机器人完成这项任务"展开,背后折射出工业机器人落地的关键矛盾——实验室里的算法与产线上的物理现实之间存在巨大鸿沟。
机器人在抓取、对位、插装过程中,需要应对公差累积、零件微小形变、接触力反馈等一系列不确定因素。单纯依赖视觉识别加路径规划的"软件思维"往往难以奏效,这正是文章强调"机械智能"(mechanical intelligence)的原因所在。
公差累积(tolerance stack-up)是精密装配中的核心工程概念,指多个零件或工序的尺寸误差叠加后,导致最终装配位置偏差超出允许范围的现象。即便每个单独零件都在公差范围内,当十几个零件依次配合时,各自±0.05mm的误差可能累积成±0.5mm的整体偏差,足以导致插装失败。对于机器人而言,这一问题尤为棘手:机械臂本身的重复定位精度、夹具的夹持误差、零件在托盘中的摆放位置误差会同时叠加。这正是纯开环路径规划(即只按预设轨迹运动而不依赖实时反馈)在此类任务中天然失效的原因,也解释了为何力控与视觉伺服等闭环策略在高精度装配中不可或缺。
机械智能:被低估的工程智慧
文章提出的一个重要观点是,机器人的"聪明"不全在于大脑(算法),也在于身体(机械结构)。所谓机械智能,指的是通过巧妙的夹具设计、柔顺机构、被动对位结构等物理手段,让机器人在硬件层面天然地化解部分复杂性。
举例来说,一个带有倒角引导的插装结构,可以让零件在接触时自动滑入正确位置,从而大幅降低对精确视觉定位和力控算法的依赖。这种"把智能嵌入机械"的理念,是老派机械工程师的看家本领,却常常被当下过度强调深度学习的技术叙事所忽视。
柔顺机构(compliant mechanism)是机械智能的重要组成部分,值得单独说明。它指利用材料自身弹性形变来传递运动或吸收误差的结构,无需额外的传感器或主动控制。在工业装配中,常见形式包括远心柔顺装置(Remote Center Compliance,RCC)——一种专为插孔任务设计的被动适应装置,能够在工件发生横向偏移或角度偏差时自动补偿,将侧向力转化为自对正运动。这类装置在20世纪70年代由MIT德雷珀实验室开发,至今仍是精密装配的标准配件。相比依赖力矩传感器和实时控制算法的"主动柔顺"方案,被动柔顺结构成本更低、响应更快、故障率更低,体现了"用物理定律做计算"的工程哲学。
机器学习与传统工程的协同
原文标题中特意并列了"robot learning"(机器人学习)、"mechanical intelligence"(机械智能)和"good old-fashioned engineering"(扎实的传统工程),这个三元组合本身就是全文的立意所在。
现实的工业落地不是非此即彼的选择。机器学习擅长处理感知与泛化问题,比如识别不同批次零件的细微差异、适应环境光照变化;传统工程则在确定性、可靠性和成本控制上拥有不可替代的价值。真正高效的解决方案,是让学习算法去处理那些难以预先建模的变量,而把能够通过机械设计解决的问题留给机械本身。
这种分工思维对任何试图将AI引入制造环节的团队都极具参考价值:不要试图用算法暴力解决所有问题,先问一句"这个难题能否通过改进硬件设计来消除"。
对工业AI落地的启示
GB300作为NVIDIA面向高性能计算的硬件产品,其测试托盘的自动化组装属于典型的高精度、小批量场景。这类场景恰恰是机器人学习最难啃也最有价值的硬骨头——批量不足以摊薄纯定制自动化的成本,精度要求又超出传统示教编程的能力边界。
从这个案例可以提炼出几点通用经验:其一,机器人学习的训练数据和仿真环境必须足够贴近真实物理,否则Sim-to-Real的落差会吞噬算法优势;其二,硬件与软件需要协同设计,而非串行开发;其三,制造业的工程直觉依然是无法被纯数据驱动方法替代的宝贵资产。
Sim-to-Real(仿真到现实)迁移是机器人学习领域的核心难题之一,指模型在仿真环境中训练后部署到真实硬件时性能大幅下降的现象。造成这一落差的根源在于"现实鸿沟"(reality gap):仿真引擎对摩擦、接触动力学、材料形变、光照反射的建模与物理世界存在系统性偏差。常见的应对策略包括域随机化(domain randomization,在训练时随机扰动仿真参数以提升泛化性)、域适应(domain adaptation,通过少量真实数据微调模型)以及构建更高保真度的物理仿真环境。对于装配任务而言,接触力的仿真精度尤为关键,因为插装动作高度依赖毫牛顿量级的力反馈,而这恰恰是当前主流仿真引擎最难准确复现的部分。
结语
《制造机器的机器》提供的不是一套炫酷的算法突破,而是一份诚实的工程复盘。它提醒行业,机器人智能化的真正门槛,往往不在模型参数规模,而在于能否把机器学习、机械设计和扎实的工程功底融为一体。对于正在探索工业AI的从业者而言,这种务实的多学科协同视角,可能比追逐最新模型更有现实意义。
(注:本文基于NVIDIA开发者博客原始素材整理,原文细节有限,部分分析为基于标题与摘要的合理延展。)
相关推荐

从工作流到评估驱动:AI时代解决任务的范式转变
AI解题范式正从设计确定性工作流转向「定义评估+爬山优化」。本文解析评估驱动如何重塑任务解决方式、数据供应商的新角色、人类从执行者到方向制定者的转变,以及Agent应用界面的演化趋势。

收据伪造检测模型接近随机?文档图像取证的实战困境与破局思路
一个收据伪造检测项目的 ROC-AUC 始终接近随机水平,本文剖析文档图像取证中的小样本困境,并给出从二分类转向异常检测、自监督预训练、数值一致性校验等可验证的破局方向。

特斯拉Powerwall+电动车:停电时的双重备用供电方案
特斯拉Powerwall家庭储能系统结合电动车双向充电,可在停电时提供多重备用供电。本文解析Powerwall续航能力、车辆作为备用电池以及超充补能的闭环方案与现实边界。