#机器人学习
共 11 篇相关文章

前OpenAI科学负责人创立Warp Science:用机器人自动化湿实验室
前OpenAI科学负责人创立Warp Science,通过让化学家佩戴摄像头和传感器手套采集操作数据,训练机器人自动化湿实验室任务。本文分析其人类示范驱动的技术路线、与模仿学习的关联,以及湿实验室自动化面临的挑战。

Kyutai REKI:2.4B VLA模型为机器人操作引入高效记忆
Kyutai 联合 Inria 发布 2.4B 参数 VLA 模型 REKI,仅用公开数据预训练,内置低成本近期记忆机制,在三个分布外基准上仅被约两倍体量模型超越,权重已全部开放。
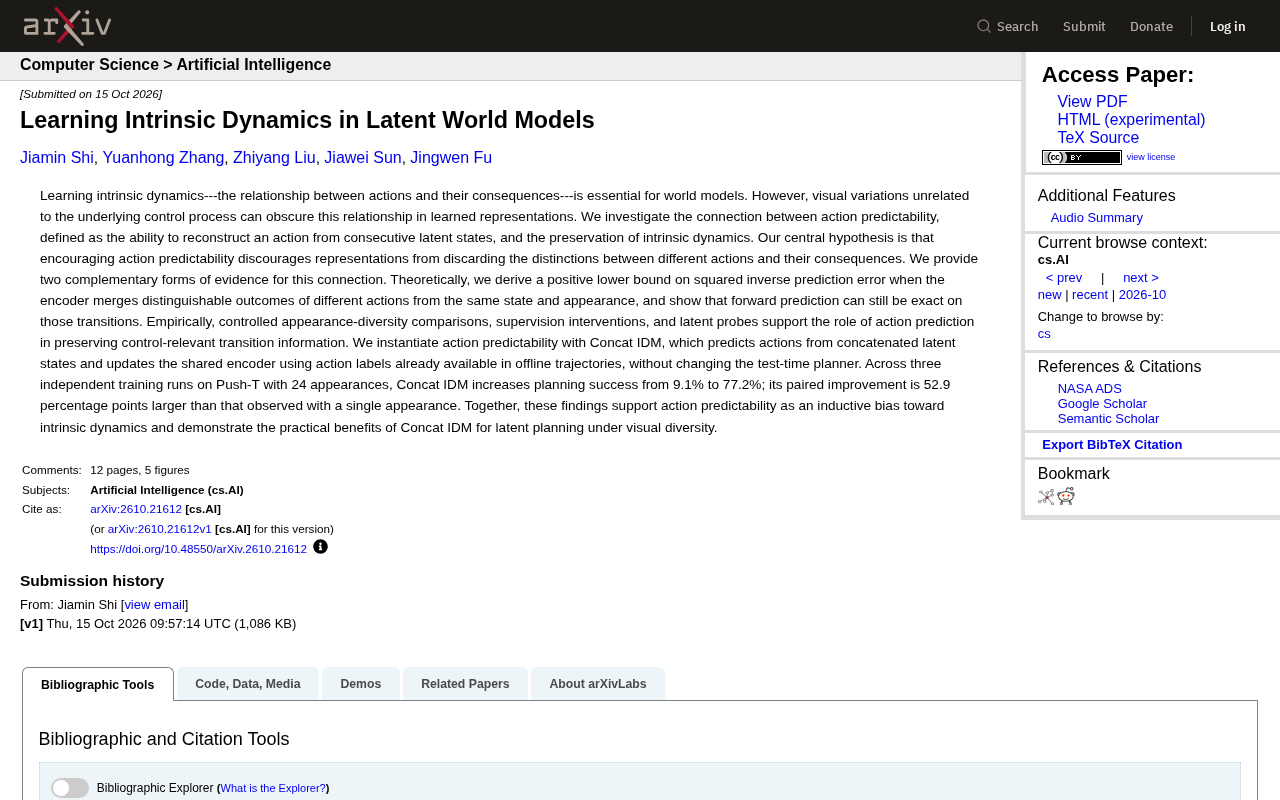
潜在世界模型如何学习内在动力学?新研究揭示动作可预测性的关键作用
研究揭示动作可预测性如何帮助潜在世界模型学习内在动力学。通过理论推导和实验验证,Concat IDM方法在视觉多样性场景下将规划成功率从9.1%提升至77.2%,为机器人学习和具身智能提供新思路。

DSP框架:监督式玩耍让机器人自主学习灵巧操作
DSP框架让机器人通过监督式玩耍自主学习灵巧操作:行为克隆训练玩耍策略,自主收集数小时交互数据训练世界模型,推理时引导MPC。真实实验成功率比事后行为克隆高69.6%,数据量少490倍。

具身智能速报:Gemini 4 Argon 教人形机器人玩沙包
具身智能速报:Gemini 4 Argon 通过 Video-to-SIM-to-REO 流程让人形机器人几小时内学会玩沙包,Neura Robotics 发布融合五模态的 Neuron AI 基础模型,BTM 芯片 UB108 曝光,多篇强化学习与模仿学习论文刷新基准。

Gemini 4 教会人形机器人玩玉米洞:视频学习与自我迭代的突破
Google Gemini 4 Argon 实验展示人形机器人通过观看人类视频学习投掷玉米洞,利用 Mojoku 模拟器试错迭代,最终在真实机器人上连续七次命中,展现视频理解驱动的机器人学习新范式。

机器人学做奶茶:杯子遮挡下的手部动作重建难题
机器人学做奶茶时杯子遮挡手指,手部动作重建如何保持可靠?MEgoVista 通过全程运动优化结合时序连续性与解剖约束,在不改变自然握姿的前提下重建被遮挡的手部动作。

Chronos Policy:让机器人策略感知真实物理时间
Chronos Policy 通过显式建模物理时间改进机器人策略,采用时间感知 RoPE 与训练时序随机化,在动态任务和多传感任务上提升性能,并增强对感知与推理延迟变化的鲁棒性。

Splat2Act:用手机扫描让机器人学会抓取你家的东西
Splat2Act 是一套 real-to-sim-to-real 自动化流水线,用户仅需手机扫描场景和拍摄物品,即可将 π0.5 等 VLA 策略个性化到自家环境。真机抓取成功率从 0% 提升至 63.9%,有效弥合仿真到真实的迁移鸿沟。

教机器人组装GB300测试托盘:机器学习与机械智能的实战启示
NVIDIA如何教机器人组装GB300测试托盘?本文解析机器人学习、机械智能与传统工程的协同之道,揭示工业AI落地中被低估的机械设计智慧与多学科融合经验。
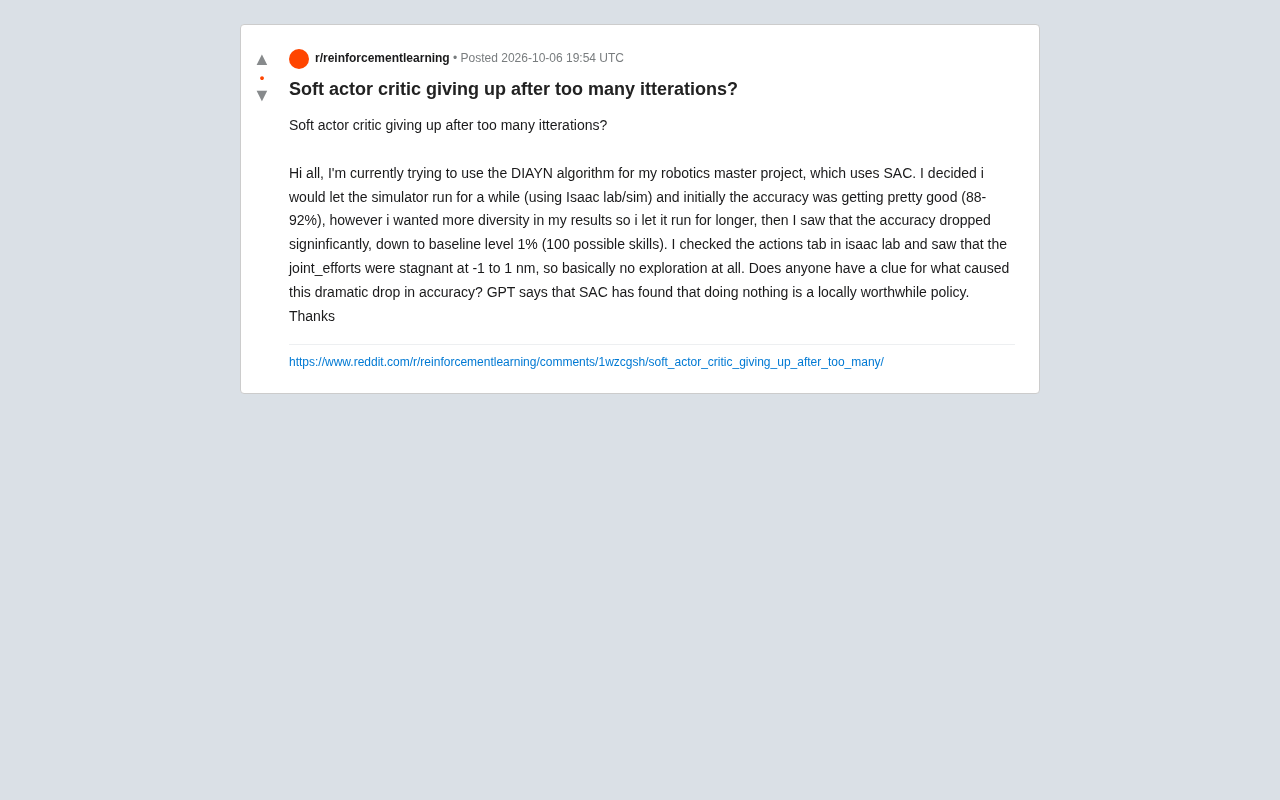
SAC训练崩溃之谜:策略熵坍塌与DIAYN调试指南
SAC(Soft Actor-Critic)训练DIAYN时准确率从90%暴跌至1%,关节力矩停滞不动?本文剖析最大熵强化学习中策略熵坍塌、温度系数失衡与判别器奖励陷阱的成因,并给出完整的排查修复指南。