开源自动驾驶模型Alpamayo 2 Edge发布:边缘端推理提速超10倍
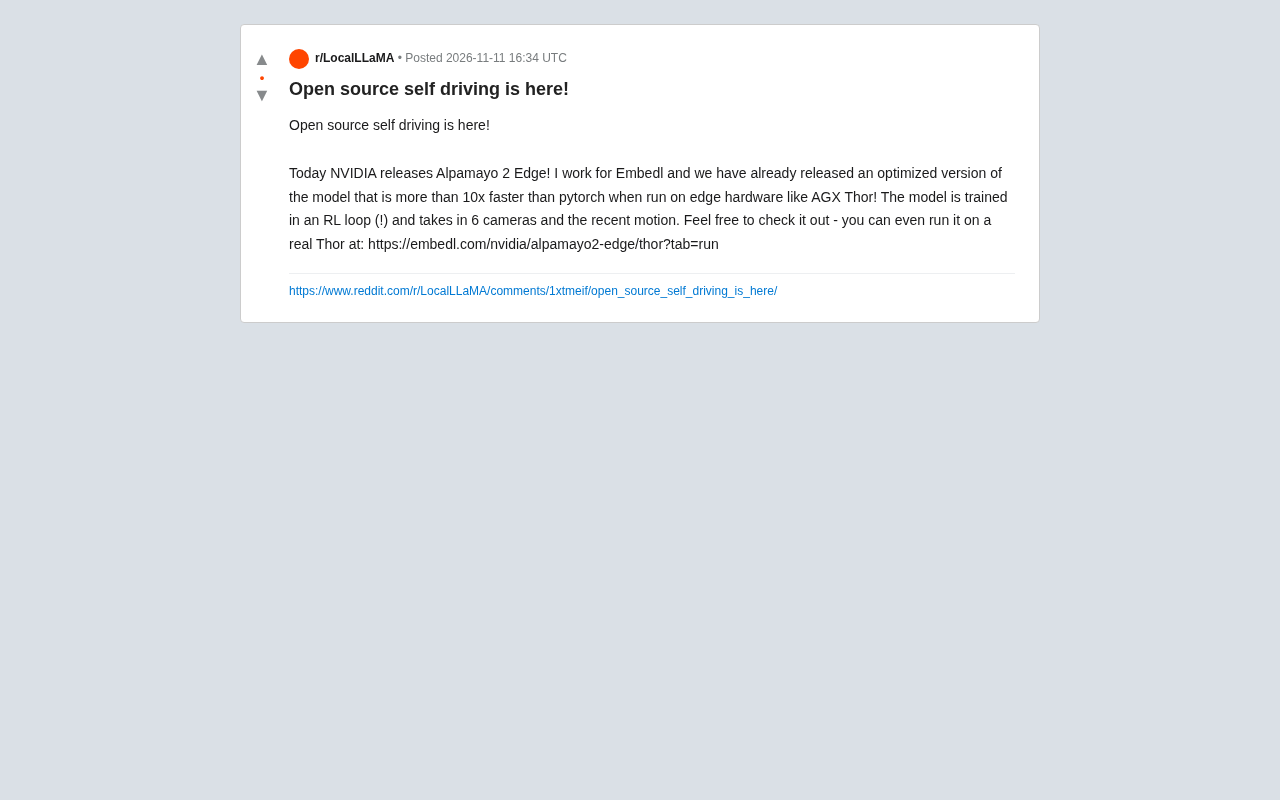
NVIDIA开源自动驾驶模型Alpamayo 2 Edge,Embedl优化版在边缘硬件上提速10倍以上。
NVIDIA 发布开源自动驾驶模型 Alpamayo 2 Edge,采用强化学习循环训练,输入 6 路摄像头画面和车辆运动信息,面向边缘计算场景设计。边缘 AI 优化公司 Embedl 同步推出优化版本,在 AGX Thor 等边缘硬件上推理速度比 PyTorch 实现快 10 倍以上,并提供了在线体验入口,开发者可直接在真实 Thor 硬件上运行模型。文章分析了这一进展对开源自动驾驶竞争格局的影响:完整的端到端驾驶模型且具备边缘部署能力的开源项目此前并不多见,此次发布形成了从模型到部署的完整链条,对研究和工程落地均有价值。同时指出边缘部署仍面临功耗、散热、内存带宽等挑战,且当前信息主要来自 Reddit 单方面披露,有待官方文档和社区验证。
NVIDIA 今日发布 Alpamayo 2 Edge 模型,为开源自动驾驶领域投下一枚重磅炸弹。更值得关注的是,边缘 AI 优化公司 Embedl 同步推出了该模型的优化版本,在 AGX Thor 等边缘硬件上的推理速度比 PyTorch 实现快 10 倍以上。这一进展意味着,开发者距离在真实车载硬件上运行端到端自动驾驶模型,又近了一大步。
Alpamayo 2 Edge 是什么?
根据 Reddit 原帖披露的信息,Alpamayo 2 Edge 是 NVIDIA 推出的自动驾驶模型。它的核心特点有三:采用强化学习循环(RL loop)进行训练、输入为 6 路摄像头画面以及最近的车辆运动信息、面向边缘计算场景设计。
强化学习循环训练意味着模型并非单纯依赖模仿学习,而是在与环境交互中不断优化决策策略。6 路摄像头的多视角输入则构成了对周围环境的立体感知,配合运动信息,模型能够更好地理解自车的动态状态。这种配置与当前主流的端到端自动驾驶架构思路一致,但将其做到开源且可边缘部署,是这次发布的关键差异点。
强化学习循环(RL loop) 指模型训练过程中,智能体在仿真或真实环境中反复执行动作、接收奖励信号并更新策略的迭代流程。与传统的模仿学习(直接拟合人类驾驶数据)不同,RL loop 让模型通过试错来优化长期回报,例如更安全地跟车、更平滑地变道。在自动驾驶中,RL 能缓解模仿学习中的分布偏移问题——即模型遇到训练数据未覆盖的场景时容易失效。不过,RL 训练通常需要高保真仿真环境和大量交互样本,计算成本较高,这也是端到端驾驶模型训练的门槛之一。
AGX Thor 是 NVIDIA 推出的车规级边缘计算平台,属于 Jetson 系列的高端产品线,专为自动驾驶和机器人场景设计。它集成了 Arm CPU 与 NVIDIA GPU,支持高带宽内存和多种车载接口,算力可达数百 TOPS 级别。与数据中心 GPU 不同,AGX Thor 需要在有限的功耗和散热条件下维持稳定推理,因此模型必须经过量化、算子融合等优化才能发挥其性能。Embedl 的 10 倍加速正是在这一约束下取得的工程成果。
10 倍加速从何而来?
Embedl 的贡献在于工程优化。据发帖人(Embedl 员工)介绍,他们对 Alpamayo 2 Edge 进行了针对性优化,使其在 AGX Thor 这类边缘硬件上运行时,速度达到 PyTorch 版本的 10 倍以上。
这一提速对于自动驾驶至关重要。端到端模型的推理延迟直接关系到车辆的反应时间,边缘硬件上的实时性一直是落地瓶颈。10 倍加速不只是跑分上的数字变化,而是让模型从“能跑”迈向“可用”的门槛跨越。Embedl 提供了在线体验入口,开发者甚至可以在真实的 Thor 硬件上运行该模型,这为验证和复现提供了便利。
开源自动驾驶的竞争格局
开源自动驾驶并非新话题,但此前多数开源方案集中在感知模块或仿真环境,完整的端到端驾驶模型且具备边缘部署能力的开源项目并不多见。Alpamayo 2 Edge 的出现,叠加 Embedl 的优化版本,形成了一个从模型到部署的完整链条。
这对行业的影响体现在两个层面:研究者可以基于开源模型进行二次开发和算法验证,降低研究门槛;工程团队则能直接评估模型在目标硬件上的性能表现,缩短从原型到产品的周期。Reddit 社区对此反应积极,发帖人直接邀请开发者前往 Embedl 官网体验,这种开放态度有助于快速积累社区反馈。
边缘部署的挑战与机会
将自动驾驶模型部署到边缘硬件,挑战不仅在于算力。功耗、散热、内存带宽、实时性保障都是制约因素。AGX Thor 作为 NVIDIA 面向边缘 AI 的硬件平台,提供了算力基础,但模型能否高效利用这些资源,取决于优化程度。
Embedl 的优化版本证明了模型压缩与推理加速技术在自动驾驶场景的可行性。10 倍以上的速度提升意味着原本无法满足实时要求的模型,有可能在同等硬件上达到可用帧率。这为更多开源模型走向边缘部署提供了参考路径。
开发者如何参与
对于希望尝试的开发者,Embedl 提供了在线体验入口,可以直接在真实的 Thor 硬件上运行 Alpamayo 2 Edge。这意味着无需自备硬件,就能评估模型的推理表现和输出效果。
感兴趣的开发者可以访问 Embedl 官网的对应页面,查看运行说明和详情。开源自动驾驶的生态建设需要更多开发者参与测试、反馈和贡献,这次发布提供了一个低门槛的切入点。
提一嘴,当前信息主要来自 Reddit 发帖人的单方面披露,关于模型的具体架构细节、训练数据规模、性能评测基准等,还有待官方技术文档和社区验证。开源自动驾驶的真正成熟,仍需时间和实践的检验。
相关推荐

零安装浏览器MuJoCo+ONNX测试台:Open Duck机器人策略评测新范式
DuckSpace.org是一个零安装浏览器MuJoCo+ONNX测试台,支持Open Duck/Microduck双足机器人RL策略在线测试,涵盖16个运动策略、SLAM导航与语音交互模块。本文分析其工程价值、社区反馈与产品聚焦方向。

丰田复活Scion品牌:首款车型竟是美国制造的25mph轻卡
丰田复活Scion品牌,定位为实验性移动出行孵化器,首款车型为美国印第安纳州制造的日式kei truck轻卡,最高时速25英里。本文分析其品牌策略、产品定位及行业影响。
COP31气候大会开幕:土耳其与澳大利亚联合主办的看点
COP31联合国气候大会在土耳其安塔利亚开幕,由土耳其与澳大利亚联合主办。本文梳理大会基本看点、联合主办模式的意义,以及科技从业者为何应关注气候谈判。