零安装浏览器MuJoCo+ONNX测试台:Open Duck机器人策略评测新范式

DuckSpace.org用浏览器端MuJoCo+ONNX实现零安装双足机器人策略测试台
DuckSpace.org 是一个零安装的浏览器端 3D 物理测试台,将 MuJoCo 物理引擎与 ONNX Runtime Web 结合,以 50Hz 运行,专为 Open Duck Mini / Microduck 双足机器人生态服务。平台支持 16 个 ONNX 运动策略及 quack-nav、DuckBuddy 等上层 Mind 模块,用户可上传自己的策略并调整地毯厚度、障碍物等扰动。作者向社区提出三个工程疑问:浏览器仿真保真度是否足以支撑专业验证、应增加哪些功能、哪些模块显得多余。文章认为其价值在于降低社区参与门槛,但受限于仿真精度与功能分散,建议优先做好策略加载回放、域随机化调参与仿真-实体对比记录。
为什么需要浏览器里的机器人策略测试台
开源双足机器人生态正在快速膨胀,但一个尴尬的现实是:当你从GitHub或Hugging Face下载一个社区训练的行走策略(.onnx文件)时,你无法快速感知它在真实环境中的表现。要验证一个策略是否会在20毫米厚的地毯上打滑、在拖鞋旁边失去平衡、或者在桌沿附近触发跌落保护,你通常需要配置Python + MuJoCo本地环境,或者干脆把策略烧录到实体机器人上冒险测试。
据Reddit社区开发者分享,他构建了DuckSpace.org——一个零安装的浏览器端3D物理测试台,专门服务Open Duck Mini / Microduck双足机器人生态。该平台将MuJoCo物理引擎与ONNX Runtime Web结合,在浏览器内以50Hz频率运行,用户打开网页即可加载和测试社区贡献的运动策略与上层“大脑”模块。
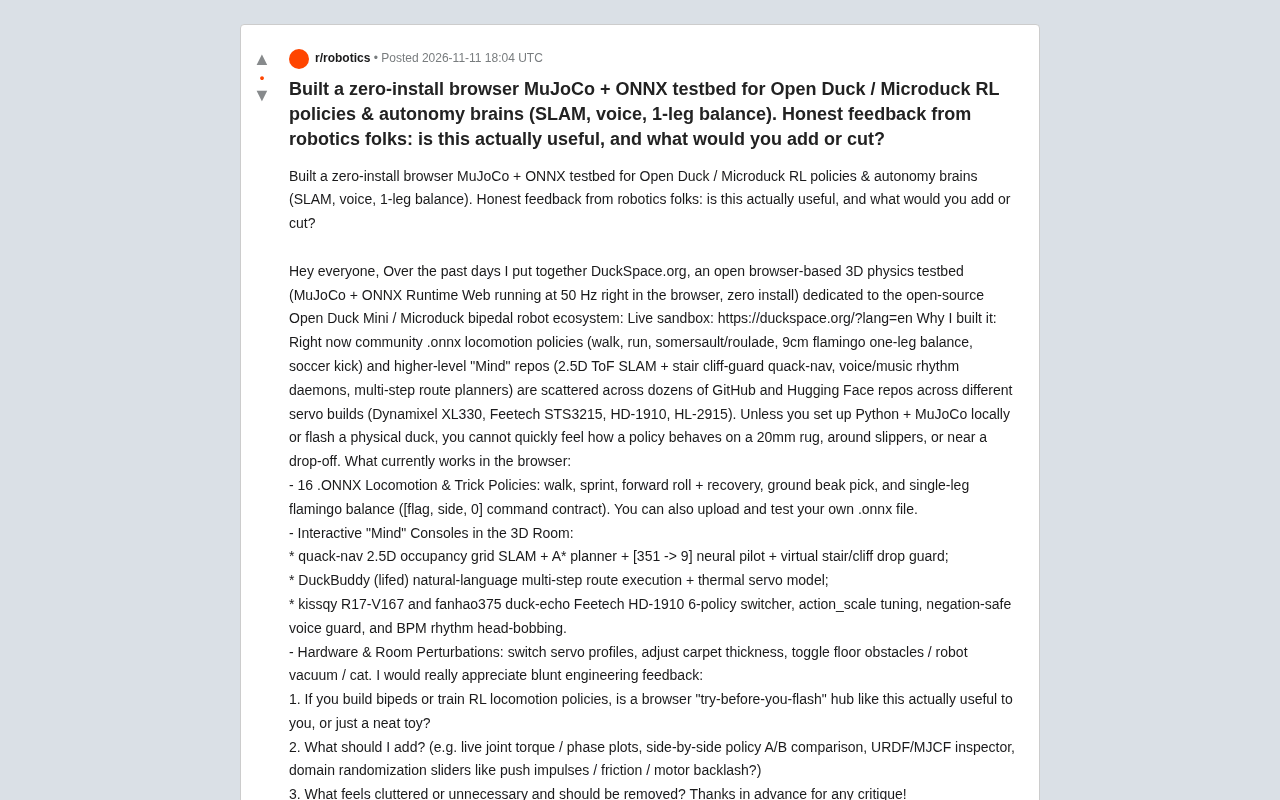
这个项目试图解决的核心痛点是真实存在的:社区的.onnx运动策略和Mind仓库分散在数十个GitHub与Hugging Face仓库中,对应不同的舵机配置(Dynamixel XL330、Feetech STS3215、HD-1910、HL-2915),缺乏一个统一的“先试后烧”入口。
MuJoCo 全称 Multi-Joint dynamics with Contact,是由 Emika 开发的物理引擎,最初用于机器人学与生物力学研究,2021 年由 DeepMind 收购并开源。它以高效的接触求解和约束建模著称,能够较真实地模拟摩擦、碰撞、关节限位等复杂接触动力学,是强化学习社区训练足式机器人策略的主流仿真环境。MuJoCo 本身是 C/C++ 库,通常需在本地 Python 环境中通过 mujoco 包调用;要在浏览器中运行,需借助 WebAssembly 将引擎编译为可在沙箱内执行的字节码。这决定了浏览器端 MuJoCo 在性能上必然弱于原生版本,需要通过降低物理步进频率或简化碰撞几何来换取实时性——这也是理解该测试台 50Hz 运行频率与精度权衡的关键背景。
浏览器里到底能跑什么
16个ONNX运动与技巧策略
平台当前支持16个.onnx运动策略,覆盖行走、冲刺、前滚翻及恢复、地面啄食、单腿火烈鸟平衡等动作。这些策略遵循统一的命令契约(如[flag, side, 0]用于单腿平衡指令)。用户还可以上传自己的.onnx文件直接在浏览器中测试,这为策略开发者提供了无需本地环境的快速验证通道。
ONNX(Open Neural Network Exchange)是一种开放的神经网络模型交换格式,由微软与 Facebook 于 2017 年发起,旨在让不同深度学习框架(PyTorch、TensorFlow 等)训练的模型可以跨框架、跨平台加载。在机器人领域,开发者通常用 PyTorch 或 JAX 训练强化学习策略,再导出为 .onnx 文件,使其脱离训练框架依赖、便于分发与部署。ONNX Runtime Web 是微软提供的 JavaScript/WASM 推理运行时,可在浏览器中执行 ONNX 模型推理,支持 WebGL 或 WebGPU 后端。将 ONNX Runtime Web 与浏览器端 MuJoCo 组合,就形成了“物理仿真 + 神经网络推理”全部在客户端完成的闭环,无需任何服务器或本地安装。这正是该测试台能够实现“打开网页即可测试策略”的技术基础,也解释了为何社区策略以 .onnx 作为统一分发格式。
上层“Mind”控制台
除了底层运动策略,测试台还集成了多个社区“大脑”模块的交互式控制台:
- quack-nav:2.5D占据栅格SLAM + A*规划器 + [351→9]神经网络导航策略 + 虚拟楼梯/跌落防护;
- DuckBuddy:自然语言多步路线执行 + 热舵机模型;
- kissqy R17-V167与fanhao375 duck-echo:Feetech HD-1910六策略切换器、action_scale调参、否定安全语音守卫、BPM节奏点头。
这些模块共同构成了一个从感知、规划到执行的完整自主性演示栈,尽管目前仍以虚拟环境中的仿真为主。
硬件与房间扰动
测试台允许用户切换舵机配置文件、调整地毯厚度、开关地面障碍物、机器人吸尘器和猫等干扰项。这些扰动设置直接回应了社区反馈中常见的需求——策略在理想仿真中表现良好,却在真实环境的微小变化下失效。
开发者社区的三个关键疑问
原帖作者向机器人社区提出了三个直率的工程问题,这些问题本身揭示了浏览器仿真测试台面临的核心争议。
第一,浏览器“先试后烧”枢纽对真实开发者是否有用,还是只是玩具? 这个问题的答案取决于测试台的仿真保真度。浏览器端MuJoCo虽然免去了安装成本,但50Hz的运行频率和简化后的接触模型能否准确反映策略在实体机器人上的行为,是专业开发者最关心的。如果仿真与现实的差距过大,测试台可能产生误导性的安全感。
第二,应该增加什么功能? 作者列举了若干候选方向:实时关节力矩/相位图、策略A/B并排对比、URDF/MJCF检查器、域随机化滑块(推力脉冲、摩擦、电机背隙)。这些功能中,域随机化滑块和A/B对比对策略开发者价值最高——前者能快速评估策略鲁棒性,后者能加速策略迭代。
第三,哪些功能显得杂乱或多余? 这是产品聚焦的关键问题。当前测试台集成了运动策略、SLAM导航、语音交互、节奏点头等多个模块,功能覆盖面广但可能分散核心价值。对于以“策略测试”为核心场景的工具而言,语音节奏和热舵机模型等外围功能是否应该让位于更深入的策略分析工具,值得权衡。
域随机化(Domain Randomization)是强化学习 sim-to-real 迁移中的核心技巧:在训练时随机扰动仿真环境参数(如摩擦系数、质量、电机延迟、传感器噪声、外部推力),迫使策略学会在参数分布范围内都能稳定工作,从而缩小仿真与现实的差距。文中提到的“域随机化滑块”即把这些扰动参数暴露为可交互控件,让评测者手动改变摩擦、推力脉冲或电机背隙,观察策略的鲁棒性边界。电机背隙(backlash)指齿轮传动中因齿隙造成的空程误差,在低成本舵机(如 Dynamixel XL330、Feetech STS3215)上尤为明显,会导致小幅度指令无法精确传递到关节,是仿真中常被忽略却影响实体表现的重要因素。理解这些概念,才能判断为何域随机化滑块被视为对策略开发者价值最高的功能。
这类工具的真正价值与局限
从工程角度看,DuckSpace.org代表的是一类新兴工具范式:利用WebAssembly和浏览器端推理运行时,将原本需要本地环境的重型仿真能力轻量化。它的价值不在于替代本地MuJoCo或实体测试,而在于降低社区参与门槛——让策略贡献者、机器人爱好者、甚至潜在用户在几秒内获得直观感受。
局限同样明显。浏览器端物理仿真的精度受限于运行频率和模型简化程度;多舵机配置的切换虽然方便,但不同硬件平台间的动力学差异难以在单一仿真中完整复现;上层Mind模块的集成增加了产品复杂度,却未必服务于核心的“策略评测”场景。
对于双足机器人RL策略开发者而言,一个真正有用的浏览器测试台应该优先做好三件事:策略加载与快速回放、可调的域随机化参数、以及仿真与实体表现的对比记录。语音交互和节奏点头可以作为演示亮点,但不应该成为产品叙事的主角。
原帖作者寻求的“直率工程反馈”恰恰指向一个更根本的问题:在开源机器人生态中,工具应该由社区需求驱动,而非功能堆叠驱动。DuckSpace.org的下一步演进,或许应该从回答“策略开发者最频繁的验证动作是什么”开始。
WebAssembly(Wasm)是一种可在现代浏览器中以接近原生速度执行的二进制指令格式,由 W3C 标准化,支持 C/C++、Rust 等语言编译而来。它运行在浏览器沙箱内,具备内存安全与跨平台特性,使得原本依赖本地安装的重型计算库(如物理引擎、推理运行时)能够直接在网页中运行。将 MuJoCo 这类 C++ 引擎编译为 WebAssembly,是该测试台实现“零安装”的关键路径;但 Wasm 的单线程执行模型、内存限制以及缺乏原生 SIMD 优化,也构成了浏览器端仿真精度的天然上限。评估此类工具时,需将 Wasm 的性能约束纳入考量,而非简单对比浏览器与本地 MuJoCo 的仿真结果。
相关推荐
开源自动驾驶模型Alpamayo 2 Edge发布:边缘端推理提速超10倍
NVIDIA发布开源自动驾驶模型Alpamayo 2 Edge,Embedl推出优化版本,在AGX Thor边缘硬件上推理速度比PyTorch快10倍以上。模型采用强化学习循环训练,输入6路摄像头和运动信息,开发者可在线体验真实硬件运行。

丰田复活Scion品牌:首款车型竟是美国制造的25mph轻卡
丰田复活Scion品牌,定位为实验性移动出行孵化器,首款车型为美国印第安纳州制造的日式kei truck轻卡,最高时速25英里。本文分析其品牌策略、产品定位及行业影响。
COP31气候大会开幕:土耳其与澳大利亚联合主办的看点
COP31联合国气候大会在土耳其安塔利亚开幕,由土耳其与澳大利亚联合主办。本文梳理大会基本看点、联合主办模式的意义,以及科技从业者为何应关注气候谈判。