Kairos:面向PDDL语义感知的规划引擎编排框架
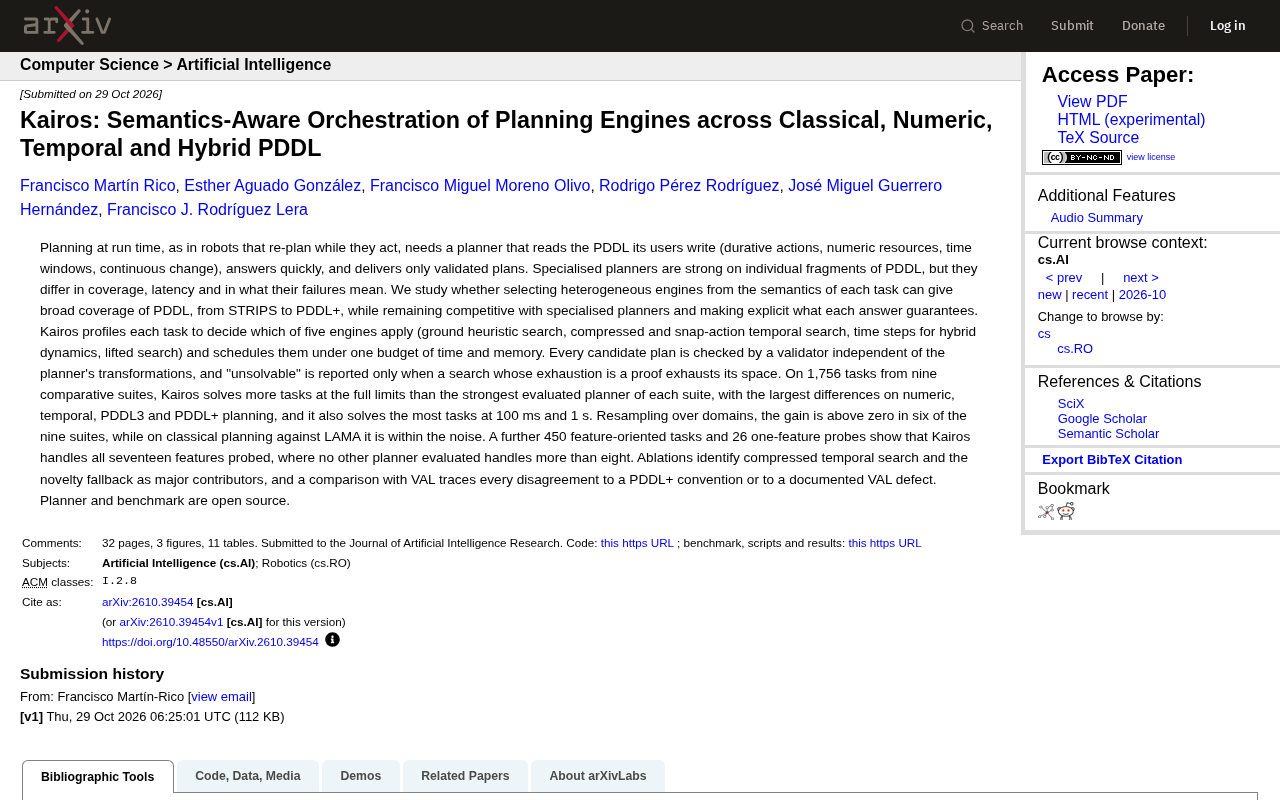
Kairos按任务语义动态编排五个专用规划引擎,兼顾广覆盖、低延迟与可验证性。
Kairos 针对机器人运行时规划中 PDDL 片段多样、单一规划器覆盖不足的问题,提出语义感知的异构引擎编排方案。系统为每个任务生成语义画像,据此从五个专用引擎中选择并调度适用者,统一时间与内存预算,所有候选计划经独立验证器检查后才返回,无解结论仅在搜索穷尽构成证明时报告。在 1,756 个跨九个套件的任务上,Kairos 在完整资源限制以及 100ms、1s 严格限制下解决的任务数均领先;能处理全部十七个探测特性,而其他规划器最多八个;经典规划上与 LAMA 差异在噪声范围内。消融实验确认压缩时间搜索与新颖性回退为主要贡献,规划器与基准已开源。
在机器人需要边行动边重新规划的运行时场景中,规划器必须快速读懂用户编写的PDDL——包括持续动作、数值资源、时间窗口和连续变化——并且只返回经过验证的计划。单一专用规划器往往在某类PDDL片段上表现优异,但在覆盖范围、延迟和失败含义上差异显著。一项名为Kairos的研究提出了一种新思路:根据每个任务的语义来选择异构引擎,从而在从STRIPS到PDDL+的广泛范围内实现覆盖,同时保持与专用规划器相当的竞争力,并明确每个答案的保证。
问题背景:专用规划器的碎片化困境
PDDL(规划领域定义语言)已经演化出多个子集,从经典的STRIPS到支持数值、时间、混合动力学的PDDL+。每种扩展都带来了新的语义挑战,而专用规划器通常只针对其中一部分进行优化。例如,有的引擎擅长启发式搜索,有的专攻时间约束,还有的适合处理连续变化。当用户编写一个包含多种特性的任务时,单一规划器可能因为不支持的语法而直接失败,或者给出无法验证的结果。更麻烦的是,失败的含义并不统一:有的失败表示“无解”,有的只是“超时”或“内存不足”,用户难以区分。
Kairos的核心观察是:与其寻找一个万能规划器,不如在运行时根据任务的语义特征动态选择并调度多个专用引擎。这样既能利用各引擎的长处,又能通过独立验证器确保输出的可靠性。
PDDL(Planning Domain Definition Language)是国际规划竞赛(IPC)推动形成的标准化建模语言,其核心思想是把规划问题拆分为领域(domain)和问题(problem)两个文件:领域描述谓词、动作及其前提与效果,问题描述具体对象、初始状态和目标。STRIPS是最早的子集,只支持合取前提、增删效果和确定性动作;后续扩展逐步加入数值流(如资源消耗与生产)、持续时间与时间窗口(durative actions)、以及连续变化量(processes 与 effects),形成 PDDL2.1、PDDL3 和 PDDL+ 等版本。不同子集在语义上并非简单叠加:时间与数值耦合会引入可判定性和调度复杂性,连续变化则要求对微分方程或区间进行推理。正因如此,专用规划器通常只针对某个片段做深度优化,跨片段任务往往需要人工切换工具,这是碎片化困境的根源。
语义感知的引擎编排机制
Kairos为每个任务生成一个“画像”,据此决定五个引擎中哪些适用:接地启发式搜索、压缩与瞬时动作的时间搜索、混合动力学的时间步进、提升搜索等。这些引擎被统一在一个时间和内存预算下调度。关键在于,所有候选计划都会经过一个独立于规划器转换的验证器检查,只有验证通过的计划才会被返回。而“无解”的结论仅在某个搜索过程耗尽空间且其穷尽性构成证明时才报告——这避免了将超时误判为不可解。
这种设计把“规划器的失败”转化为“可解释的答案”:用户能明确知道结果是已验证的计划、已证明无解,还是资源耗尽。
“接地”(grounding)是PDDL求解中的关键预处理步骤:把带有变量和参数的动作模式,按问题中所有对象组合展开成不含变量的命题动作。接地后问题转化为有限状态空间的图搜索,便于使用启发式(如 h^add、h^FF)和子规划提取。然而接地可能引起组合爆炸,参数量大时命题数量急剧膨胀。提升搜索(lifted search)则直接在带变量的动作模式上推理,避免显式枚举对象组合,在对象多、动作模式少的领域更有优势。混合动力学的时间步进引擎则面向 PDDL+ 中的连续过程,以离散时间步近似连续演化,并需处理事件触发与数值积分误差。Kairos 把这些不同粒度的求解方式统一在语义画像之下,正是为了在接地与非接地、离散与连续之间做出任务级的选择。
基准测试:广覆盖与低延迟的平衡
据论文报告,在来自九个比较套件的1,756个任务上,Kairos在完整资源限制下解决的任务数超过了每个套件中最强的被评估规划器,差异在数值、时间、PDDL3和PDDL+规划上最为明显。同时在100毫秒和1秒的严格时间限制下,Kairos解决的任务数也是最多的。对领域进行重采样后,九个套件中有六个的增益大于零;而在经典规划上与LAMA相比,差异在噪声范围内——这意味着Kairos没有牺牲经典规划的性能。
额外的450个面向特性的任务和26个单特性探针显示,Kairos能处理所有十七个被探测的特性,而其他被评估的规划器没有一个能处理超过八个。消融实验表明,压缩时间搜索和新颖性回退是主要贡献因素。与VAL验证器的对比则将每一个分歧追溯到PDDL+的约定或VAL的已知缺陷。
VAL 是 PDDL 社区长期使用的计划验证工具,能够检查计划是否满足动作前提、效果以及时间与数值约束。但 VAL 对 PDDL+ 的连续过程语义支持并不完整,且在某些边界约定(如事件同时发生时的优先级、数值精度处理)上与规划器实现存在分歧。因此,当 Kairos 的独立验证器与 VAL 给出不同结论时,需要逐例判断是 Kairos 遵循了更严格的 PDDL+ 约定,还是 VAL 的已知缺陷所致。这也说明,验证器本身并非绝对真理来源,其语义实现同样需要社区标准化。在复现实验中,使用不同验证器可能得到不同的“已验证”集合,这是评估规划系统时容易被忽视的细节。
开放生态与可复现性
Kairos的规划器和基准测试均已开源,这为社区进一步验证和扩展提供了基础。对于需要运行时规划的机器人应用而言,这种语义感知的编排思路提供了一条兼顾覆盖范围、响应速度和结果可信度的路径。
局限与展望
当前Kairos的引擎集合固定为五个,未来能否自动发现或组合更多引擎值得探索。此外,验证器的独立性虽然提高了可信度,但也可能成为性能瓶颈。论文中提到的与VAL的分歧也提示,PDDL+的语义约定本身仍需社区进一步统一。
总体而言,Kairos展示了“按需编排”在规划领域的潜力:不是替代专用规划器,而是让它们各司其职,并由语义来指挥。
“新颖性回退”(novelty fallback)是一类基于状态新颖度的搜索恢复策略:当主搜索因启发式误导或局部极小陷入停滞时,转而优先扩展那些包含此前少见事实组合的状态,以跳出搜索死胡同。这类方法不依赖强启发式,在特征分布与经典基准差异较大的任务上尤其有用,因此成为消融实验中的主要贡献因素之一。压缩时间搜索则通过合并同时或近似同时发生的瞬时动作、压缩时间轴上的冗余步骤来降低搜索分支,对时间与数值耦合的任务收益明显。两者分别从搜索方向和状态空间规模两个侧面提升覆盖,解释了 Kairos 在异构任务上保持低延迟的部分原因。
相关推荐
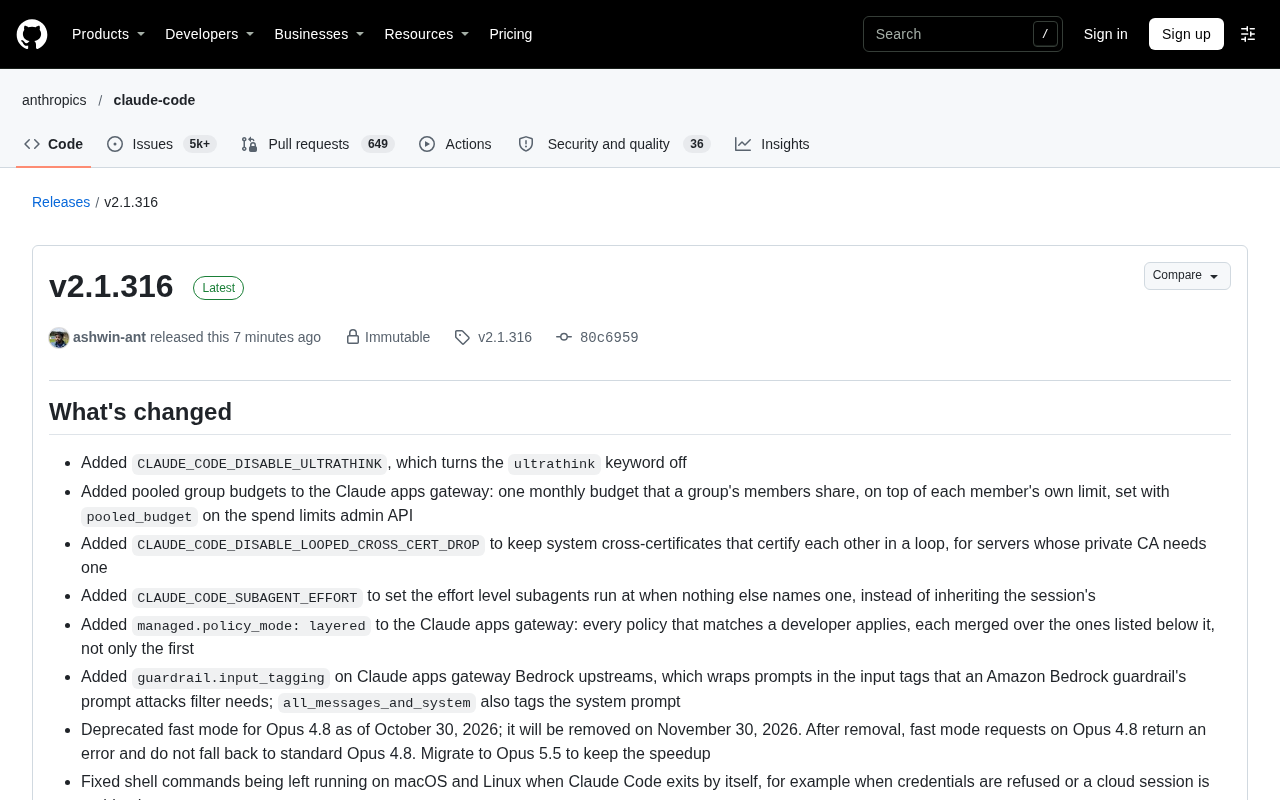
Claude Code v2.1.316 更新解析:企业级网关与多项稳定性修复
Claude Code v2.1.316 发布:新增企业网关池化组预算、分层策略模式、子智能体 effort 控制,修复 Shell、网络与会话恢复等数十项问题,并弃用 Opus 4.8 fast 模式。
17世纪英国洪水与末日恐慌:天气史新解
基于Hacker News讨论的'17世纪英国洪水与不祥预感',解读极端天气如何被赋予神意与政治预兆意义,并探讨天气史对当代气候传播与灾害舆情的启示。

合理使用制度为何对AI时代人人有益
从Hacker News讨论出发,解析合理使用(Fair Use)原则在AI训练与内容创作中的法律逻辑、争议焦点及其对创作者与技术生态的双重影响。