Microduck:用Rust打造的双足机器鸭,GitHub一日斩获421星

Pollen Robotics开源的Rust微型双足机器鸭microduck登上GitHub趋势榜,成为低门槛机器人教学平台。
Pollen Robotics开源的微型双足机器鸭microduck在GitHub趋势榜快速走红,总星数达10620、单日新增421星、fork数1375。项目以Rust为主要开发语言,利用其内存安全、零成本抽象和现代工具链优势,构建了涵盖运动学建模、步态生成、实时控制回路与机械结构的完整双足机器人堆栈。文章分析了它走红的原因:低硬件成本、可复现的教学定位,以及区别于Arduino/Python项目的系统级工程价值,并指出它适合机器人初学者、Rust开发者与教育场景,但双足调试的学习曲线依然陡峭。
一个会走路的机器鸭,为什么火了?
在GitHub趋势榜上,一个名为 microduck 的项目正以惊人的速度吸引开发者目光——单日新增421颗星,总星数突破10620,fork数达到1375。这个由Pollen Robotics开源的小型双足机器人,外形是一只鸭子,核心开发语言是Rust。
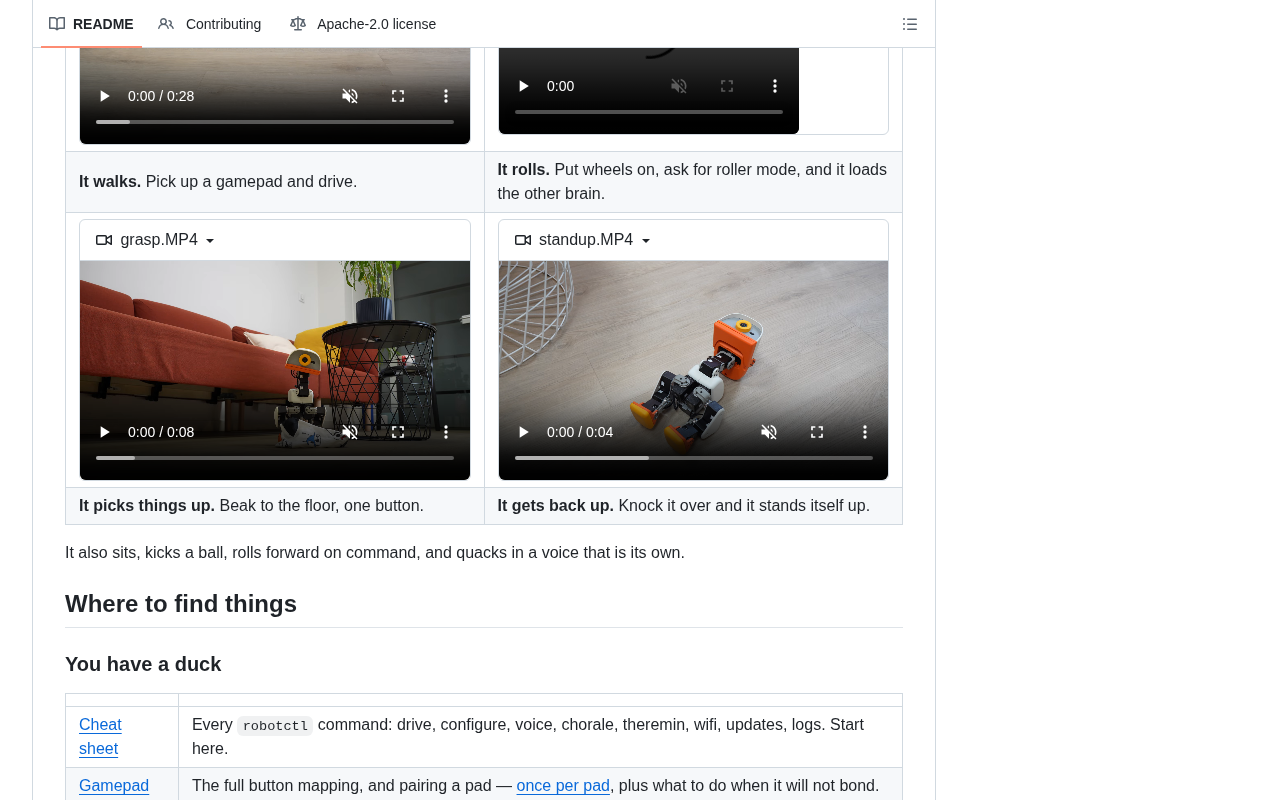
它看似只是一个“玩具”,但背后牵涉的是一套完整的双足运动控制、嵌入式实时系统与机械设计学习路径。对于想入门机器人学的开发者来说,microduck 提供了一条成本可控、代码可读、结构清晰的实践入口。
为什么用Rust写机器人?
机器人开发长期被C/C++统治,Rust的出现在近几年逐渐改变这一局面。microduck 选择Rust作为主要语言,释放了几个明确信号:
- 内存安全与并发无惧:双足行走需要高频传感器读取与电机控制,Rust的所有权模型能在编译期排除数据竞争,减少嵌入式场景下的调试痛苦。
- 零成本抽象:Rust既能写底层寄存器操作,也能组织上层控制逻辑,适合microduck这种从驱动到步态生成全栈自研的项目。
- 工具链现代:Cargo包管理、内置测试与文档生成,让社区贡献门槛降低。
据仓库信息,项目已经形成一定的社区规模,1375次fork意味着大量开发者正在基于它做二次开发或教学实验。
所有权模型是Rust中用于管理内存的一套编译期规则:每个值有且只有一个所有者,当所有者离开作用域时值被自动释放,同时借用检查器限制同一时刻只能存在一个可变引用或任意多个不可变引用。在双足机器人这类多任务并发的嵌入式系统中,传感器读取任务与电机控制任务往往需要共享状态,C/C++里常见的数据竞争和悬垂指针问题在Rust中会被编译器直接拒绝。代价是需要重新组织代码结构、大量使用Arc、Mutex或消息通道来传递数据,这也是许多机器人团队从C++迁移到Rust时的主要学习成本。
双足行走的技术门槛在哪里?
a 尽管microduck尺寸小,但双足平衡控制并不因为体积缩小而变得简单。相反,小型机器人惯量低、对扰动更敏感,对控制周期的要求更高。
从公开资料推断,该项目涉及以下技术层:
- 运动学建模:双腿的逆运动学求解,将目标足端位置映射为关节角度。
- 步态生成:周期性地规划支撑相与摆动相,维持动态平衡。
- 实时控制回路:传感器数据读取→状态估计→控制量输出,需要在毫秒级完成。
- 机械结构:微型舵机选型、腿部连杆设计与3D打印件装配。
这些模块在microduck中被封装在一个可运行的开源堆栈里,学习者不必从零搭建每一层,而是可以逐层替换、对比实验。
逆运动学(Inverse Kinematics, IK)是给定足端在空间中的目标位置,反推出各关节应当转动的角度。对于microduck这种腿部连杆数量有限的微型机器人,解析解通常可以通过几何关系直接推导,计算量小、适合在微控制器上实时执行。与逆运动学相对的正运动学则是已知关节角度求足端位置,常用于状态估计与仿真验证。实际调试中,逆运动学解算还要处理关节限位、奇异位形(某些姿态下解不唯一或不存在)等问题,这些都是学习者替换步态算法时会直接遇到的工程细节。
步态生成中的“支撑相”指机器人某条腿接触地面并承重的阶段,“摆动相”指该腿离地向前摆动的阶段。双足行走与四足不同,任何时刻至少有一条腿在支撑,且经常存在单腿支撑的短暂窗口,此时机器人的重心必须落在支撑足形成的支撑多边形内才不会倾倒。常见的步态策略包括基于零力矩点(ZMP)的规划、基于倒立摆模型(LIPM)的轨迹生成,以及近年来在小型机器人上更实用的基于中央模式发生器(CPG)的周期振荡方法。microduck这类低成本平台通常采用简化模型加参数调节的方式,先保证站立稳定,再逐步引入动态行走。
对开发者社区意味着什么
10620颗星和单日421颗新增,说明microduck击中了某个真实需求:低门槛、可复现的双足机器人教学平台。
市面上完整双足机器人套件价格普遍偏高,而microduck定位“tiny”,意味着硬件成本被压缩到个人开发者可承受的范围。Rust语言的加持又让它区别于大量基于Arduino或Python的教学项目,吸引了对系统性能与安全性有要求的工程师群体。
Pollen Robotics此前在开源机器人领域已有积累,microduck可以看作其技术栈向轻量级、教育化方向的延伸。1375次fork背后,很可能已经衍生出多种硬件变体与步态算法分支。
适合谁上手
- 机器人初学者:通过组装与调试理解双足行走的基本原理。
- Rust开发者:寻找嵌入式与实时控制方向的练手项目。
- 教育场景:作为课程设计或毕业项目的基座,替换步态算法做对比研究。
需要提醒的是,双足机器人调试周期较长,从能站立到稳定行走往往需要反复调参。microduck降低了起点,但并未消除这条学习曲线的陡峭部分。
结语
microduck 的价值不在于“鸭子”这个讨巧的外形,而在于它把一个完整的双足机器人系统以Rust开源出来,让更多人可以拆开、修改、重建。一日421星是社区用脚投票的结果——好的教学型开源硬件,永远有市场。
相关推荐

博途与Factory IO实战:堆垛机PLC地址符号表配置教程
本文详解博途TIA Portal与Factory IO联合调试中堆垛机PLC地址符号表的配置方法,涵盖工程模板调用、输入输出变量添加、系统时钟设置及仿真连接技巧,适合自动化工程师参考。

博途堆垛机启停急停复位编程实战:从零搭建控制逻辑
本文详解博途与FactoryIO堆垛机启停急停复位编程实战,包括仿真开关映射、启停自锁电路、急停反逻辑处理及变量初始化准备,适合PLC初学者参考。

不改权重也能微调大模型:PEFT、适配器与前缀调优解析
解析 PEFT 参数高效微调三大路线:LoRA、适配器与前缀调优。说明不更新原始权重如何微调大模型、各方法的优劣与选型建议,以及落地时的调参与部署注意事项。