纽约ROS开发者聚会:四家机器人公司演讲
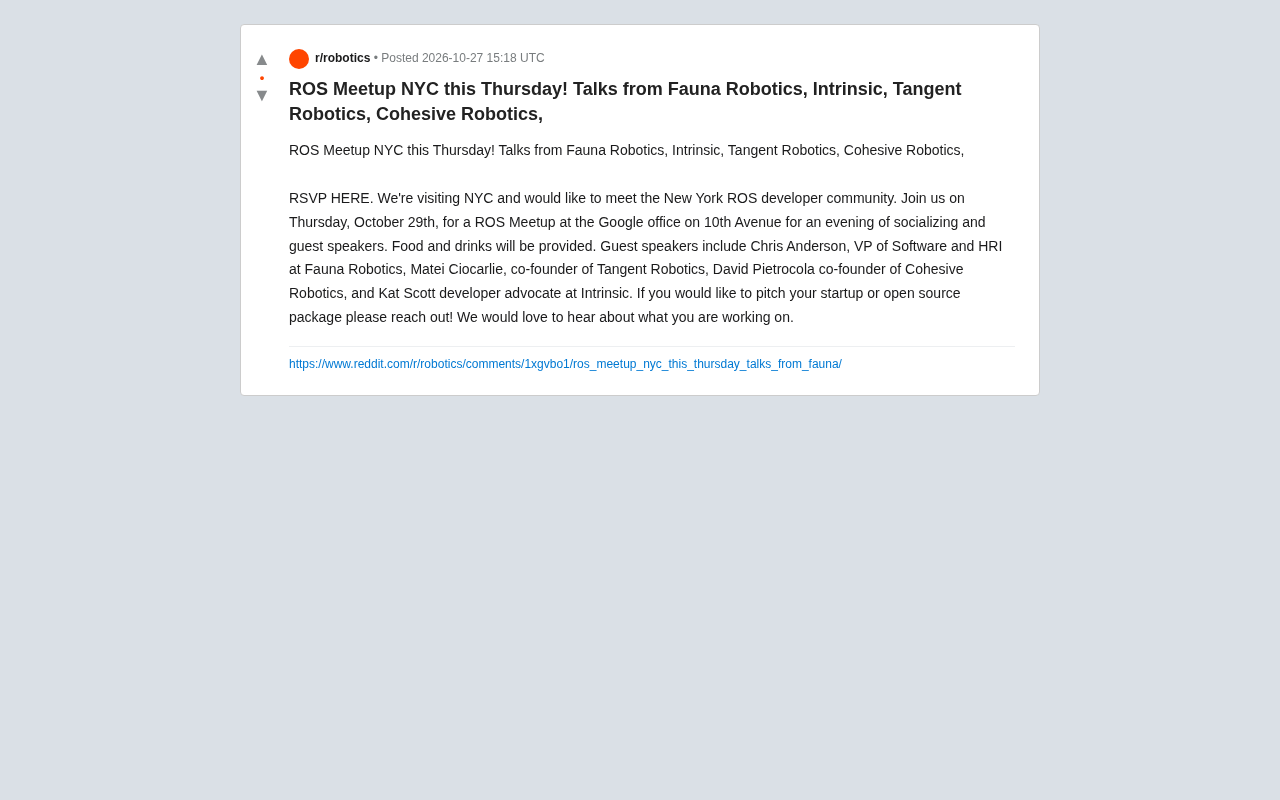
ROS纽约线下聚会周四在谷歌办公室举行,四家公司演讲并开放征集。
本文报道了将于周四(10月29日)在纽约谷歌办公室举行的ROS开发者社区线下聚会。活动由社区组织者发起,旨在连接纽约地区ROS开发者,现场提供餐饮,需通过链接RSVP报名。演讲阵容包括Fauna Robotics软件与人机交互副总裁Chris Anderson、Tangent Robotics联合创始人Matei Ciocarlie、Cohesive Robotics联合创始人David Pietrocola,以及Intrinsic开发者布道师Kat Scott,覆盖人形机器人、初创企业与开发者工具方向。活动同时开放演讲征集,欢迎开发者介绍创业项目或开源包。原始公告未公布具体演讲主题,也未提及线上直播或录像。文章最后从演讲阵容观察ROS生态,指出人形机器人、工业自动化与开发者工具是当前受关注的技术方向。
ROS(机器人操作系统)开发者社区线下聚会将于本周四在纽约谷歌办公室举行。
据Reddit上发布的公告,本次活动由社区组织者发起,旨在连接纽约地区的ROS开发者。公告称组织者正在访问纽约,希望与当地开发者见面交流。活动时间为周四(10月29日),地点在第十大道的谷歌办公室,现场提供餐饮。
演讲阵容:覆盖人形机器人、工业软件与初创生态
活动邀请了四位来自不同机器人公司的演讲者,背景涵盖人形机器人、工业机器人软件和初创企业。
Fauna Robotics:软件与人机交互
Chris Anderson是Fauna Robotics的软件与人机交互(HRI)副总裁。人形机器人领域对ROS的依赖度高,软件栈和交互设计是此类产品落地的关键环节。
ROS(Robot Operating System) 并非传统意义上的操作系统,而是一套用于机器人软件开发的中间件框架与工具集合,最初由 Willow Garage 于 2007 年前后推出,现由 Open Robotics 维护。它提供进程间通信(基于话题、服务和动作的发布/订阅模型)、硬件抽象、设备驱动、可视化工具(如 RViz)以及仿真环境(Gazebo)等能力,使开发者能够以模块化方式拼装感知、规划与控制组件。ROS 1 已于 2025 年停止维护,社区正全面迁移至基于 DDS 通信层的 ROS 2,后者在实时性、安全性和多机分布式部署方面有显著改进,这也是当前人形机器人与工业机器人项目普遍采用 ROS 2 的重要背景。
人机交互(HRI,Human-Robot Interaction) 是研究人与机器人之间信息交换与协作方式的交叉领域,融合机器人学、认知科学、人因工程与交互设计。在人形机器人产品中,HRI 关注点包括自然语言与语音交互、手势与 gaze(注视)线索、运动规划中的社会规范(如保持安全距离、避让行人)、以及通过表情或灯光等通道传递机器人内部状态以建立信任。工程实现上,HRI 模块通常需要与 ROS 中的感知管线、运动控制和安全监控节点紧密耦合,因此该方向对 ROS 软件栈的依赖度较高。
Tangent Robotics:学术背景的联合创始人
Matei Ciocarlie是Tangent Robotics的联合创始人。公告未披露其具体演讲主题,但从联合创始人的身份来看,内容可能涉及公司技术路线或机器人操作相关方向。
Cohesive Robotics:初创视角
David Pietrocola是Cohesive Robotics的联合创始人。公告未提供该公司更多细节,演讲可能围绕初创团队如何使用ROS快速构建产品展开。
Intrinsic:开发者关系
Kat Scott是Intrinsic的开发者布道师(developer advocate)。Intrinsic作为机器人软件平台方向的参与者,其演讲可能侧重开发者工具与生态建设。
需要说明的是,原始公告仅列出了演讲者姓名与职务,未公布各场演讲的具体主题,以上方向判断基于各公司公开定位,并非公告内容。
开发者布道师(Developer Advocate) 是连接技术平台与开发者社区的角色,职责包括撰写教程与示例代码、在会议和聚会上做技术演讲、收集开发者反馈并推动产品改进。与纯市场岗位不同,布道师通常具备一线工程背景,需要能直接演示 SDK 或 API 的用法。在机器人软件领域,这类角色往往围绕开源框架的采用展开工作,例如帮助开发者将现有 ROS 包迁移到新的平台或工具链上。
报名方式与开放征集
公告提示感兴趣者通过链接RSVP报名,具体报名链接见原始帖子。活动同时开放演讲征集,组织者表示欢迎参与者联系他们,介绍自己正在开发的创业项目或开源包。
这类线下聚会通常兼具社交与技术分享双重属性,对纽约地区的ROS开发者而言,是与同城同行建立联系、了解其他团队技术实践的机会。
对ROS生态的观察
从演讲阵容看,本次活动把商业公司、初创团队和平台型企业的开发者聚集在同一场合。ROS作为机器人领域广泛采用的开源中间件,其社区活动往往反映出行业的技术重心——人形机器人、工业自动化与开发者工具是当前受关注的方向。
对于无法到场的开发者,原始公告未提及是否提供线上直播或录像。有意了解后续活动信息的读者,可关注ROS社区的相关渠道。
机器人中间件与平台化趋势:ROS 生态近年出现了从“框架”向“平台”演进的动向,典型代表包括 Open Robotics 推出的云托管服务以及 Intrinsic 等公司提供的无代码/低代码机器人应用开发平台。这类平台试图降低 ROS 的使用门槛,把感知、抓取规划等常见能力封装为可复用组件,同时保留与 ROS 2 生态的互操作性。与此同时,工业机器人厂商(如通过 ros2_control 框架)也在逐步接纳 ROS 2 作为上层编排层,反映出开源中间件与商业产品之间的边界正在变得模糊。
相关推荐
Cohere质疑开源模型与Anthropic IPO同日:巧合还是策略?
Reddit用户发现Cohere批评开源模型的文章与Anthropic提交IPO在同一天发布,引发社区对闭源厂商公共言论商业动机的讨论。本文分析这一时间巧合背后的开源与闭源之争,以及社区反应揭示的信任问题。
本地AI王者:日耗12M token背后的算力差距与竞争焦虑
Reddit开发者自嘲本地AI王者:日耗12M token,却被每分钟34M token的云端玩家降维打击。文章探讨本地部署与云端自动化的算力差距、token消耗量背后的行业焦虑,以及开发者如何在两种模式间找到平衡。
VisionQuest:当AI真正失控,漫威新剧如何映射现实焦虑
漫威新剧《VisionQuest》讲述超能力机器人沉迷数字白日梦、试图理解人性的故事。本文分析剧集如何映射生成式AI讨论中的“失控”“自主”与“理解”等核心议题。