NVIDIA Cosmos 如何帮配送机器人提前演练突发状况
NVIDIA Cosmos 用少量真实输入扩展合成场景,加速配送机器人训练与评估。
文章介绍 NVIDIA 借助 Cosmos 世界基础模型,将少量真实训练输入扩展为大规模合成场景,让配送机器人在仿真中提前遭遇各类意外事件,从而更快、更安全地完成训练。以 Cocoa Robotics 为例,该公司利用 Cosmos 扩展训练数据,覆盖临时施工、行人横穿等长尾场景,以提升机器人在真实世界中的准确性。合成变体还可配合 Isaac Sim 与 Isaac Lab,对感知、预测和路径规划能力进行闭环评估。文章同时指出,视频未披露具体性能或成本数据,该工作流能否奏效仍取决于合成场景与真实分布之间的差距能否被有效控制。
在现实世界中训练配送机器人,往往意味着高昂的成本和漫长的时间。NVIDIA 官方视频展示了一条新路径:借助 Cosmos 世界基础模型,开发者只需少量输入,就能扩展出大量合成场景,让机器人在仿真中提前“遇见”各种意外,从而更快、更安全地完成训练。
从少量输入到海量合成场景
据 NVIDIA 官方视频介绍,使用 Cosmos 时,开发者可以取用少量真实训练输入,将其扩展成非常庞大的合成场景集合。这些场景全部在仿真环境中生成,训练速度比在现实世界中反复试错快得多。
这种做法的核心价值在于覆盖“长尾”情况。现实道路上不常发生的突发事件——临时施工、突然横穿的行人、异常停放的车辆——很难在真实训练中反复采集,但在 Cosmos 的合成数据中可以被批量构造出来。
世界基础模型(World Foundation Model) 是一类在大规模视频、图像及物理交互数据上预训练的生成式模型,其目标是学习现实世界的时空规律与物理常识,从而能够生成符合物理约束的未来场景或视频片段。与仅处理文本或静态图像的基础模型不同,世界基础模型需要理解物体运动、遮挡、光照变化和碰撞等动态过程。NVIDIA Cosmos 即属于这一范畴,它面向机器人与自动驾驶开发,强调可控、可扩展的合成数据生成能力,开发者可通过文本、图像或少量真实片段作为条件输入,引导模型生成多样化的场景变体。
Cocoa Robotics 的实践:用合成数据覆盖意外事件
视频中以 Cocoa Robotics 为例。该公司把训练机器人时积累的少量输入交给 Cosmos,扩展出许多合成变体,借此扩大数据集覆盖范围,涵盖各种不同类型的意外事件。按照视频的说法,这样做的目的是让机器人在进入真实世界时“更准确”。
Cocoa 的机器人并非实验室原型,而是通过 Uber Eats、DoorDash 和 Wolt 等平台实际完成配送,服务数千家餐厅和商户。对这类规模化运营的机器人来说,训练数据是否覆盖足够多的异常场景,直接关系到配送的可靠性。
长尾分布(Long-tail Distribution) 指的是在真实世界数据中,常见情况占据绝大多数样本,而大量罕见但关键的异常事件仅以极低概率出现,形成一条“长尾”。对配送机器人而言,临时施工、突然横穿的行人、异常停放的车辆等都属于长尾事件。由于采集成本高且难以重复,真实数据集往往对长尾覆盖不足,导致模型在遇到罕见情况时表现下降。合成数据扩展的核心思路,就是主动构造并放大这些长尾场景,使训练分布更接近真实世界的完整风险谱,从而提升模型在异常情况下的鲁棒性。
仿真闭环:感知、预测与路径规划一起评估
这些合成变体并不只用于“看”。视频指出,它们可以配合 NVIDIA Isaac Sim 和 Isaac Lab,支持对机器人感知、预测和路径规划能力的评估。换句话说,开发者能在仿真中比较自动驾驶机器人面对同一类意外时的表现,再判断是否需要调整模型。
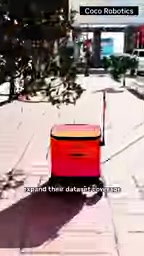
这种评估闭环的意义在于把“训练”和“验证”放在同一个合成环境里完成,减少对真实路测的依赖。视频还提到 AutonomyStack 在真实世界中对障碍物的响应能力,作为机器人自主性的一类参考。
Isaac Sim 与 Isaac Lab 是 NVIDIA 面向机器人开发的仿真工具链。Isaac Sim 基于 Omniverse 构建,提供高保真物理仿真、传感器模拟和合成数据生成能力,可用于构建接近真实世界的虚拟测试环境;Isaac Lab 则是在其之上轻量化的机器人学习框架,专注于强化学习与模仿学习等训练流程,支持大规模并行仿真以加速策略迭代。两者结合,使开发者能够在同一仿真环境中完成从数据生成、模型训练到感知与规划能力评估的闭环,减少对真实路测的依赖。
对配送机器人行业意味着什么
配送机器人要在人行道、园区和城市街道上运行,面对的环境远比结构化道路复杂。真实世界的训练成本高、周期长,而且难以重复同一突发事件。Cosmos 这类世界基础模型提供的合成场景扩展能力,实质上是在用生成式方法补足数据覆盖的短板。
需要说明的是,视频并未给出具体的性能提升数字或成本下降比例,其重点在于展示“少量输入→大量合成变体→仿真训练与评估”这一工作流。对正在做机器人落地的团队而言,这条路径是否奏效,仍取决于合成场景与真实分布之间的差距能否被有效控制。
NVIDIA 在视频结尾表达了与 Cocoa 合作的态度,并鼓励更多开发者尝试同样的做法。对于配送机器人之外的自主移动平台,这套基于 Cosmos 与 Isaac 生态的仿真训练思路同样具备参考价值。
仿真到现实的差距(Sim-to-Real Gap) 是指仿真环境中训练或评估得到的模型表现,与部署到真实世界后的表现之间存在的偏差。其来源包括传感器噪声建模不准确、物理参数简化、渲染真实感不足以及真实世界分布与合成分布不一致等。使用生成式世界模型扩展合成场景时,这一差距尤为关键:如果合成变体在视觉风格或物理行为上与真实世界偏离过大,模型可能学到虚假的关联。因此,控制合成数据与真实分布之间的差距,通常需要混合真实数据、进行域随机化,并在真实环境中做最终验证。
相关推荐
Jon Krohn对话:LLM如何重塑数据科学家的价值
Super Data Science主播Jon Krohn与Josh Starmer、Luis Serrano对谈:LLM如何让二十年技术积累失去护城河,数据科学家和工程师的价值应转向上下文提供、商业理解和智能体编排。
Vergecast 电子书库技巧:多张虚拟借书证与 Kobo 整合
Vergecast 播客分享电子书库构建技巧:优先直接购买支持作者与独立书店,利用多张虚拟借书证通过 Libby、Overdrive 扩大图书馆借阅,Kobo 阅读器深度整合图书馆资源并支持多证管理。
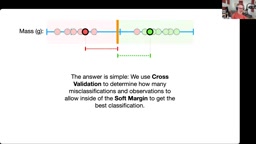
支持向量机(SVM)核心概念与Python代码实战
从最大间隔分类器到核技巧,深入浅出讲解支持向量机(SVM)核心概念,并用Python代码演示多项式核SVM在糖尿病数据集上的完整流程,包括标准化、模型训练与决策边界可视化。