NVIDIA Isaac for Healthcare:用GPU医学物理仿真训练医疗机器人
NVIDIA Isaac for Healthcare 用GPU仿真+数字孪生+生成式世界模型,破解医疗机器人训练数据稀缺难题。
医疗机器人的训练瓶颈不在于图像识别,而在于机器人与人体物理交互数据的极度稀缺。NVIDIA Isaac for Healthcare 通过三个层次的组合来突破这一困境:首先将患者影像转化为数字孪生,并扩展为覆盖多样解剖差异的虚拟人群;其次借助GPU加速实现成千上万个并行仿真环境,每帧物理交互均自动生成精确标注的感知数据;最后以经典物理求解器保障准确性、以Cosmos生成式世界模型提升速度与泛化能力,二者互补构成完整仿真闭环。该框架适用于手术机器人、内窥镜、血管介入和机器人超声等多类场景,目标不是取代临床验证,而是通过虚拟世界的大规模试错,大幅压缩真实验证的成本与时间。
医疗机器人和外科医生一样,需要从经验中学习。但问题在于——用来训练它们的数据几乎不存在。真实的临床数据既稀缺又分散,往往被锁死在单一机构内部;物理样机的搭建缓慢且无法规模化;而通过模仿学习得到的策略,最终仍要经历大量试错才能真正可靠。NVIDIA 最新推出的 Isaac for Healthcare 医学物理仿真平台,正是为了填补这条链条中最关键的缺口。
医疗机器人训练的数据困境
把机器人送进临床之前,最难的一环不是让它看懂图像,而是让它理解自己与人体的物理交互。器械如何压迫组织、组织又如何反作用于器械——这类交互数据几乎无法在真实世界中大规模采集。
NVIDIA 的思路是把整条链路搬进仿真:解剖结构的数字孪生、面向感知的传感器仿真,以及从中学习的策略模型。而这次真正补上的"中间那块拼图",就是医学物理仿真——用经典物理与生成式方法共同刻画机器人与人体之间的物理互动。
从数字孪生到解剖分布
整个流程从数字孪生开始。患者数据被转化为可直接用于仿真的解剖结构,随后再被扩展成一整个"人体分布"——不同体型、不同解剖差异的虚拟群体,用来对策略进行压力测试。
关键在于,这些多样化的解剖模型既可以来自你已有的扫描数据,也可以直接生成。这意味着即便手头只有有限的真实样本,也能衍生出一个远超真实采集能力的测试队列。
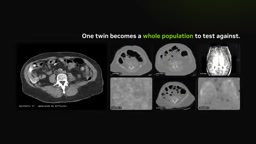
数字孪生(Digital Twin)在医疗语境中特指基于真实患者影像数据(如 CT、MRI)重建的个体化三维解剖模型,能够实时或离线地映射真实解剖状态。将单一患者数字孪生扩展为"解剖分布",本质上是一种数据增强策略:通过参数化形变、统计形状模型(Statistical Shape Model)或生成模型,在原始扫描数据的基础上合成出涵盖不同体型、器官位置和病理变化的虚拟个体。这对于机器人策略的鲁棒性验证至关重要——一个只在单一解剖形态下训练的策略,遇到体型差异较大的真实患者时很可能失效。通过覆盖广泛解剖分布的仿真测试,可以在临床前阶段系统暴露策略的边界条件,减少上市后的安全风险。
逐帧运行的GPU物理引擎
有了解剖模型,物理仿真便逐帧运行:器械与组织在每一帧里彼此推挤,背后是 GPU 加速的真实力学计算。今天这些交互可以由人工操作,明天则交给策略模型自主完成。
每一次交互都会同步产生感知数据。无论机器人"看到"的是 X 光、超声还是摄像头画面,都从同一个仿真状态中逐帧渲染而来。这样一来,每一张图像都精确配对着产生它的真实状态——这正是训练感知模型时最珍贵、现实中却几乎不可能获得的"完美标注"。
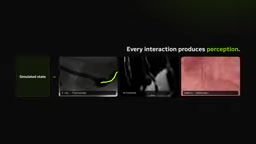
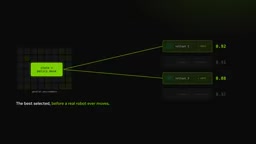
因为运行在 GPU 上,仿真不再是单次实验,而是一个可以大规模并行的过程。一次仿真可以裂变成成千上万个并行环境,覆盖你在现实中永远无法凑齐的变体队列,把实验规模推到全新的量级。
在这些并行环境里,策略会各自尝试不同的动作,每一次 rollout 都在仿真中被打分。表现最好的被保留,其余被淘汰——机器人在真实器械移动之前,就已经学会该往哪个方向走。
文中提到的"完美标注"对应机器学习中的 Ground Truth 问题。在真实手术环境里,摄像头或超声图像所对应的器械三维位姿、组织受力状态几乎无法被同步、精确地记录下来——这是医疗感知模型训练数据极度稀缺的根本原因之一。仿真环境的独特价值在于,仿真状态本身就是标注:任意一帧渲染图像都精确对应已知的器械位姿、组织形变量和接触力,无需人工标注流程,也不存在传感器误差或标注者主观差异。这种"免费的完美标注"使得感知模型可以在海量仿真数据上预训练,再以少量真实数据进行微调(Sim-to-Real Transfer),从而大幅降低对稀缺临床数据的依赖。
经典物理与生成式世界模型的双轮驱动
上述属于"经典的一半":直接求解物理方程。另一半则是生成式方法——一个从数据中学习物理规律的世界模型。
NVIDIA 的 Cosmos 系列世界模型接收当前视角与机器人的下一步动作,直接生成接下来会发生的画面,并经过蒸馏以支持实时运行。经典求解保证物理的准确性,生成式模型则带来速度与泛化能力,两者互补构成完整的仿真闭环。
Cosmos 是 NVIDIA 于 2025 年初发布的世界基础模型(World Foundation Model)系列,专为物理 AI 应用设计。其核心思想是将大量真实世界与仿真视频数据压缩为对物理规律的隐式表征,使模型能够在给定当前状态与动作条件后,自回归地预测未来帧的视觉内容。与传统物理求解器不同,Cosmos 并不显式建立微分方程,而是通过数据驱动的方式学习"世界如何运转",因此在处理难以精确建模的柔性组织形变、液体流动等复杂现象时具有天然优势。所谓"蒸馏以支持实时运行",指的是将大型基础模型的知识迁移到参数量更小的轻量网络中,使其推理延迟足以嵌入机器人控制环路。在医疗场景中,Cosmos 可以为超声探头压迫软组织、导管在血管中推进等难以精确物理建模的交互提供快速、可泛化的视觉预测。
一个框架,覆盖多类手术场景
这一框架并不局限于单一术式。手术机器人、内窥镜、血管介入、机器人超声——只要机器人需要与人体解剖发生交互,就存在可被仿真的物理过程。
把这些要素拼在一起,平台就形成了一个闭环:解剖、物理、感知、策略,四个环节彼此驱动、层层递进。整套系统开放构建,全部运行在 NVIDIA 加速计算之上。
仿真不是替代,而是缩短通往临床的路
值得强调的一点是:仿真并不取代医疗机器人走向临床的完整验证流程,而是显著缩短这条路径。通过在虚拟环境中完成大量试错、策略筛选与感知训练,真实世界中的验证成本与时间被大幅压缩。
对于长期受制于数据稀缺、原型迭代缓慢的医疗机器人领域而言,GPU 原生的医学物理仿真提供了一条可规模化的新路径。它把"从经验中学习"这件事,从昂贵的现实试错,转移到了可以无限并行、精确标注的仿真世界。
相关推荐
Cursor是什么?AI编程工具与传统IDE的核心区别
Cursor是什么?本文详解这款内置AI助手的编程工具,对比它与VS Code等传统IDE在代码补全、生成、重构、错误处理上的核心区别,并分析Cursor集成Claude、DeepSeek等大模型的特性及适用人群。
Coze扣子3.0入门指南:智能体与AI应用全景解析
Coze扣子3.0入门教程:解析字节跳动AI开发平台的智能体、AI应用、工作流与插件体系,涵盖单Agent与多Agent协作,并对比Coze与Dify的差异,帮助零基础用户快速搭建AI智能体。
DeepSeek Harness 环境搭建:Node.js 安装与配置全流程
零基础搭建 DeepSeek Harness 运行环境的完整教程,涵盖 Node.js 安装、Add to PATH 勾选、npm 全局目录与缓存目录迁移,以及系统环境变量配置全流程,附常见踩坑提示。