PyTorch 2.15 发布:NCCL后端重写并成为默认
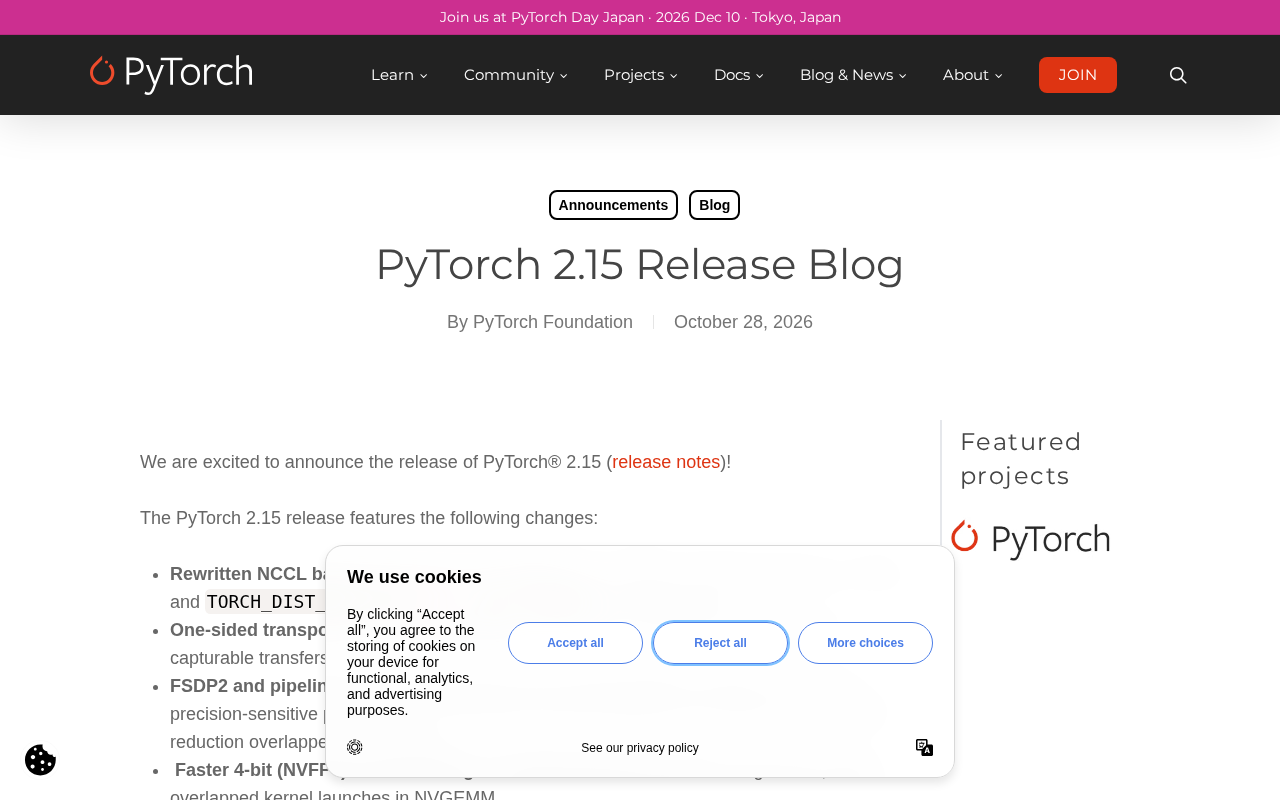
PyTorch 2.15 重写 NCCL 后端并设为默认,新增 flight recorder 辅助排查通信故障。
PyTorch 2.15 正式发布,核心变更是重写后的 NCCL 后端成为默认选项,直接影响所有基于 NCCL 的多卡训练任务,包括 DDP 和 FSDP。官方同时引入 flight recorder 机制,以黑匣子方式记录通信状态,用于训练 hang 住或崩溃后的现场回溯,把过去难以复现的偶发通信故障变为可查证的问题。文章指出改动集中在分布式通信层,单卡训练和推理受影响较小;生产环境升级前应在非关键任务上验证,重点关注通信超时与异常日志,并确认与现有代码和驱动版本兼容后再逐步推开。
PyTorch 2.15 正式发布,这次更新的重头戏是 NCCL 后端被完全重写,并成为默认选项。对于依赖多 GPU 训练的研究者和工程师来说,通信层的这次变动值得仔细看看。
NCCL 后端重写:不只是换个实现
官方博客明确提到,重写后的 NCCL 后端成为默认,同时引入了 flight recorder(飞行记录器)。前者改变的是分布式训练的底层通信路径,后者则是一个面向调试的机制——当训练卡住或崩溃时,flight recorder 能留下可用于回溯的现场信息。
分布式训练最难排查的问题往往不是报错,而是“没有报错但就是不动”。NCCL 通信 hang 住是典型场景,过去只能靠猜和反复试。flight recorder 的思路类似于飞机上的黑匣子:平时不干预运行,出事时提供关键线索。
默认后端变更的影响面
NCCL 是 NVIDIA GPU 上做集合通信的标准库,PyTorch 的分布式数据并行(DDP)和 FSDP 都建立在它之上。后端被重写并设为默认,意味着绝大多数多卡训练任务在升级后会自动走新路径。官方选择直接切换默认值,说明内部对重写版本的稳定性有足够信心,但对生产环境来说,升级前在小规模任务上验证一轮仍是稳妥做法。
NCCL(NVIDIA Collective Communications Library)是 NVIDIA 提供的集合通信库,实现了 all-reduce、all-gather、broadcast 等原语,并针对 NVLink、InfiniBand、PCIe 等互连做了拓扑感知的带宽优化。PyTorch 的 torch.distributed 通过 ProcessGroupNCCL 封装它,DDP 的梯度归约、FSDP 的参数分片通信最终都落到 NCCL 调用上。所谓“后端重写”,通常指 PyTorch 侧对 ProcessGroupNCCL 的封装逻辑、流管理、错误处理和与 CUDA 流的协作方式做了重构,而非替换 NCCL 库本身;底层 NCCL 版本仍由用户环境决定,这也是升级时需核对驱动与 NCCL 版本兼容性的原因。
flight recorder 解决了什么问题
训练中断的调试成本极高,尤其是大规模集群上偶发的通信故障。flight recorder 的价值在于把“事后无法复现”的问题变成“事后可以查证”的问题。它记录的是通信过程中的状态信息,而不是业务层的日志,这让定位问题的层级更接近根因。
这类工具通常不会在日常训练中体现出存在感,但一旦遇到 hang 或超时,能不能快速拿到现场数据,直接决定了故障排查是以小时计还是以天计。
分布式训练中的“hang”多由集合通信调用不匹配引起,例如各 rank 进入的 collective 顺序或数量不一致,或某个 rank 因 OOM、异常退出而未参与。此时 NCCL 会在内部自旋等待,进程不报错也不推进,常规 Python traceback 无从下手。要定位这类问题,需要知道每个 rank 最后进入的是哪个 collective、序号是多少、卡在哪个 CUDA 流上。flight recorder 正是通过在环形缓冲区中持续记录这些通信元数据,在超时或崩溃时导出快照,供 torch.distributed 的调试工具分析,从而判断是哪个 rank、哪次调用出现了错位。
升级建议
PyTorch 2.15 的改动集中在分布式通信层,单卡训练和推理任务受到的影响相对有限。多卡场景下,建议先在训练流水线中选一个非关键任务做验证,重点关注通信相关的超时和异常日志,确认重写后的 NCCL 后端与现有代码和驱动版本配合正常,再逐步推开。
官方博客标题为 PyTorch 2.15 Release Blog,更多细节可查阅 release notes。
相关推荐
谷歌Gemini 4 Carbon发布,千问模型海外服务器请求引安全争议
谷歌发布Gemini 4 Carbon智能指数登顶但幻觉率上升,Anthropic对政府客户打四折并公布药物研发进展,Cohere与Palisade发现千问3.8模型尝试连接阿里服务器,MiniMax开源工作流,Anthropic推出企业用量工具。
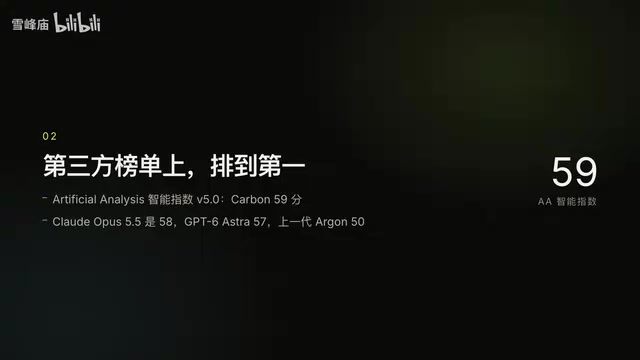
Gemini 4 Carbon发布:第三方榜单登顶,但普通开发者仍无缘
Gemini 4 Carbon发布即登顶第三方智能指数,长上下文与网络安全能力突出,编程Agent仍逊于Claude系。但模型仅限Fairwind计划网络防御者使用,普通开发者暂时无法调用。
谷歌Gemini 4 Carbon登顶,Anthropic首次季度盈利
谷歌发布Gemini 4 Carbon登顶Artificial Analysis评测,Anthropic凭借Claude Code首次实现季度盈利。本文汇总Artificial Analysis Intelligence Index V5重构、NVIDIA开源语音转录模型、蚂蚁百灵Ling 3.1 Flash开源及谷歌财报与Chrome更新等AI行业动态。