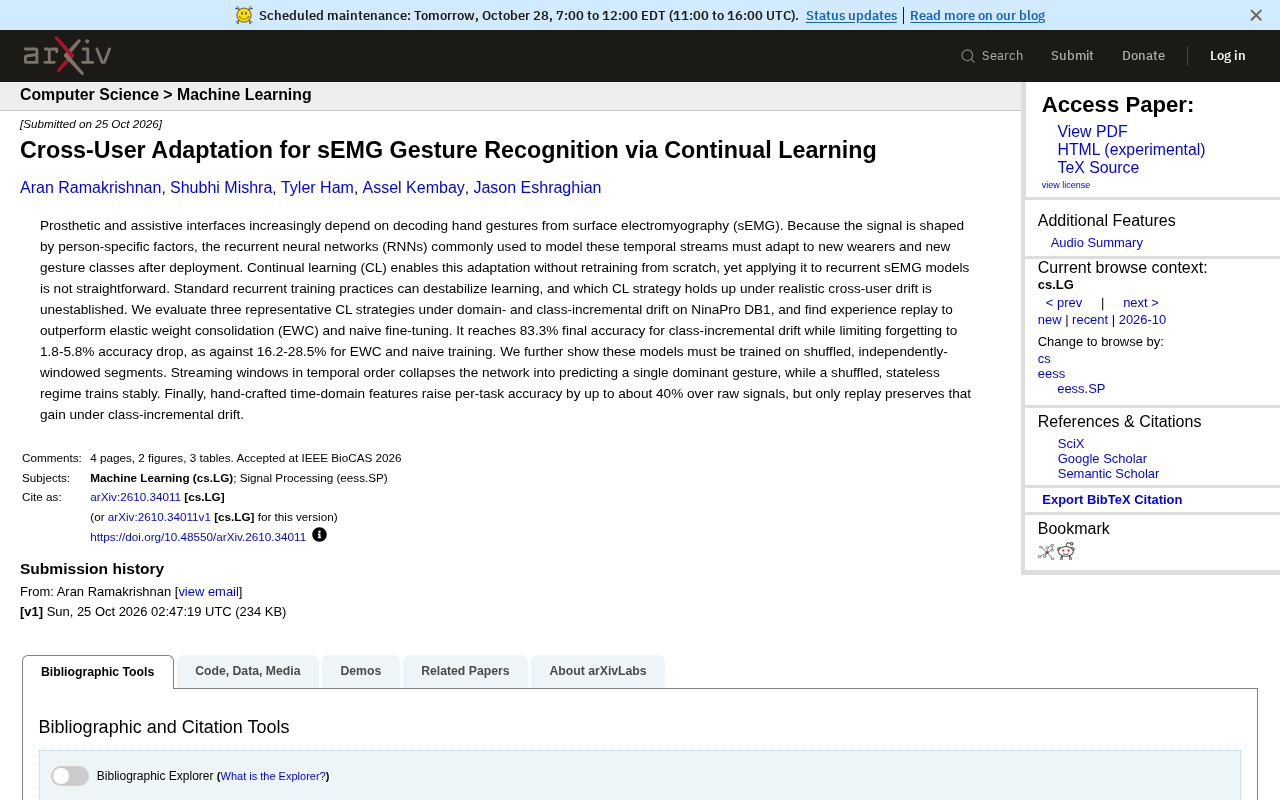
sEMG手势识别跨用户适应:持续学习策略对比与训练稳定性

研究系统评估持续学习策略,发现经验回放加打乱窗口训练最适跨用户sEMG识别。
本文系统评估了经验回放、弹性权重巩固(EWC)和朴素微调三种持续学习策略在跨用户 sEMG 手势识别中的表现。基于 NinaPro DB1 数据集,研究发现经验回放在类增量漂移下达到 83.3% 最终准确率,遗忘仅 1.8%–5.8%,显著优于 EWC 和朴素微调的 16.2%–28.5%。研究还揭示循环模型必须采用打乱窗口的无状态训练,流式时序输入会导致网络坍缩;手工时域特征可提升每任务准确率约 40%,但只有经验回放能维持这一增益。结论指出跨用户适应中保留历史数据比参数正则化更有效,并为系统设计给出明确策略推荐。
引言
表面肌电(sEMG)信号正在成为假肢和辅助接口的核心输入,因为它能直接反映用户的肌肉活动意图。然而,sEMG 信号受个体生理差异影响显著,导致模型在跨用户场景下性能下降。传统的循环神经网络(RNN)在部署后需要适应新用户和新手势类别,而持续学习(Continual Learning, CL)提供了一条无需从头训练的路径。但将 CL 应用于循环 sEMG 模型并非易事:标准的循环训练实践可能破坏学习稳定性,且哪种 CL 策略能在真实的跨用户漂移下保持有效,尚无定论。
近期一项研究在 NinaPro DB1 数据集上系统评估了三种持续学习策略在域增量与类增量漂移下的表现,并揭示了训练模式与特征工程的关键影响。
持续学习策略的横向对比
研究对比了经验回放(Experience Replay)、弹性权重巩固(EWC)和朴素微调(Naive Fine-tuning)三种策略。在类增量漂移场景下,经验回放达到了 83.3% 的最终准确率,并将遗忘导致的准确率下降限制在 1.8%–5.8% 之间。相比之下,EWC 和朴素训练的准确率下降高达 16.2%–28.5%。这一结果说明,在跨用户适应任务中,保留并回放旧数据比正则化参数更重要。
经验回放的优势在于它直接保留了历史样本的分布信息,缓解了灾难性遗忘。而 EWC 依赖参数重要性估计,在用户间差异较大时可能不够稳定。朴素微调则完全倾向于新数据,遗忘最为严重。
经验回放(Experience Replay) 的核心机制是维护一个容量有限的内存缓冲区,存储历史任务的部分样本(此处为旧用户的 sEMG 窗口),在训练新任务时将其与当前数据混合构成小批量。这样损失函数中始终包含旧分布的梯度信号,从而约束参数更新不偏离历史最优区域。其效果高度依赖缓冲区大小与采样策略:缓冲区过小会低估旧分布,过大则挤占新任务学习容量。
弹性权重巩固(EWC) 则不走保留数据的路线,而是用 Fisher 信息矩阵近似每个参数对旧任务的重要性,在损失中加入二次惩罚项,限制重要参数在新任务训练中发生大幅偏移。EWC 的有效性依赖一个重要假设:参数重要性在任务间保持稳定。当跨用户漂移导致输入分布剧变时,Fisher 估计可能失真,惩罚项反而束缚模型适应新用户的能力。这正是本文实验中 EWC 遗忘更严重的原因之一。
灾难性遗忘指神经网络在顺序学习多个任务时,新任务的梯度更新会覆盖旧任务所依赖的权重,导致旧任务性能急剧下降。它是持续学习要解决的核心问题,也是衡量各策略优劣的主要指标。
训练稳定性:打乱窗口与独立分段
研究还发现,循环模型必须基于打乱且独立窗口的分段进行训练。如果按时间顺序输入流式窗口,网络会坍缩到只预测一个主导手势;而打乱的无状态训练模式则能稳定收敛。这一发现挑战了将时序数据按自然顺序输入 RNN 的直觉,提示在跨用户场景下,保持样本的独立同分布特性比保留时序连续性更为关键。
对于实践者而言,这意味着在构建 sEMG 持续学习系统时,应优先采用打乱窗口的数据加载方式,并避免使用有状态的流式训练。
有状态(stateful)与无状态(stateless)循环训练的区别在于隐藏状态是否在批次之间延续。有状态训练把连续时间步的隐藏状态传递给下一批,适合建模长程时序依赖,但要求数据严格按时间顺序、且批次边界与序列边界对齐。无状态训练则在每个批次开始时将隐藏状态清零,每个样本窗口被视为独立序列。
本文观察到的“网络坍缩到只预测一个主导手势”,本质上是流式时序输入下类别分布高度不平衡与隐藏状态累积共同作用的结果:模型在连续同类别片段上反复强化同一输出,梯度被主导类别占据,最终失去区分能力。打乱窗口的无状态训练则让每个小批量近似独立同分布,梯度估计方差更小、类别更均衡,因而收敛稳定。
这一现象与 RNN 训练中常用的沿时间截断反向传播(BPTT) 密切相关:序列越长,梯度在时间维度上的连乘越容易导致爆炸或消失,而独立窗口截断了这种长程依赖,反而提升了跨用户场景下的鲁棒性。
手工特征的价值与局限性
研究进一步表明,手工设计的时域特征相比原始信号能将每任务准确率提升最多约 40%。然而,在类增量漂移下,只有经验回放能保持这一增益。EWC 和朴素微调无法维持手工特征带来的优势,说明持续学习策略的选择会直接影响特征工程效果的持久性。
这一结果强调了特征提取与持续学习策略的协同设计必要性:好的特征需要搭配能保留历史信息的策略,否则增益会在适应新用户或新类别时被遗忘。
手工时域特征通常包括均值绝对值(MAV)、波形长度(WL)、过零率(ZC)、斜率符号变化(SSC)和均方根(RMS)等,它们在固定长度的滑动窗口上计算,将高维原始 sEMG 序列压缩为低维、物理意义明确的描述子。这类特征计算量小、可解释性强,且对电极偏移和个体差异有一定鲁棒性,因此在资源受限的嵌入式假肢控制器中长期作为默认前端。
与原始信号端到端学习相比,手工特征相当于注入了领域先验,降低了模型需要从有限数据中自行发现的表征复杂度,这正是本文中每任务准确率提升约 40% 的来源。但其局限同样明显:特征一旦固定,就无法随新用户数据自适应调整;在类增量场景下,若持续学习策略不能保留旧类别的特征分布,特征带来的增益会随遗忘一并消失。这也解释了为何特征工程与 CL 策略必须协同设计,而非彼此独立优化。
实践启示与展望
基于上述发现,跨用户 sEMG 手势识别系统的设计应遵循几条原则:采用经验回放作为核心持续学习策略;使用打乱窗口的无状态训练;结合手工时域特征以提升基础性能。未来工作可以探索更高效的回放内存管理、结合自监督预训练,以及在更多数据集上验证这些结论的泛化性。
随着可穿戴设备与假肢接口的普及,跨用户适应能力将成为 sEMG 模型实用化的关键。这项研究为持续学习在生理信号领域的落地提供了可复现的基准和明确的策略推荐。
NinaPro DB1 是 sEMG 手势识别领域广泛使用的公开基准数据集,包含多名受试者在前臂多通道电极上执行的一系列手势动作,其设计天然支持跨受试者(跨域)评估。域增量指新用户带来输入分布变化而手势类别不变,类增量指新用户同时引入新的手势类别。两者对持续学习的挑战不同:前者主要考验分布偏移下的稳定性,后者还要求模型在不遗忘旧类的同时扩展输出空间,因而遗忘风险更高。本文在两种漂移下分别评估,正是为了区分策略在不同现实场景中的适用边界。
相关推荐
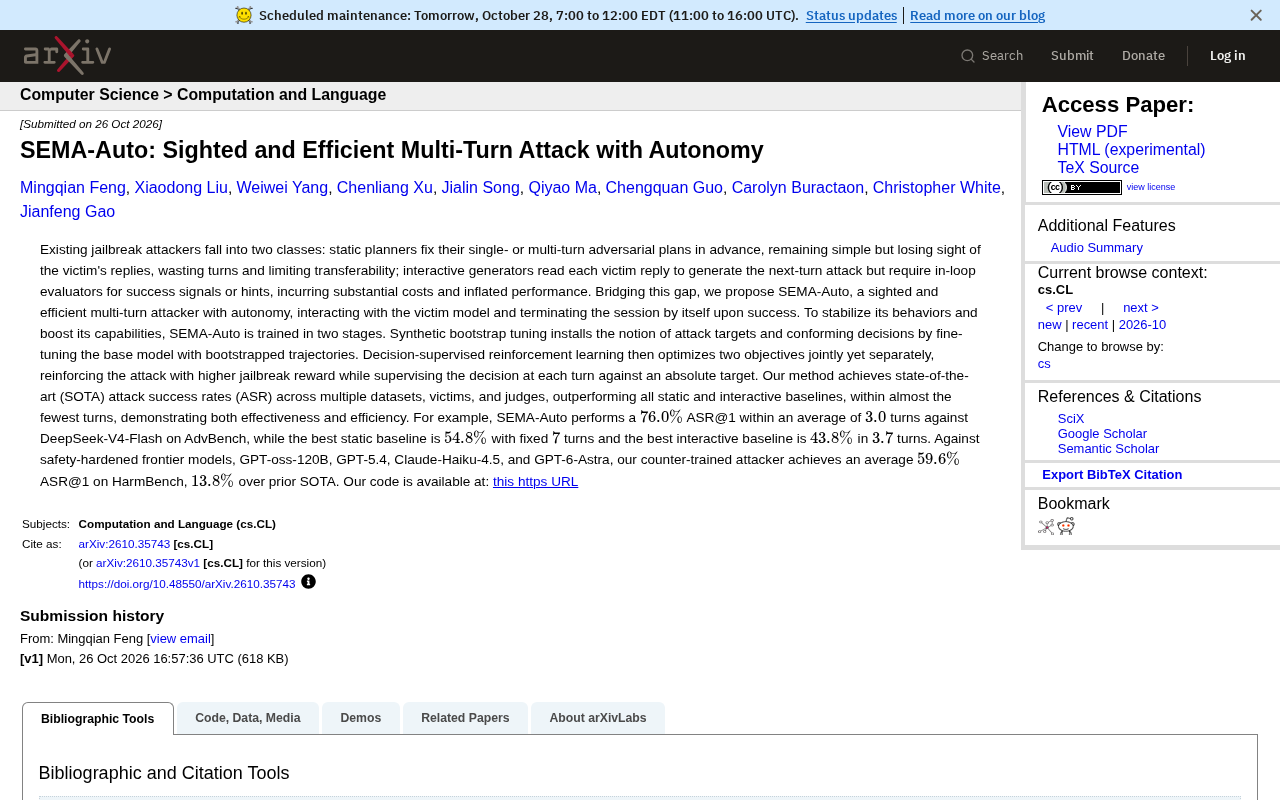
SEMA-Auto:自主多轮越狱攻击效率与成功率双突破
微软提出 SEMA-Auto 自主多轮越狱攻击方法,通过两阶段训练实现自主终止与高效攻击,在 AdvBench 上以 3 回合达 76% 成功率,超越静态与交互式基线。
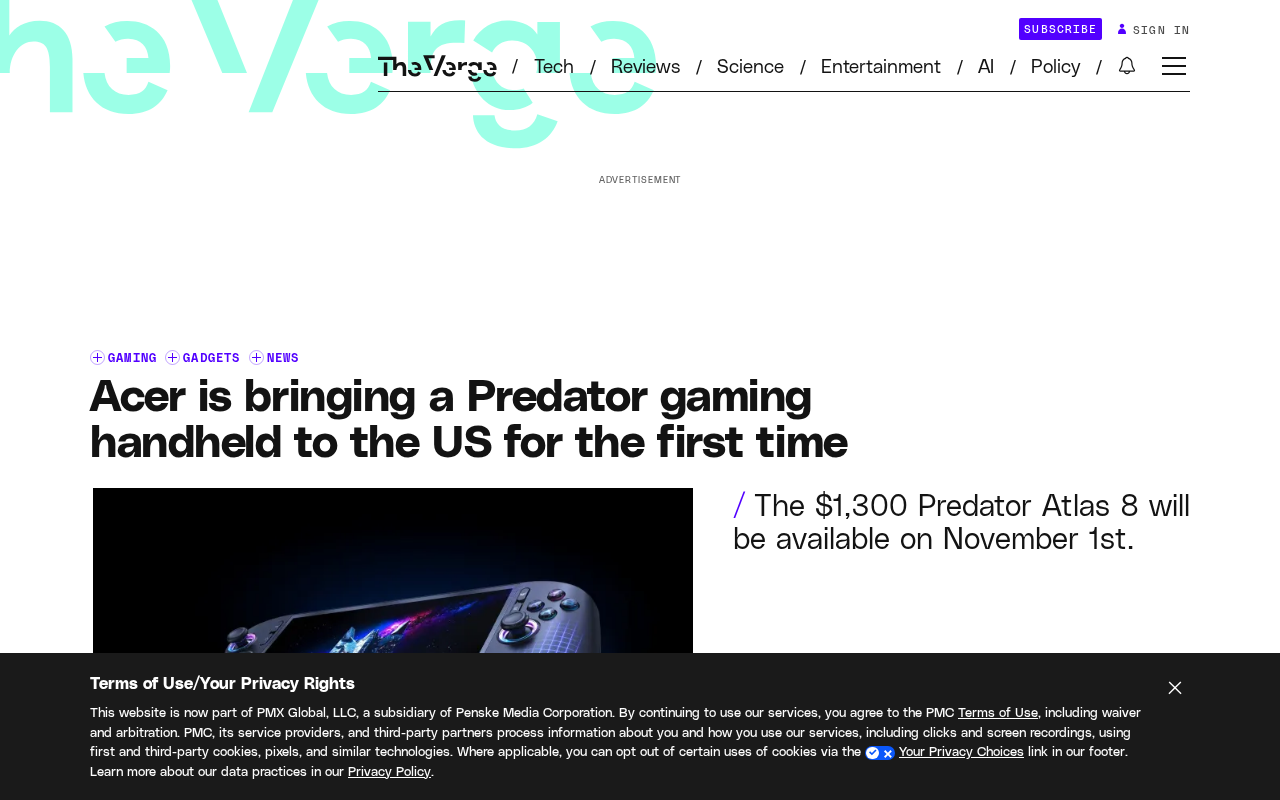
宏碁Predator Atlas 8游戏掌机首次登陆美国,独家首发Best Buy
宏碁Predator Atlas 8游戏掌机首次登陆美国市场,Intel Arc G3 Extreme版本将在Best Buy独家销售。本文梳理型号选择、渠道策略与市场竞争格局。
WorkBuddy怎么用?本地AI智能体安装与工作台搭建指南
WorkBuddy是什么?本文整理B站保姆级教程要点,讲清这款本地AI智能体的完整工作流:从官网下载安装、连接器绑定办公软件,到多智能体并行处理文档与数据分析,并对比Codex说明新手选它的理由。