tensorViz:让AI编程助手真正“看见”PyTorch模型内部
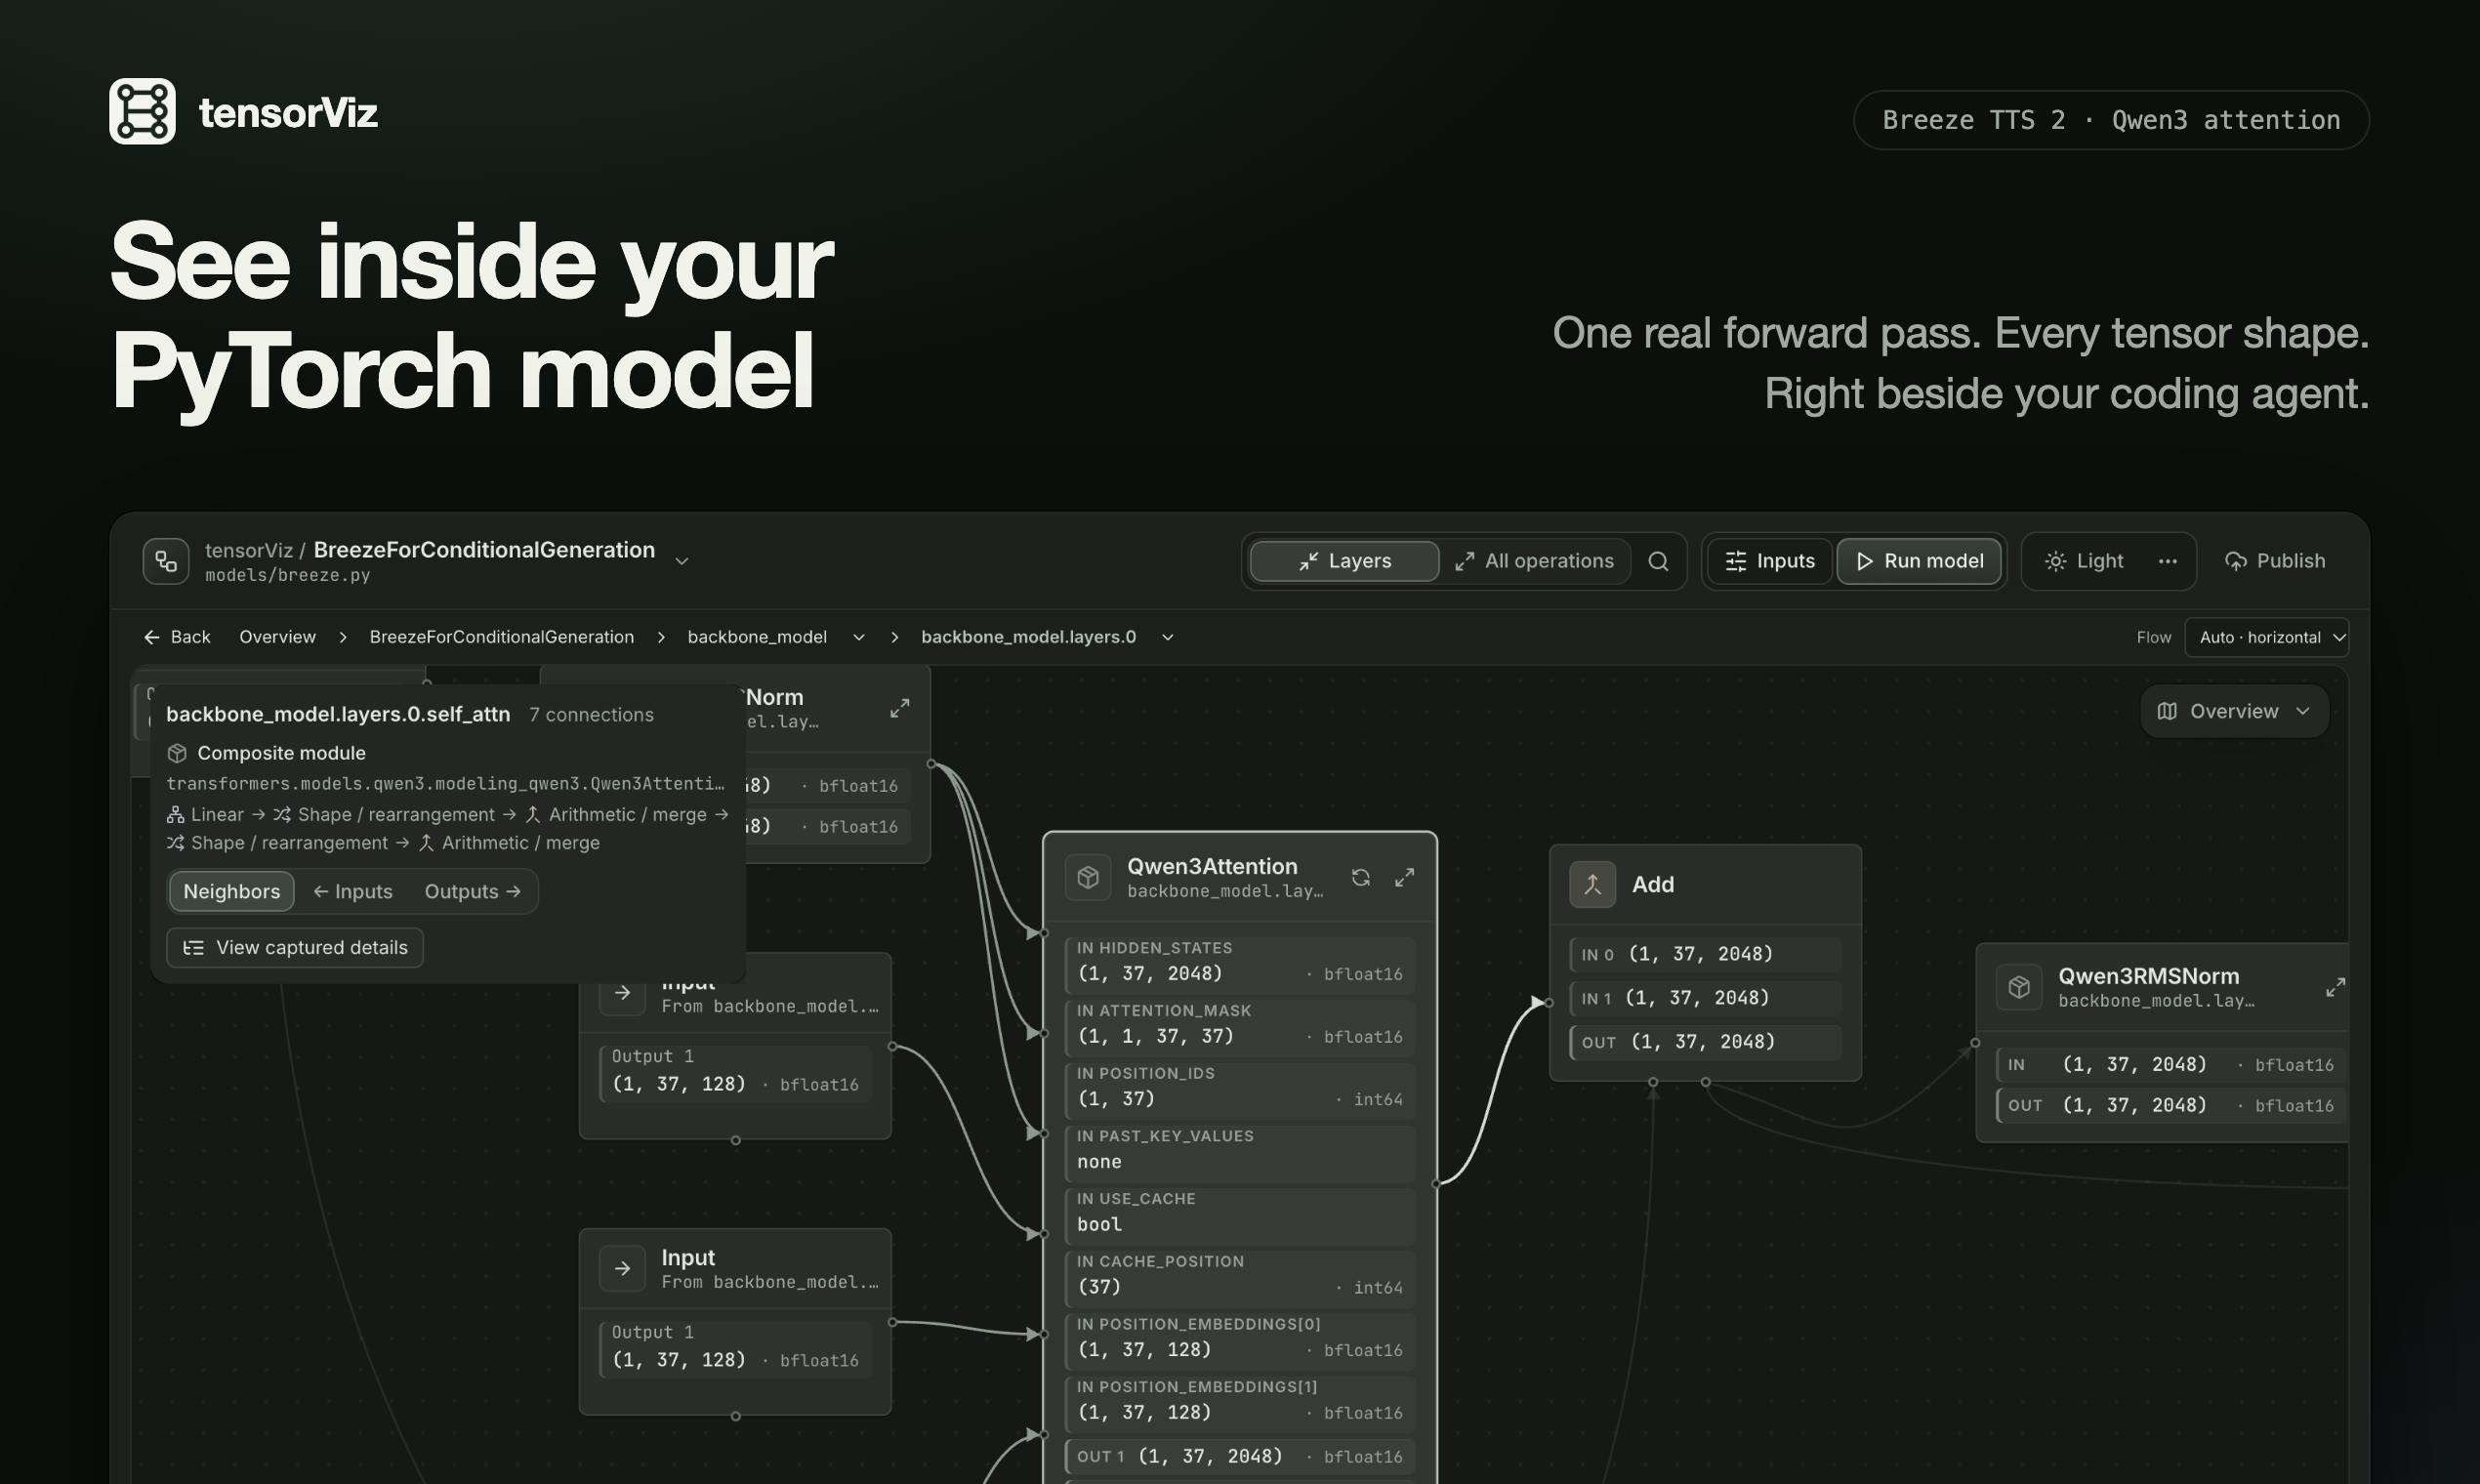
tensorViz通过实测前向传播为AI编程助手提供PyTorch运行时形状证据链。
tensorViz是一个面向AI编程助手的开源工具,核心思路是对PyTorch模型跑一次真实前向传播,记录每个模块和张量的实测形状,生成智能体可检索的计算图。Claude Code、Codex、Cursor等工具可以查询这张图,在调试维度不匹配时基于证据修改代码,而非从代码文本反推形状。项目还提供免安装的Model Explorer,收录560多个论文模型图。文章认为这代表了为智能体构建运行时感知层的新方向,但动态图覆盖、大模型友好度和模型库时效性仍需验证。
当编程智能体遇到PyTorch:看得见代码,却看不见数据流
AI编程助手已经能读、能改PyTorch代码,但有一个根本盲区:它们从未见过模型真正运行时数据长什么样。你可以把模型定义丢给Claude Code、Codex或Cursor,让它们帮你排查形状不匹配、模块连接错误,但它们只能基于代码文本做推断,本质上是在“猜”。
tensorViz试图补上这块拼图。它的做法很直接:对模型跑一次真实的前向传播,把每个模块、每个张量的实际形状记录成一张可交互的计算图。编程智能体可以检索这张图、读取实测形状,从而基于证据修改模型代码,而不是靠猜测。
这个项目在Product Hunt上以开源开发者工具的身份出现,定位明确——不是又一个模型可视化面板,而是给AI编程助手提供“眼睛”的基础设施。
核心机制:一次前向传播,换来可查询的证据链
传统模型可视化工具(比如Netron、TensorBoard的图视图)服务的是人类阅读:你打开浏览器,用鼠标点击每一层,看形状、看参数。tensorViz的思路不同,它把可视化结果转成智能体可检索的结构化数据。
形状从哪来:实测而非静态推断
PyTorch的静态图分析在很多场景下会失效——动态控制流、条件分支、可变序列长度,都会让纯代码层面的形状推断变得不可靠。tensorViz选择跑一次真实前向传播,拿到的形状是运行时测出来的,这比任何静态分析都更接近真实行为。
静态图分析指的是在不执行程序的前提下,仅通过解析源代码或中间表示来推断张量形状。PyTorch 采用动态图(define-by-run)机制,计算图在每次前向传播时动态构建,因此像 if x.sum() > 0: 这样的 Python 控制流、可变长度的序列、以及依赖运行时值的 reshape 操作,都无法被静态分析准确捕获。相比之下,真实前向传播(eager execution)会实际执行所有算子,记录下的形状是运行时真实发生的。tensorViz 正是利用 PyTorch 的 hook 机制(如 register_forward_hook)在前向过程中捕获每个模块的输入输出张量形状,从而获得与运行时行为完全一致的证据链。这种“执行一次、记录一次”的策略,在动态图场景下比任何符号形状推断都更可靠。
智能体如何用:检索图而非阅读图
Claude Code、Codex、Cursor这类工具通过检索接口访问tensorViz生成的图,读取每个模块和张量的实测形状。当模型报出维度不匹配时,智能体可以直接查到某一层实际输出的形状,而不是根据代码里的nn.Linear参数去反推。这种“证据驱动”的调试方式,理论上能显著减少反复试错。
检索接口在这里指的是智能体通过工具调用(tool call)或函数调用(function calling)访问外部结构化数据的能力。Claude Code、Codex、Cursor 等编程智能体通常支持 MCP(Model Context Protocol)或自定义工具注册,使其能在生成代码的过程中主动查询外部信息。tensorViz 生成的图需要以智能体可解析的格式(如 JSON 节点列表、图查询 API)暴露出来,智能体才能按需检索特定模块的形状。如果检索接口设计得当,智能体可以在修改 nn.Linear 的 in_features 之前先查询上游模块的实际输出维度,从而避免盲改。这种“先查后改”的范式,本质上是在智能体工作流中引入了一个可验证的运行时事实源,减少了对代码文本的过度依赖。
零安装路径:560+论文模型可直接浏览
不想本地安装的用户还有一条路:tensorViz提供Model Explorer,收录了近期论文中560多个模型的图,可以直接浏览和讨论。这个数字来自官方介绍,对想快速了解某个论文模型结构的研究者来说,省去了自己搭环境、跑模型的步骤。
为什么这件事值得关注:AI编程的“感知层”正在成形
过去一年,编程智能体的能力提升主要集中在代码理解与生成上,但一个常被忽略的事实是:智能体对程序运行时的感知能力极其有限。它们能读日志、能跑测试,但对“数据结构在运行时实际长什么样”缺乏直接观察手段。
tensorViz代表了一类新思路——为智能体构建专门的运行时感知工具。它不追求替代人类可视化界面,而是把运行时信息整理成智能体友好的格式。类似的方向还包括给智能体提供数据库schema实测结果、API响应样本等。这类工具的共同点是:把“看不见的运行时”变成“可查询的证据”。
另一个值得注意的点是开源协议(MIT)。模型可视化本身不算新赛道,但面向AI编程助手做适配的工具还很少,MIT协议意味着它可以被集成进各种工作流,也可能催生更多同类工具。
运行时感知(runtime perception)是指智能体在程序执行过程中获取真实状态信息的能力,区别于仅依赖静态代码、日志或测试输出的间接推断。传统上,开发者通过断点调试、打印语句或 profiler 来观察运行时状态,但这些手段对智能体并不友好——它们需要交互式会话或大量非结构化文本。为智能体构建的感知工具,核心在于将运行时信息转化为结构化、可检索的格式,例如张量形状图、数据库 schema 实测结果、API 响应样本等。这类工具的价值在于缩小“代码意图”与“运行时行为”之间的鸿沟,使智能体的修改建议建立在可验证的证据之上,而不是语言模型的统计推断之上。
局限与现实检验
从目前公开信息看,tensorViz仍有几个需要观察的地方。前向传播的记录方式对大型模型是否友好、对动态图的覆盖程度如何,素材中没有展开。560+模型库的维护更新机制也不明确——论文模型结构迭代快,库的时效性会直接影响实用价值。
此外,智能体读取图信息的实际效果,取决于检索接口的设计质量。如果智能体拿到的只是原始形状列表,缺少上下文关联,调试收益可能有限。这些都需要实际使用才能验证。
对于日常和PyTorch打交道、又在用AI编程助手的开发者,tensorViz提供了一个值得尝试的新环节:让助手从“读代码猜形状”转向“查证据改代码”。这条路能否走通,取决于工具与智能体协作的细节打磨,但方向本身值得关注。
相关推荐
Bot-sitting:AI时代的新工作陷阱?
Bot-sitting现象揭示AI生成内容背后的校验负担:60%工作者认为从AI获取优质成果的努力不亚于培训新人。本文分析AI效率幻象、工作形态转变及应对策略。
Pandex:通过MCP让AI智能体接入欧洲官方法律
Pandex项目通过MCP协议将欧洲官方法律开放给AI智能体调用,探索智能体合规的新路径。本文分析该方案的架构思路、现实优势与落地挑战,以及它对AI应用开发者的参考意义。
Anthropic上市背后:安全旗手的五重矛盾
Anthropic上市之际,一位科技评论者剖析其五重矛盾:警告AI危险却推进RSI、反开源却用全人类数据训练、游说监管巩固在位者优势、限制付费订阅、把模型当有意识的新物种。