语义可观测性:多智能体框架如何革新根因分析

论文提出语义可观测性框架,用属性图与多智能体结合LLM实现根因分析。
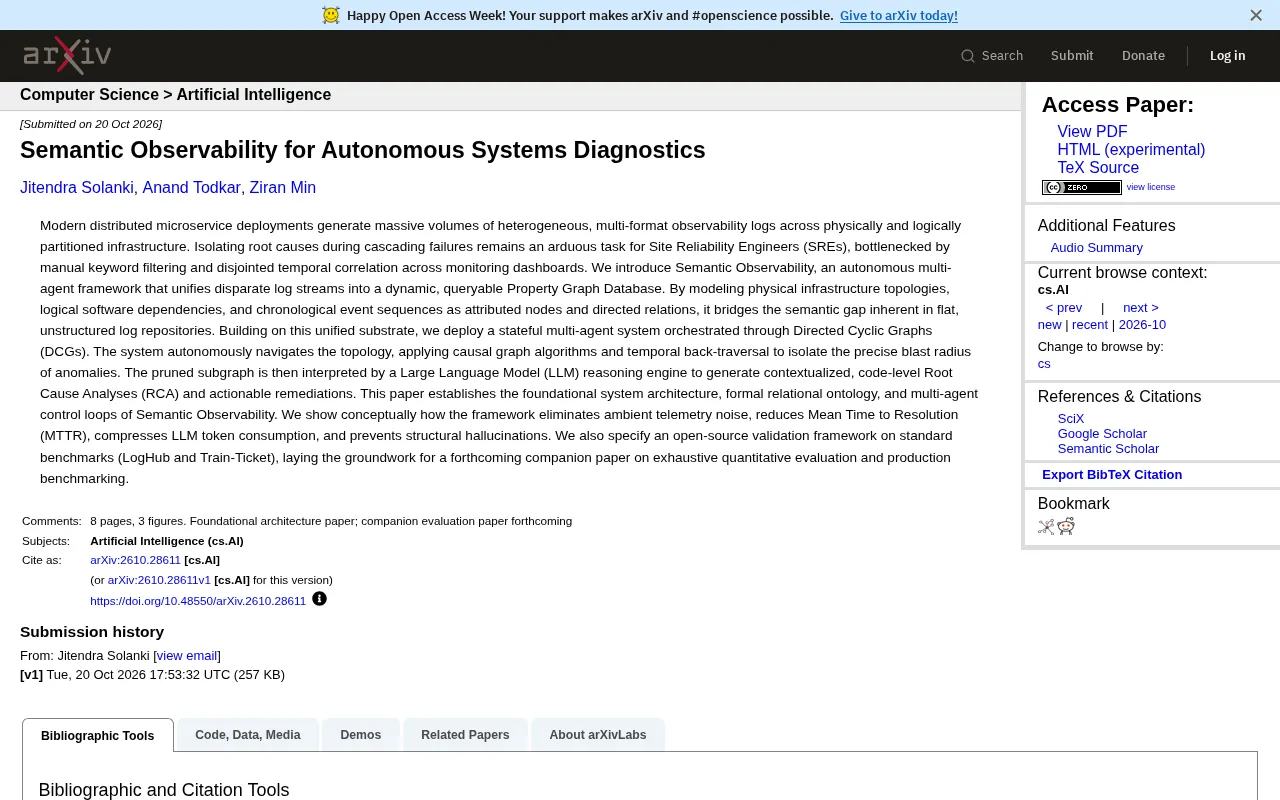
文章介绍了一篇论文提出的「语义可观测性」框架,旨在解决微服务架构下海量异构日志难以快速定位故障根因的问题。该框架将分散日志统一建模为动态属性图数据库,把物理拓扑、软件依赖与时序事件抽象为带属性的节点和关系,弥合扁平日志的语义鸿沟。在此基础上,有状态多智能体系统通过有向循环图编排,应用因果图算法与时序回溯隔离异常爆炸半径,再将剪枝后的子图送入LLM生成代码级根因分析与修复建议,同时压缩token消耗并抑制结构性幻觉。文章指出当前工作仍属概念性架构,定量评估留待后续姊妹论文。
微服务架构的普及让系统规模与复杂度呈指数级增长,随之而来的是海量、异构、多格式的可观测性日志。当故障如多米诺骨牌般连锁爆发时,SRE 团队往往陷入手动关键词过滤与仪表盘间割裂的时间关联中,定位根因犹如大海捞针。近期一篇论文提出的「语义可观测性」(Semantic Observability)框架,试图用多智能体与图数据库技术从根本上改变这一局面。
核心架构:从扁平日志到动态属性图
该框架的核心创新在于将分散的日志流统一建模为动态、可查询的属性图数据库(Property Graph Database)。物理基础设施拓扑、逻辑软件依赖关系以及时序事件序列,分别被抽象为带属性的节点和有向关系。这一设计弥合了扁平、非结构化日志仓库中固有的语义鸿沟——原本孤立的日志条目现在通过基础设施与软件依赖关系被赋予了上下文,SRE 不再需要手动拼凑碎片化信息。
据论文描述,这种统一基底使得系统能够以图查询的方式快速定位故障传播路径,而非依赖传统的全文检索。
属性图数据库(Property Graph Database)是一种以节点和边为基本元素的数据模型,节点和边均可携带键值对形式的属性。与传统关系型数据库不同,它天然适合表达多跳、异构的关联关系,例如服务 A 依赖服务 B、B 部署在主机 C 上、C 位于机架 D 中。在可观测性场景下,属性图能将基础设施拓扑、服务依赖与事件序列统一到同一查询语义中,支持诸如“找出所有经由故障主机的调用链”这类图遍历查询,而无需预先定义复杂的表连接模式。常见的实现包括 Neo4j、JanusGraph 等。
多智能体系统与因果图算法
在统一图基底之上,作者部署了一个有状态的多智能体系统,通过有向循环图(Directed Cyclic Graphs, DCGs)进行编排。这些智能体能够自主导航拓扑结构,应用因果图算法和时序反向遍历,精准隔离异常的「爆炸半径」(blast radius)。换言之,系统不仅能看到哪些服务受影响,还能沿着因果链回溯,锁定真正的故障源头。
这种自动化导航显著减少了人工干预。论文指出,该方法可以消除环境遥测噪声(ambient telemetry noise),从而让后续分析聚焦于关键路径。
有向循环图(Directed Cyclic Graph, DCG)是允许存在环的有向图,与有向无环图(DAG)相对。在多智能体编排中,DCG 允许智能体之间的控制流形成反馈回路,例如某个智能体发现异常后可将结果回传给上游智能体触发二次分析,从而支持迭代式推理与动态调整。这与 DAG 工作流(如 Airflow 中常见的单向依赖)形成对比,后者无法表达“根据中间结果回头重查”的循环逻辑,而这恰是根因分析中常见的需求。
“爆炸半径”(blast radius)借用了故障影响范围的隐喻,指一次故障从源头向外扩散所波及的服务、主机与用户范围。在微服务架构中,由于调用链深度大、依赖关系复杂,单个组件的故障可能沿依赖边级联放大。隔离爆炸半径的核心在于区分“症状节点”与“根因节点”:前者是告警最先触发的下游服务,后者是真正引发连锁反应的源头。因果图算法通过分析时序上的先后关系与拓扑上的依赖方向,沿着因果链反向遍历,从而将受影响范围与故障源头分离开来。
LLM 推理引擎与幻觉抑制
经过剪枝的子图随后被送入大语言模型(LLM)推理引擎,生成上下文相关、代码级别的根因分析(RCA)和可操作的修复建议。有意思的是,由于输入 LLM 的是经过因果过滤的紧凑子图,而非原始海量日志,论文声称这能压缩 LLM 的 token 消耗,同时防止结构性幻觉——模型被限制在真实存在的拓扑关系内推理,减少了凭空捏造的可能性。
这一设计思路将 LLM 的角色从「万能分析师」转变为「基于证据的推理者」,更符合生产环境对可靠性的要求。
结构性幻觉(structural hallucination)指大语言模型在缺乏外部约束时,凭空生成看似合理但事实上不存在的实体或关系,例如虚构一个并不存在的服务名或依赖边。在根因分析场景中,这类幻觉危害尤大,因为运维人员可能据此采取错误的修复动作。抑制结构性幻觉的常见思路包括检索增强生成(RAG)、将模型输出约束在已知图谱schema内,以及要求模型仅基于提供的子图证据进行推理。本文采用剪枝子图作为唯一事实来源,本质上是一种“证据约束”策略。
开源验证与未来展望
论文还指定了一个开源验证框架,计划在标准基准(LogHub 和 Train-Ticket)上进行评估。作者坦承,详尽的定量评估与生产环境基准测试将在后续的姊妹论文中呈现。因此,当前工作更多是系统架构、形式化关系本体和多智能体控制循环的概念性论证,实际效果仍需等待实验数据佐证。
对于 SRE 和 AIOps 领域而言,这一方向值得关注:它试图将因果推理与 LLM 结合,在降低 MTTR(平均解决时间)的同时控制成本。不过,从概念到生产落地还有多远,将是后续研究的关键看点。
要点回顾
- 语义可观测性框架将日志统一为属性图数据库,弥合语义鸿沟。
- 多智能体系统通过有向循环图编排,利用因果图算法隔离异常爆炸半径。
- LLM 推理引擎基于剪枝子图生成代码级 RCA,压缩 token 消耗并抑制幻觉。
- 当前工作为概念性架构,定量评估留待后续论文。
相关推荐

分币不掏学AI Agent开发:从零搭建最小对话智能体
基于B站小福哥免费课程,详解AI Agent开发第一课:五阶段学习路线、OpenAI协议对接、Java轻量工程搭建与最小对话智能体实现,附HTTP请求解析与多语言对照要点。

安全团队须知:Abliterated模型在Agent中的风险
Abliterated模型通过权重层面移除对齐约束,当这类模型被用于具备工具调用能力的AI Agent时,风险从内容层面升级为操作层面。本文从模型来源审计、行为基线检测、运行时防护和供应链准入四个方向,为安全团队提供应对思路。
零代码造AI神祇沙盒:Reddit网友的疯狂构想可行吗
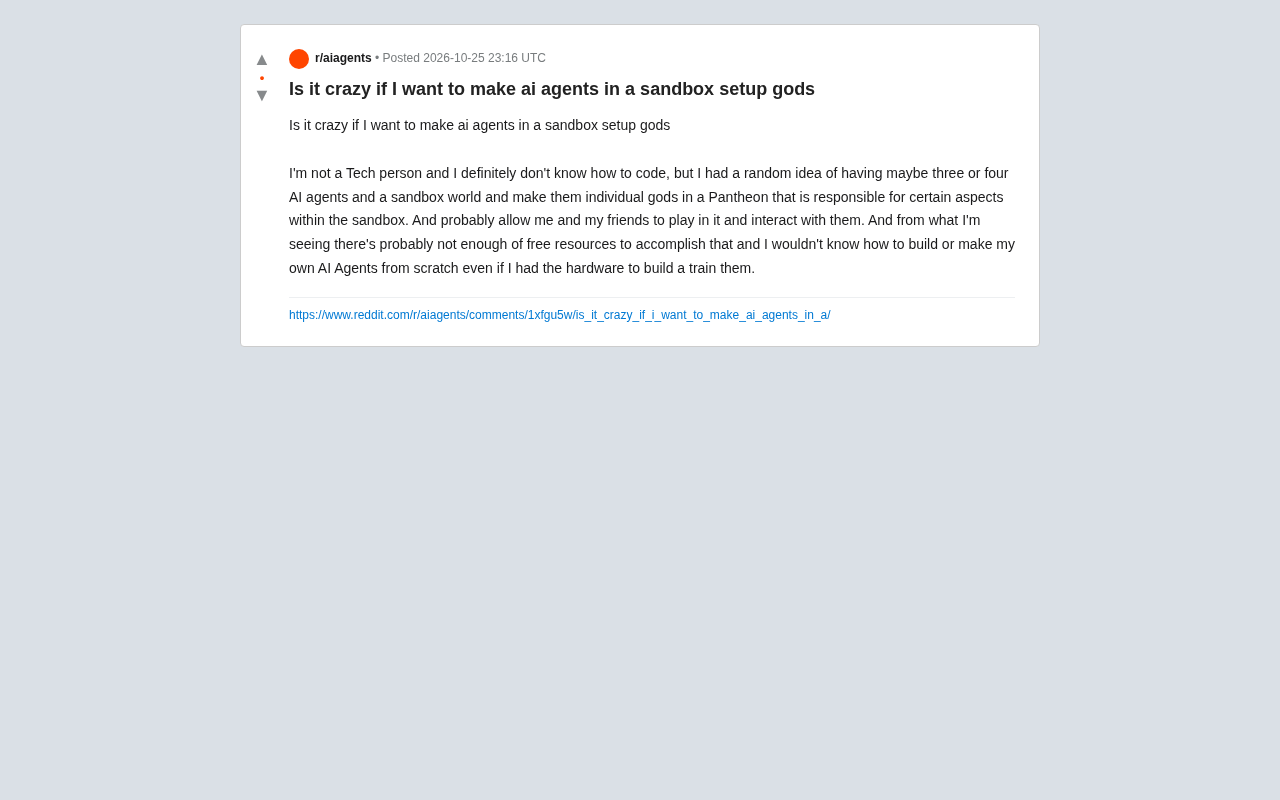
Reddit网友想用三四个AI智能体在沙盒世界里当神,让朋友进来互动。这个零代码构想技术上可行吗?本文拆解多智能体模拟的技术门槛、免费资源成本,并给出非技术发起者的务实落地路径。