真假难辨:高斯泼溅+物理引擎破解机器人仿真难题

开发者用高斯泼溅加网格混合仿真,尝试弥合机器人sim-to-real鸿沟。
文章围绕 Reddit 开发者分享的机器人仿真方案展开,该方案用高斯泼溅重建真实场景的视觉外观,用网格模型承载碰撞与接触等物理交互,并在 MuJoCo Warp 中融合渲染与物理计算。流水线可从 iPhone 扫描自动生成 Splat + Mesh,支持用户选择可操作资产,并生成数百种环境变体用于域随机化训练。作者认为该技术路线与神经渲染加物理引擎的融合趋势一致,逻辑自洽,但原帖缺乏定量对比数据、公开演示和代码,实际效果尚待验证。文章最后指出,该思路有望降低高保真仿真环境构建门槛,但物理参数真实性仍是 sim-to-real 的关键挑战。
机器人策略在动画模拟中训练得再好,一上真实硬件就“翻车”,这是许多机器人学习团队共同的痛点。最近,Reddit 上一位开发者分享了他们的解决方案:用高斯泼溅(Gaussian Splatting)构建照片级真实感的仿真环境,并与物理引擎结合,让机器人能在看起来和真实世界无异的场景中训练。他们宣称这套流程已迭代数百次,能从 iPhone 扫描直接生成可交互的仿真场景。这到底是营销噱头,还是技术突破?我们结合原帖内容与技术背景来拆解一番。
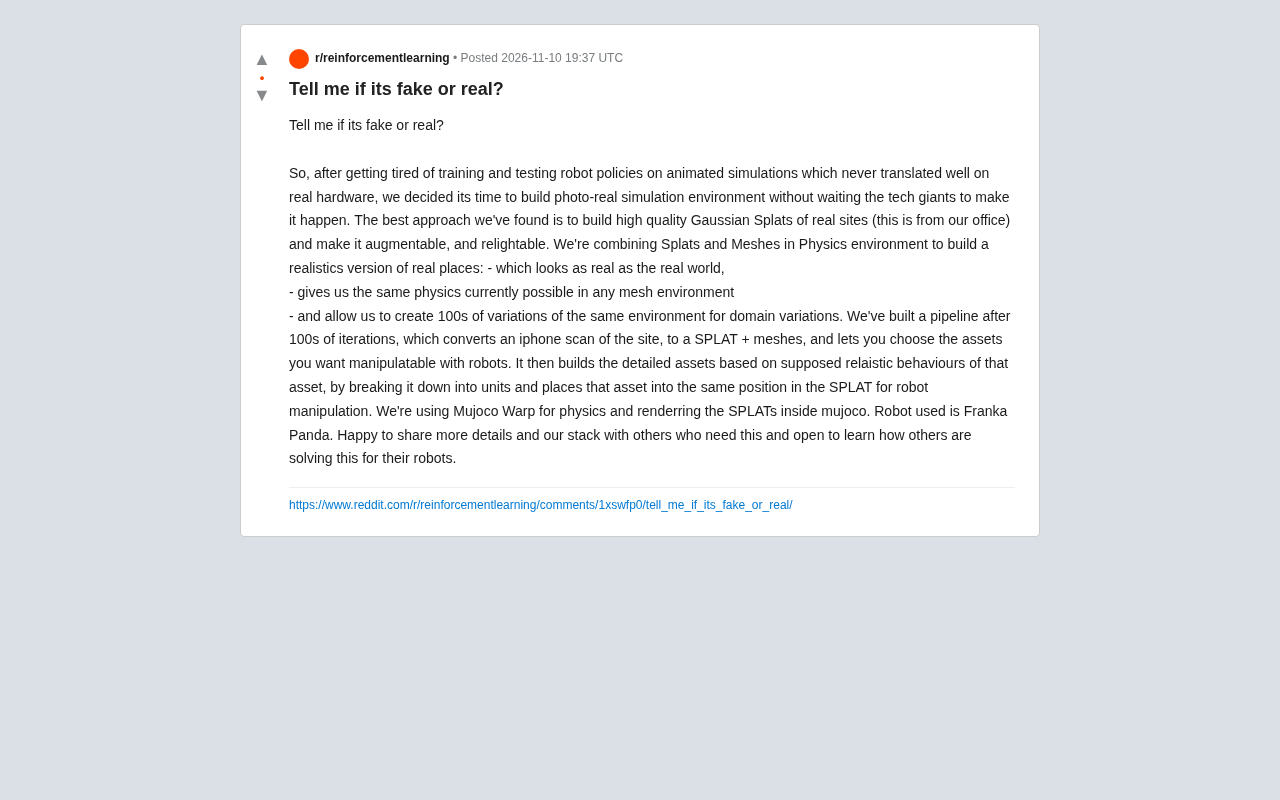
问题起点:仿真与现实的鸿沟
原帖作者开门见山地指出,在动画模拟中训练和测试机器人策略,效果“从未在真实硬件上很好地迁移”。这正是机器人领域经典的 sim-to-real gap 问题:仿真环境中的光照、材质、物理参数与真实世界存在偏差,导致策略过拟合。
为了弥合这道鸿沟,团队决定不等科技巨头出手,自己搭建照片级真实的仿真环境。他们的核心思路是:用高斯泼溅重建真实场景的视觉外观,用网格模型承载物理交互,两者在同一物理引擎中融合。
Sim-to-real gap 指在仿真中训练的策略部署到真实硬件时性能显著下降的现象。成因主要有三:一是视觉差异,仿真渲染的光照、材质、纹理与真实相机图像分布不同;二是物理差异,仿真中的质量、摩擦系数、关节阻尼、接触模型等参数与实物存在偏差;三是传感器与执行器噪声建模不完整。常用缓解手段包括域随机化(在训练中随机化视觉与物理参数)、系统辨识(用真实数据校准仿真参数)以及在线自适应。该问题的本质是仿真分布与真实分布不匹配,而非单纯提高渲染精度就能解决。
技术拆解:Splat + Mesh 如何协同
根据原帖描述,这套方案包含几个关键环节:
- 高质量高斯泼溅扫描:对真实场地(例如他们的办公室)进行重建,生成可增强、可重打光的高斯泼溅表示,视觉上“和真实世界一样真实”。
- Splat 与 Mesh 混合:在物理环境中同时使用泼溅和网格,既保留照片级渲染,又获得与现有网格环境相同的物理能力(碰撞、接触、操作)。
- 域随机化变体:同一环境可生成数百种变化,用于域随机化训练,提升策略泛化能力。
作者提到,他们用 iPhone 扫描场地,经过一条迭代数百次的流水线,自动转换为 Splat + Mesh,并允许用户选择哪些资产需要被机器人操作。系统会根据资产的“假定真实行为”,将其分解为单元并放置回 Splat 中的对应位置。
物理与渲染方面,团队使用 MuJoCo Warp 处理物理计算,并直接在 MuJoCo 内渲染高斯泼溅。测试用的机器人是 Franka Panda 机械臂。
原帖直译:我们使用 Mujoco Warp 做物理和渲染,在 mujoco 内部渲染 SPLAT。机器人是 Franka Panda。
这一组合值得注意:MuJoCo 是机器人学习社区广泛使用的物理引擎,Warp 则是 NVIDIA 的 GPU 加速框架,二者结合有望大幅提升仿真吞吐量。而高斯泼溅的实时渲染特性,正好弥补传统网格渲染在视觉真实感上的不足。
高斯泼溅(Gaussian Splatting) 是一种基于显式三维高斯原语的场景表示与渲染方法。它从多视角图像中优化出一组带位置、协方差、不透明度和球谐颜色系数的高斯球,渲染时通过可微的泼溅与混合操作快速合成图像。相比 NeRF 依赖密集光线采样,高斯泼溅渲染速度可达实时级别,显存占用也更可控,且支持可重打光与场景编辑。这些特性使其适合嵌入物理引擎作为视觉层,但其表示本身不包含碰撞几何,因此需要与网格模型配合使用。
域随机化(Domain Randomization) 是一种通过随机化仿真环境参数来提升策略鲁棒性的训练技术。常见随机化维度包括光照方向与强度、材质颜色与粗糙度、相机位姿与噪声、物体质量与摩擦系数、关节阻尼等。其假设是:若策略在足够宽的参数分布上都能成功,则真实世界可视为该分布中的一个采样点。高斯泼溅的可重打光与可增强特性,使得视觉层面的随机化成本大幅降低,同一场景可批量生成数百种外观变体,从而缓解视觉过拟合。
是真是假?技术可行性分析
原帖标题直接问“告诉我这是假的还是真的”,说明作者自己也预判到外界会质疑。从技术角度看,这套方案并非空中楼阁:
高斯泼溅用于机器人仿真已有先例。 学术界和工业界都在探索将神经渲染技术引入机器人训练,Splat 相比 NeRF 在渲染速度和显存效率上更有优势,适合与物理引擎联机运行。
Splat + Mesh 混合表示是合理折中。 纯 Splat 难以直接做精确碰撞检测,而纯 Mesh 又缺乏照片级真实感。两者叠加,用 Mesh 负责物理、Splat 负责视觉,是当前工程上较务实的路径。
iPhone 扫描到仿真的自动化流水线有挑战但可行。 从消费级扫描到可用物理资产,中间涉及尺度对齐、网格生成、语义分割、物理参数估计等多个步骤。作者称迭代了“数百次”,说明这条流水线并不简单,但自动化方向是明确的。
不过,原帖未提供定量对比数据(如真实与仿真的策略成功率差异、渲染帧率、场景重建精度等),也没有展示公开的演示视频或代码仓库。因此,目前只能确认其技术路线合理,尚无法验证实际效果。作者在文末表示“乐意分享更多细节和技术栈”,并开放交流,态度上偏向技术社区常见的开源协作风格,而非纯营销。
MuJoCo Warp 是 MuJoCo 物理引擎与 NVIDIA Warp(基于 CUDA 的 GPU 加速仿真与可微编程框架)结合的产物,目标是在 GPU 上并行运行大量物理环境实例,并通过 Warp 的内核编程能力支持自定义求解器与渲染。它对机器人学习的意义在于提升仿真吞吐量,使大规模并行域随机化训练和强化学习采样更高效。将高斯泼溅渲染直接集成进 MuJoCo 内部,可避免视觉与物理状态在外部渲染器之间同步的开销,但也会带来渲染管线与物理步长耦合、GPU 显存竞争等工程问题。
对机器人学习社区意味着什么
如果这套流程真如描述般顺畅,它对机器人学习社区的价值在于:降低了构建高保真仿真环境的门槛。过去,照片级仿真往往依赖大团队和昂贵扫描设备;用 iPhone 加高斯泼溅,中小团队也能快速为自己的场地建“数字孪生”。
同时,可重打光、可增强的特性让域随机化更灵活——同一场景能生成大量视觉变体,帮助策略适应光照、材质变化。这对于抓取、操作等对视觉敏感的任務尤其重要。
当然,物理参数的真实性仍是难点。视觉再真实,如果质量、摩擦、柔顺性等参数与实物不符,sim-to-real 依然会打折扣。作者提到“根据资产的假定真实行为”构建可操作资产,这里的“假定”二字也暗示了参数估计仍带有先验成分。
结语
原帖作者用一句“告诉我这是假的还是真的”把问题抛给了社区。从技术构成看,高斯泼溅 + MuJoCo Warp + Mesh 物理的混合方案逻辑自洽,方向契合当前机器人仿真与神经渲染融合的趋势。但缺乏可验证的量化结果和公开演示,让“真假”暂时停留在路线可信、效果待考的层面。对于正在被 sim-to-real 困扰的机器人团队,这套思路值得关注和跟进,但不宜直接照搬——先看作者后续是否放出代码和评测数据,再做判断不迟。
相关推荐
Anthropic 无人能敌?Fable 5.2 实测深度解析
深度解析 Anthropic Fable 5.2 与 Mythos 5.2 实测表现:基准跑分碾压、科学领域跃升,但自建评测暴露短板。结合 Opus 5.5 的使用数据与订阅额度实测,探讨为何真正的竞争力来自模型间的任务分工而非单一最强模型。
火箭为什么不学飞机水平降落?一个物理与工程的权衡
火箭为什么不学飞机那样带机翼水平降落?本文从机翼的升力条件、入轨速度代价与可复用助推器结构复用三个角度,解释航天飞机式着陆与猎鹰9号垂直着陆背后的工程取舍。
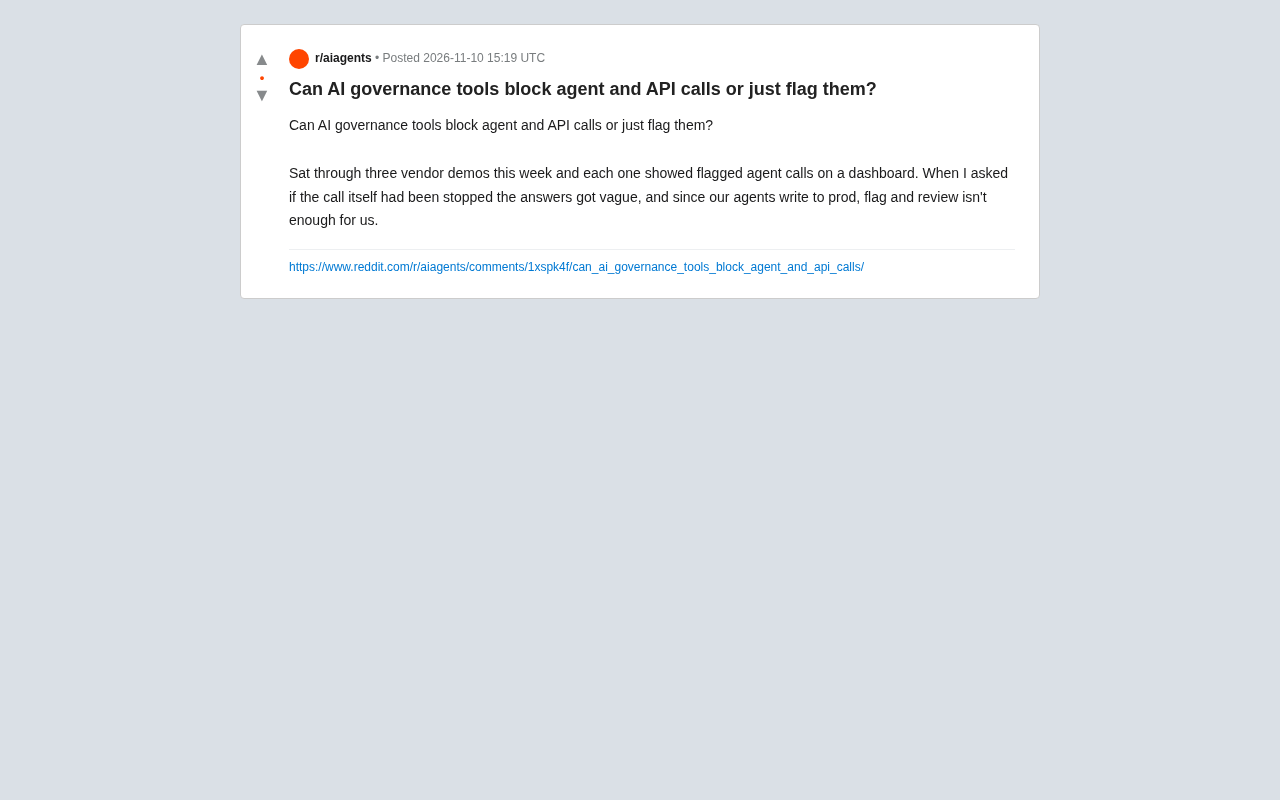
AI治理工具能拦截Agent与API调用吗?
Reddit开发者质疑AI治理工具只标记不拦截Agent调用。本文分析标记与实时阻断的能力分层,揭示厂商演示与生产需求的错位,并提供选购时的关键追问清单。